论文精读笔记:C3PO: Canonicalization of 3D Pose from Partial Views with Generalizable Correspondence Features
1. 基本信息
- 作者 / 机构:Yu Chi、Leonhard Sommer、Olaf Dünkel、Dominik Muhle、Daniel Cremers、Christian Theobalt、Adam Kortylewski;TUM、University of Freiburg、MPI-INF、CISPA。
- 年份 / 会议:2026 / 3DV,pages 587–597,DOI 10.1109/3DV69130.2026.00062。
- 官方 OpenReview 页 · 作者公开页。
- 阅读模式:精读(证据说明见下)。
2. 一句话定位
C3PO 解决的不是一张图相对于 CAD 的 pose,而是将多段只覆盖对象局部的重建,自动组织到统一 canonical coordinate frame;关键在可跨未见类别的 correspondence feature 和跨扫描 global registration。
2.1 论文图表导读
| 图表 | 内容 | 阅读重点 |
|---|
| Figure 1 | partial 3D reconstructions canonicalization 前后 | 先确认输出是跨实例统一 frame,而非单个 rigid object 的局部配准 |
| Table 3 | ShapeNet 不同 supervision ratio | 观察 partial coverage / supervision 下降时的 canonicalization accuracy |
| Table 4 | GCF、global optimization 的消融 | 对应质量与全局一致性是互补模块 |
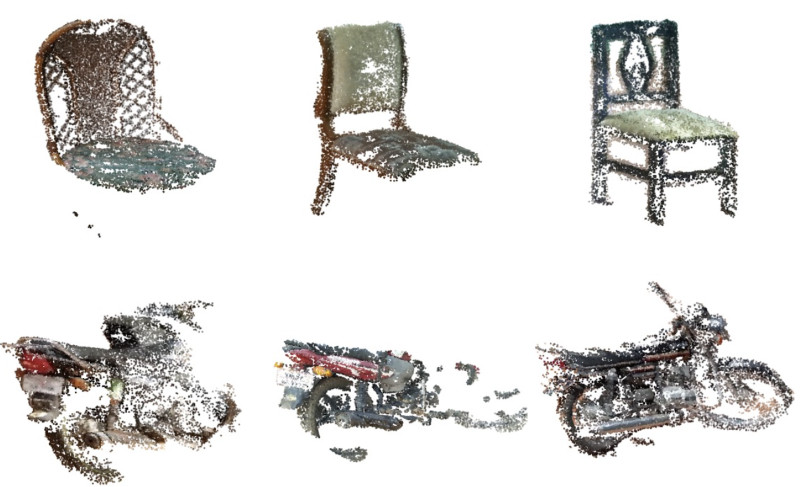 作者公开论文页的 C3PO 图示缩略图:局部重建对象被归入一致 canonical space 的视觉示例。来源:作者实验室公开页。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
3. 证据范围
OpenReview 公开 PDF 在本站生成时触发站点自动验证,无法稳定下载全文。以下内容严格基于官方 OpenReview 摘要、作者公开页、出版元数据及搜索索引到的主文 Figure/Table 片段;未能从原文全文核实的训练架构、loss 系数、runtime 等内容均不补写。这比将不完整信息伪装成完整精读更可靠。
4. 问题设定与方法
- 输入:object-centric short videos 经 SfM 获得的 partial point clouds;每个 3D point 关联从 2D image 提取的 feature。
- 输出:多个 partial scans 相对于共同 canonical frame 的 alignment / orientation;目标对象可属于未见类别。
- 挑战:对象经常只被拍到一部分;重复部件、相似外观会造成 feature mismatch;选择一段 noisy partial scan 当固定 reference 会累积偏差。
| 阶段 | 机制 | 作用 |
|---|
| partial reconstruction | 用 multi-view geometry 得到局部 shape | 以真实不完整观测代替完整 CAD 假设 |
| GCF | 学习 viewpoint-aware、可泛化的 correspondence feature | 降低基础 feature 在重复部件上的假对应 |
| pairwise registration | 对 overlapping partial scans 估计相对姿态及其质量 | 建立可以被全局优化消费的边 |
| global optimization | 联合多段 pairwise relation | 形成 globally consistent canonical frame,避免单 reference 锚定 |
5. 实验分析
- 数据集:合成 ShapeNet 与真实 CO3Dv2;主指标为 30∘ canonicalization accuracy。
- 论文索引到的 Table 4 显示,完整模型在 ShapeNet 10% / 25% / 50% supervision 下为 50.1 / 55.6 / 60.3,CO3Dv2 为 47.0 / 57.3 / 71.7。
- 去掉 GCF 后 ShapeNet 为 43.5 / 47.4 / 57.9;去掉 global optimization 为 45.0 / 50.9 / 59.3。ShapeNet 三档均下降,支持“局部对应 + 全局一致性”双重设计。
- Figure 5–6 的官方索引描述显示,方法在 laptop、hydrant、car、bicycle、backpack 等 partial coverage 下与 UOP3D 作了可视化比较,并处理标注与未标注 sequences 的混合集合。
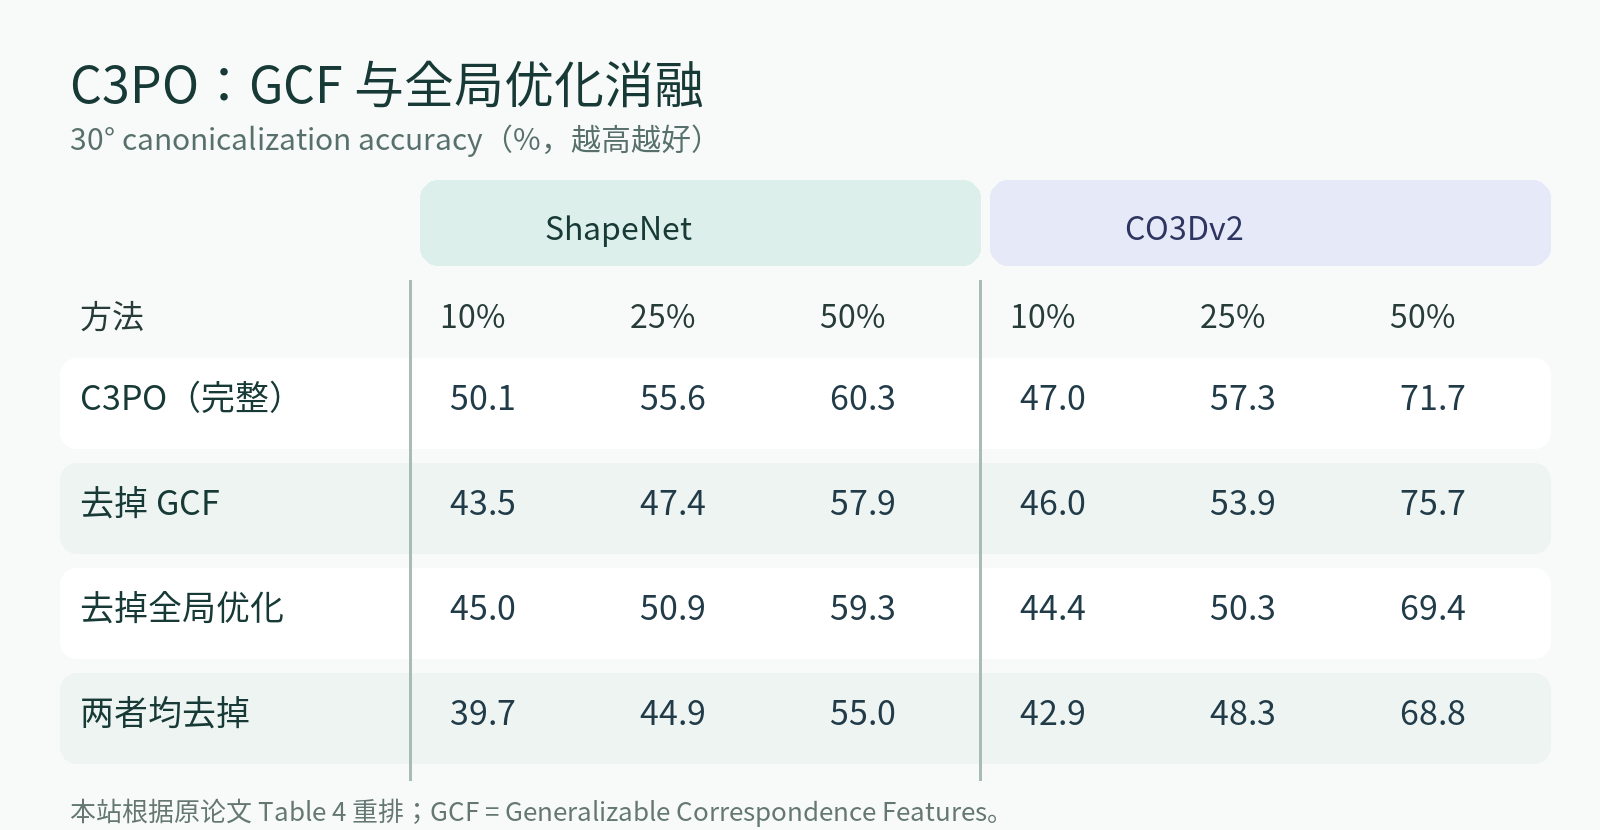 本站根据原论文 Table 4 重排:对比完整 C3PO、去掉 Generalizable Correspondence Features、去掉 Global Optimization 及同时去掉两者的 30° canonicalization accuracy。数值来源:3DV 2026 公开论文 PDF;本图为本站重绘,原始实验与表格版权归论文作者及出版方所有。
这张表还揭示一个不应回避的反例:CO3Dv2 在 50% supervision 时,去掉 GCF 得到 75.7,反而高于完整模型的 71.7。因此更准确的结论是:GCF 在低监督和 ShapeNet 上总体有效,但真实数据高监督档并非单调占优;可能原因包括类别样本量小、partial overlap 分布差异或 GCF 的 viewpoint prior 与该档数据不匹配。论文若给出多随机种子方差,才能判断这 4.0 点差异是稳定反转还是抽样波动。
global optimization 的趋势更一致:去掉后六个设置均下降,完整模型相对 w/o GO 的增益依次为 5.1 / 4.7 / 1.0 和 2.6 / 7.0 / 2.3。它在 25% CO3Dv2 上收益最大,符合中等规模下 pairwise graph 已有足够连接、但单 reference 仍容易累积错误的直觉。
6. 批判性分析
优点:把 pose 统一到 canonicalization 这一更适合跨实例、跨视频的表述;显式处理 partial view 和 unseen category;消融至少证明 GCF 与 global registration 均有效。
局限:输入已是 SfM point cloud,SfM 失败、相机 pose 漂移与无重叠视频会先于 C3PO 失效;pairwise all-to-all relation 也可能带来规模 / 错边管理问题;30° 指标不能完整刻画 translation、scale 和对称性下的真实下游可用性。
对研究的启发:对类别级 pose,不应仅预测相对 reference rotation;可以将 view overlap、correspondence uncertainty 和 graph connectivity 视为 pose confidence 的一部分。后续值得补充:在 BOP / real manipulation sequence 上验证 canonicalization 是否真正提升 6D fitting。
