论文精读笔记:Active Tactile Exploration
1. 核心判断
论文:arXiv 2510.13595
项目与代码:Active Tactile Exploration
核心问题:仅靠触觉识别未知物体时,观测既局部稀疏,又会通过接触推动物体;必须同时估计 shape、整段 pose trajectory,并主动选择更有信息的下一次触碰。
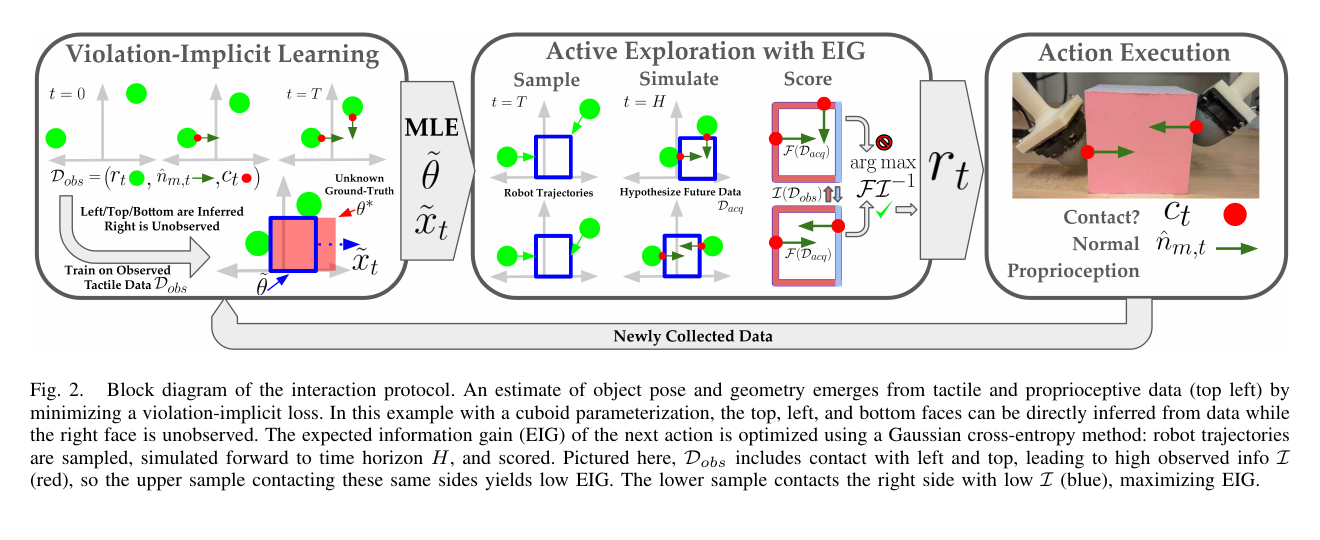
核心回答:用 violation-implicit loss 避开刚性接触的坏梯度;在当前局部 MLE 处以 observed information / Fisher information 近似 EIG,通过 CEM 选择候选双指接近轨迹。
我的判断:论文把系统辨识和主动感知做成了完整闭环,5–8 秒触觉数据即可恢复受限凸形状;但它仍是“局部连续参数 + 局部 Gaussian information”的方案,不能自动表达多个全局 pose / shape 假设。
2. 问题设定
场景含:
已知 ground plane;
一个未知、自由移动的 convex rigid object;
已知几何与位姿的 convex robot end-effectors;
触觉输出 contact boolean c t c_t c t n ^ t , m \hat n_{t,m} n ^ t , m
robot pose / proprioception r t r_t r t
目标是用尽可能少的动作估计对象当前 pose x T x_T x T θ \theta θ
FoundationPose 和 RealSense 只用于真实实验的评估真值,不进入 tactile-only estimator。这个边界很重要:方法输入确实没有视觉,但真实 bCH 的参考仍是视觉 pose。
3. 触觉似然
机器人与对象间 signed distance 为 ϕ t ( θ , x t , r t ) \phi_t(\theta,x_t,r_t) ϕ t ( θ , x t , r t )
p ( c t ∣ θ , x t , r t ) = c t + ( 1 − c t ) e α ϕ t 1 + e α ϕ t . p(c_t|\theta,x_t,r_t)=\frac{c_t+(1-c_t)e^{\alpha\phi_t}}{1+e^{\alpha\phi_t}}. p ( c t ∣ θ , x t , r t ) = 1 + e α ϕ t c t + ( 1 − c t ) e α ϕ t . 有接触时,测得 normal n ^ t , m \hat n_{t,m} n ^ t , m n ^ t \hat n_t n ^ t L t L_t L t
contact / non-contact 与 signed distance 不一致;
measured normal 与 predicted normal 不一致。
如果直接在 rigid dynamics 约束
x t + 1 = f θ ( x t , r t , λ t ) x_{t+1}=f_\theta(x_t,r_t,\lambda_t) x t + 1 = f θ ( x t , r t , λ t ) 下优化,接触状态切换会产生大片平坦区域与突变梯度。论文用一维 step function 的 graph-distance 类比解释:与其只比较同一横坐标的函数值,不如允许寻找函数图上的最近点。
4. Violation-implicit loss
作者把整个 x 0 : T x_{0:T} x 0 : T
L v = ∑ t min λ t ∈ F C [ L t + ∥ x t + 1 − f θ ( x t , λ t , r t ) ∥ 2 2 + g θ ( x t , λ t , r t ) ] . \mathcal L_v=\sum_t\min_{\lambda_t\in FC}
\left[
L_t+\|x_{t+1}-f_\theta(x_t,\lambda_t,r_t)\|_2^2+
g_\theta(x_t,\lambda_t,r_t)
\right]. L v = t ∑ λ t ∈ F C min [ L t + ∥ x t + 1 − f θ ( x t , λ t , r t ) ∥ 2 2 + g θ ( x t , λ t , r t ) ] . g θ g_\theta g θ
Complementarity :λ t n ϕ t \lambda_t^n\phi_t λ t n ϕ t Maximum power dissipation :摩擦力应反对切向滑动;Non-penetration :min ( 0 , ϕ t ) 2 \min(0,\phi_t)^2 min ( 0 , ϕ t ) 2 Inelasticity :法向冲量不能给物体“返还能量”导致无源弹跳。
内层 λ t \lambda_t λ t λ t \lambda_t λ t
原论文 Figure 2:左侧 violation-implicit optimization 恢复当前 MLE;中间对候选动作向前模拟并按 EIG 评分;右侧机器人执行后加入新触觉数据。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
5. 从局部 MLE 到 EIG
参数记作 ω = { θ , x T } \omega=\{\theta,x_T\} ω = { θ , x T } ω ~ \tilde\omega ω ~
H [ ω ∣ D ] ≈ 1 2 log det I ( D , ω ~ ) + c , H[\omega|D]\approx \frac12\log\det I(D,\tilde\omega)+c, H [ ω ∣ D ] ≈ 2 1 log det I ( D , ω ~ ) + c , 其中 observed information
I ( D o b s ) ≈ ∇ ω 2 ∑ t L t I(D_{\rm obs})\approx \nabla_\omega^2\sum_tL_t I ( D obs ) ≈ ∇ ω 2 t ∑ L t 在实现中省略了期望为零、但单次样本不一定为零的 Hessian-of-logit 项,保留 gradient outer product 部分。
对未来动作 r T : H r_{T:H} r T : H F ( D a c q ) F(D_{\rm acq}) F ( D acq )
EIG ∝ log det ( F ( D a c q ) I ( D o b s ) − 1 + I ) . \operatorname{EIG}\propto
\log\det\!\left(F(D_{\rm acq})I(D_{\rm obs})^{-1}+I\right). EIG ∝ log det ( F ( D acq ) I ( D obs ) − 1 + I ) . 这个量可理解为“未来预计获得的信息,相对于已经拥有的信息有多少新增”。如果某候选动作只重复触摸高置信表面,F F F I ( D o b s ) − 1 I(D_{\rm obs})^{-1} I ( D obs ) − 1
6. 一个关键近似:历史状态敏感性
EIG 关心 ω = { θ , x T } \omega=\{\theta,x_T\} ω = { θ , x T } L t L_t L t x t x_t x t x T − 1 = f − 1 ( x T ) x_{T-1}=f^{-1}(x_T) x T − 1 = f − 1 ( x T )
作者没有强行求逆,而是把每时刻 gradient 只对该时刻状态求导再求和,相当于假设 dynamics Jacobian d x t / d x t − 1 = I dx_t/dx_{t-1}=I d x t / d x t − 1 = I
7. 动作空间与硬件
每个双指 end-effector 执行 1 秒直线轨迹,从固定半径朝估计的 object centroid 接近。每指动作由 right ascension 和 declination 两角描述;真实机器人约束在 [ − π / 4 , π / 4 ] [-\pi/4,\pi/4] [ − π /4 , π /4 ] [ − 2 π / 5 , 2 π / 5 ] [-2\pi/5,2\pi/5] [ − 2 π /5 , 2 π /5 ]
系统以 iterative Gaussian CEM 优化:均匀采样动作,按 EIG 排序,用 top n b e s t n_{\rm best} n best
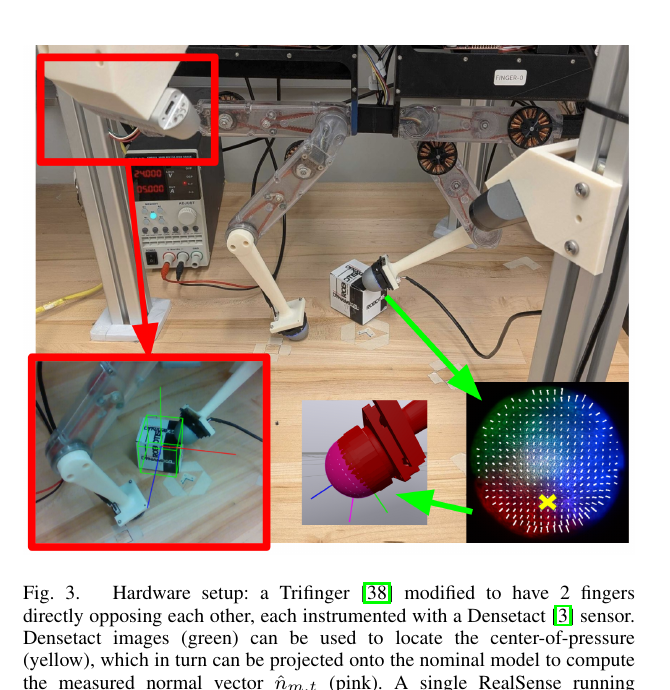
原论文 Figure 3:改造后的双指 Trifinger 各装一枚 DenseTact;触觉 center-of-pressure 投影到 nominal sensor model 得到接触法向。RealSense + FoundationPose 仅用于评估。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
DenseTact 以 30 Hz 输出图像。作者用 optical flow 分解 normal、shear 和 torsional motion,再做 Helmholtz–Hodge decomposition;由 irrotational scalar potential 的加权中心求 center-of-pressure,投到 nominal surface 得 normal,并以局部 potential 阈值判断 contact。
8. Shape 参数化
8.1 Cuboid
θ ∈ R > 0 3 \theta\in\mathbb R_{>0}^3 θ ∈ R > 0 3
8.2 Convex polytope
20 个 3D vertices 取 convex hull。优化中某顶点若掉进 hull 内部,它对表面和 bCH 都不再可见,表达能力永久下降;作者把这类点随机替换到 hull 上。另加 regularizer 鼓励轨迹结束时至少三个顶点落在 ground 上,避免 violation loss 接受不稳定形状。
非凸对象理论上可用 convex parts union 扩展,但论文没有实现;复杂拓扑、凹槽、薄结构也不在当前验证范围。
9. 仿真结果
Drake 以 1 kHz 模拟、30 Hz 报告观测。
9.1 Cuboid
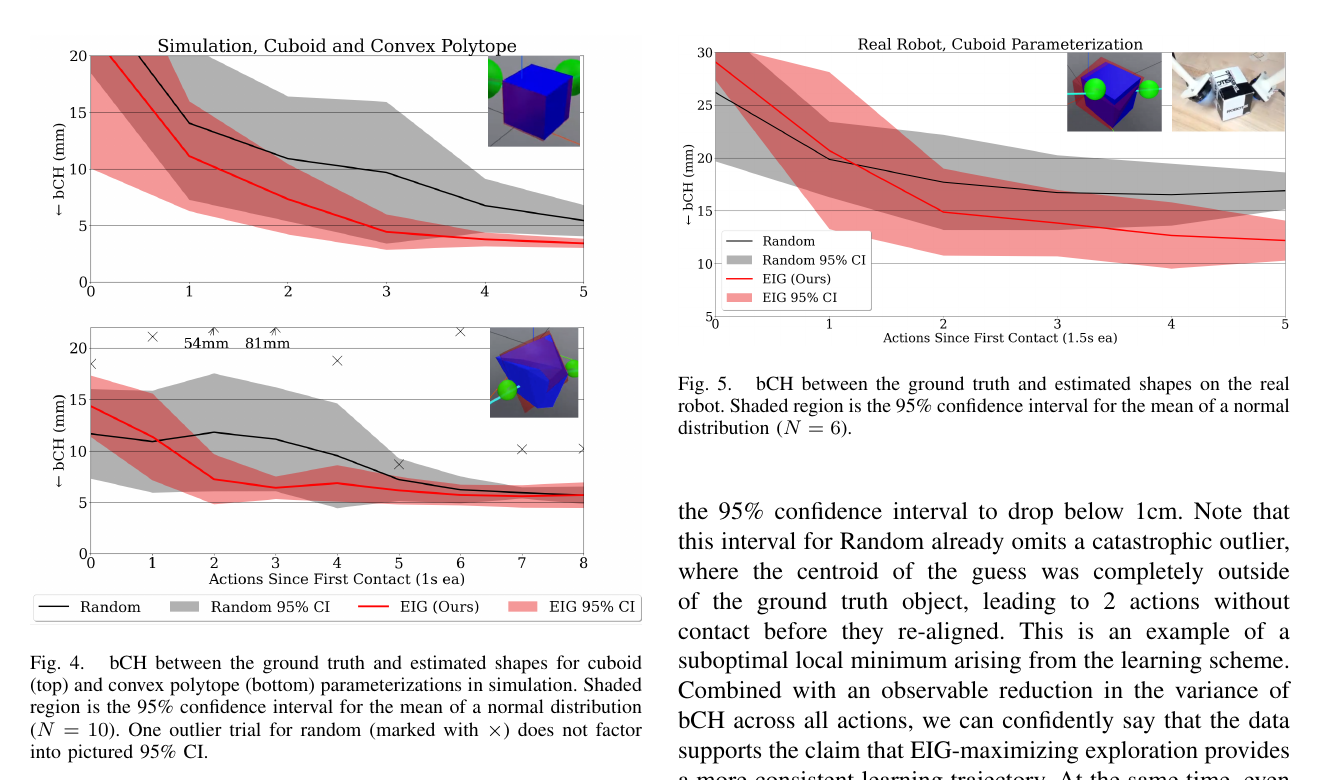
真值边长随机 3–6 cm,初始 guess 1–3 cm;pose 初值与真值都在 workspace center 2 cm 内随机。第一次接触后再执行 5 个动作,N = 10 N=10 N = 10
随机探索在 5 步内到约 5 mm bCH;EIG consistently 到低于 4 mm。第 5 步做 independent two-tailed t-test,并对五个时刻做 Bonferroni correction 后仍有 p < 0.05 p<0.05 p < 0.05
9.2 Polytope
真值为 2 cm bounding radius 的 Platonic solids,初始 guess 是 1 cm sphere 上随机 20 点。第一次接触后做 8 个动作。两法都在 8 步内稳定到约 5 mm,EIG 方差更低、收敛更快;随机约需多 3 次动作才达到类似 95% CI,但差异未达到 cuboid 实验同等统计显著性。
原论文 Figures 4–5:左上 cuboid、左下 polytope 仿真(N=10),右侧真实 cuboid(N=6);红色 EIG、黑色随机。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
图中随机 polytope 的置信区间排除了一个 catastrophic outlier:估计 centroid 完全在物体外,导致连续两次动作没有接触后才重新对齐。排除离群点使主曲线更可读,但也提醒我们,局部优化失败正是在线系统要承担的真实风险。
10. 真实机器人结果
真实对象是 5.8 × 4.9 × 5.3 cm、约 0.5 kg cuboid;每个 trial 中被触碰移动约 1–2 cm。初始条件同仿真,第一次 contact 后做 5 个动作,N = 6 N=6 N = 6
EIG 在第 5 步显著优于 random(independent two-tailed t-test,五时刻 Bonferroni 后 p < 0.05 p<0.05 p < 0.05
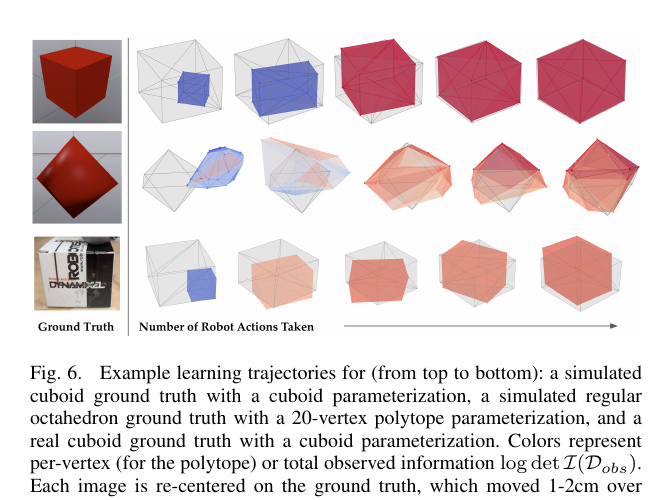
原论文 Figure 6:由上到下为仿真 cuboid、仿真正八面体和真实 cuboid;颜色编码 observed information,灰色为真值。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
11. 局限与复现风险
凸性要求 :对象和 end-effector 均需 convex,才有唯一 collision point。局部 MLE / EIG :错误 mode 上的高置信 Hessian 会误导下一动作。多初始化成本 :数据随时间增长,多轨迹初始化使在线优化越来越慢;论文未给完整 wall-clock 曲线。轻触不敏感 :DenseTact 难检测 light touch,实验限制在中等重量对象。identity Jacobian :历史到当前状态敏感性的近似只在温和滑动中验证。ground plane 先验 :物体必须落在已知平面;悬空、在手、桌面未知均需改模。动作空间依赖当前 centroid :pose 错太多时,规划的直线可能完全 miss object。评测样本较小 :仿真 N=10、真实 N=6,且真实仅一个 cuboid。视觉真值误差 :FoundationPose 不是 motion-capture ground truth,评测噪声应单独量化。
12. 代码与复现
作者公开的是 DAIR physics-based learning library 的 egordon/exploration 分支,并说明 cleaner JAX version 正在迁移。复现时需要版本锁定:
Drake / contact geometry;
CVXPYLayers 的 QP 与 friction-cone 参数;
JAXopt collision normal / distance derivatives;
tactile normal extraction;
CEM sample / elite 数;
violation penalty 权重与多初始化策略。
最关键消融应包括:随机 vs EIG、去掉 violation terms、不同 MLE initializations、identity Jacobian vs 可微 forward sensitivity,以及真实 proprioceptive perturbation。
13. 方法启发
这篇论文给 6D pose 研究两个重要提醒:
未知对象的 pose 与 shape 不一定要先后估计;接触物理可让它们在一条 trajectory 上共同辨识。
主动感知不必维护完整高维 belief,局部 information matrix 可以成为工程折中,但必须显式承认 mode failure。
若将其与视觉初始模型、非凸 neural implicit shape、全局粒子 belief 和闭环安全控制结合,会更接近“遇到未知对象后主动摸几下,建立可操作模型”的长期目标。