论文精读:Aleatoric Uncertainty from AI-based 6D Object Pose Predictors for Object-relative State Estimation
1. 论文要解决什么问题
典型 6D pose 网络给出单个 T ^ C O ∈ S E ( 3 ) \hat T_{CO}\in SE(3) T ^ C O ∈ S E ( 3 ) R R R R R R
论文的目标分成两层:
在一次前向传播中,为每个对象、每个 6D pose 分量预测 data-dependent aleatoric variance;
证明这些 variance 不只是可画曲线,还能成为 object-relative visual-inertial state estimation 的动态测量噪声,并驱动锚点选择和离群值拒绝。
这个问题设置很实用。它不要求把原 pose predictor 改造成大规模采样模型,也不需要 MC dropout 的多次前向传播,适合 Jetson 一类边缘设备。
2. 网络扩展与旋转参数化
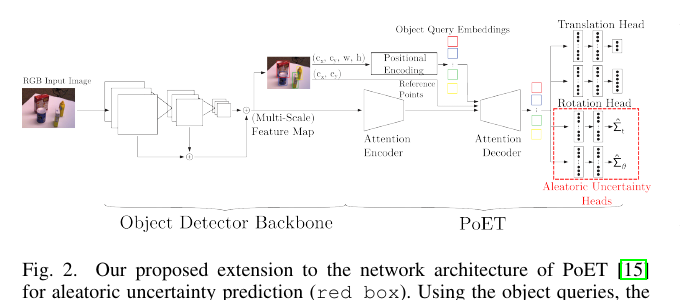
作者使用 PoET 作为载体。PoET 先通过 Scaled-YOLOv4 和多尺度 backbone 形成特征,再由 deformable transformer 产生包含类别与上下文的 object query;原模型有 translation head 和 rotation head。论文新增两个与原 pose head 分离的 MLP:
translation uncertainty head:输出 Σ ^ t ∈ R 3 × 3 \hat\Sigma_t\in\mathbb R^{3\times3} Σ ^ t ∈ R 3 × 3
rotation uncertainty head:输出 Σ ^ ϑ ∈ R 3 × 3 \hat\Sigma_\vartheta\in\mathbb R^{3\times3} Σ ^ ϑ ∈ R 3 × 3
原论文 Figure 2:不确定性头与位姿输出头并列,既可端到端训练,也可冻结 pose predictor 后单独校准。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
平移直接在 R 3 \mathbb R^3 R 3 R ∈ S O ( 3 ) R\in SO(3) R ∈ S O ( 3 )
log ( R ) = θ [ v ] × ∈ s o ( 3 ) , ϑ = θ v ∈ R 3 . \log(R)=\theta[v]_\times\in\mathfrak{so}(3),\qquad
\vartheta=\theta v\in\mathbb R^3. log ( R ) = θ [ v ] × ∈ so ( 3 ) , ϑ = θ v ∈ R 3 . 于是 ground truth 与预测旋转的误差可写成局部轴角向量。这样做的优点是三维、连续且局部欧氏化;缺点是它仍是局部表示,在接近 π \pi π
3. 异方差损失到底在学什么
令 y y y y ^ \hat y y ^
Σ ^ y = diag ( σ ^ y , 1 2 , σ ^ y , 2 2 , σ ^ y , 3 2 ) . \hat\Sigma_y=\operatorname{diag}(\hat\sigma_{y,1}^2,\hat\sigma_{y,2}^2,\hat\sigma_{y,3}^2). Σ ^ y = diag ( σ ^ y , 1 2 , σ ^ y , 2 2 , σ ^ y , 3 2 ) . 以 Gaussian likelihood 建模并取负对数似然,单个对象的损失为
L y = 1 2 ∑ i = 1 3 ( e i 2 σ ^ i 2 + log σ ^ i 2 ) , e i = y i − y ^ i . \mathcal L_y
=\frac12\sum_{i=1}^{3}
\left(
\frac{e_i^2}{\hat\sigma_i^2}
+\log\hat\sigma_i^2
\right),
\quad e_i=y_i-\hat y_i. L y = 2 1 i = 1 ∑ 3 ( σ ^ i 2 e i 2 + log σ ^ i 2 ) , e i = y i − y ^ i . 实际预测 s i = log σ ^ i 2 s_i=\log\hat\sigma_i^2 s i = log σ ^ i 2
L y = 1 2 ∑ i [ exp ( − s i ) e i 2 + s i ] . \mathcal L_y
=\frac12\sum_i\left[\exp(-s_i)e_i^2+s_i\right]. L y = 2 1 i ∑ [ exp ( − s i ) e i 2 + s i ] . 第一项要求误差大时方差不能太小,第二项防止网络把所有方差无限放大。这里的“aleatoric”可理解为:给定当前图像,模型尝试学习训练数据中相似观测通常会产生多大的 residual。
论文给出两种训练方式:
Calib:冻结原 pose predictor,只训练 uncertainty heads,约 10 epochs;
E2E:均值与方差一起训练,约 50 epochs。
两者 coverage 表现相近,因此“给已有 pose 系统补一个置信度层”是可行路线。需要注意,NLL 在 e → 0 e\to0 e → 0 σ → 0 \sigma\to0 σ → 0
4. 从网络坐标系到状态估计协方差
网络分别预测 camera frame 中的 translation covariance 与 rotation tangent covariance。作者将它们组成
Σ pose = [ Σ t 0 0 Σ ϑ ] , \Sigma_{\text{pose}}=
\begin{bmatrix}
\Sigma_t&0\\
0&\Sigma_\vartheta
\end{bmatrix}, Σ pose = [ Σ t 0 0 Σ ϑ ] , 再根据测量方向和 object–camera 坐标关系旋转 / 变换到 MaRS EKF 使用的 object-relative frame。系统状态由 IMU 以 200 Hz 传播,RGB pose 以 15 Hz 更新。
论文比较三种策略:
Fixed :在验证集上用平均误差设定固定协方差;AU :每帧直接使用预测的 aleatoric covariance;AU + Dynamic Anchor Switching :除动态 covariance 外,选择总预测不确定性最低的可见对象作为当前导航锚点。
YCB-V 实验还使用 AU + AOR :若预测不确定性或与估计状态的创新不一致,则拒绝观测。
这里有一个关键工程洞见:variance 不只是滤波器中的连续权重,也能进入离散决策——“现在信哪个对象”“这一帧要不要用”。后者对错误观测更有抑制力。
5. 校准结果:总体可用,但对称旋转暴露边界
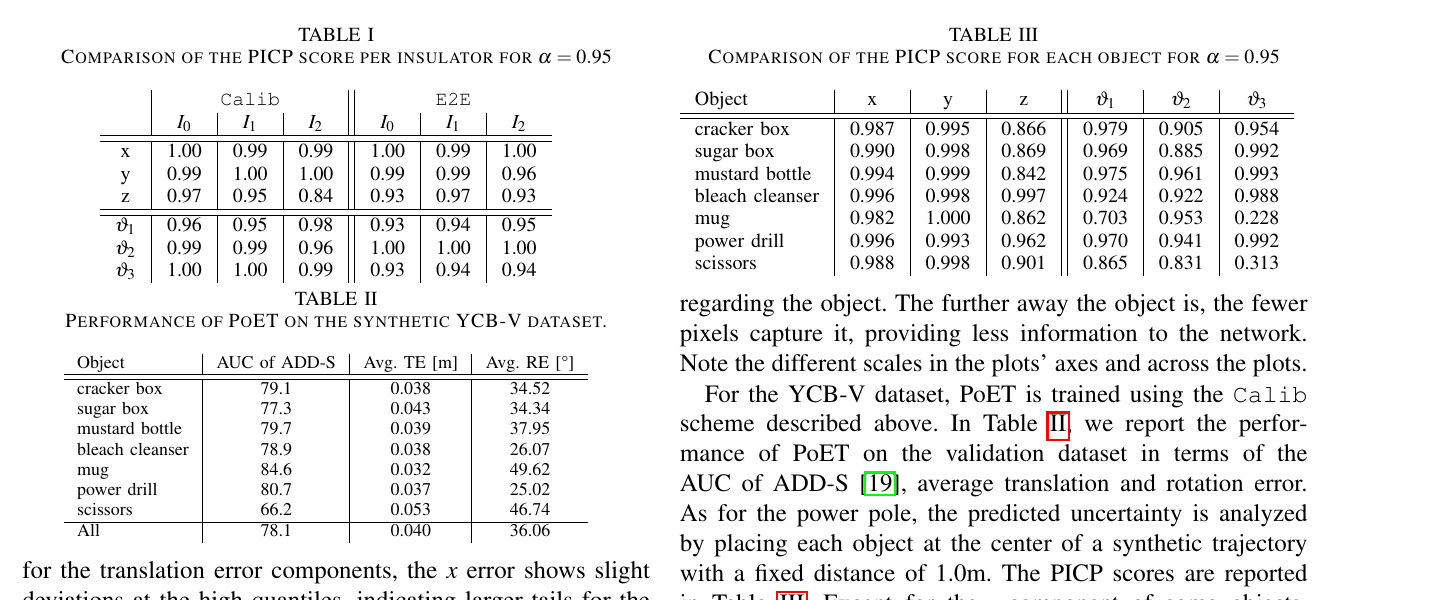
论文以 95% prediction interval coverage probability(PICP)检查每个分量。理想值为 0.95;高很多说明区间过宽,低很多说明过度自信。
原论文 Tables I–III:电力杆对象多数分量接近或超过 0.95;YCB-V 中 mug 与 scissors 的旋转 coverage 明显偏低。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
在电力杆绝缘子上,多数分量 PICP 为 0.93–1.00,说明区间能覆盖误差,但有过于保守的倾向。合成 YCB-V 上,cracker box、mustard bottle、power drill 等平移或旋转分量大多良好;异常集中在:
mug:ϑ 1 = 0.703 , ϑ 3 = 0.228 \vartheta_1=0.703,\ \vartheta_3=0.228 ϑ 1 = 0.703 , ϑ 3 = 0.228
scissors:ϑ 3 = 0.313 \vartheta_3=0.313 ϑ 3 = 0.313
若干对象的深度 z z z
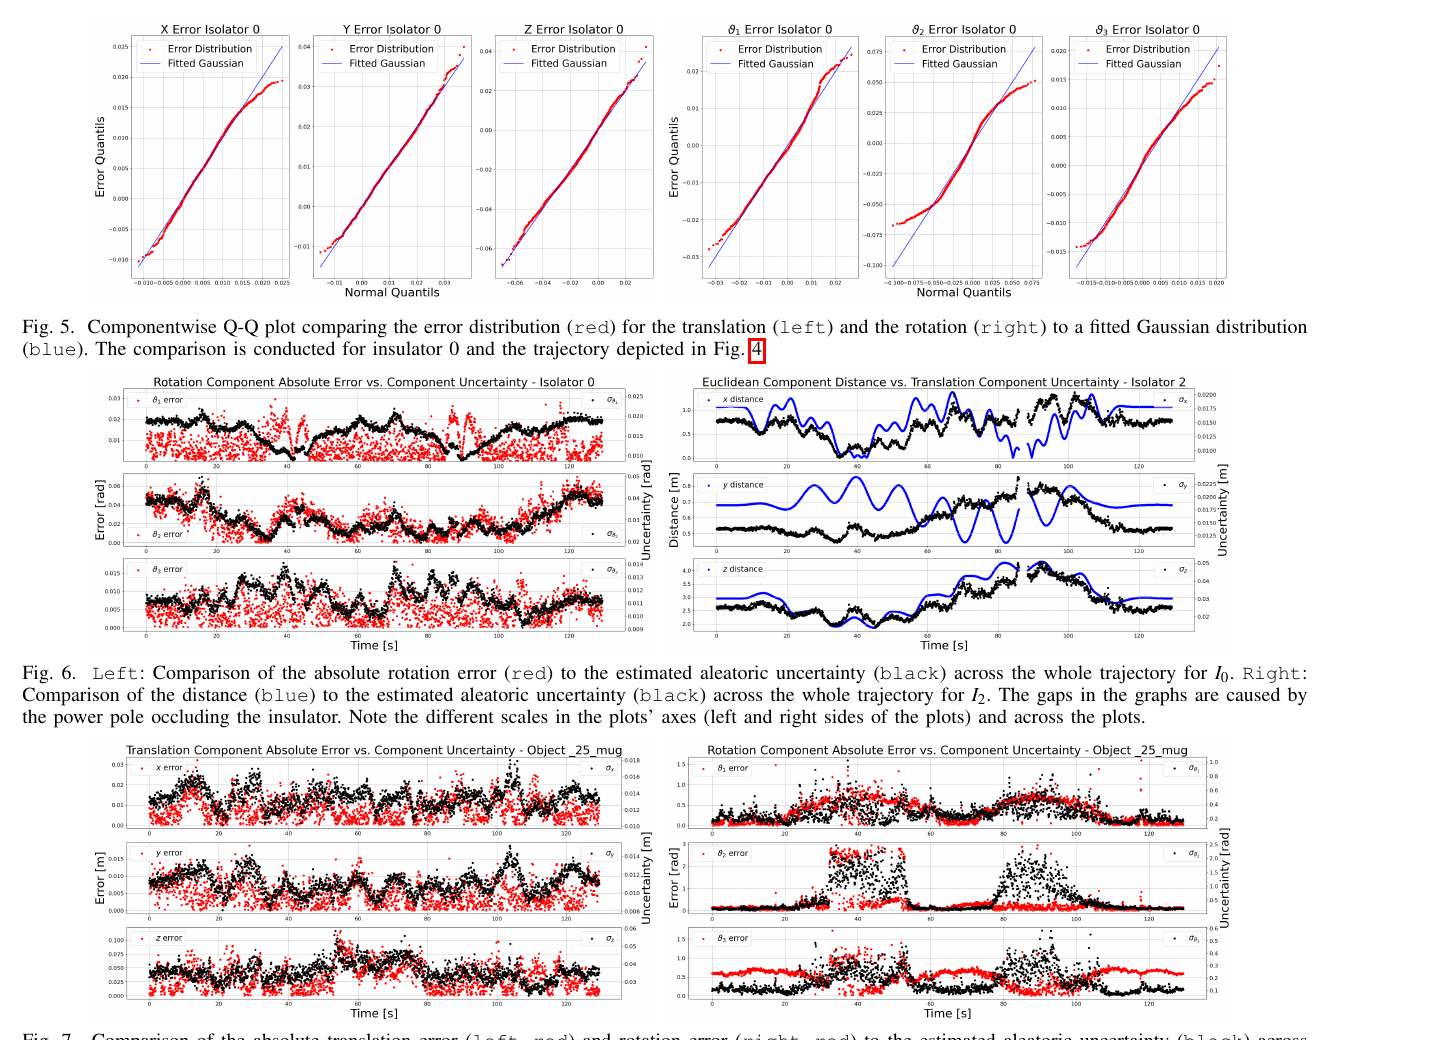
论文把 mug / scissors 的问题归因于近似对称与可见性:杯把不可见时,多个 yaw 是合理解释;剪刀的局部形状也会产生旋转歧义。一个对角单峰 Gaussian 会在这些等价模式之间折中,因而无法同时满足准确均值与正确 coverage。
PoET 在该 YCB-V 子集上的平均 AUC ADD-S 为 78.1,平均平移误差 0.040 m,平均旋转误差 36.06°。后两个数字提醒我们:coverage 高不等于 pose 本身精确。一个误差很大的 predictor 也可以通过预测很宽的区间获得高 coverage,必须同时报告 sharpness 与 task metric。
原论文 Figures 5–7:Q–Q 图检验 Gaussian 假设;绝缘子上 uncertainty 会随距离与误差变化,mug 的遮挡旋转则出现更强的非高斯行为。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
作者的时序曲线显示,平移 z z z
6. 状态估计结果应怎样解读
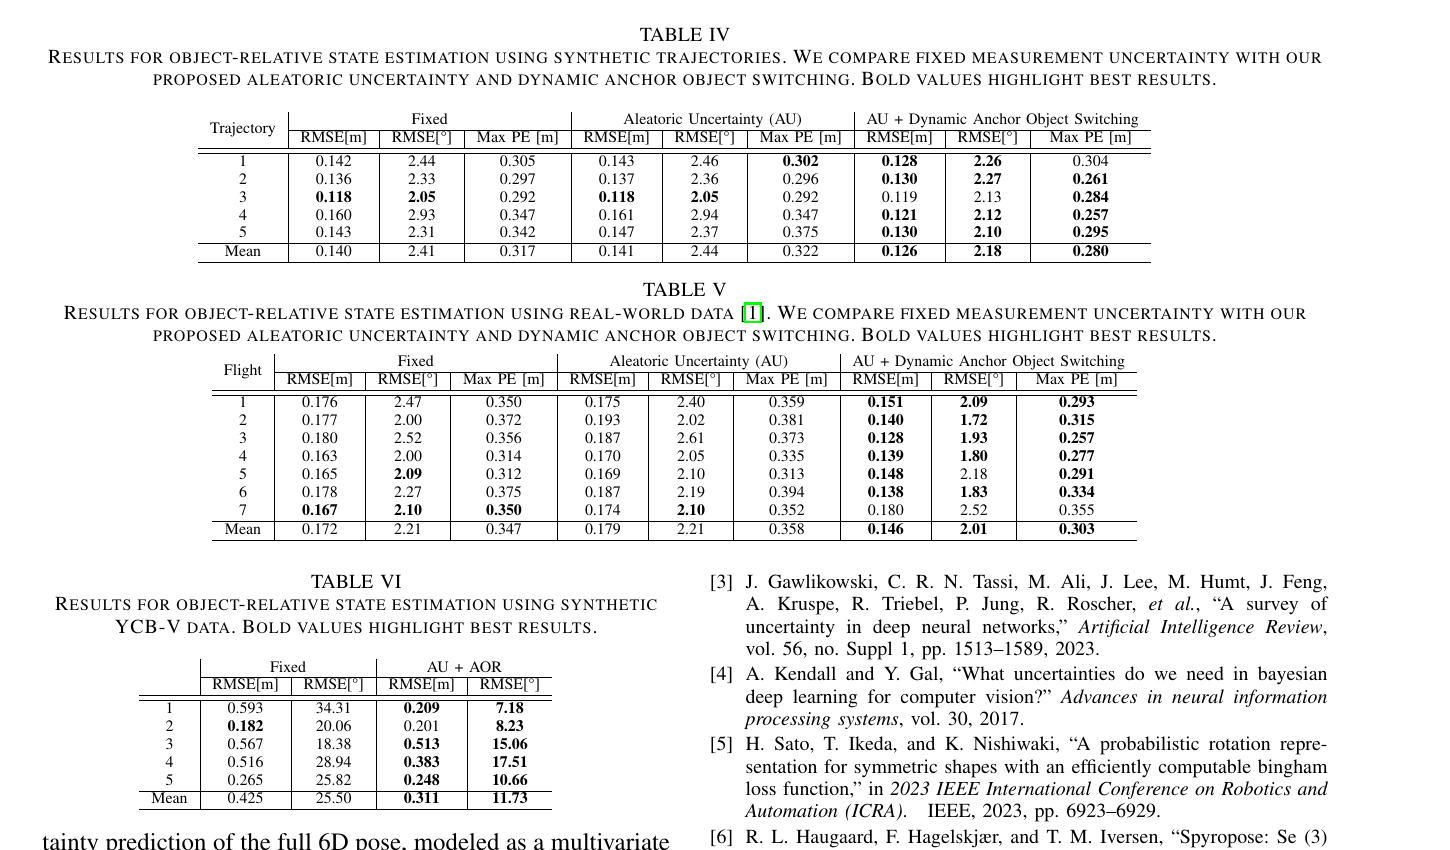
原论文 Tables IV–VI:三组下游实验将 fixed covariance、AU、anchor switching 或 AOR 分开比较。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
电力杆仿真(5 条轨迹)
策略 位置 RMSE 姿态 RMSE 最大位置误差 Fixed 0.140 m 2.41° 0.317 m AU 0.141 m 2.44° 0.322 m AU + 动态锚点 0.126 m 2.18° 0.280 m
真实 AIVIO 飞行(7 次)
策略 位置 RMSE 姿态 RMSE 最大位置误差 Fixed 0.172 m 2.21° 0.347 m AU 0.179 m 2.21° 0.358 m AU + 动态锚点 0.146 m 2.01° 0.303 m
YCB-V 合成轨迹(5 条)
Fixed 的位置 / 姿态 RMSE 均值为 0.425 m / 25.50°,AU + AOR 为 0.311 m / 11.73°。改善主要来自对失败 pose 的拒绝,而不是把每个失败观测“柔和地降权”。
这些结果不支持“学习到的 covariance 天然比固定 covariance 更好”这一强结论:AU 单独使用在两组电力杆实验中持平或略差。更准确的表述是,逐观测 uncertainty 提供了固定噪声无法提供的决策信号 ;只有当系统利用该信号切换锚点或拒绝异常,才稳定转化为轨迹收益。
7. 计算与部署
在 Jetson Orin AGX、TensorRT full precision 下:
原 PoET:106.73 ms;
加 uncertainty heads:107.43 ms。
约 0.70 ms / 0.6% 的额外开销很小,因为新增模块只是 object query 上的 MLP,不需要 ensemble 或多次采样。这是论文相较复杂 Bayesian pose estimator 的直接优势。
8. 局限与复现风险
单峰、对角假设过强。 六个分量独立,忽略 translation–rotation coupling;对称对象需要多峰或 symmetry-aware density。只建模 aleatoric。 作者以可大量生成合成数据为由不考虑 epistemic uncertainty,但这不能证明真实域、未知光照或未知遮挡下没有模型不确定性。coverage 不是充分评价。 高 PICP 可能由过宽区间得到;应同时报告 interval width、NLL、ECE 或 proper scoring rule。状态估计收益存在策略混杂。 最好的行同时加入 anchor switching / AOR,因而不能把全部提升归因于 covariance 数值更准确。类别特定 head。 当前实现面向已知类别;未知对象或开放词汇检测场景需要可泛化的 uncertainty representation。旋转局部化。 李代数 Gaussian 对小误差自然,对大角度和 topology-induced multimodality 不充分。
9. 对 6D pose 研究的启发
这篇论文提供了一个很好的评测范式:不确定性方法不能只画分布,还应回答三个层级的问题:
统计层 :coverage / calibration 是否正确;估计层 :动态 covariance 是否改善滤波;决策层 :是否能改变锚点选择、离群拒绝或动作规划。
论文最强的证据在第三层。未来若把单峰 variance 换成 symmetry-aware mixture、Bingham / matrix-Fisher 分布或 pose hypotheses,并继续保持一次前向的低开销,会比简单扩大网络更有价值。