Reading Notes
粗读 / 精读
已生成 src/paper-notes/lowres-inhand-visuotactile-icra2025/coarse.md
论文粗读笔记
用于快速判断论文定位、问题设定、核心方法、实验结论和是否值得精读。
论文粗读笔记:Visuo-Tactile Object Pose Estimation for a Multi-Finger Robot Hand with Low-Resolution In-Hand Tactile Sensing
1. 基本信息
- 作者:Lukas Mack、Felix Grüninger、Benjamin A. Richardson、Regine Lendway、Katherine J. Kuchenbecker、Joerg Stueckler
- 会议:ICRA 2025
- 论文:arXiv:2503.19893
- PDF:作者公开全文
2. 一句话定位
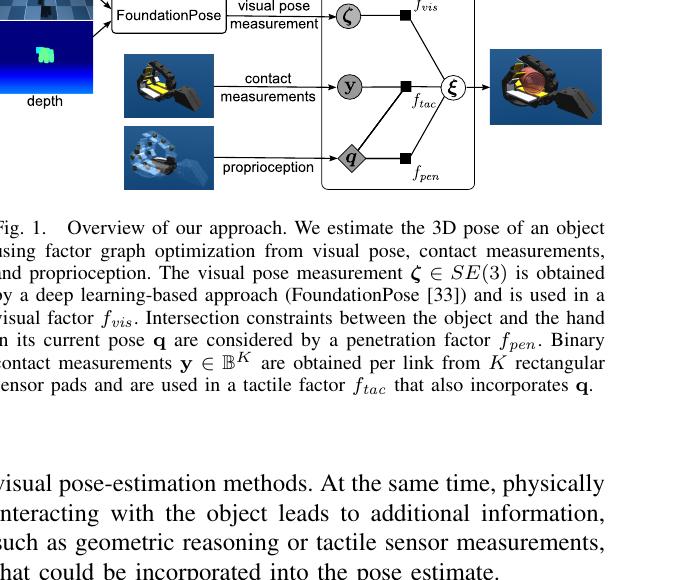
该方法不需要高分辨率触觉图像,只用每个指节“接触 / 未接触”的二值信号,加上手部运动学、视觉 pose 与 non-penetration prior,在 factor graph 中持续优化抓持对象位姿。
2.1 论文图表导读
3. 系统输入
- RGB-D 视觉 pose;
- 已知对象 mesh;
- 多指手关节角与 forward kinematics;
- 各触觉 pad 的 binary contact;
- 手指 link 与对象不应互相穿透的几何约束。
4. 方法速览
- FoundationPose 初次进行 pose 初始化,之后每个时刻使用其 pose-refinement 组件提供视觉观测。
- 手部运动学把触觉 pad 放到统一坐标系。
- contact factor 约束对象表面应靠近触发 pad。
- non-penetration factor 惩罚对象进入未接触手指几何。
- 手部关节角参与当前时刻的接触与不穿透几何;上一时刻 pose 仅初始化下一次优化,不构造时序平滑残差。
- Welsh robust cost 抑制误触发和视觉离群值。
5. 评测
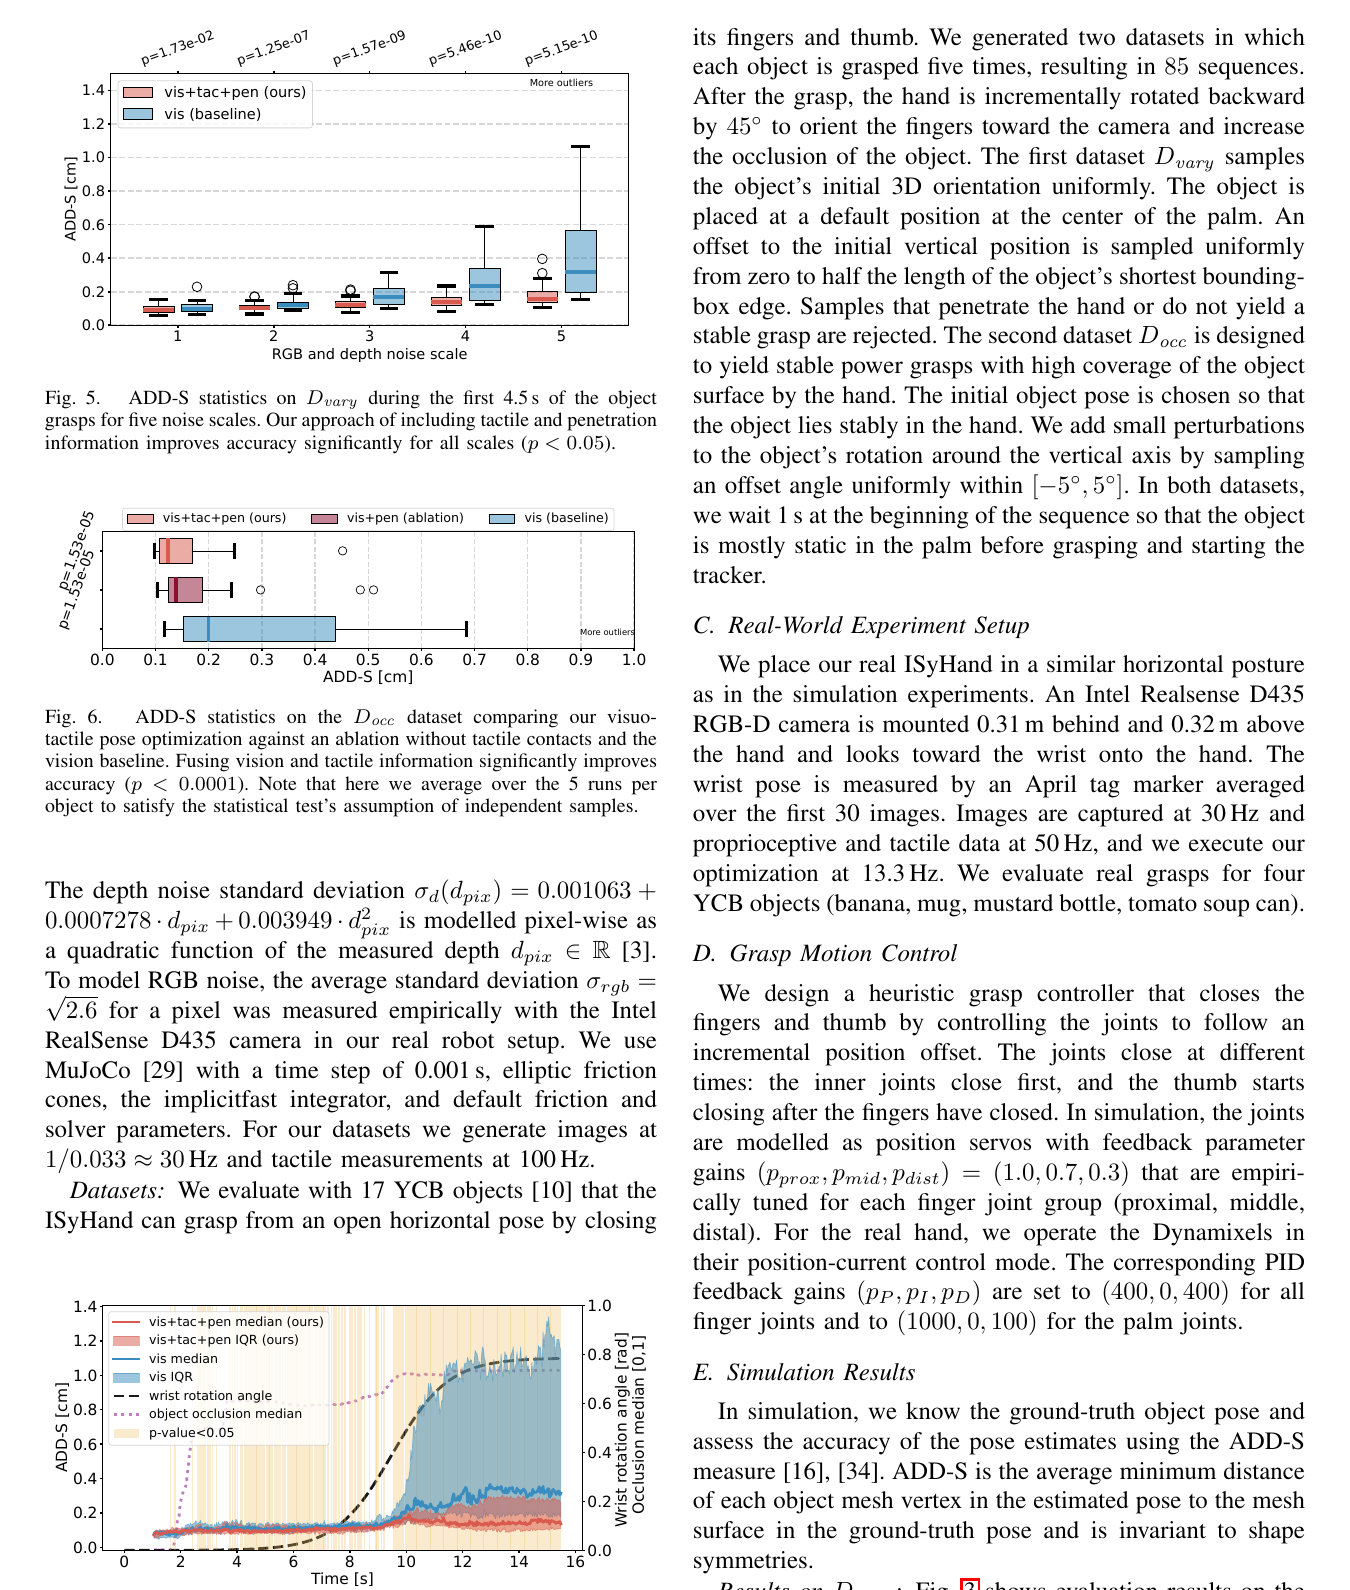
- 仿真:17 个 YCB 对象。
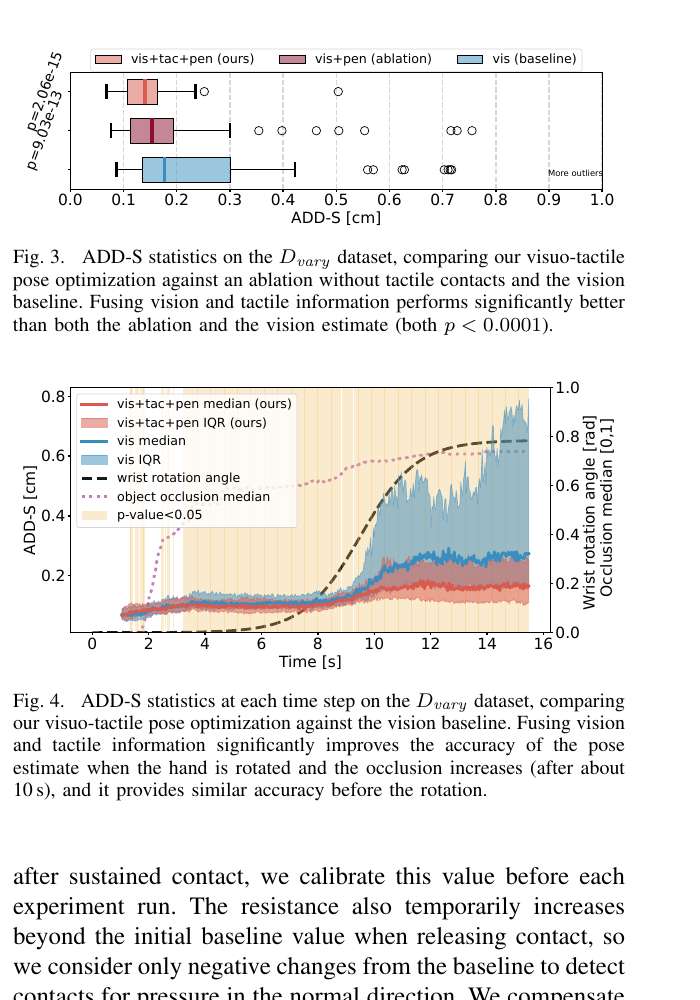
- Dvary:遮挡与视觉噪声变化大。
- Docc:稳定 power grasp、接触覆盖高。
- 真实:自研多指 ISyHand 上的抓持序列。
- 优化更新频率约 13.3 Hz。
6. 粗读结论
论文证明低带宽触觉也能提供有用 pose 约束,关键是把接触放进已知手部几何和逐时刻图优化,而不是要求触觉直接回归 6D pose。它特别适合抓持后视觉被手遮挡的 tracking;代价是需要精确运动学、对象 CAD 和触觉 pad 标定。