NCRF 精读
1. 接触、姿态和渲染为何应联合
手物交互中互遮挡最严重的区域恰好是接触区域。单帧 estimator 的小误差会造成手指穿进物体或悬空;若直接用这些 pose warp 到 canonical space,辐射场会把几何错位吸收到模糊纹理和错误密度中。NCRF 的假设是:接触提供局部几何约束,跨视图 photometric consistency 提供全局外观约束,两者联合可比单独 pose optimizer 更稳。
2. 模块结构
网络在 observation space 融合 hand/object features,预测 hand deformation、rigid object correction 和 joint rotation correction。由修正 pose 计算手物 contact maps,并与目标接触先验比较;SDF penetration loss 惩罚对象顶点进入手内部。
2.2 Canonical radiance field
手是非刚体,物体近似刚体。motion field 将每帧采样点从 observation space 映射到 canonical hand/object coordinates;mesh-guided sampling 只在各自 mesh 邻域采样,降低普通 bounding-box sampling 在接触边界把手颜色写进物体的概率。
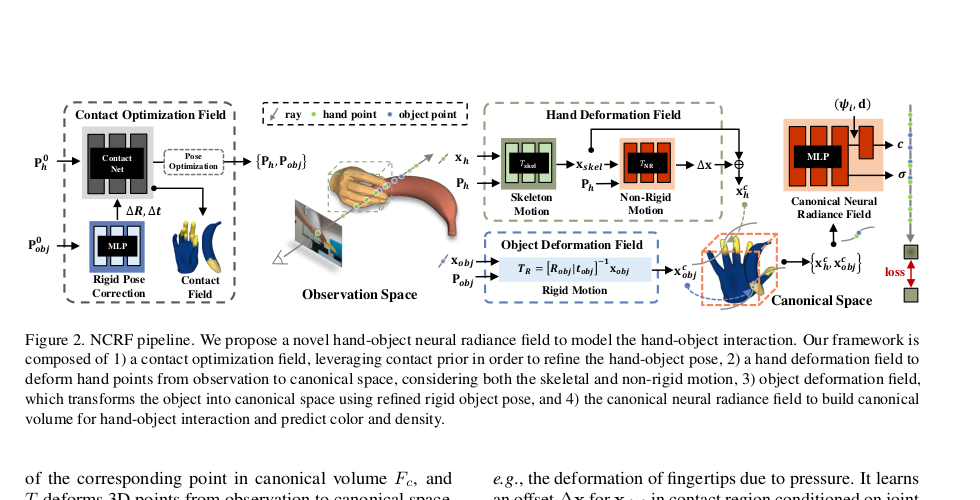 总损失由 NeRF 重建、contact consistency 与 penetration 三部分组成;pose 与渲染不是两个独立阶段。来源:原论文 Figure 2;版权归原作者及 3DV 2024 出版方所有,本站仅作学术解读。
3. 主结果
HO3D novel-view synthesis:
- HumanNeRF:26.06 PSNR / 0.9665 SSIM / 40.23 LPIPS*
- NCRF:29.74 / 0.9758 / 32.47
DexYCB:从 27.32/0.9719/27.43 提升到 32.16/0.9813/20.37。
pose 方面,HO3D 对象 ADD-0.1D 为 89.8,初始 Hasson et al. 为 74.5,S2 Contact 为 81.4;DexYCB 为 83.2,S2 Contact 为 70.5。HO3D hand MPJPE 8.9 mm 与 S2 Contact 8.7 接近,表明最大提升更多落在 object pose 和联合渲染,而非所有手指标都最好。
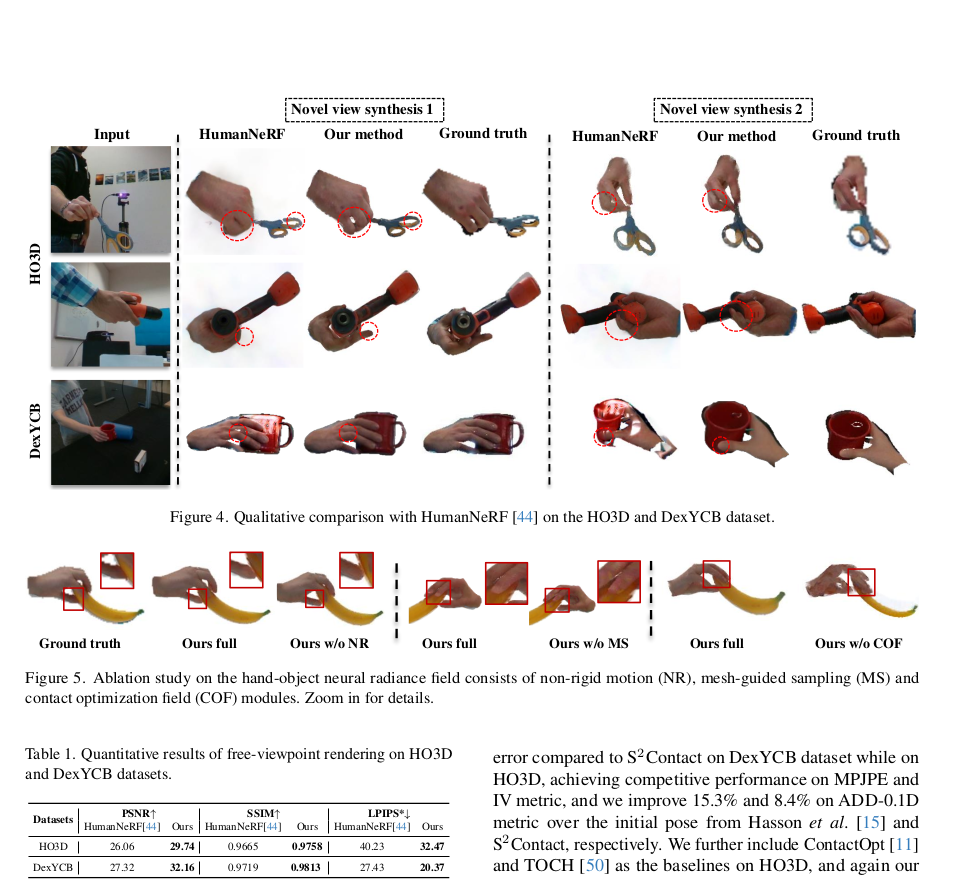 Figure 4 红圈标出新视角渲染的边界与接触区域差异;Figure 5 展示模块消融;Table 1 报告 PSNR / SSIM / LPIPS 渲染指标。来源:原论文 Figures 4–5、Table 1;版权归原作者及 3DV 2024 出版方所有,本站仅作学术解读。
4. 消融支持什么
去掉 rigid pose correction:MPJPE 10.9、ADD 74.5、穿插体积 5.1;完整模型为 8.9、89.8、3.7。去掉 neural rendering 时 ADD 同样回到 74.5,说明 contact 与多视图外观共同提供 pose 修正信号。
渲染消融中,去掉 pose optimization field 的 PSNR 只有 25.71,低于去掉 mesh-guided sampling 的 28.10 和去掉 non-rigid motion 的 28.81,完整模型 29.74。pose alignment 是渲染质量的主要来源。
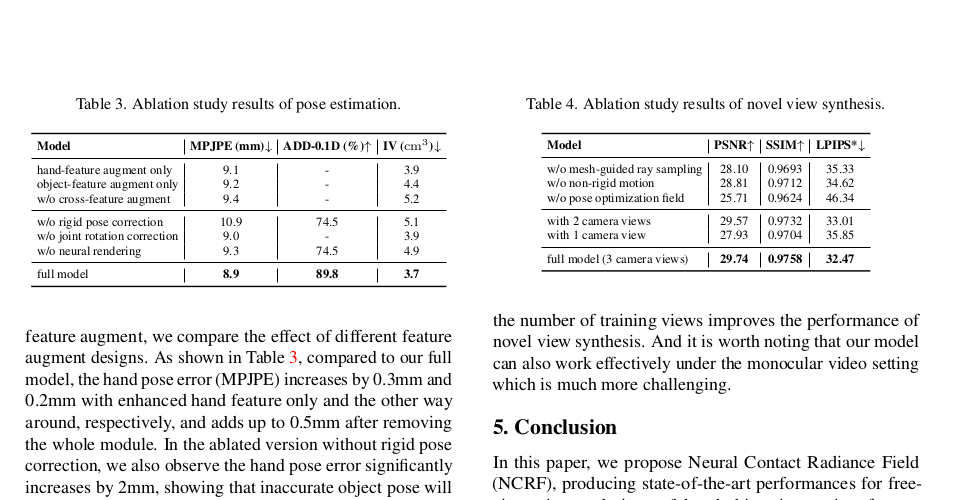 Table 3–4 显示 pose field 对 ADD 和 PSNR 都是决定性模块;三相机优于一/两相机,但单目仍可运行。来源:原论文 Table 3–4;版权归原作者及 3DV 2024 出版方所有,本站仅作学术解读。
5. 局限
- 需要对象 mesh、每帧初始 pose 和相机标定,属于 test-time optimization。
- 单目时要求手和对象在序列中被充分覆盖;否则不可见表面无法恢复。
- 未显式建模光照变化,颜色/高光可能被写入 radiance field。
- 每帧先验估计缺少显式 temporal consistency,长序列抖动仍可能传播。
- HO3D/DexYCB 以已知日常物体为主,开放类别和可变形对象不在范围。
6. 我的判断
NCRF 最有价值的不是用 NeRF 展示手物视频,而是把渲染误差变成 pose supervision,并用接触约束防止 photometric optimization 走向几何错误的解。它为后来的 Gaussian hand-object tracking 提供了清晰范式:可渲染表示、物理/接触 prior 和 pose correction 应共享状态。
