论文精读笔记:PEGASUS
1. 核心判断
PEGASUS 的核心设计是“几何实体 / 光度实体解耦”:低模 mesh 负责物理碰撞与刚体轨迹,3D Gaussian Splatting 负责真实外观渲染。两者共享同一个对象 pose,因此既可获得物理上较自然的堆放,又能自动输出像素级 mask、深度与 6DoF 标注。
这比在固定 NeRF 中移动相机更适合 pose 数据生成,也比完全手工建模的传统仿真更容易保留真实材质与背景。它的主要风险同样来自解耦:collision mesh、Gaussian 表面和用于 pose 评测的对象几何可能不完全一致。
2. 任务边界
PEGASUS 不是直接预测位姿的方法,而是服务于:
- 训练 instance-level 6DoF pose 网络;
- 快速针对新环境 / 新对象生成 domain-specific 数据;
- 输出 BOP 格式 RGB、depth、mask、框、相机和对象 pose;
- 在静态或动态物理场景中组合多个已扫描资产。
它要求先扫描每个对象与环境,并完成相机标定、3DGS 优化和 collision mesh 提取。所谓“降低建模成本”是相对手工 CAD / 材质 / 灯光建模而言,并非零采集成本。
3. 双实体资产
每个对象包含:
- Photometric entity:Gaussian centers μ、covariance Σ、opacity α 和 spherical harmonics f;
- Geometric entity:从 3DGS 点云经过离群点清理与 alpha-shape 等步骤提取的低模 mesh;
- 二者通过同一 object transform 耦合。
环境同样有 3DGS 外观和 mesh;PyBullet 只处理 mesh。这样既避免直接对数十万 Gaussian 做碰撞,也允许用高质量 Gaussian rasterizer 渲染。
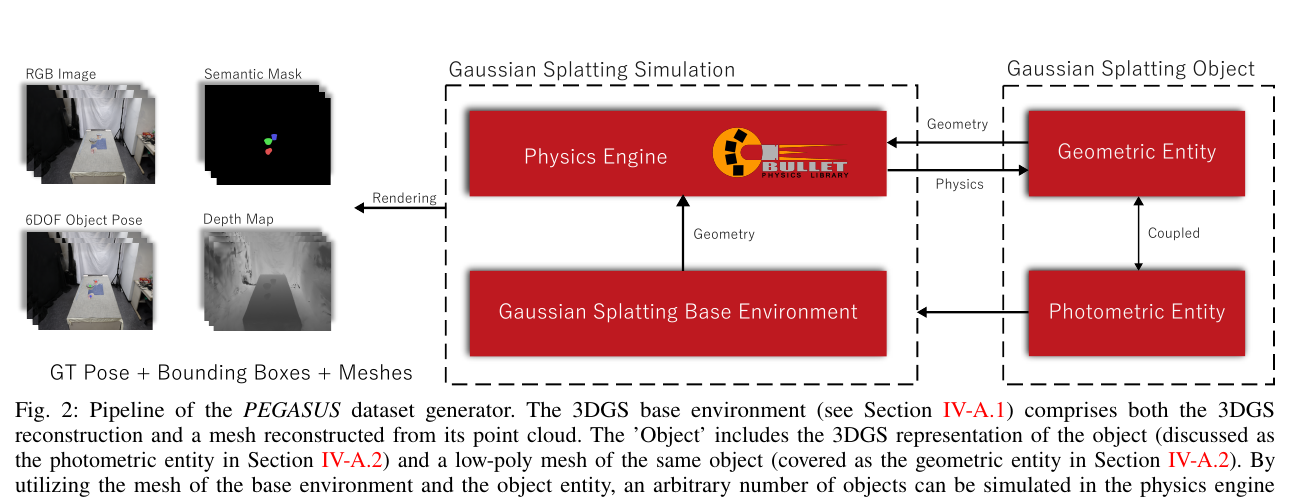 原论文 Figure 2。右侧对象的 mesh 与 Gaussian 表示耦合,左侧环境和物理引擎生成轨迹,最终渲染并写出 RGB、depth、mask、box 与 6DoF pose。来源:作者公开稿;图片版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
4. 如何刚体变换 3D Gaussian?
平移只需更新 Gaussian 均值:
μi′=μi+t.
旋转则必须同步处理:
- center:μi′=Rμi;
- covariance:Σi′=RΣiR⊤;
- view-dependent spherical harmonics:按旋转变换系数。
只旋转中心而不旋转 covariance 会使各向异性 Gaussian 的形状方向错误;只旋转几何而不处理 spherical harmonics,则视角相关颜色仍停留在旧方向。论文采用相关工作中的 spherical harmonics 旋转方法,确保对象移动后高光 / 颜色方向尽量一致。
5. 物理与标注流程
- 在环境 mesh 中初始化一个或多个对象;
- PyBullet 根据质量、重力、碰撞和摩擦推进;
- 记录对象 mesh 的刚体 trajectory;
- 将同一 R,t 应用于对象 Gaussian;
- 在给定相机轨迹 / 时间步渲染场景;
- 分对象渲染或利用实体 ID 生成 semantic mask;
- 从几何和相机参数计算 2D / 3D bounding box、depth 与 object-to-camera pose;
- 写入 BOP 数据格式。
因为标签来自模拟状态而非后验视觉算法,pose annotation 理论上精确;但视觉表面是否与 collision / evaluation mesh 一致,决定了“标签看起来是否与像素对齐”。
6. Ramen 与 PEGASet 资产
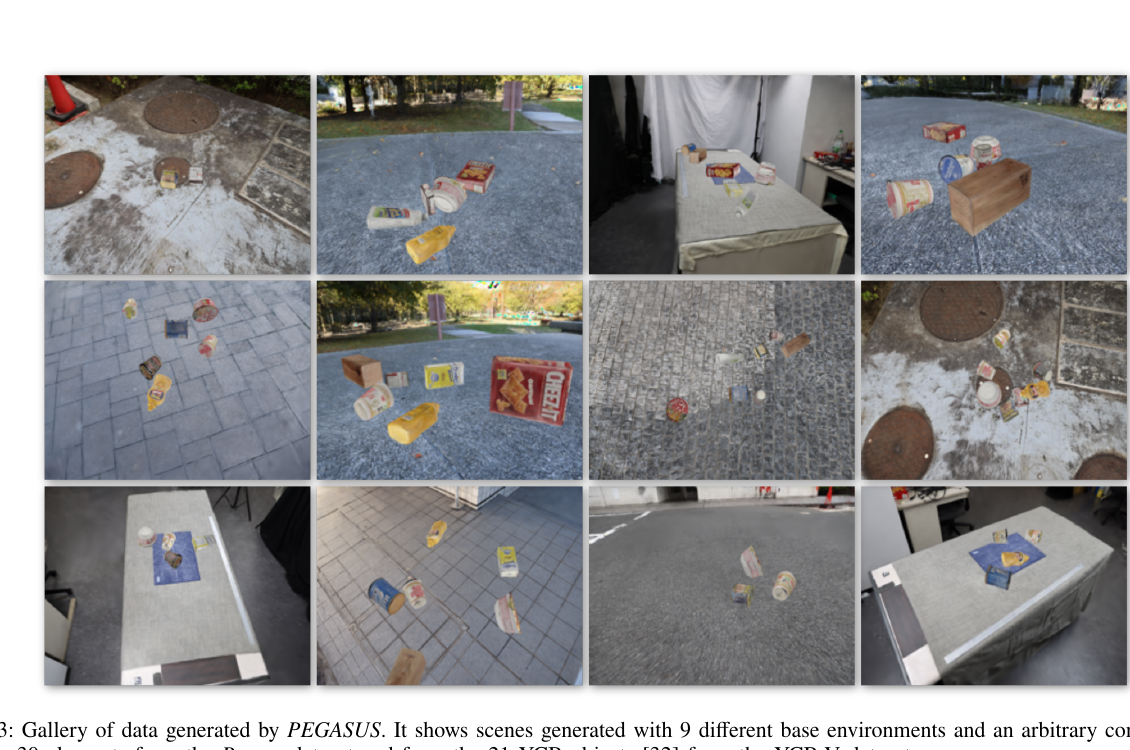 原论文 Figure 3。画廊展示 9 个基础环境中组合 Ramen 与 YCB 对象的生成场景;当前截图不含 Figure 4 的 Ramen 资产一览。来源:作者公开稿;图片版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
Ramen 数据集:
- 30 种日本常见杯面;
- 为捕捉上下表面,分别扫描上下半球;
- 由于翻转对象会改变标定板相对姿态,作者用图像注册将底部扫描对齐到上半球;
- 每个产品最终约 270 张注册图;
- 同时提供 3DGS 与 low-poly mesh。
PEGASet 额外整理 21 个 YCB-V 对象,使机器人社区可以复用熟悉资产。环境与对象以 URDF 描述视觉 / 碰撞信息,可自由组合。
7. 训练与机器人验证
作者选择 DOPE 作为 pose 网络,对三种数据设置分别生成 60,000 张图:
- 正文报告 2,000 个独特场景;
- 每个场景从不同视角采 30 张;
- 论文报告生成过程约 6 小时,未单独拆分每套数据的用时;
- 硬件为 Intel i9 12th Gen 与 RTX 3080 Ti Mobile;
- DOPE 使用默认超参数训练 15 epochs。
真实验证用 UR5 抓杯面中心并放入篮筐,连续成功 10/10,且展示不同杯面类型可抓取。
这项实验说明 PEGASUS 数据能支持 sim-to-real 闭环,但公开文本没有给出与 BlenderProc、纯 3DGS、真实标注训练的完整 pose 指标表,也没有足够 trial 估计可靠性。因此最稳妥的结论是“数据可训练出能工作的抓取 pose 网络”,不是“在标准 pose benchmark 上已证明全面优于传统 PBR”。
8. 批判性分析
优点
- 对象 / 环境资产可组合,适合快速定制部署域;
- 3DGS 保留真实背景和材质观感;
- 物理引擎提供自然放置与完整 pose trajectory;
- 输出 BOP 格式,容易接入现有训练 / 评测工具;
- 资产采集只需普通相机,不必人工建高精 CAD 和材质。
局限
- collision mesh 近似会造成穿插、悬浮或接触高度偏差;
- 3DGS depth 不是原生精确几何,深度与 mask 边缘质量需验证;
- 透明、强镜面、薄结构和未扫描区域仍是 3DGS 难点;
- 组合多个独立扫描资产时,光照、白平衡和曝光可能不一致;
- 只有有限 pose / grasp 定量对比,reality-gap 结论仍需标准 benchmark 支撑;
- 扫描与重建每个对象仍有 onboarding 成本。
9. 复现检查表
- 记录相机标定、扫描视角、3DGS 训练参数和资产尺度;
- 可视化 Gaussian / mesh 的表面偏差与 collision penetration;
- 正确旋转 covariance 和 spherical harmonics,而不只更新 center;
- 固定 PyBullet 摩擦、质量、碰撞步长和随机落体分布;
- 对 RGB、depth、mask 与 mesh projection 做像素级一致性检查;
- 保存每个 scene 的随机种子、相机轨迹和 object trajectory;
- 用统一 pose 网络比较 PEGASUS、传统 PBR、纯 domain randomization 和真实训练数据;
- 机器人评测报告 detector failure、pose failure、抓取滑落和碰撞等分项。
10. 可延伸方向
- 以可微物理或真实接触观测校准 collision mesh 和摩擦参数;
- 用 relighting / inverse rendering 统一独立扫描资产的光照;
- 针对透明和镜面对象结合 mesh / neural material 表示;
- 让 pose 网络失败样本反向驱动场景生成,形成 active synthetic data loop;
- 生成多帧动态 BOP 数据,训练 tracking、uncertainty 和机器人闭环策略。
11. 最终评价
PEGASUS 是 IROS 2024 物体位姿方向中很有代表性的数据系统论文。它把 3DGS 从“重建后展示”推进到“可移动、可碰撞、可批量标注的对象资产”,并兼容 BOP。最值得借鉴的是双实体架构;最需要后续补强的是几何—光度一致性和与传统 PBR 的标准化定量比较。
