论文精读笔记:PS6D
1. 核心判断
PS6D 的设计围绕两个工业点云中的具体故障展开:细长零件交叉时,单纯按预测中心聚类会把多个实例合并;有限或多轴对称时,逐点旋转回归会把多个合法四元数平均成非法姿态。论文分别用两阶段聚类与 symmetry-aware rotation loss 修正,并通过自建工业对象和真实抓取验证。
它不是通用 novel-object pose:对象 CAD、对称参数和仿真训练都已知。其价值在于已知工业零件条件下,如何把点云几何、实例分离与对称姿态投票做成稳定的软件模块。
2. 输入、输出与系统边界
输入是 ROI 点云 P∈RM×3,网络只读取点的位置,不使用颜色。输出包含实例分割,以及每个实例相对相机的平移和旋转。
方法适合:
- 多个同类工件随机堆叠;
- 物体表面锈蚀、反光或没有可靠纹理;
- 连续轴对称、有限对称、多轴对称和细长几何。
方法仍要求:
- 已知工件 CAD 及其对称阶数;
- 仿真中的尺度、堆叠和相机几何与部署接近;
- 真实传感器输出足够完整的点云;
- 抓取阶段有预定义 grasp points,并使用 ICP 再校正。
3. 网络架构
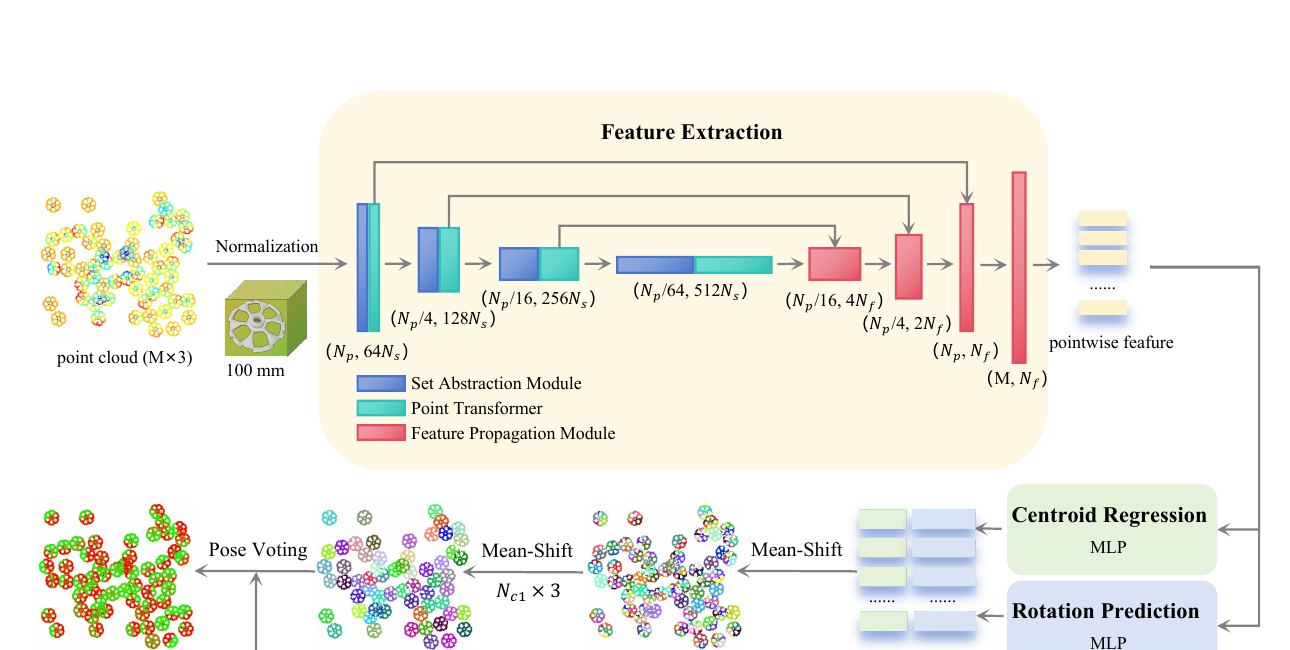 原论文 Figure 2。上支路输出逐点特征,下游分别进行中心回归和旋转预测;两次 Mean-Shift 先分实例、再分旋转模式。来源:作者公开稿;图片版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
3.1 尺寸归一化与注意力特征
论文将场景点云缩放 / 平移到 100 mm × 100 mm × 100 mm 的规范空间。PointNet++ 的 Set Abstraction 建立多尺度局部特征,Point Transformer 在层间计算点关系权重,Feature Propagation 再恢复逐点特征。
这一步的目标不是构造对象级 NOCS,而是让同一网络面对不同尺寸对象时,中心 offset 与邻域尺度更稳定。消融中去掉 normalization 对小对象影响较小,但对尺寸跨度和困难对象更明显。
3.2 中心距离敏感的平移
每个点预测到实例中心的 offset。靠近中心的点对中心定位更稳定,远处 / 边界 / 遮挡点偏差通常更大,因此论文按点到真实中心的距离调节 translation loss 权重。
第一阶段 Mean-Shift 对预测中心聚类,得到候选实例。与直接语义分割相比,这种 center voting 能分开同类多个实例;但当两个细长件交叉,交点附近预测可能落到相近中心,因此还需要第二阶段。
3.3 对称感知旋转
每点预测四元数。作者预先记录对象绕 x/y/z 的对称角度 dx,dy,dz 与连续对称阈值 Ts,据此生成对称旋转矩阵集合 S。训练时将预测旋转与所有等价真值比较,取最小误差:
LR=S∈Smind(Rpred,RgtS).
这样,同一观测对应的多个合法旋转不会被当作互相矛盾的标签。对无限对称轴,只需约束可观测轴向;对多轴有限对称,则保留多个离散等价旋转。
3.4 两阶段聚类
- 按预测中心 Mean-Shift,得到粗实例;
- 在每个粗实例内,再按旋转预测的相似性 Mean-Shift;
- 对细长物体交叉造成的混合簇,旋转模式可以将其拆开;
- 对每个最终簇进行 pose voting。
该结构也避免有限对称对象的多个旋转模式直接算术平均。论文把“实例属于谁”和“该实例采用哪个等价旋转”分开处理,是全方法最有针对性的部分。
4. 数据与指标
对象来源:
- Siléane:Bunny、Tless_20、Candlestick;
- IPA:IPAGearShaft、IPARingScrew;
- 自建 PS6D:PS6D_6、7、10、23、24,覆盖细长、多重对称和工业尺寸跨度。
论文报告:
- F1inst:综合实例检出、分割和匹配;
- Recall:成功匹配 / 正确 pose 的实例召回;
- 真实 bin-picking success rate。
这些数字不是标准 BOP AR,也未给出 VSD / MSSD / MSPD,因此适合在论文自己的工业协议和相同 baseline 内比较。
5. 主结果
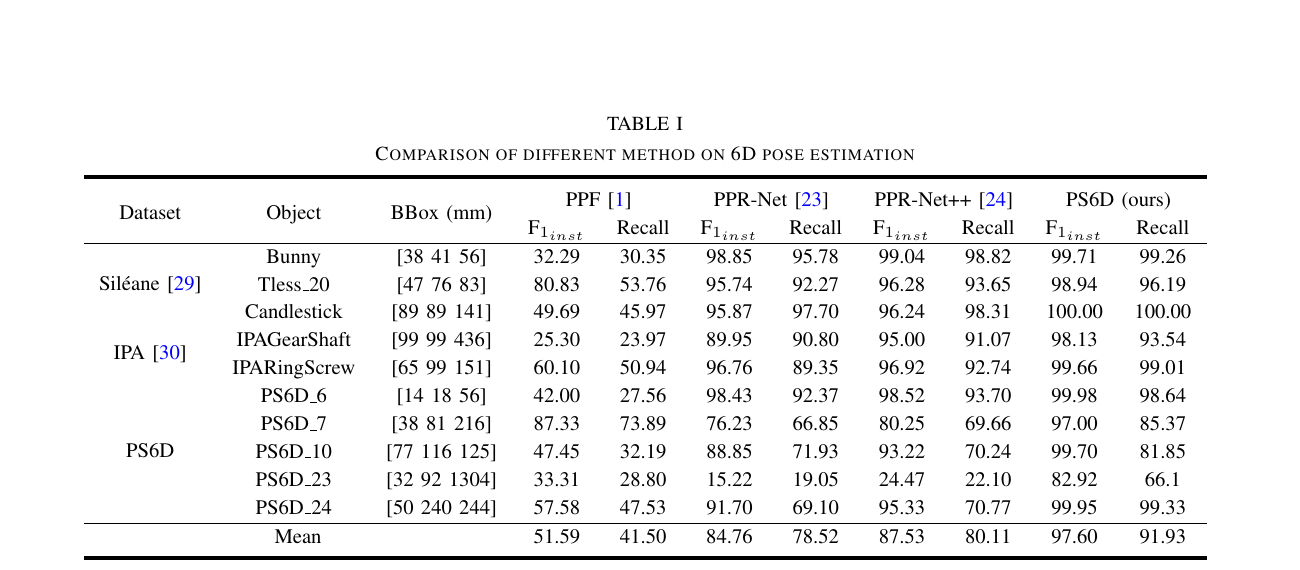 原论文 Table I:给出各工业数据集的实例 F1 / Recall;当前图片不含 Figure 5 的实例分割或姿态叠加。来源:作者公开稿;图表版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
| 方法 | Mean F1inst | Mean Recall |
|---|
| PPF | 51.59 | 41.50 |
| PPR-Net | 84.76 | 78.52 |
| PPR-Net++ | 87.53 | 80.11 |
| PS6D | 97.60 | 91.93 |
值得细看:
- Bunny / Tless_20 / Candlestick:F1 99.71 / 98.94 / 100.00;
- IPAGearShaft:98.13 / 93.54,说明细长轴类仍能稳定分离;
- PS6D_24(多对称):99.95 / 99.33;
- PS6D_23(细长):82.92 / 66.10,是最明显的剩余弱点;
- PS6D_10:99.70 / 81.85,F1 高而 Recall 较低,提示实例检测与 pose 成功条件之间仍有差距。
论文摘要中的“11.5% / 14.8% improvement”是相对 PPR-Net++ 的均值提升,不应写成所有对象都提升同样幅度。
6. 消融与真实系统
消融对象为细长 PS6D_23、多对称 PS6D_24 和无限对称 Candlestick:
- PointNet2MSG 替代 attention backbone:PS6D_23 F1 / Recall 64.15 / 45.45;
- 去 normalization:PS6D_23 降至 2.76 / 4.20;
- 单阶段 clustering:PS6D_24 Recall 30.47;
- 完整模型:PS6D_23 为 82.92 / 66.10,PS6D_24 为 99.95 / 99.33。
这组结果与设计动机吻合:尺寸归一化对细长大尺度对象至关重要,两阶段聚类主要救多对称或混合旋转模式。
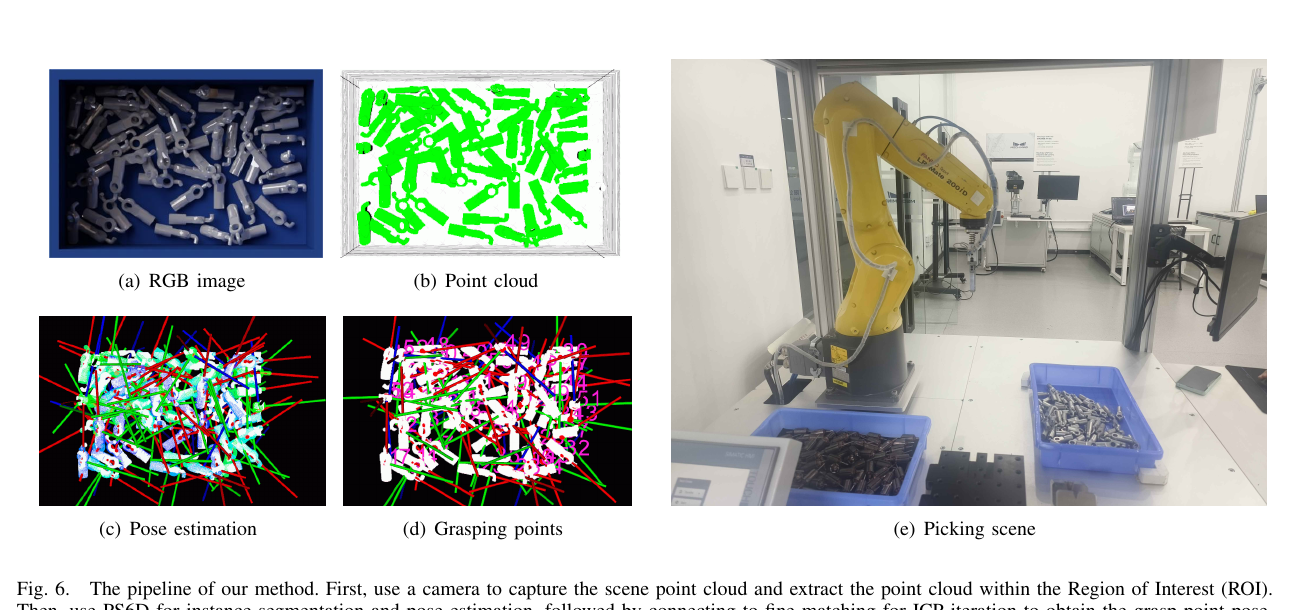 原论文 Figure 6:真实点云不经过 2D 分割,PS6D 输出实例 pose,ICP 细化预定义抓取点后由 Mech-Viz 控制 Fanuc 机器人。来源:作者公开稿;图片版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
真实实验只使用 PS6D_6 3D 打印件:
- Mech-Eye Pro S 获取点云;
- PS6D 推理实例与 pose;
- 根据预定义 grasp points 得到抓取点;
- ICP refinement 提高抓取点精度;
- Fanuc LR Mate 200iD 进行抓取与相邻料箱放置;
- 报告成功率 91.7%。
由于论文没有给出 trial 总数、失败类型和节拍,91.7% 应理解为该特定对象与系统配置的部署结果,不是对全部 10 个对象的通用成功率。
7. 批判性分析
优点
- 仅点云输入适合颜色不稳定和无纹理工业件;
- 对称定义进入 loss,而非只在评测时容忍;
- 两阶段聚类对准“中心相近但旋转不同”的混簇;
- 自建数据与真实系统覆盖了公共日常物体之外的工业尺寸、细长与多对称对象。
局限
- 对称参数仍靠人工 / CAD 定义;
- 网络在训练对象范围内工作,未验证 novel CAD 或未见类别;
- 极细长 PS6D_23 的 Recall 仍只有 66.10;
- 真实实验含 ICP 与预定义抓取点,最终成功不能只归因于网络 pose;
- 缺少标准 BOP 指标、运行时间和跨传感器域测试。
8. 复现检查表
- 固定 100 mm 归一化规则及 pose 从规范空间还原方式;
- 记录 Point Transformer 层数、邻域、采样点数和 feature propagation;
- 明确 dx,dy,dz,Ts 与等价旋转生成代码;
- 保存第一阶段中心簇与第二阶段旋转簇,单独统计 split / merge 错误;
- 区分网络原始 pose、ICP 后 pose 与最终抓取成功;
- 报告每类对象的 trial 数、漏检、碰撞、滑落和放置失败;
- 若与 BOP 方法比较,补充 MSSD / MSPD / VSD 与统一检测协议。
9. 最终评价
PS6D 的重点不是追求开放泛化,而是把工业点云中的细长交叉和多对称旋转做成可落地的 pose voting 系统。它的两阶段聚类有明确故障模型,消融也能支持这一设计;但公开数字应始终与已知 CAD、单对象真实部署和 ICP 后端一并陈述。
