Reading Notes
粗读 / 精读
已生成 src/paper-notes/roma-v2/coarse.md
论文粗读笔记
用于快速判断论文定位、问题设定、核心方法、实验结论和是否值得精读。
论文粗读笔记:RoMa v2: Harder Better Faster Denser Feature Matching
1. 基本信息
- 标题:RoMa v2: Harder Better Faster Denser Feature Matching
- 作者 / 机构:Johan Edstedt, David Nordstrom, Yushan Zhang, Georg Bokman, Jonathan Astermark, Viktor Larsson, Anders Heyden, Fredrik Kahl, Marten Wadenback, Michael Felsberg;Linkoping University, Chalmers University of Technology, University of Amsterdam, Centre for Mathematical Sciences, Lund University
- 年份 / 会议或期刊:2025 / arXiv
- 论文链接:arXiv:2511.15706
- 代码 / 项目页:Code
- 阅读模式:粗读
2. 一句话定位
RoMa v2 是 RoMa 的升级版 dense feature matcher:它用 frozen DINOv3、多视图 Transformer coarse matcher、轻量 CNN refiners、多数据集训练和 pixel-wise covariance,把稠密匹配做得更难场景可用、更准、更快,并服务 relative pose estimation、SfM、visual localization 和后续 6D pose / 3D reconstruction 管线。
方法输入与输出
| 项目 | 内容(本站整理) |
|---|---|
| 推理输入 | 两张具有共视区域的 RGB 图像 。 |
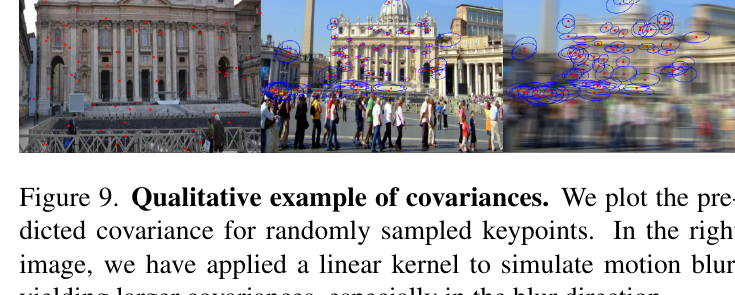
| 最终输出 | 双向稠密像素对应(dense warp)、对应置信度 / overlap,以及每像素的二维残差精度矩阵(协方差的逆)。 |
| 必要条件 | 匹配本身不需要 CAD、深度、mask 或相机内参。相机相对位姿、物体 6D 位姿都不是 RoMa v2 的直接输出,需另接采样、标定与几何求解。 |
2.1 论文图表导读
| 图表 | 作用 | 粗读建议 |
|---|---|---|
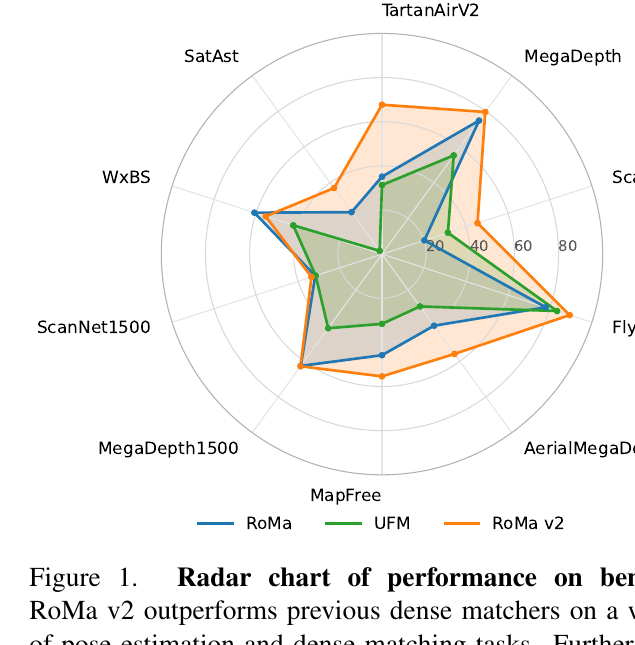
| Figure 1 | 用 radar chart 总览 RoMa v2 在多个 benchmark 上超过 RoMa / UFM | 先看整体 claim,不要只看单一数据集 |
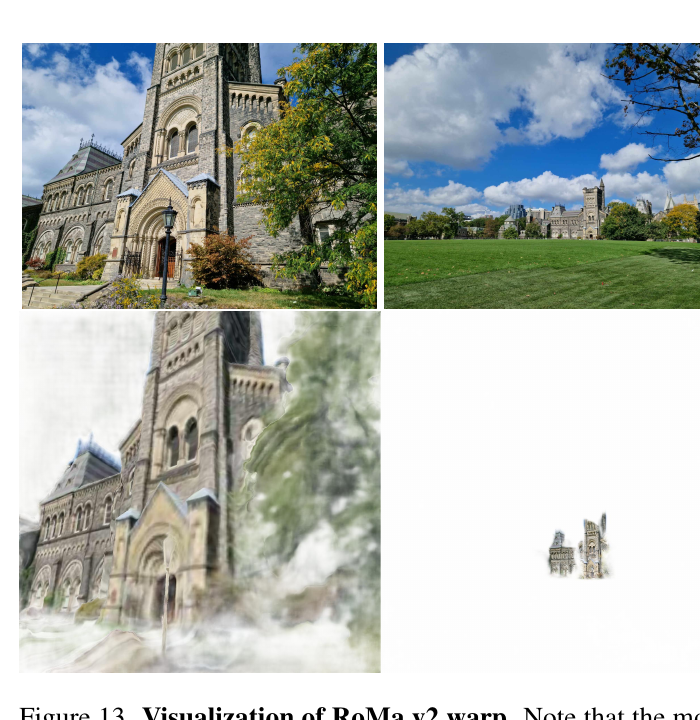
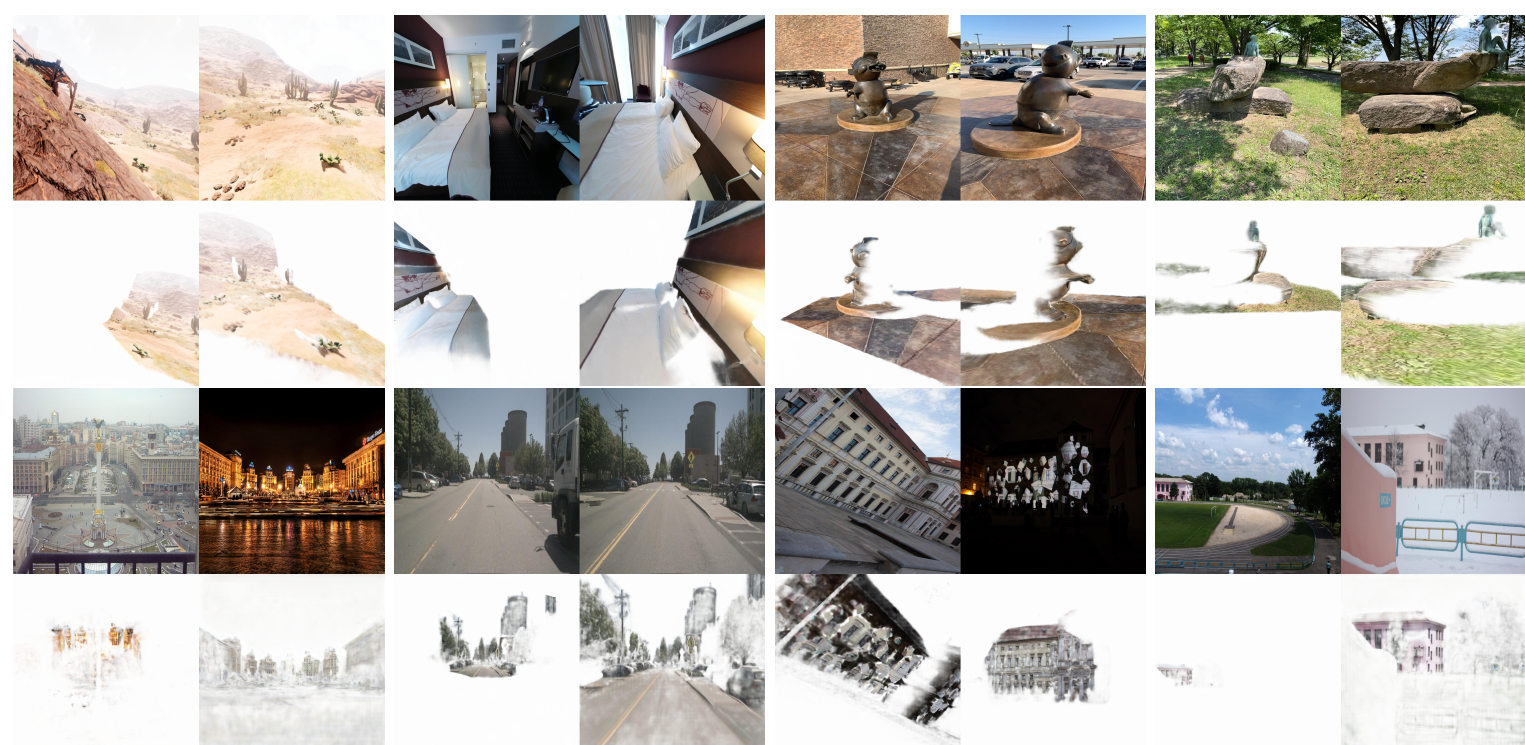
| Figure 2 | 展示跨场景、跨视角、跨模态的 qualitative dense warp | 用来理解 dense matcher 输出形式 |
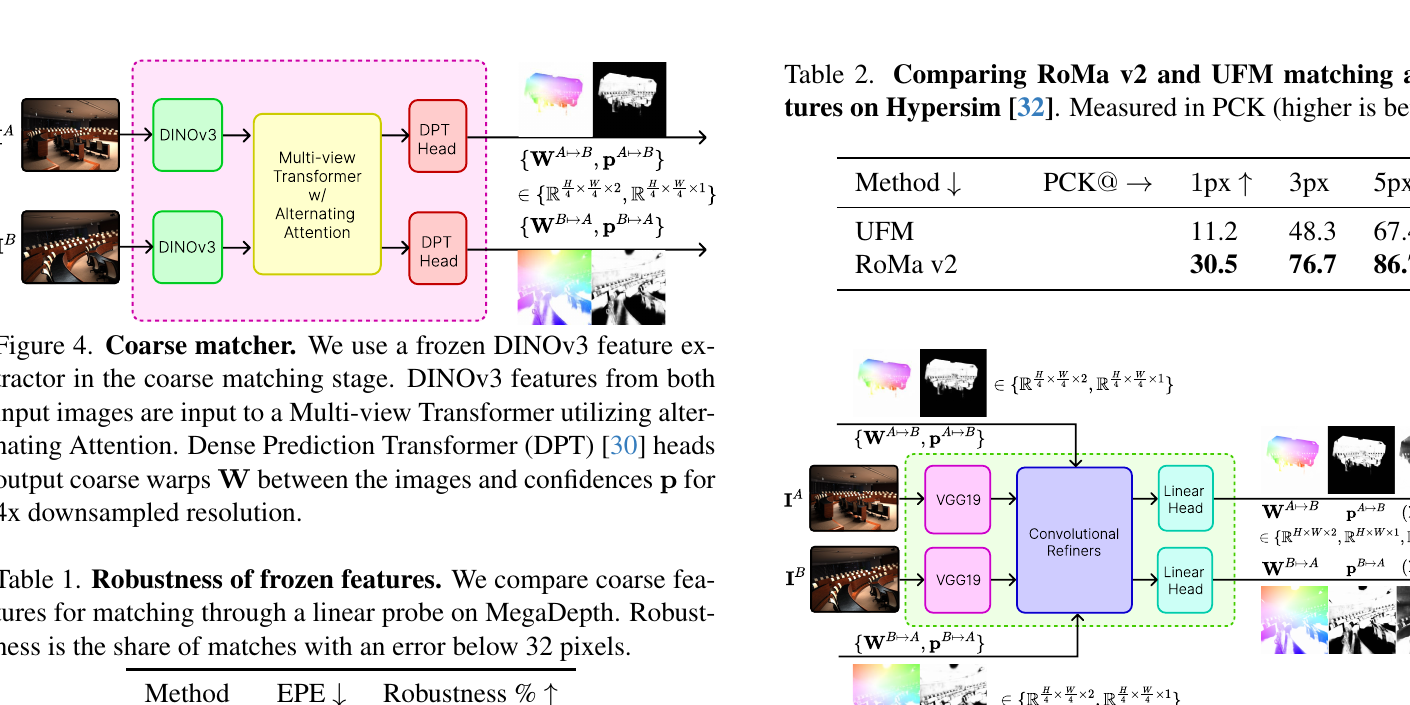
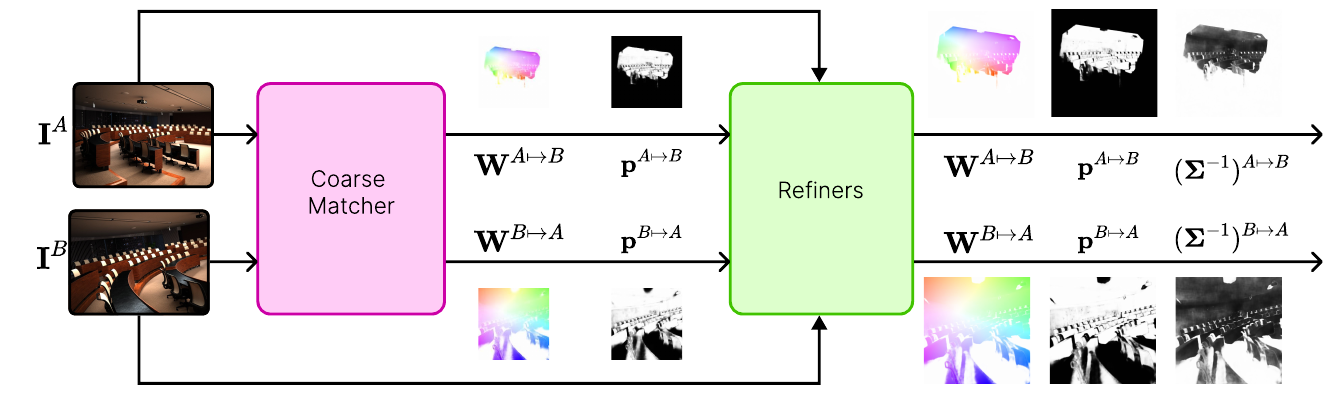
| Figure 3 | RoMa v2 总体 pipeline:coarse matcher + refiners + covariance | 方法部分最关键 |
| Figure 4 / 5 | 展示 DINOv3 coarse matcher 和 convolutional refiners | 精读架构时看 |
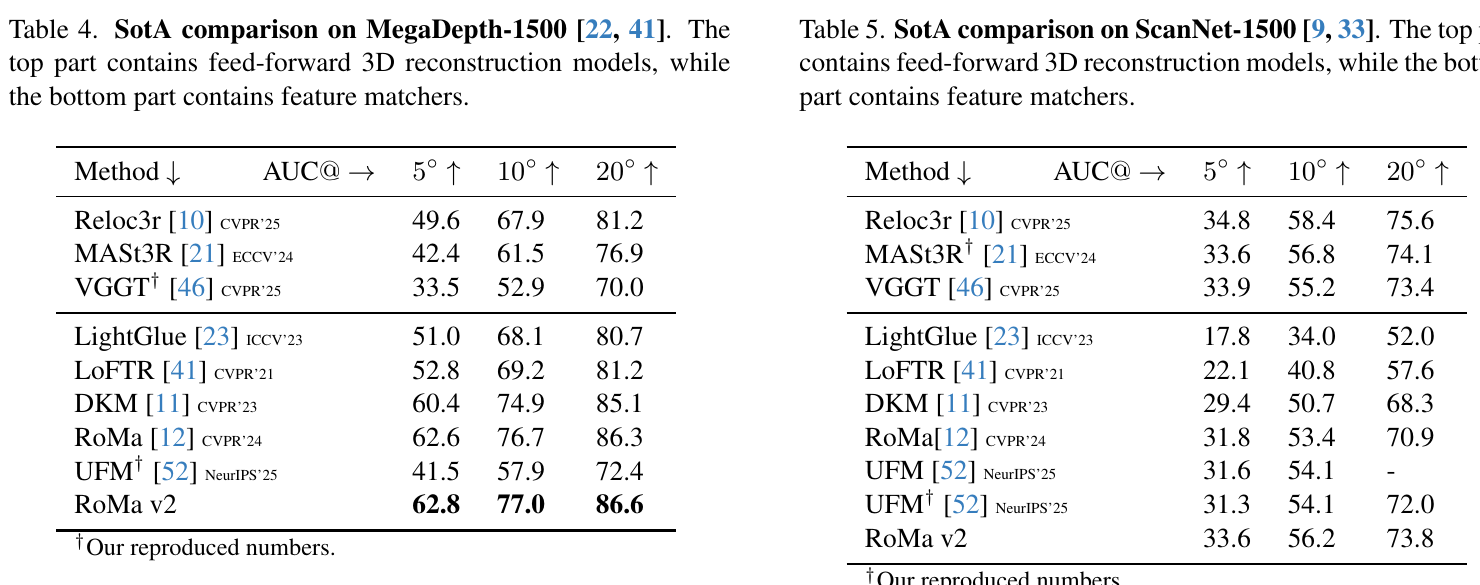
| Table 4 / 5 | relative pose estimation on MegaDepth / ScanNet | 判断对几何估计是否有实际收益 |
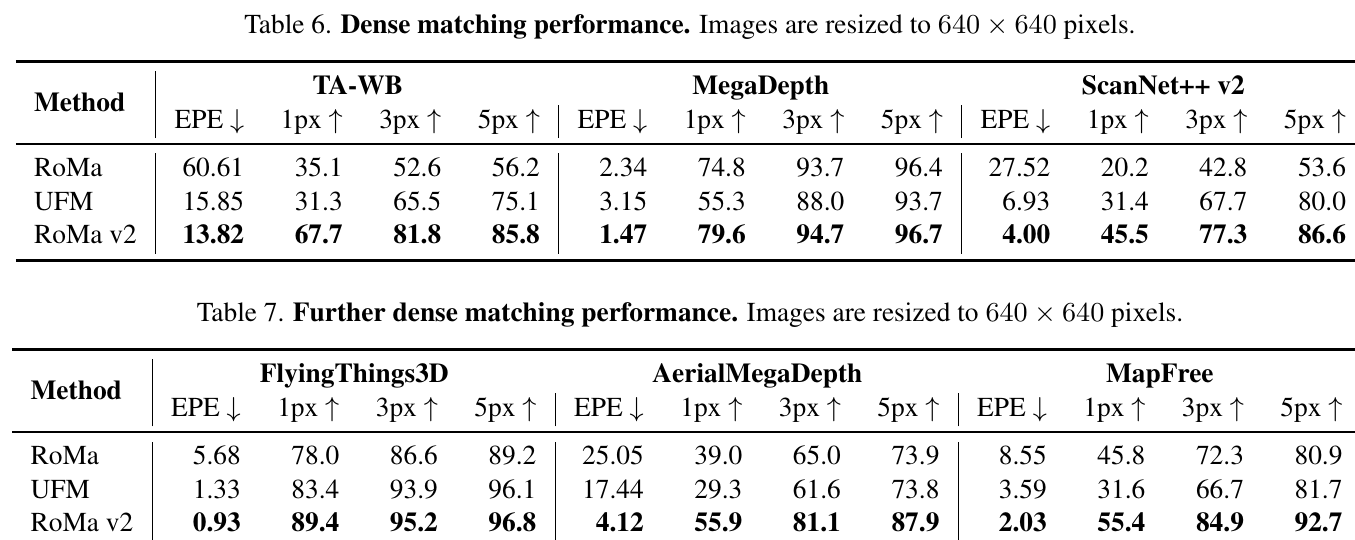
| Table 6 / 7 | dense matching on 6 个数据集 | 判断精度泛化 |
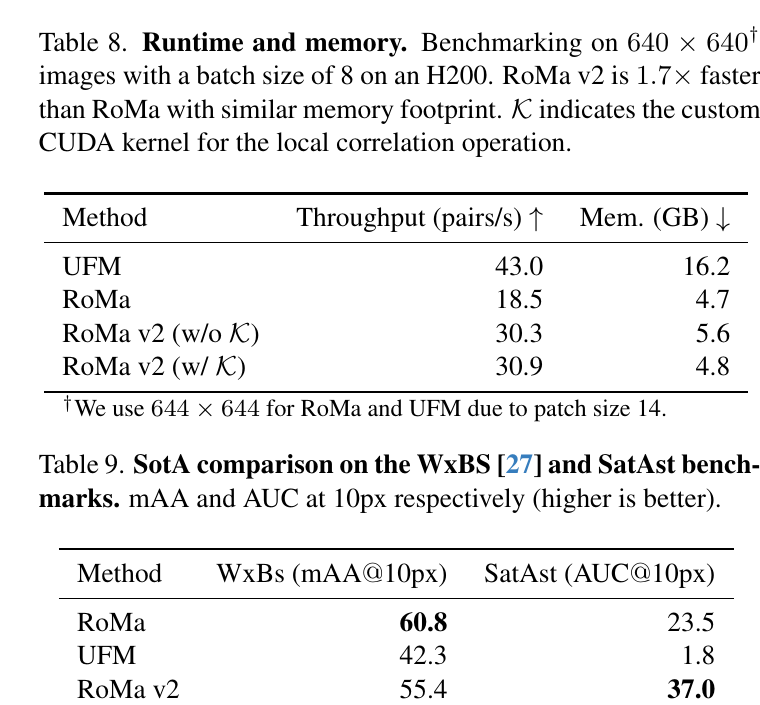
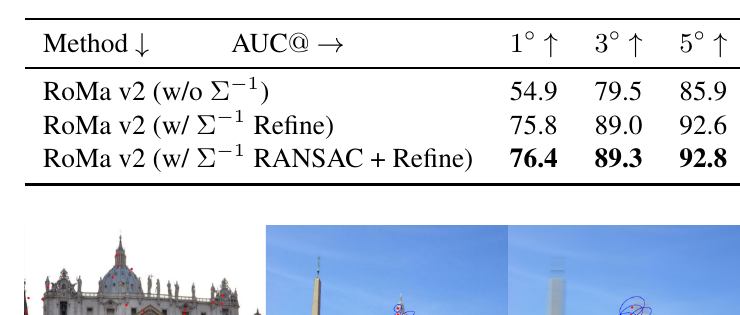
| Table 8 / 9 / 10 | runtime、WxBS/SatAst、covariance ablation | 判断速度、OOD 和下游鲁棒估计价值 |
3. 问题设定
- 任务:dense feature matching,即给定两张同一 3D 场景的图像,估计从 image A 到 image B、从 image B 到 image A 的 dense warp,并给出匹配 confidence / overlap。
- 输入:两张 RGB images。
- 输出:
- bidirectional dense image warps 、;
- warp confidences / overlap masks 、;
- RoMa v2 额外预测 per-pixel 2D residual precision matrix / covariance,用于下游鲁棒几何估计。
- 关键假设 / 先验:
- 两张图像中存在共视 3D 点。
- 训练阶段需要 ground-truth warp / overlap,可来自 MVS、mesh、graphics、flow 等数据源。
- 推理阶段不需要 CAD model、depth 或 camera pose,但下游 relative pose / SfM 会用匹配点估计几何。
- 适用场景:visual localization、relative pose estimation、SfM / MVS、dense reconstruction、image alignment,以及需要稳定 2D-2D / 2D-3D correspondence 的 6D pose 前端。
4. 核心动机
- 想解决什么问题:
- RoMa 对极端外观变化 robust,但 runtime 和 memory footprint 大,在复杂真实场景、资源受限或大规模任务中成本高。
- UFM 更快,但需要 fine-tune feature backbone,在 WxBS 这类极端外观/模态变化下泛化较弱,对 subpixel precision benchmark 也不够强。
- 现有 dense matcher 在大视角、弱纹理、空中-地面、动态/小物体等场景仍会失败。
- 为什么这个问题重要:
- 位姿估计、SfM、视觉定位和 3D reconstruction 都依赖可靠 correspondence。
- 对 6D pose 来说,稳定 dense matching 可作为 object-level registration、reference-based pose、CAD-free pose 的基础组件。
- 相比已有方法主要不满在哪里:
- 只追求速度会损失 OOD robustness。
- 只追求精度会导致推理慢、显存高。
- 只输出 confidence 不足以支持 covariance-aware robust geometry refinement。
5. 方法概览
- 总体 pipeline:
- 用 frozen DINOv3 ViT-L 提取两张图像的 foundation features。
- coarse matcher 使用 Multi-view Transformer 和 alternating attention,输出 4x downsampled dense warps 与 confidences。
- refiners 在 strides 4、2、1 上逐步把 coarse warp refinement 到原图分辨率。
- refiner 同时预测 per-pixel 2x2 precision matrix,用于 covariance-weighted RANSAC / refinement。
- 关键模块:
- DINOv3 frozen features:提升 coarse matching 的鲁棒性。
- LNLL + warp + overlap matching loss:让 coarse matcher 学到更强的跨图上下文。
- 两阶段训练:先训练 matcher,再冻结 matcher 训练 refiners,便于快速实验。
- custom CUDA kernel:降低 local correlation 的显存。
- EMA:缓解 refinement 训练中的 subpixel bias。
- 使用的基础模型 / 技术:DINOv3、Multi-view Transformer、DPT head、UNet-like CNN refiners、local correlation、predictive covariance、RANSAC / geometric refinement。
- training-free 还是需要训练:需要大规模训练;推理时是 feed-forward dense matcher。
6. 实验概览
- 数据集:
- 训练混合:MegaDepth、AerialMegaDepth、BlendedMVS、Hypersim、TartanAir v2、Map-Free、ScanNet++ v2、UnrealStereo4k、Virtual KITTI 2、FlyingThings3D。
- 测试:MegaDepth-1500、ScanNet-1500、TA-WB、MegaDepth、ScanNet++ v2、FlyingThings3D、AerialMegaDepth、MapFree、WxBS、SatAst、HyperSim。
- 评估指标:
- Relative pose:AUC at 5/10/20 degrees。
- Dense matching:EPE、PCK at 1/3/5 px。
- WxBS / SatAst:mAA at 10 px、AUC at 10 px。
- Runtime:throughput pairs/s、memory GB。
- 主要 baseline:RoMa、UFM、DKM、LoFTR、LightGlue,以及 feed-forward 3D reconstruction models:Reloc3r、MASt3R、VGGT。
- 主要结果:
- MegaDepth-1500 relative pose:RoMa v2 AUC 62.8 / 77.0 / 86.6,略高于 RoMa 62.6 / 76.7 / 86.3,也高于 VGGT、MASt3R、Reloc3r。
- ScanNet-1500 relative pose:RoMa v2 AUC 33.6 / 56.2 / 73.8,在 feature matcher 中最好,接近 feed-forward 3D reconstruction models。
- Dense matching:RoMa v2 在 TA-WB、MegaDepth、ScanNet++ v2、FlyingThings3D、AerialMegaDepth、MapFree 六个表格设置中整体最强;AerialMegaDepth EPE 4.12,相比 RoMa 25.05 大幅下降。
- Runtime:H200、batch size 8、约 640x640 下,RoMa v2 throughput 30.9 pairs/s,RoMa 18.5;RoMa v2 约 1.7x faster。
- WxBS:RoMa v2 55.4 mAA at 10px,低于 RoMa 60.8,但高于 UFM 42.3;说明极端跨模态仍是 RoMa 更强。
- SatAst:RoMa v2 AUC at 10px 为 37.0,优于 RoMa 23.5 和 UFM 1.8。
- 作者声称的结论是否基本被实验支持:
- 作者声称:RoMa v2 更难场景可用、更准、更快,并输出可用于下游几何估计的 covariance。
- 我的分析:多 benchmark 结果基本支撑这一主张;但在 WxBS 极端跨模态上仍略弱于原 RoMa,说明“更强”不是所有 OOD 子场景上单调成立。
7. 优缺点
优点
- 覆盖面很广:relative pose、dense matching、WxBS、SatAst、runtime、covariance 都有实验。
- 在保持 frozen foundation features 泛化能力的同时,比 RoMa 明显更快。
- coarse matcher 引入 multi-view context,refiners 更轻,架构目标清晰。
- 输出 covariance 对 RANSAC / pose refinement 有实际收益,和几何估计系统连接紧。
- 对 6D pose / visual localization 来说,是一个可替换局部特征或 dense correspondence 模块的强 baseline。
缺点 / 风险
- 仍是 heavy dense matcher,需要 DINOv3 ViT-L、refiners 和 CUDA kernel,工程依赖比 LightGlue 类 sparse matcher 重。
- 极端跨模态 WxBS 上略弱于 RoMa,尤其 IR-to-RGB 是论文明确提到的难点。
- 训练数据混合复杂,复现完整训练成本高。
- 对 6D object pose 没有直接实验;它的价值是底层 correspondence,而不是完整 object pose pipeline。
- AerialMegaDepth 中存在天空区域 spurious depth / overlap bias,补充材料显示会影响 warp。
8. 对我的启发
- 可以借鉴的点:
- correspondence module 不只输出 match/confidence,还输出 covariance,便于后端几何优化加权。
- dense matcher 训练数据应覆盖 wide-baseline 与 small-baseline,兼顾大视角鲁棒性和细节精度。
- 对 object pose,可考虑把 RoMa v2 的 dense correspondence 用于 reference-view / CAD-free object registration。
- 可以作为 baseline 吗:
- 对 feature matching、relative pose、visual localization、SfM 前端,非常值得作为 baseline。
- 对 6D pose 任务,需要接 PnP / pose solver / object masks 后才能成为完整 baseline。
- 是否值得精读:
- 值得。重点看 Section 3.2 coarse matcher、Section 3.3 refiners/covariance、Table 8 runtime、Table 10 covariance ablation。
- 后续需要查的问题:
- 官方代码依赖与 checkpoint 是否已完整发布。
- 在 BOP / object-centric reference matching 上能否替代 LoFTR / DKM / RoMa。
- covariance 是否能改善 6D pose 的 RANSAC-PnP 或 render-and-refine 初始化。