论文精读笔记:SD-Net
1. 核心判断
SD-Net 解决的是工业深度点云 pose 的两个高频失败源:对称性让关键点监督产生多解,以及 合成点云到真实点云存在传感器域差距。论文把这两个问题分别交给 symmetry-aware keypoint prediction 与 self-supervised domain adaptation,并保留“逐点回归—实例聚类—Hough voting—刚体拟合”的可解释结构。
作者报告 Siléane 平均 AP 0.96,并在 Parametric 数据集的镜像/有限/旋转对称零件上提升明显。我的判断是,对称关键点设计的证据较强,尤其 Brick、TN42 和 T-Less 类对象的结果与消融一致;真实域适应也有效,但真实机器人实验只有 10 次 trial,更多是可部署性证明,不能替代大规模系统可靠性评估。
2. 问题设定与评价定义
给定随机堆叠场景点云 P∈RN×3,需要同时分离多个对象实例,并估计每个实例从物体坐标到相机坐标的刚体变换 R∈SO(3),t∈R3。
Siléane 的 AP 使用对称感知 pose 距离:预测与真值的距离小于对象最小包围球直径的 0.1 倍时判为正确,再对 precision–recall 曲线积分。这个 AP 与 BOP AR 或 ADD(-S)<0.1d 不是完全相同指标,不能跨表直接比较。
系统前提包括:
- 训练对象的 CAD / 模板点云与对称类型已知;
- 输入由深度传感器得到并完成工作空间裁剪;
- 合成训练场景能覆盖目标堆叠密度;
- 域适应阶段能采集无标注真实场景点云。
3. 为什么普通关键点会在对称物体上失败?
常见关键点方法在对象包围盒角点或表面固定采样点上回归。对称对象的多个旋转可以产生相同观测,但固定关键点标签只选其中一个姿态,于是:
- 外观与局部几何相同的点被要求回归不同目标;
- 网络在等价解之间平均,产生不在真实表面或几何上不稳定的点;
- 镜像对称还可能引入 chirality 问题:两个点集无法仅通过合法旋转和平移互相注册。
SD-Net 从对象质心和所选坐标轴与对象包围盒的交点构造关键点,并根据四类对称性选择坐标轴:
- 无 proper symmetry:可选三条轴,提高关键点数量;
- 连续旋转对称:选择旋转轴,以轴与包围盒的交点避开曲面上难以区分的点;
- 有限非平凡对称:选择旋转轴,并从其余坐标轴中随机选择另一条轴;
- 镜像对称:选择平行于镜像平面的两条轴,避免左右手性冲突。
对有限对称对象,论文还构造 equivalent keypoint set:训练时不是强迫网络命中唯一标签,而是允许与合法对称姿态对应的关键点集合。
4. 网络与几何求解
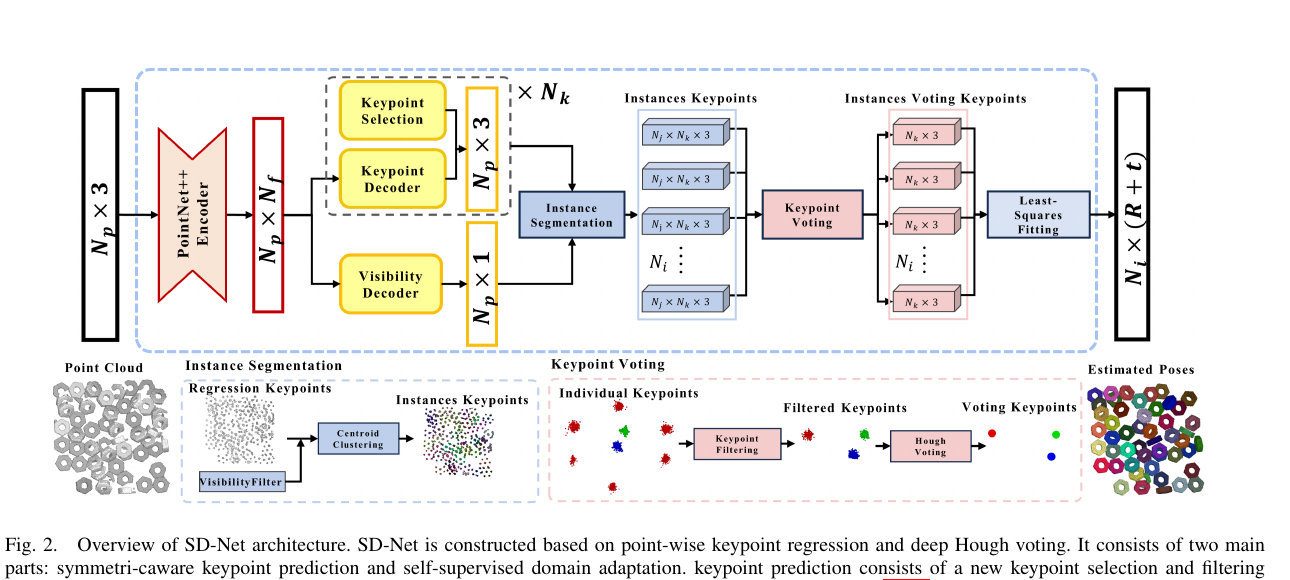 原论文 Figure 2。上部是逐点网络输出,下部是从场景点云到实例关键点和最终 pose 的后处理;关键点过滤位于实例聚类与投票之间。来源:作者公开稿;图片版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
4.1 逐点预测
PointNet++ 对场景点云编码,多个 decoder 预测:
- 每点所属实例与实例中心偏移;
- 每个对象关键点的逐点偏移;
- 关键点可见性 / 可靠性。
首先根据预测中心聚类出对象实例。对同一实例,所有场景点都可为每个关键点投出候选位置,因此在严重遮挡下仍能累积证据。
4.2 关键点过滤与 Hough voting
直接对所有逐点预测求均值会被遮挡边缘、传感器噪声和错误实例点污染。SD-Net 在实例内部依据候选分布密度和可见性过滤明显偏离的预测,再以 Hough voting 聚合每个关键点。最终将场景关键点与模板关键点做最小二乘刚体拟合。
这套后处理的意义是将网络的不确定点预测转化为可检查的几何中间量。消融中删除 keypoint filtering 后,Brick / T-Less20 / T-Less29 的 AP 分别降到 0.53 / 0.03 / 0.08,说明它不是可有可无的小修正。
5. 自监督域适应
合成深度通常几何完整、边界干净;真实点云会有缺失、飞点、反光和遮挡。作者采用 teacher–student 迭代:
- 以合成训练模型作为初始 teacher;
- teacher 对无标签真实点云预测实例、关键点和 pose;
- 利用 visibility 与关键点分布过滤低质量实例;
- 根据预测 pose 将对象模型变换到场景;
- 用 Semi-Chamfer Distance 衡量不完整观测到按预测 pose 变换后的完整模型的单向几何一致性;
- 通过阈值的 pose 作为伪标签训练 student;
- 更新 teacher 并继续迭代。
使用单向 / 半 Chamfer 是因为真实场景中的对象点云只有可见部分。如果要求观测与完整 CAD 双向匹配,CAD 上所有被遮挡表面都会造成虚假误差。
需要注意,teacher–student 并不会消除初始模型偏差;如果初始 pose 在对称方向上系统错误,几何一致性也可能接受等价或错误伪标签。论文的 equivalent keypoint set 正是在前一步减少这种伪标签污染。
6. 实验结果
6.1 Siléane
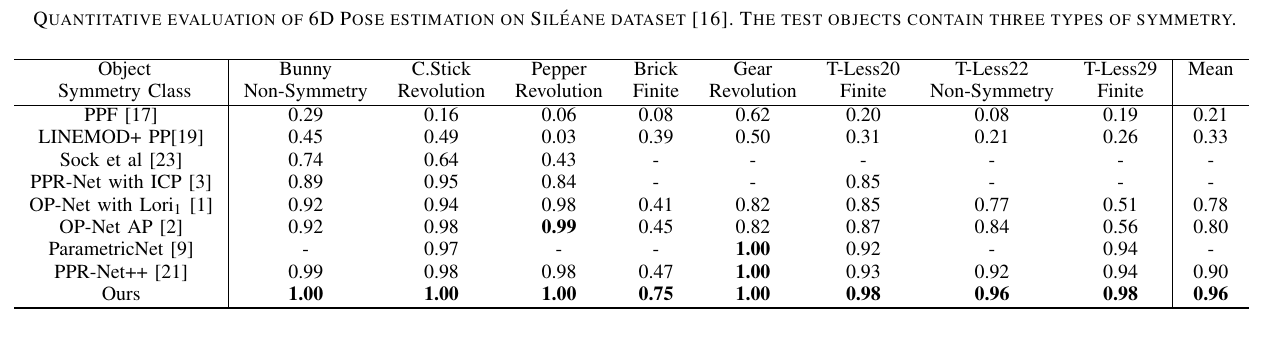 原论文 Table I。对象覆盖无对称、连续旋转对称和有限对称;SD-Net 的平均 AP 为 0.96。来源:作者公开稿;表格版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
| 方法 | Mean AP |
|---|
| PPF | 0.21 |
| LINEMOD + PP | 0.33 |
| OP-Net AP | 0.80 |
| PPR-Net++ | 0.90 |
| SD-Net | 0.96 |
分对象看:
- Brick:PPR-Net++ 0.47 → SD-Net 0.75;
- T-Less20 / 22 / 29:0.93 / 0.92 / 0.94 → 0.98 / 0.96 / 0.98;
- Bunny、C.Stick、Pepper、Gear 接近或达到 1.00。
平均分已经接近饱和,因此 Brick 和有限对称 T-Less 的增益比均值更有信息。论文定性图也显示 ParametricNet 与 PPR-Net++ 在严重遮挡场景出现更多错误姿态。
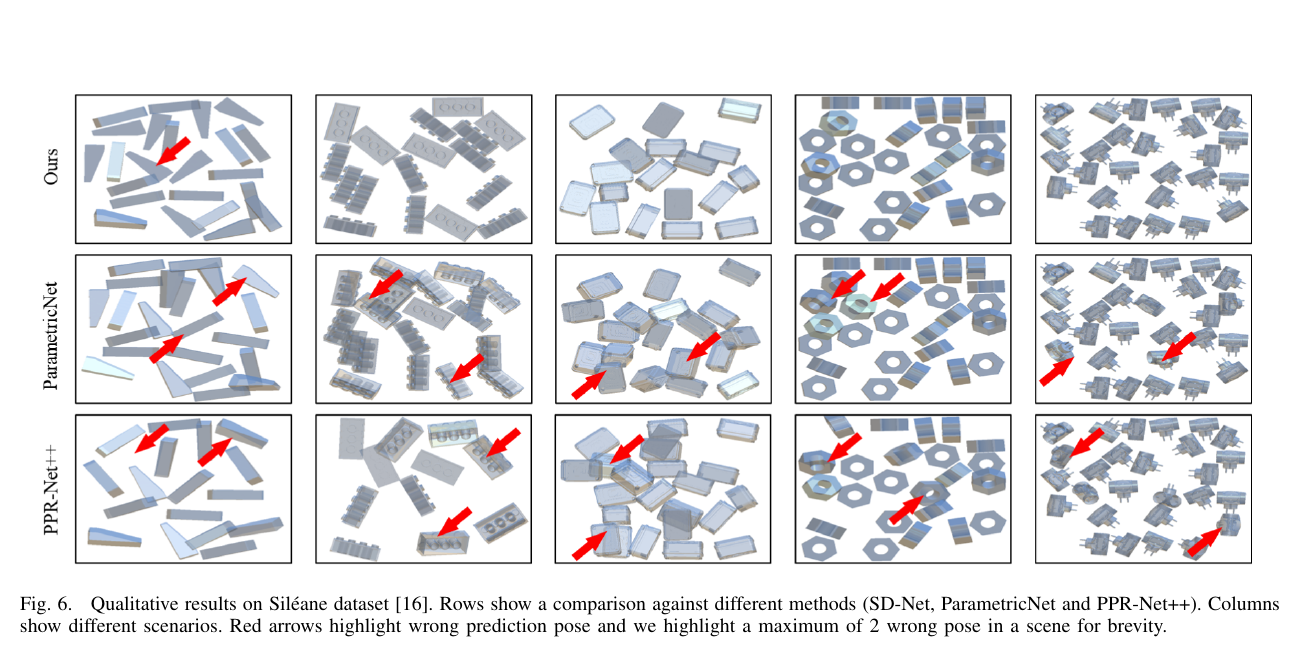 原论文 Figure 6:每列是一种堆叠对象,红箭头标出错误 pose;SD-Net 位于首行。来源:作者公开稿;图片版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
6.2 Parametric 数据集
学习能力设置中:
| 方法 | TN06 | TN16 | TN34 | TN42 | Mean |
|---|
| PPR-Net++ | 0.80 | 0.99 | 1.00 | 0.39 | 0.80 |
| ParametricNet | 0.94 | 1.00 | 1.00 | 0.52 | 0.87 |
| SD-Net | 1.00 | 1.00 | 1.00 | 0.78 | 0.95 |
TN42 是镜像对称对象,26 个百分点提升与避免 chirality 冲突的关键点设计一致。TN06 有 12 个等价姿态,equivalent keypoint set 降低了唯一标签造成的歧义。
泛化设置中,训练全部参数实例时 SD-Net 平均 AP 0.94;仅训练 1/3、1/5 参数实例时为 0.92、0.77,仍高于对应 PPR-Net++ 的 0.73、0.59。这说明关键点选择对未见尺寸有一定泛化能力,但 1/5 设置的 TN16 / TN34 仍明显下降,不能理解为参数变化完全解决。
6.3 消融与真实抓取
Siléane 四对象消融:
- 去掉 equivalent keypoint set:Brick 降至 0.08;
- 去掉 keypoint filtering:T-Less20 降至 0.03、T-Less29 降至 0.08;
- 去掉 domain adaptation:Brick 0.70,对完整模型 0.75;
- 用普通 Chamfer 替代 Semi-Chamfer:T-Less29 降至 0;
- BBox / FPS / Parametric 固定关键点方案整体低于论文策略。
真实系统使用 Blender 生成 18,000 个标注点云,并采集 600 个无标签真实点云做适应;RVC X 3D 相机、Fanuc 机器人、气动夹具、ROS 与 MoveIt! 构成抓取流程。论文报告 10 次 trial 中所有可抓取实例均成功。
这个机器人结果证明 pose 能接入真实抓取链路,但没有给出对象总数、每次抓取序列长度、失败重试和置信区间。不能把“10 次 trial 无失败”直接写成稳定的 100% 工业成功率。
7. 作者主张与本站判断
| 层次 | 结论 |
|---|
| 作者主张 | 对称感知关键点与无标注域适应能显著改善工业堆叠 6D pose。 |
| 证据最强 | 镜像对称 TN42、有限对称 Brick / T-Less 和关键点消融与设计动机高度一致。 |
| 证据较弱 | 真实抓取只有较小规模试验,尚不足以评价长期运行、漏检与恢复策略。 |
| 本站判断 | 这是一篇面向已知工业零件的强工程方法,不是开放物体或 RGB-only 泛化方法。 |
8. 局限与潜在失败
- 对象 CAD、对称类型和抓取库都需预先定义;
- 深度反光和完全缺失区域可能使逐点投票无有效支持;
- 密集堆叠中实例中心过近时,先聚类后投票可能发生实例混合;
- 对称类型若标错,关键点集合和等价监督会同步错误;
- self-training 对初始 teacher 与阈值敏感,错误伪标签可能被迭代强化;
- Siléane 平均 AP 接近饱和,仍需 BOP 工业数据、真实节拍与长序列抓取验证。
9. 复现清单
- 明确每个对象的对称类别、等价变换和关键点坐标;
- 固定场景点数、PointNet++ 采样半径、中心聚类与 Hough voting 参数;
- 分别记录 instance mask、逐点 keypoint、过滤后候选与刚体拟合残差;
- 复现 synthetic scene 的堆叠物理、传感器噪声和可见比例;
- 保存每轮 self-training 通过 visibility / Semi-Chamfer 筛选的伪标签比例;
- 使用与论文一致的 symmetry-aware AP 定义,避免和 ADD-S / BOP AR 混用;
- 机器人评测应额外报告每对象抓取次数、失败类型、重抓和端到端节拍。
10. 可延伸方向
- 从人工对称类别扩展到自动估计连续 / 离散 symmetry group;
- 让关键点输出完整等价分布或旋转 posterior,而不是只在监督中容纳多解;
- 将真实深度噪声模型加入合成训练,降低对 self-training threshold 的依赖;
- 用跨对象共享的几何基础模型改善未见参数尺寸和新工业零件泛化;
- 结合抓取可达性与碰撞约束,让 pose 置信度直接决定重观测或抓取动作。
11. 最终评价
SD-Net 的研究价值在于,它没有把“对称”只当评测时的容差,而是让对称结构决定关键点、标签和过滤;同时以半 Chamfer 适应部分可见真实点云。对于已知 CAD 的工业 bin-picking,这套设计逻辑完整、消融充分。阅读时最应区分两类结论:Siléane / Parametric 的 pose 提升有定量支撑,10 次真实试验则主要说明方法能跑通机器人闭环。
