Reading Notes
粗读 / 精读
已生成 src/paper-notes/ultra-precision-6dof-iccv2025/coarse.md
论文粗读笔记
用于快速判断论文定位、问题设定、核心方法、实验结论和是否值得精读。
论文粗读笔记:Ultra-Precision 6DoF Pose Estimation Using 2-D Interpolated Discrete Fourier Transform
1. 基本信息
- 年份 / 会议:2025 / ICCV;阅读模式:粗读。
- 任务:周期图案与工业相机条件下的超高精度 6DoF 测量。
- 原文:ICCV Open Access。
2. 一句话定位
论文不是用学习网络做通用物体识别,而是以 2D-IpDFT 精确估计周期图案的频率和相位,再由成像/图案数学模型恢复 6DoF pose,针对光刻、纳米操作等受控测量场景。
2.1 论文图表导读
| 图表 | 看点 |
|---|---|
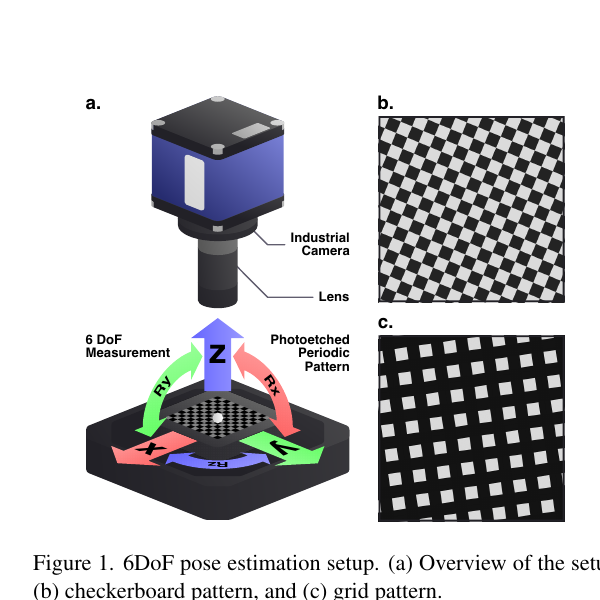
| Figure 1 | 固定工业相机、光电周期图案与 6 轴平台的测量闭环;它解释了本文为何不能与 BOP 直接横比。 |
3. 方法概览
- 以 2D interpolated DFT 同时修正正/负频率造成的 spectral leakage,估计频率和 phase。
- 建立频率、相位与平移/旋转的解析关系,适用于 orthographic 与 quasi-orthographic camera model。
- 实验用工业相机和蚀刻 checkerboard / grid pattern;因此 pose 的对象先验是高质量可控图案,而不是自然物体形状。
4. 实验概览
- 用 simulation 分析 SNR、可见周期数、defocus;再在低成本硬件上验证。
- 作者声称:获得 nanometer-level translation 与 microradian-level rotation accuracy,并对 defocus / spectral leakage 更稳。
- 我的分析:结果对精密工程非常有价值,但适用性由光学、标定和图案制造决定;不能由此推断其在遮挡、杂乱、无纹理自然物体上的表现。
5. 优缺点与启发
- 优点:解析模型与实验误差源一一对应,指标比通用 vision benchmark 更贴近任务。
- 风险:受控图案、近正交成像和稳定照明是强前提。
- 启发:6D pose 的评价必须按应用精度尺度分层;微纳测量与机器人抓取不应只共享同一套 benchmark 语言。