论文精读笔记:VPHO: Joint Visual-Physical Cue Learning and Aggregation for Hand-Object Pose Estimation
1. 基本信息
2. 一句话定位
VPHO 将单目 hand-object pose estimation 设计为“候选生成—视觉层级聚合—物理聚合”的流程:视觉证据负责恢复可见姿态,接触力与静态平衡负责从多个候选中筛掉物理上不可信的结果。
2.1 论文图表导读
| 图表 | 内容 | 阅读重点 |
|---|
| Figure 1 | 手-物交互的视觉与 3D 物理一致性示例 | 观察同一图像下视觉合理与物理合理并不总是等价 |
| Figure 2 | VPHO 总体框架 | 按 feature extraction、force prediction、candidate generation、pose aggregation 四个模块阅读 |
| Figure 3–4 | 摩擦锥表示和 physics network | 关注局部力如何变成 MANO 坐标系下的全局力 |
| Figure 5 | 手部层级聚合 | 从低层关节向高层关节更新,减少运动学误差累积 |
| Table 1–4 | DexYCB / HO3Dv2 及物理集合结果 | 同时看姿态误差和物理可行性,而不是只看一个 pose 指标 |
| Table 5 | force prediction、视觉聚合、物理聚合消融 | 判断每个模块的增益是否互补 |
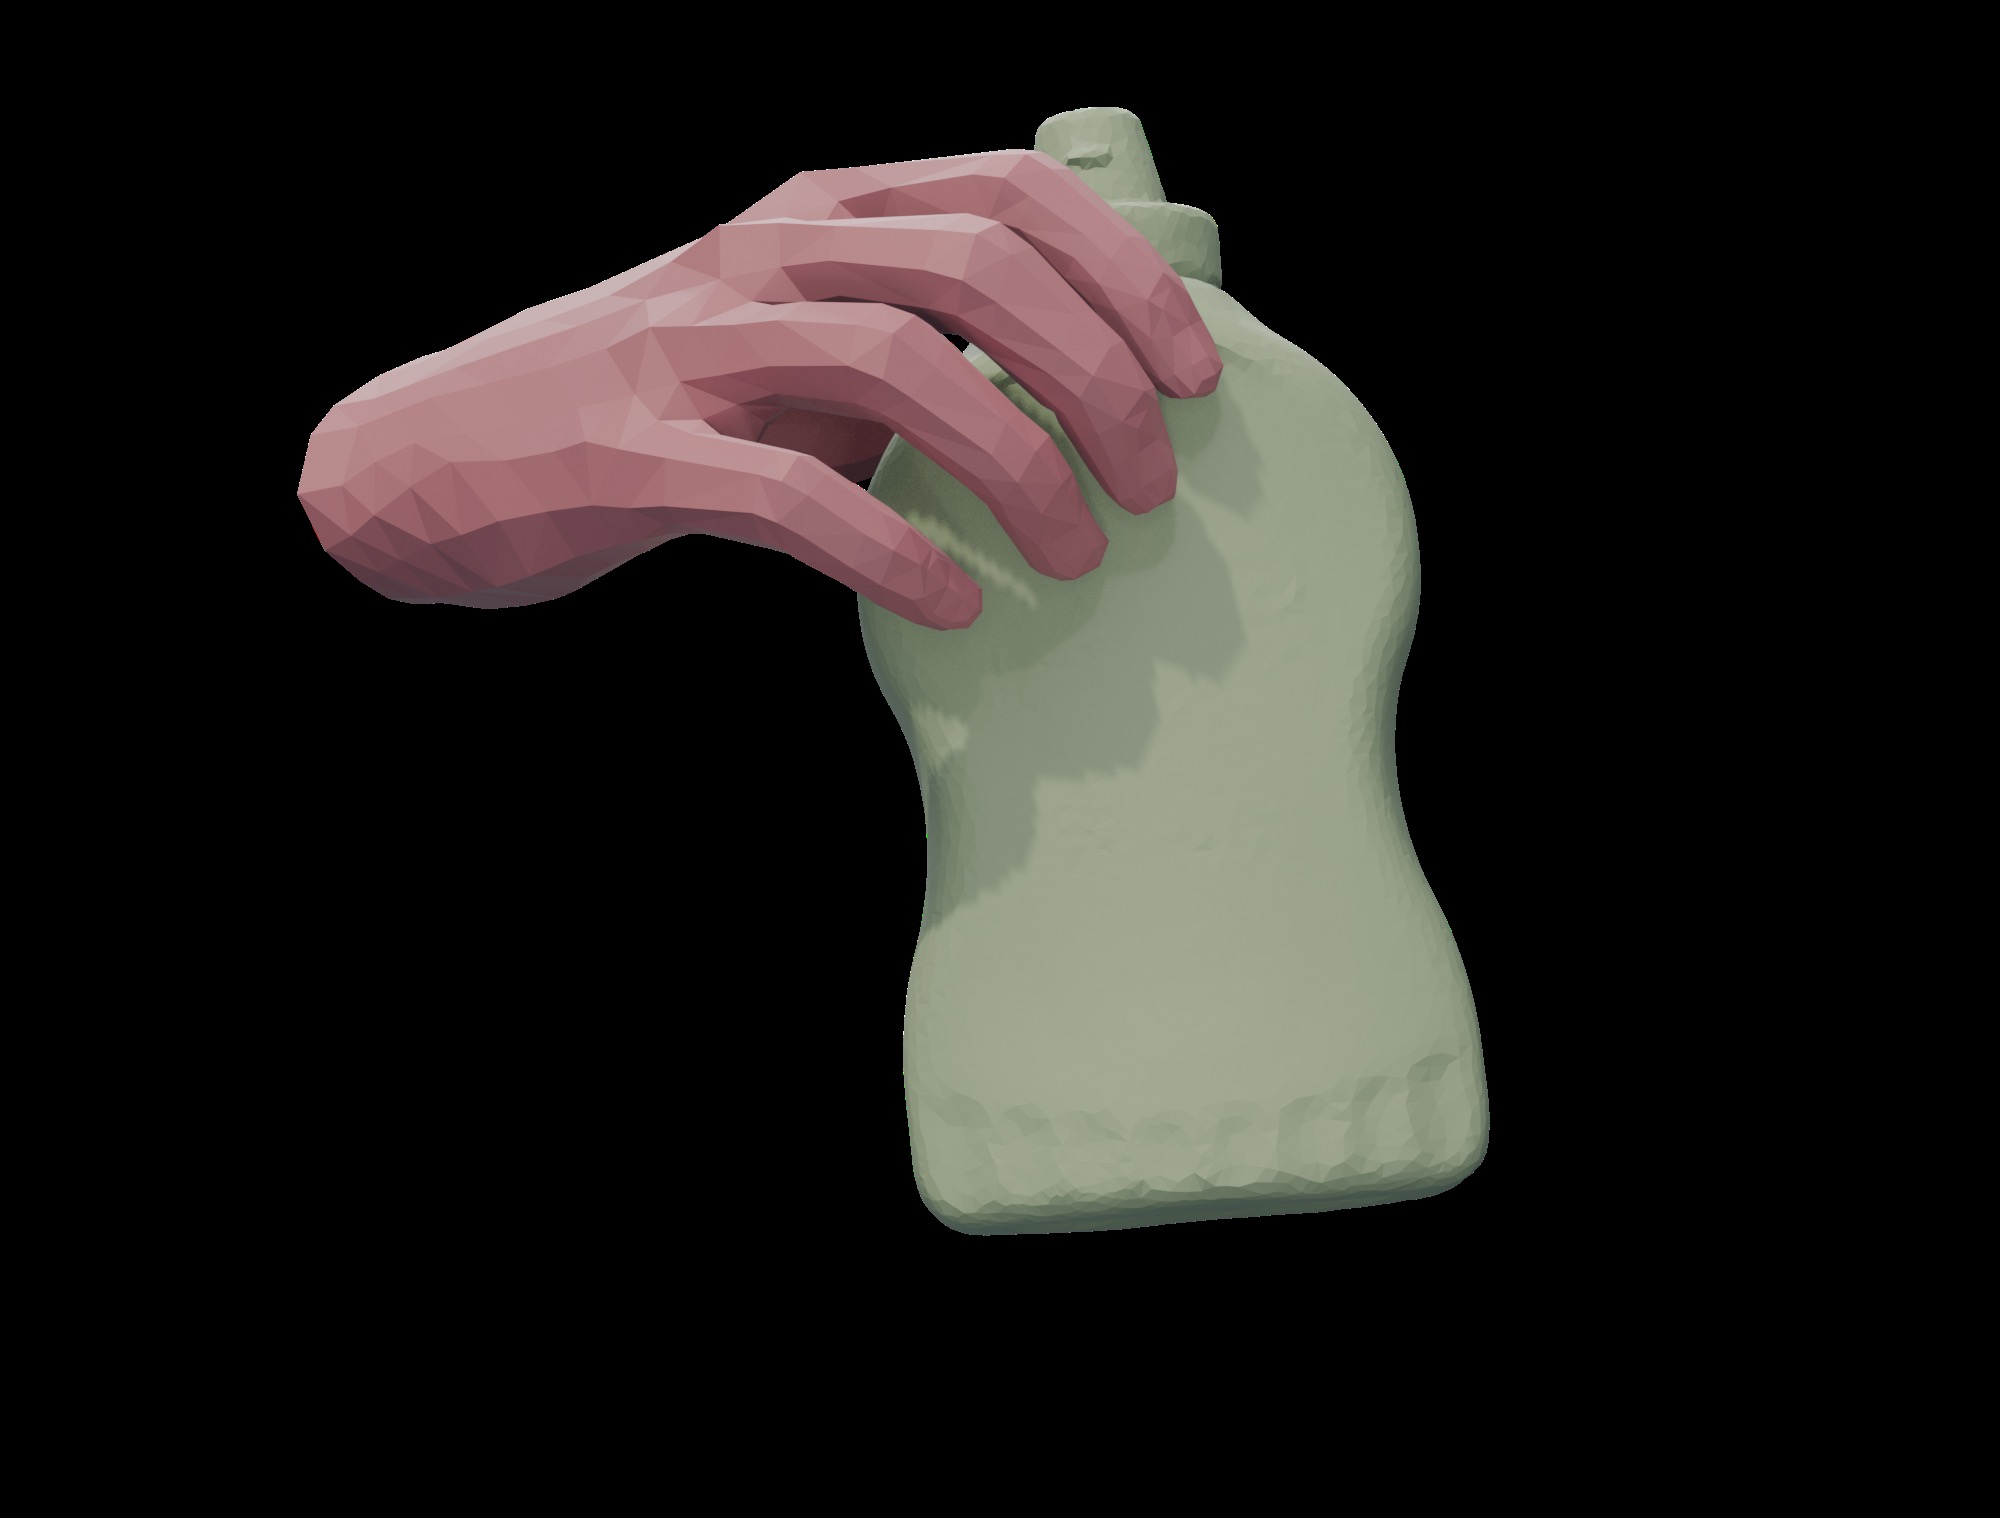 原论文 Figure 1 所在页面中的手-物交互 3D 示例素材,用于说明视觉姿态与物理一致性的关系。来源:AAAI 官方 PDF。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
3. 问题设定与任务边界
3.1 输入输出
给定一张包含手和物体的 RGB 图像,模型需要预测 MANO hand pose / shape 与 object pose。论文的核心不只是分别降低 hand joint error 和 object pose error,而是让两者在接触区域、受力方向和重力作用下互相兼容。
推理时没有真实力传感器。物理模块接收 hand feature、object feature 和重力方向;训练时使用由物理约束优化得到的 pseudo force labels。该设定降低了标注成本,但也把真实接触过程压缩成了显式先验和近似损失。
3.2 论文的假设边界
- 单目图像不提供速度、加速度和时序接触变化,因此采用静态平衡假设。
- 物体被建模为刚体,物体表面与手部 anchor 的距离可作为接触关系近似。
- 摩擦系数和重力方向需要被设定或近似;真实物理世界中的材料差异和外力扰动并未完整建模。
4. 方法详解
4.1 特征提取与候选生成
模型使用增强 ResNet-50,结合手部和物体 heatmap 产生视觉表征。候选生成阶段使用 score-based diffusion,得到一组手部参数候选 {(θi,βreg)}i=1N 和物体姿态候选 {(Ri,Ti)}i=1N。多候选设计承认单张图像下姿态存在遮挡、多解和局部错误,而不是把所有不确定性压缩到一个回归向量。
4.2 基于摩擦锥的力预测
手部表面选取 32 个稀疏 anchor,每个 anchor 建立局部坐标系。根据 Coulomb friction law,局部接触力被限制在摩擦锥内,用一组基向量表示:
vj=(μsinNv2πj,μcosNv2πj,1).
第 k 个 anchor 的局部力写为:
Fk′=skj=1∑Nvwk,jvj,
其中 sk 是尺度,wk,j 是基向量权重。随后通过 MANO 的线性混合蒙皮将局部力变换为全局力 Fk。这一表示把高维力场变成稀疏 anchor、低维基向量和 MANO 几何变换的组合。
4.3 物理约束与 pseudo labels
静态平衡下,论文使用三类约束:
- 力平衡:所有接触力与重力的合力应接近零,Lforce=∑k=132Fk+G22。
- 力矩平衡:各 anchor 位置向量 rk 与接触力的叉积之和应接近零,Ltorque=∑k=132Fk×rk22。
- 接触关系:接触点离物体表面越远,允许的接触力应越小,论文用 Lcontact=∑k∥Fk∥2∣dk∣ 近似。
physics network 输出 w、s 和物体质心位置 c。训练损失组合预测力与 pseudo labels 的 MSE、质心误差、力平衡和力矩平衡项:
Lphy=λFLmse(F′,F~′)+λcLmse(c,cˉ)+λforceLforce+λtorqueLtorque.
作者没有直接声称这些 pseudo labels 等同真实力传感器读数;它们更适合作为排序和正则化信号。
4.4 视觉层级聚合
手部关节按运动学依赖划分为四个 level。模型用 heatmap 对候选打分,在 level 1 到 level 4 的顺序中逐层选择 Top-K,再做加权平均,并将聚合后的关节参数写回所有候选。这样高层关节使用已经稳定的低层结果,避免根部或 MCP 误差在指尖不断放大。
物体聚合则先处理 translation,再在更新后的 translation 上聚合 rotation。物体候选的视觉分数来自 CAD keypoint 投影到图像后的 heatmap 响应:
sio=c=1∑27Hco(Proj2Do(c,Ri,Ti)).
4.5 物理聚合
在视觉聚合之后,模型用物理分数重排候选。手部物理分数与力平衡和接触损失相关:
sih=−Lforce⋅Lcontact.
物体侧则利用力矩、接触和候选姿态之间的关系计算物理一致性分数。最终目标不是让物理模块单独生成姿态,而是让其在视觉候选空间内排除“看起来对、但手指穿入物体或无法支撑物体”的解。
5. 实验与结果
5.1 数据与评价
- DexYCB 和 HO3Dv2 用于标准 hand-object pose 评测。
- DexYCB Phy 与 HO3Dv2 Phy 额外关注物理合理性。
- 姿态指标包括 MJE、PA-MJE、MCE、OCE 和 ADD-S;物理指标包括 CP、PD、SD,SD 是物理仿真 200 ms 后的平均物体中心位移。物理子集中的 SMCE 指对称性感知平均角点误差,不是尺度或接触误差。
5.2 主结果
在 DexYCB Full,Ours 的手部 MJE / PA-MJE 为 10.0 / 5.08 mm,物体 MCE / OCE / ADD-S 为 26.2 / 23.7 / 13.5 mm。HO3Dv2 Full 中,论文报告 PA-MJE / MJE 为 8.5 / 19.9 mm,物体 OCE / ADD-S 为 27.1 / 14.3 mm;阅读表格时应以各表的 hand / object 列顺序为准。
在 DexYCB Phy 上,Ours 的 CP 为 98.85%,PD 为 13.4 mm,SD 为 17.3 mm;在 HO3Dv2 Phy 上 CP 为 98.80%,PD 为 0.96 cm,SD 为 2.21 cm。这里的 physics score 并不意味着真实世界物理仿真已经被完整复原,而是说明姿态与论文定义的静态约束更一致。
5.3 消融分析
Table 5 的逻辑很清楚:去掉 force prediction 和 aggregation 的 baseline 最差;加入 force prediction 后物体姿态已有改善;加入 visual-based aggregation 后手部与物体误差继续下降;完整的 physics-based aggregation 进一步改善两者,并提高物理指标。这个结果支持作者的分解:候选质量、视觉排序和物理排序分别承担不同角色。
6. 批判性分析
优点
- 任务定义有实际意义:手部姿态单独准确并不代表抓取关系正确。
- 通过多候选 + 层级聚合处理单目歧义,方法结构比单次回归更有解释性。
- 物理模块不依赖真实力标注,工程上更易获得训练数据。
局限与隐含假设
- 静态平衡假设会限制快速拿取、抛掷、碰撞和动态接触。
- 摩擦锥是理想化模型,摩擦系数、软物体变形和接触面积变化可能造成排序偏差。
- physics metric 与真实抓取成功率之间仍缺少机器人实验或系统的闭环验证。
- 候选数量、Top-K 和物理损失尺度会影响速度与结果,论文需要更充分的敏感性分析。
7. 对 6D pose 研究的启发
- 在 RGB-D / CAD pose estimation 中,可以把接触关系、支撑面和重力方向转成 candidate reranking 信号。
- 对遮挡严重的物体,先生成多解再进行几何和物理筛选,可能比一次性回归更稳健。
- 可进一步加入时间信息,把静态 Lforce / Ltorque 扩展为动力学约束,并让物理置信度参与不确定性估计。
8. 待解决问题
- 当接触力不是静态平衡或存在外部手指 / 桌面支撑时,physics score 是否仍然有效?
- pseudo force labels 对摩擦系数、重力方向和接触距离噪声有多敏感?
- 物体 CAD 不完整、类别未知或存在显著形变时,候选聚合还能否工作?
- 是否能用真实机器人成功率验证 CP、PD、SD 与操作可靠性的相关性?
