Reading Notes
粗读 / 精读
已生成 src/paper-notes/6dope-gs-iccv2025/coarse.md
论文粗读笔记
用于快速判断论文定位、问题设定、核心方法、实验结论和是否值得精读。
论文粗读笔记:6DOPE-GS: Online 6D Object Pose Estimation using Gaussian Splatting
1. 基本信息
- 年份 / 会议:2025 / ICCV;阅读模式:粗读。
- 任务:模型自由的 online 6D object tracking 与对象重建。
- 输入 / 输出:单 RGB-D 视频流 → 每帧对象 pose、关键帧 pose graph 与可渲染 Gaussian Object Field。
- 原文:ICCV Open Access。
2. 一句话定位
6DOPE-GS 用增量式 2D Gaussian Splatting 取代慢速 neural field,在 tracking 过程中联合优化对象表示和关键帧 pose,目标是让无 CAD 的 RGB-D 对象跟踪与重建能在线运行。
2.1 论文图表导读
| 图表 | 看点 |
|---|---|
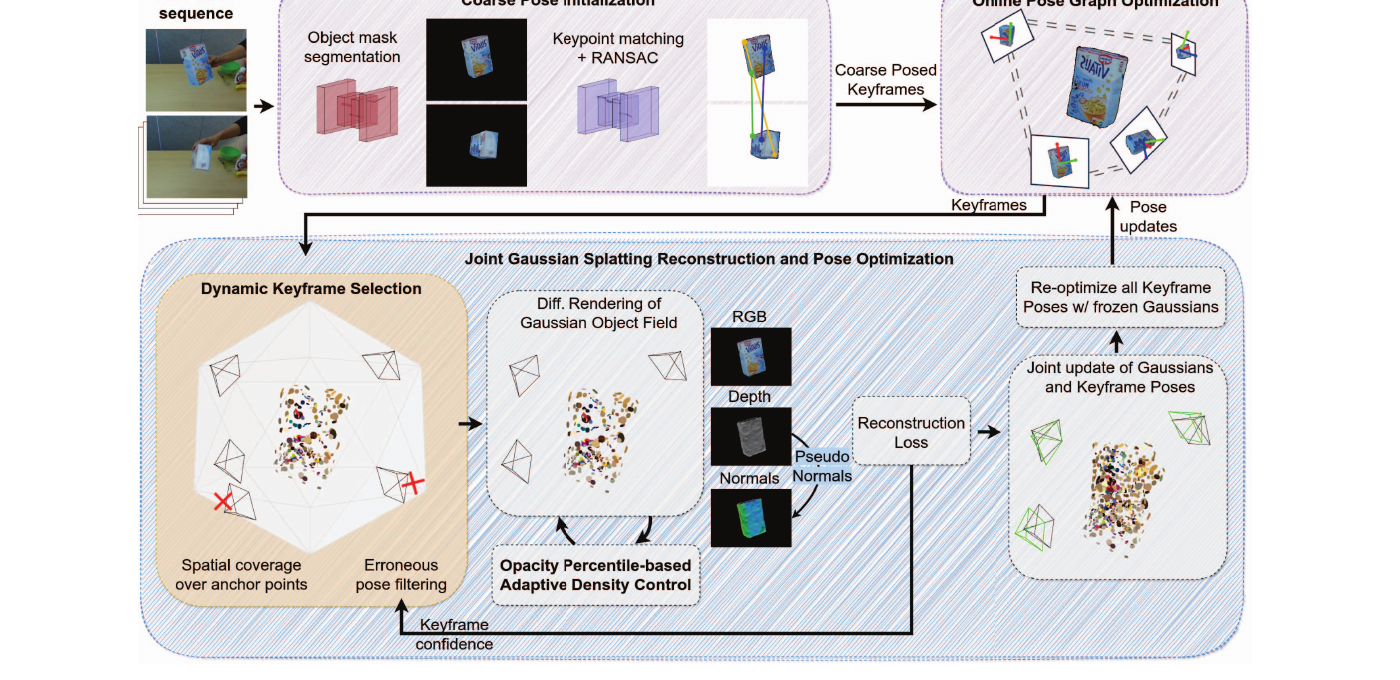
| Figure 2 | coarse matching、keyframe graph、Gaussian reconstruction 和 pose re-optimization 如何闭环。 |
3. 方法概览
- 首帧由 SAM2 mask 定义对象;LoFTR 对应加 RANSAC 产生 coarse keyframes。
- 动态 keyframe selection 同时看空间覆盖和 reconstruction confidence,过滤错误 pose 更新。
- 2D Gaussian Object Field 对 RGB、depth 与 pseudo normal 做可微渲染;冻结/更新 Gaussians 与 keyframe poses 交替进行。
- 在线 pose graph optimization 汇总新关键帧的约束。它不需要 CAD,但仍依赖可靠分割、RGB-D 和对象在视频中有足够视角变化。
4. 实验概览
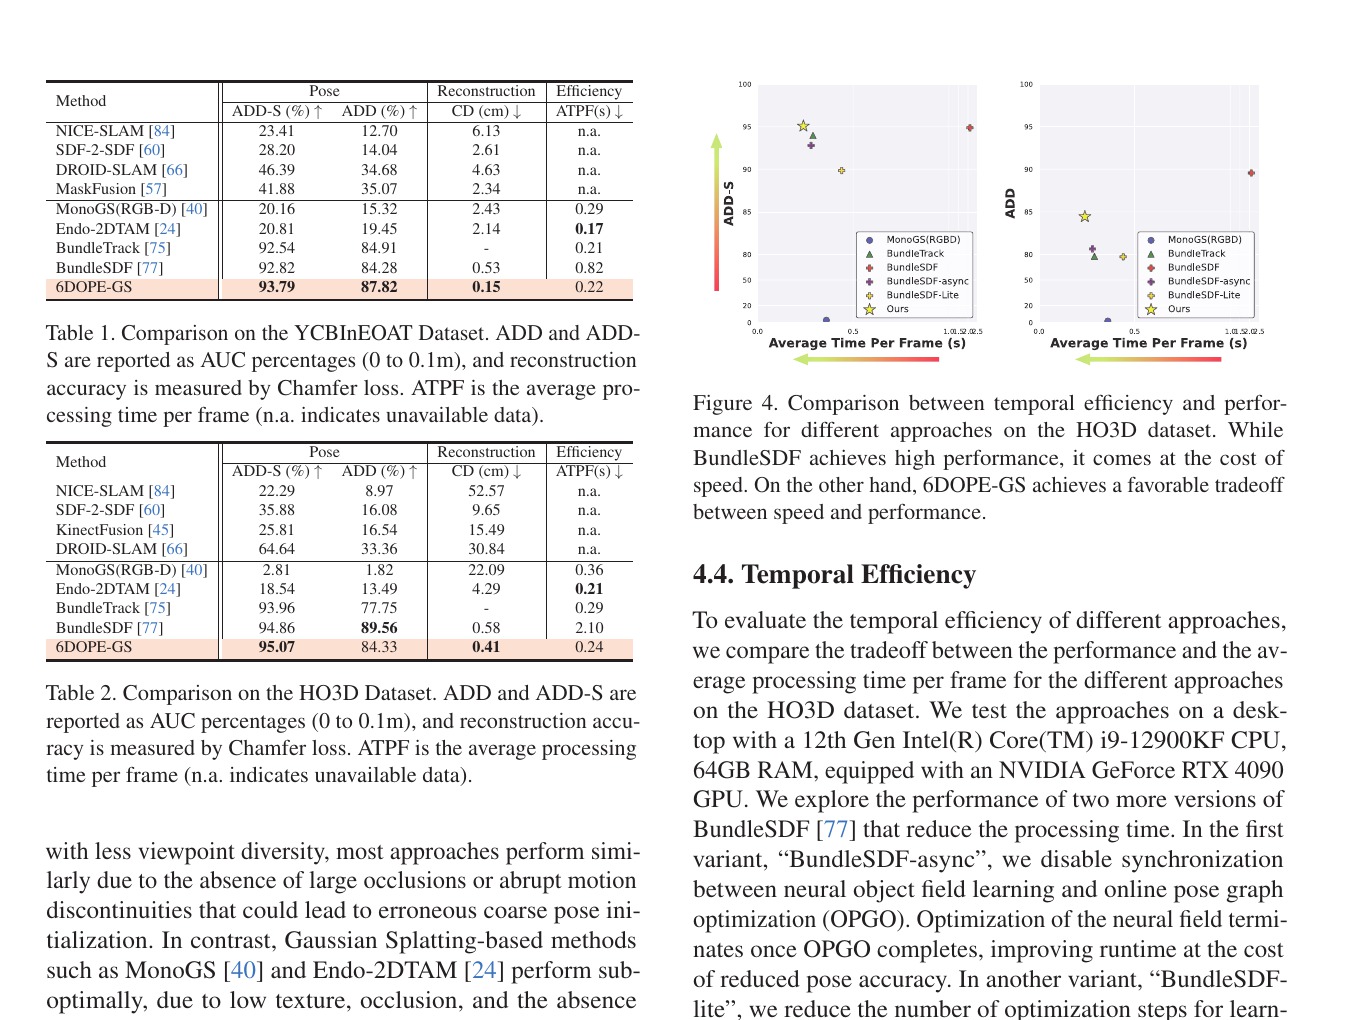
- 数据集:HO3D、YCBInEOAT,并展示真实动态对象。
- 指标:ADD / ADD-S、rotation / translation error、tracking frequency。
- 作者声称:与 model-free baselines 精度相当,同时带来约 5× 速度提升,并可在真实视频中以约 3.5 Hz 运行。
- 我的分析:最有价值的是“重建表示与 pose 图优化共用同一在线状态”;但 3.5 Hz 仍不等于高频机器人闭环,且初始分割、手遮挡与快速运动会是实际瓶颈。
5. 优缺点与启发
- 优点:无 CAD、显式 Gaussian 表示、将错误关键帧过滤写入系统设计。
- 风险:需要 RGB-D、单对象 mask 和持续观测;不是单帧 novel-object pose 的直接替代。
- 启发:可将 3DGS 当作 pose refinement 的中间几何状态,并把“何时更新模型”作为与 pose 本身同等重要的问题。