Reading Notes
粗读 / 精读
已生成 src/paper-notes/caoa-3dv2026/coarse.md
论文粗读笔记
用于快速判断论文定位、问题设定、核心方法、实验结论和是否值得精读。
论文粗读笔记:CAOA: Completion-Assisted Object-CAD Alignment
1. 基本信息
- 作者 / 机构:Hiranya Garbha Kumar、Minhas Kamal、Balakrishnan Prabhakaran;University at Albany。
- 年份 / 会议:2026 / 3DV。
- 论文链接:OpenReview;arXiv PDF。
- 代码:MinhasKamal/CAOA。
- 阅读模式:粗读。
2. 一句话定位
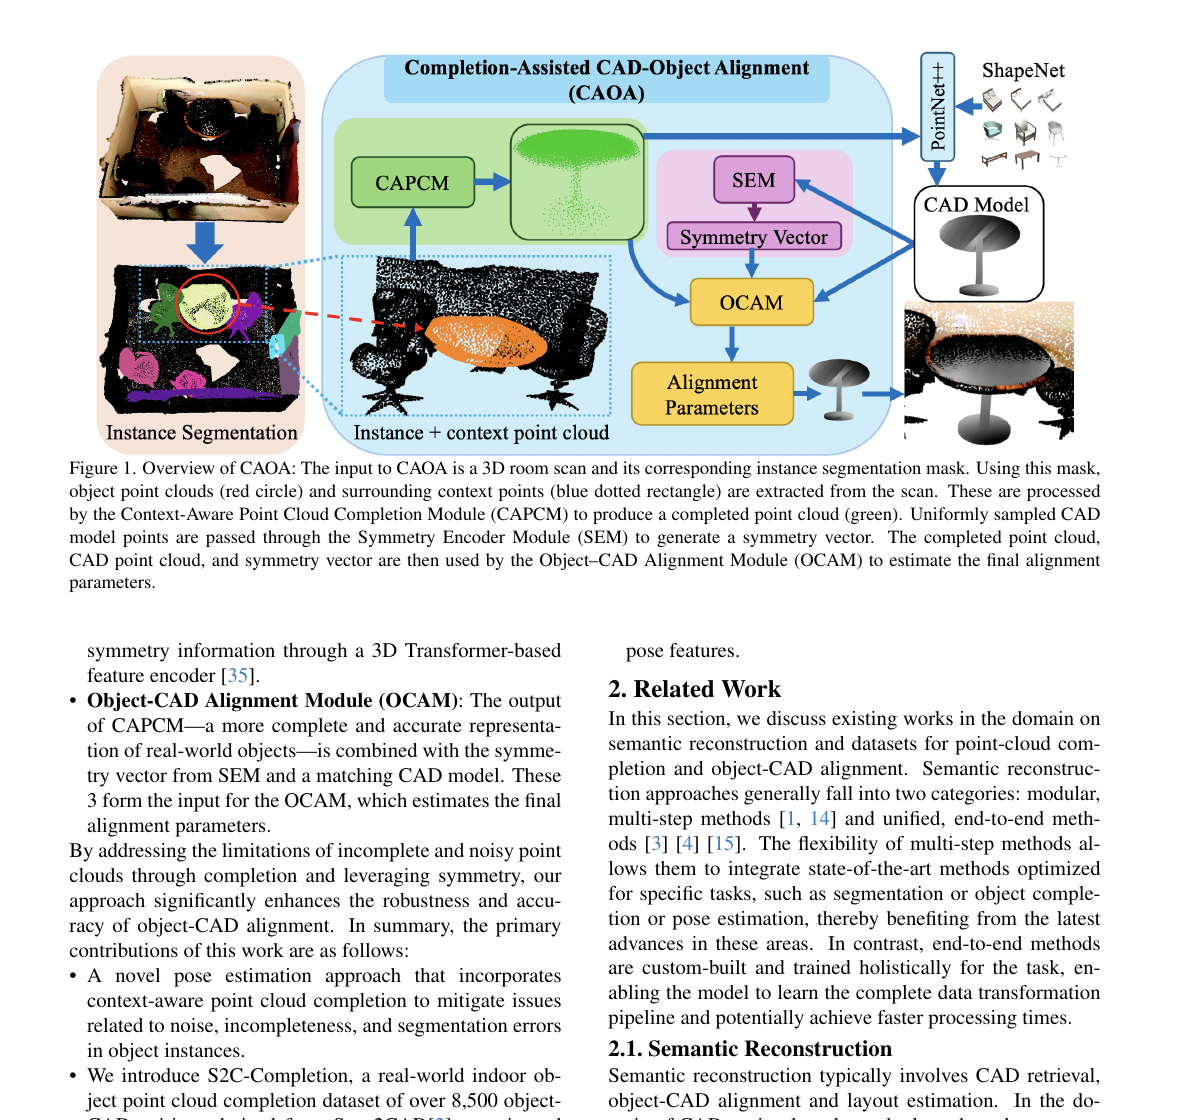
CAOA 先补全 noisy / partial indoor scan 中的对象点云,再把 completion 与 symmetry feature 送入 object–CAD alignment 网络,预测 translation、rotation 和每轴 scale 的 9DoF 对齐。
3. 问题设定
- 输入:室内 RGB-D scan 中已分割的对象点云、附近场景上下文及一个 CAD model。
- 输出:CAD 对象到真实 scan 的 9DoF pose。
- 任务不是 BOP 单图 6DoF;它面向 Scan2CAD 风格的语义重建,scale 与实例 segmentation 都是关键变量。
4. 方法概览
- CAPCM 以目标和 100 cm 场景上下文补全对象 point cloud。
- SEM 从 canonical CAD 学习对称性向量,消解对称物的 rotation ambiguity。
- OCAM 用 Siamese 3D CNN 编码 object / CAD point cloud,再以 MLP heads 分别回归 、、。
5. 实验概览
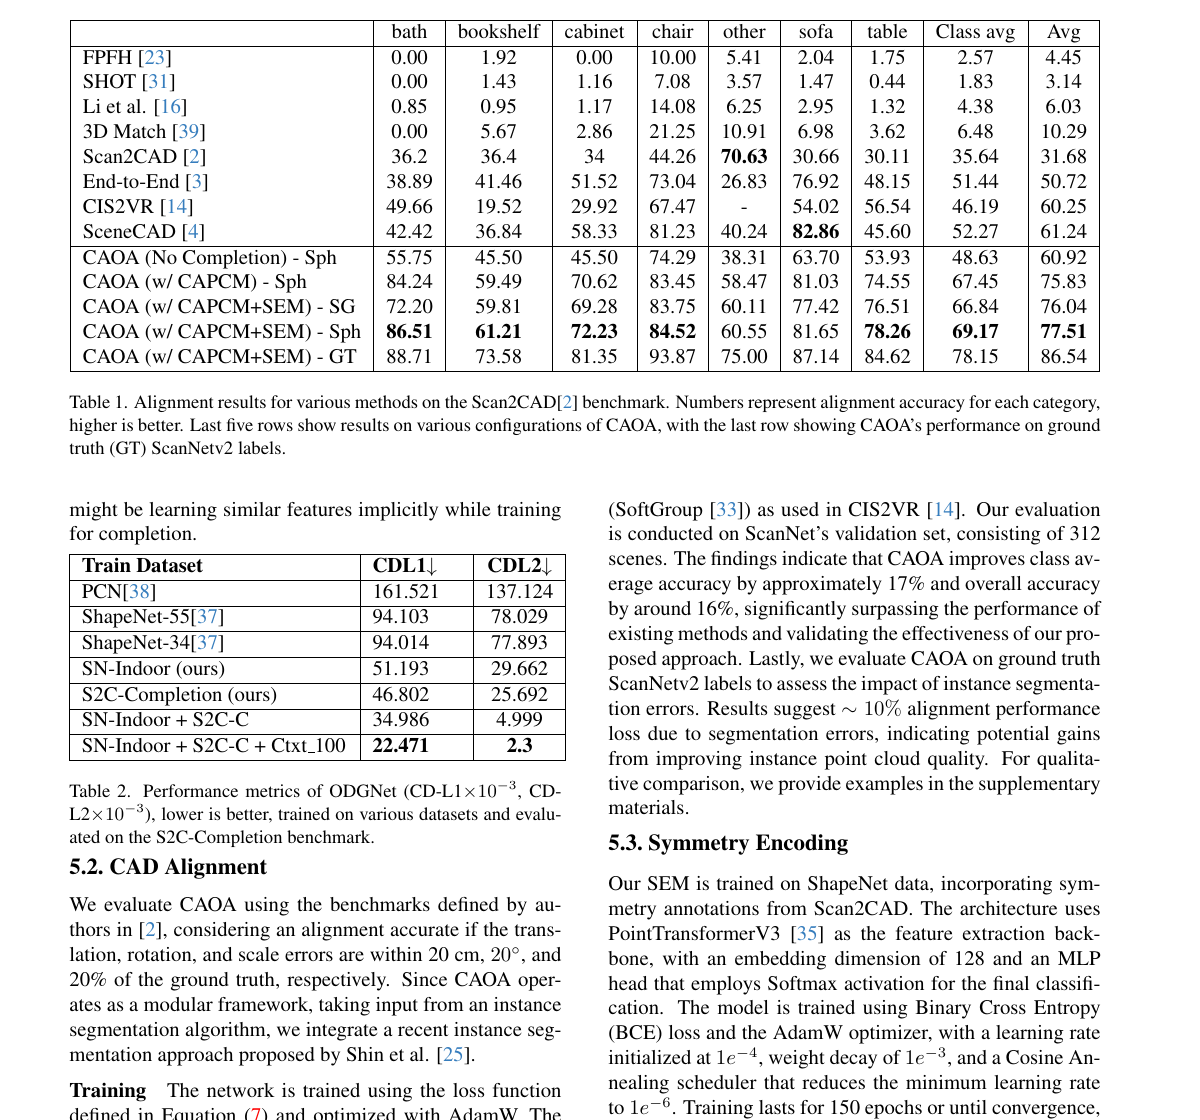
- Scan2CAD 的正确条件为 translation ≤20 cm、rotation ≤20°、scale error ≤20%。
- 完整 CAOA(CAPCM+SEM)在 predicted segmentation 上 class / weighted accuracy 为 69.17 / 77.51;无 completion 为 48.63 / 60.92。
- 使用 GT ScanNet labels 可到 78.15 / 86.54,说明 instance segmentation 仍约造成 10% performance loss。
- 完整 pipeline 约 0.58 s / scene(20 objects 时 0.56–0.59 s,依 segmentation backend 而异)。
6. 优缺点与启发
优点
- 把 input geometry quality 作为 pose alignment 的一等问题,并以 S2C-Completion / SN-Indoor 支撑。
- 对称性和 9DoF scale 处理明确,贴近真实室内 scan。
缺点 / 风险
- completion、SEM 与 pose head 分开训练,最终目标未完全端到端。
- 仍需要可靠 instance segmentation 和匹配 CAD;这两个前端错误会被放大。
7. 值得精读的点
Point completion 带来的收益远大于 symmetry head;更值得追问的是如何让 pose uncertainty 反向指导 completion,而不是只补一个视觉上完整的点云。