Cas6D 精读
1. 论文试图修补的系统性断点
Generalizable 6D pose 常被描述为“给几张参考图,就能估计新物体位姿”,但早期系统通常在参考视角很密时才稳定:OnePose 系列依赖稀疏重建与 2D–3D 对应,视角太少时点云和匹配一起变差;Gen6D 先检索最相近参考视角再细化,初始视角与真值差距过大时,固定分辨率 feature volume 的捕获范围有限。Cas6D 的价值在于把这两个失败模式拆开处理,而不是仅换一个更大的 backbone。
2. 方法链条
2.1 少样本检测
参考图少时,类内外观覆盖不足,query 背景里相似纹理容易触发假阳性。Cas6D 用自监督 ViT 特征做跨视角相关,并把参考 mask/区域信息汇聚为检测证据。LINEMOD 32-shot 上,检测 mAP@[.5:.95] 从 Gen6D 的 60.83 提升到 69.70。这说明论文报告的 pose 增益有相当部分来自前端定位,而不是 refiner 单独完成。
2.2 多候选初始化
系统不把最高相似度参考视角视作唯一真相,而是把 top-K 支持视角及其 pose 送入后续阶段。多初值的作用类似轻量 hypothesis search:初值只要有一个落在可修正盆地中,后续细化就有机会恢复。消融中 top-3 最稳;继续增到 5/7 会混入离目标太远的候选,性能反而下降。
2.3 级联 warped feature volume
给定当前 pose,论文把邻近参考特征和 query 特征反投影到共享三维体素空间,使用均值/方差聚合跨视角一致性。与单尺度 volume 不同,Cas6D 同时利用 16²、32²、64² 级别的图像特征,粗层负责容纳较大的几何偏差,细层补充边缘和局部纹理。
位姿残差并非直接连续回归,而是被离散为逐级收窄的 bins;第 t 级预测决定第 t+1 级采样中心和范围。这个设计更接近 coarse-to-fine classification:先回答“残差在哪个大区间”,再估计更细区间,降低大旋转差与深度误差对单次回归的破坏。
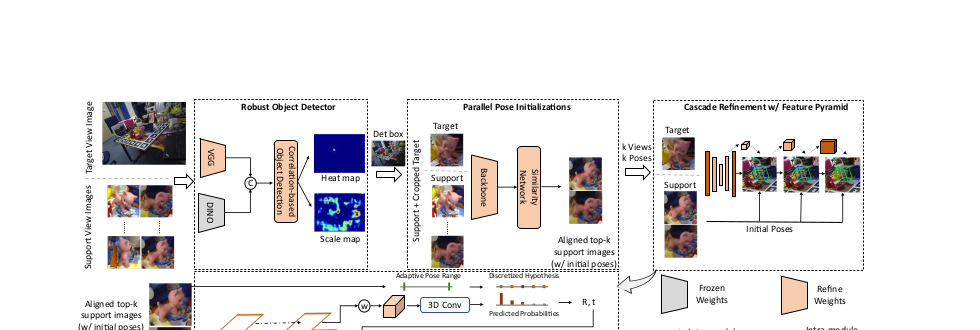 稳健检测解决“看错对象”,并行初始化解决“选错参考视角”,级联体积解决“初值离真值太远”。来源:原论文 Figure 2;版权归原作者及 3DV 2024 出版方所有,本站仅作学术解读。
3. 实验拆解
3.1 主结果
- 摘要报告:32-shot 下相对 OnePose++ / Gen6D,LINEMOD 与 GenMOP 的 Prj-5 分别提高 9.2 / 3.8 个百分点。
- GenMOP 32-shot:Cas6D 为 44.00 ADD(S)-0.1d、84.61 Prj-5;Gen6D 为 41.05、76.95。
- GenMOP full-shot:Cas6D 的 Prj-5 为 87.52,仍优于 Gen6D 的 81.78,但 ADD(S)-0.1d 并非每个物体都领先。
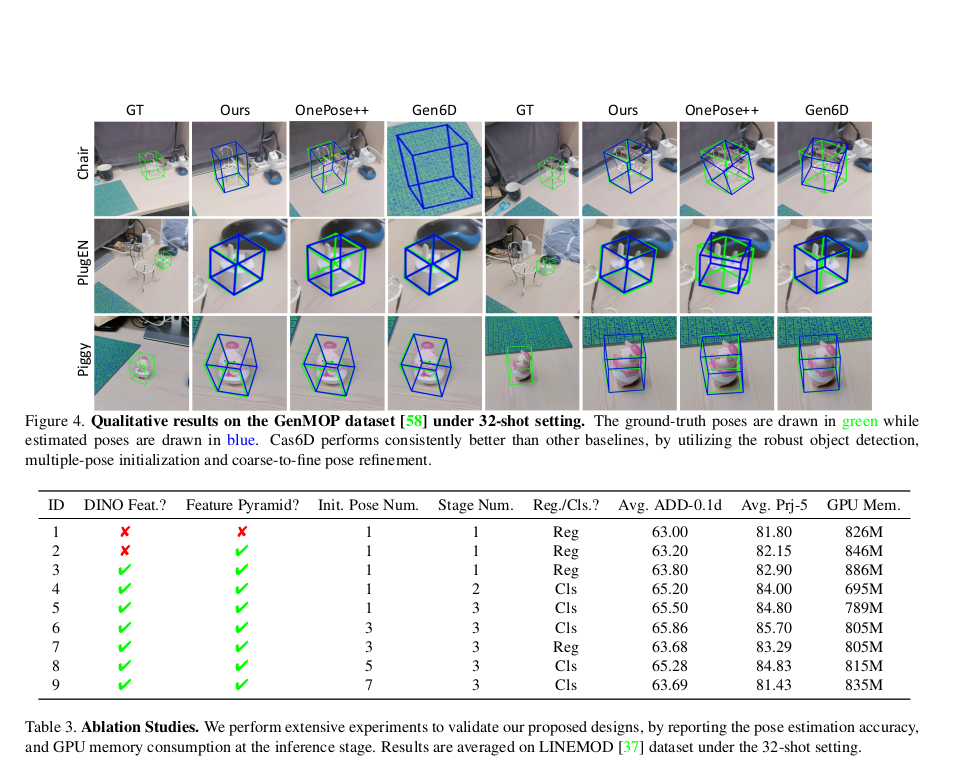 上部是 GenMOP 32-shot 定性比较;下部消融显示完整配置并非“模块越多越好”,候选数过大和连续回归都会退化。来源:原论文 Figure 4、Table 3–4;版权归原作者及 3DV 2024 出版方所有,本站仅作学术解读。
3.2 消融真正说明了什么
单独加入特征金字塔只把 63.00/81.80 提到 63.20/82.15;DINO 再带来约 0.6/0.75。更显著的跃升来自两级/三级离散分类和多初值:最终达到 65.86/85.70。因此“多尺度”是辅助项,搜索空间参数化才是 refiner 对大初值误差更稳的核心。
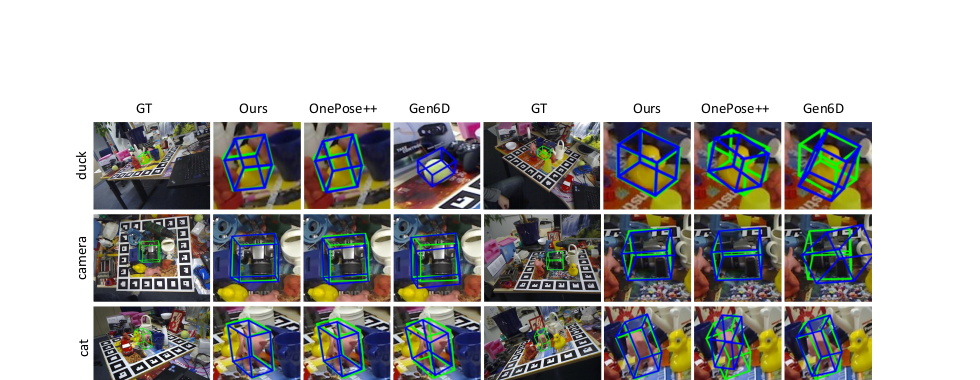 绿色为真值、蓝色为估计。Gen6D 的典型错误是先把相似背景/对象当成目标,此时再强的 pose refinement 也无法补救。来源:原论文 Figure 3;版权归原作者及 3DV 2024 出版方所有,本站仅作学术解读。
4. 边界与复现提醒
- 参考图仍需已知 pose;“model-free”表示不需 CAD,并不表示完全无几何标定成本。
- 方法依赖目标在参考图中的可靠区域,以及 query 中可见外观与参考库存在足够重叠。
- LINEMOD/GenMOP 规模较小,真实开放环境中的背景相似物、强遮挡和极端光照仍需额外验证。
- 三级三维 volume 与多候选会提高显存和延迟;论文报告约 805 MB 的 refiner 相关显存消融,但端到端部署还应计入检测、特征提取和参考库检索。
5. 我的判断
Cas6D 最值得复用的不是具体网络,而是“把 onboarding 稀疏化带来的误差按阶段隔离”:检测要有跨视角稳健表征,初始化要保留有限多假设,细化器要显式拥有由大到小的搜索半径。对于今天基于基础特征、检索和 render-and-compare 的新物体 pose 系统,这一分层仍然成立。
