论文精读笔记:Category-Level Object Shape and Pose Estimation in Less Than a Millisecond
1. 核心判断
论文:arXiv 2509.18979
代码:MIT-SPARK/Fast-ShapeAndPose
核心问题:类别级 shape–pose 联合优化既非凸又要处理离群点,已有 certifiable SDP 方法太慢、局部 Gauss–Newton 又不给最优性保证,能否得到一个足够快且可事后认证的中间方案?
核心回答:利用单位四元数的一阶最优条件,把旋转更新写成 self-consistent field eigenproblem;每步只计算 4 × 4 4\times4 4 × 4
我的判断:这是几何求解器论文而非新的端到端视觉系统。最有价值的数字是“每个 hypothesis / 每次后端求解的成本”,因此它特别适合嵌入 GNC、compatibility test 或采样式鲁棒估计,而不是单独拿 0.1 ms 与完整深度网络的 FPS 比较。
2. 一句话定位
Fast-ShapeAndPose 用 SCF 把类别级非凸 shape–pose 优化压缩为一连串 4×4 eigensolve,并把原本昂贵的 SDP 全局性检查改成一次线性系统与半正定检验。
2.1 图表导读
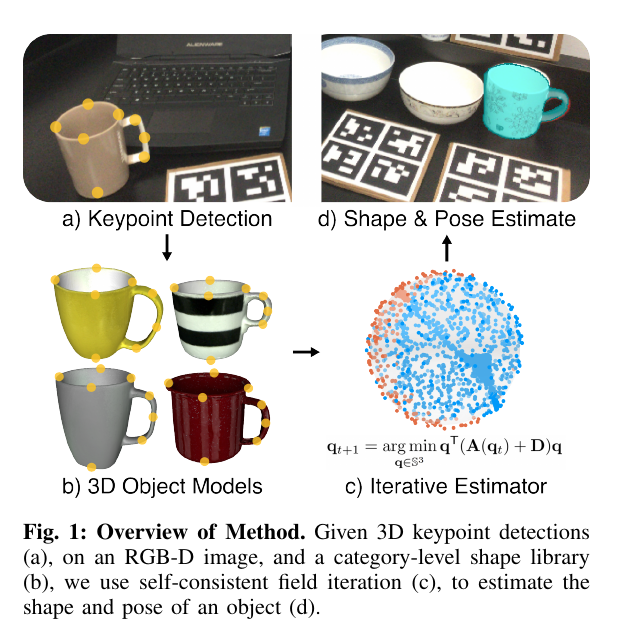
图表 应该看什么 Figure 1 输入已经是 3D semantic keypoints,视觉前端并不在亚毫秒求解器内。 Algorithm 1 SCF 更新其实很短;难点在矩阵 A ( q q ⊤ ) + D A(qq^\top)+D A ( q q ⊤ ) + D Table I–II 合成条件下局部 / 可认证版本的纯 solver 延迟与解质量。 Table III–V CAST、REAL275、ApolloCar3D 的系统口径不同,必须同时读精度、前端和硬件注释。
原论文 Figure 1:黄色点是视觉前端检测并由深度提升的 3D semantic keypoints,SCF 只负责从这些点和形状库恢复实例 shape 与 pose。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
3. 数学问题
设类别内有 K K K N N N i i i
s i ( c ) = ∑ k = 1 K c k b k , i , s_i(c)=\sum_{k=1}^{K} c_k\, b_{k,i}, s i ( c ) = k = 1 ∑ K c k b k , i , 其中 c c c ∑ k c k = 1 \sum_k c_k=1 ∑ k c k = 1 y i y_i y i
∑ i w i ∥ y i − R s i ( c ) − t ∥ 2 + λ ∥ c ∥ 2 , \sum_i w_i\|y_i-Rs_i(c)-t\|^2+\lambda\|c\|^2, i ∑ w i ∥ y i − R s i ( c ) − t ∥ 2 + λ ∥ c ∥ 2 , 联合求 R ∈ S O ( 3 ) R\in SO(3) R ∈ S O ( 3 ) t t t c c c
困难有三层:
R R R R R R c c c 真实 keypoint detector 会漏检或错配,需要把 solver 放进鲁棒外层循环。
PACE* 通过半正定松弛得到可认证解,但解 SDP 对每个 RANSAC / GNC hypothesis 太贵。GN / LM 很快,却只收敛到依赖初始化的局部解。
4. 消元与四元数形式
平移 t t t c c c
作者用单位四元数 q ∈ S 3 q\in\mathbb S^3 q ∈ S 3 R R R q q q
( A ( q q ⊤ ) + D ) q = λ q . \left(A(qq^\top)+D\right)q=\lambda q. ( A ( q q ⊤ ) + D ) q = λ q . 它看起来像特征值问题,但矩阵又依赖未知 q q q q t q_t q t
5. SCF 局部求解器
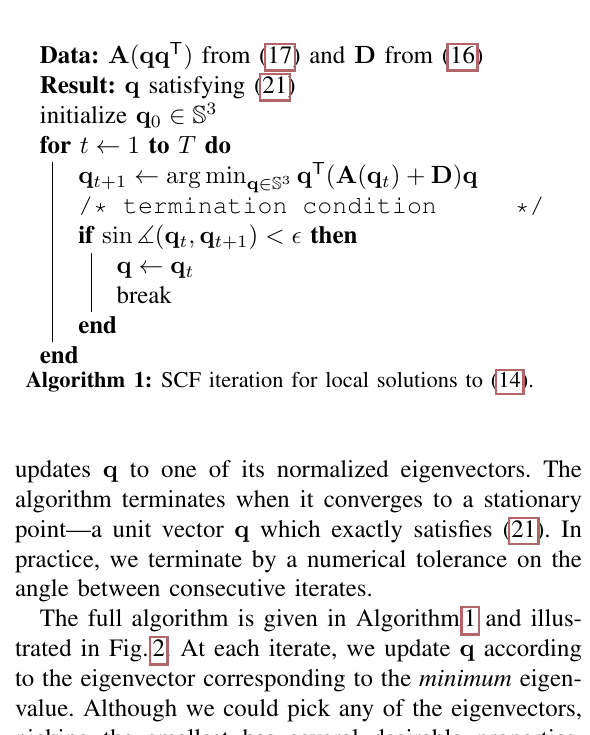
原论文 Algorithm 1 及紧随其后的解释:由当前四元数构造矩阵,取最小特征向量更新,直到相邻四元数角距离小于阈值。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
算法可概括为:
给定初始单位四元数 q 0 q_0 q 0
计算 M t = A ( q t q t ⊤ ) + D M_t=A(q_tq_t^\top)+D M t = A ( q t q t ⊤ ) + D
取 M t M_t M t q t + 1 q_{t+1} q t + 1
以四元数夹角而不是普通欧氏差作为停止条件;
回代得到 c , t c,t c , t
为什么选最小特征向量?在驻点处,目标可以写成相应 Rayleigh quotient;局部极小通常由最小 eigenpair 主导。矩阵只有 4 × 4 4\times4 4 × 4
但 SCF 仍是局部算法。不同初始化可能到不同驻点,最小 eigenvector 也可能发生符号翻转;q q q − q -q − q
6. 快速全局最优证书
作者不是在求解前直接跑 SDP,而是在 SCF 返回候选解后做 a posteriori certification。原问题可写成 QCQP;Shor relaxation 的对偶可由拉格朗日乘子构造。给定候选四元数:
用 KKT stationarity 解一个小线性系统获得乘子;
构造对偶矩阵;
检查其是否半正定并验证 primal / dual objective 一致。
若通过,则当前解达到松弛下界,从而是原问题的全局最优解。若失败,只能说“没有证成”,不等价于“解一定错误”。这一区分在网站中很重要:certificate 是可信度信号,不是自动纠错器。
带证书版本记为 SCF*。它比 SCF 多出的成本很小,因此可在每次局部求解后都尝试认证。失败时系统可以换初始化、剔除可疑对应或获取新观测。
7. 合成实验:纯 solver 性能
论文对比 SCF、Gauss–Newton、Levenberg–Marquardt 与 PACE*。典型结果:
SCF:约 0.104–0.108 ms;
SCF*:约 0.120–0.126 ms;
GN / LM:约 0.2–0.3 ms;
PACE*:约 1.66 ms。
SCF 的“less than a millisecond”在这些受控规模上成立,而且带 certificate 仍明显低于 1 ms。这里测量从已构建的问题到 shape / pose 解,不含 RGB-D 网络、关键点检测、图像读取和数据传输。
合成消融还表明 SCF 大多能到达与可认证全局方法相同的 objective,但并非每次都证成。噪声、形状模型失配和初始化都会影响 certificate rate;部署时应该同时报告精度、耗时和认证率。
8. 真实实验
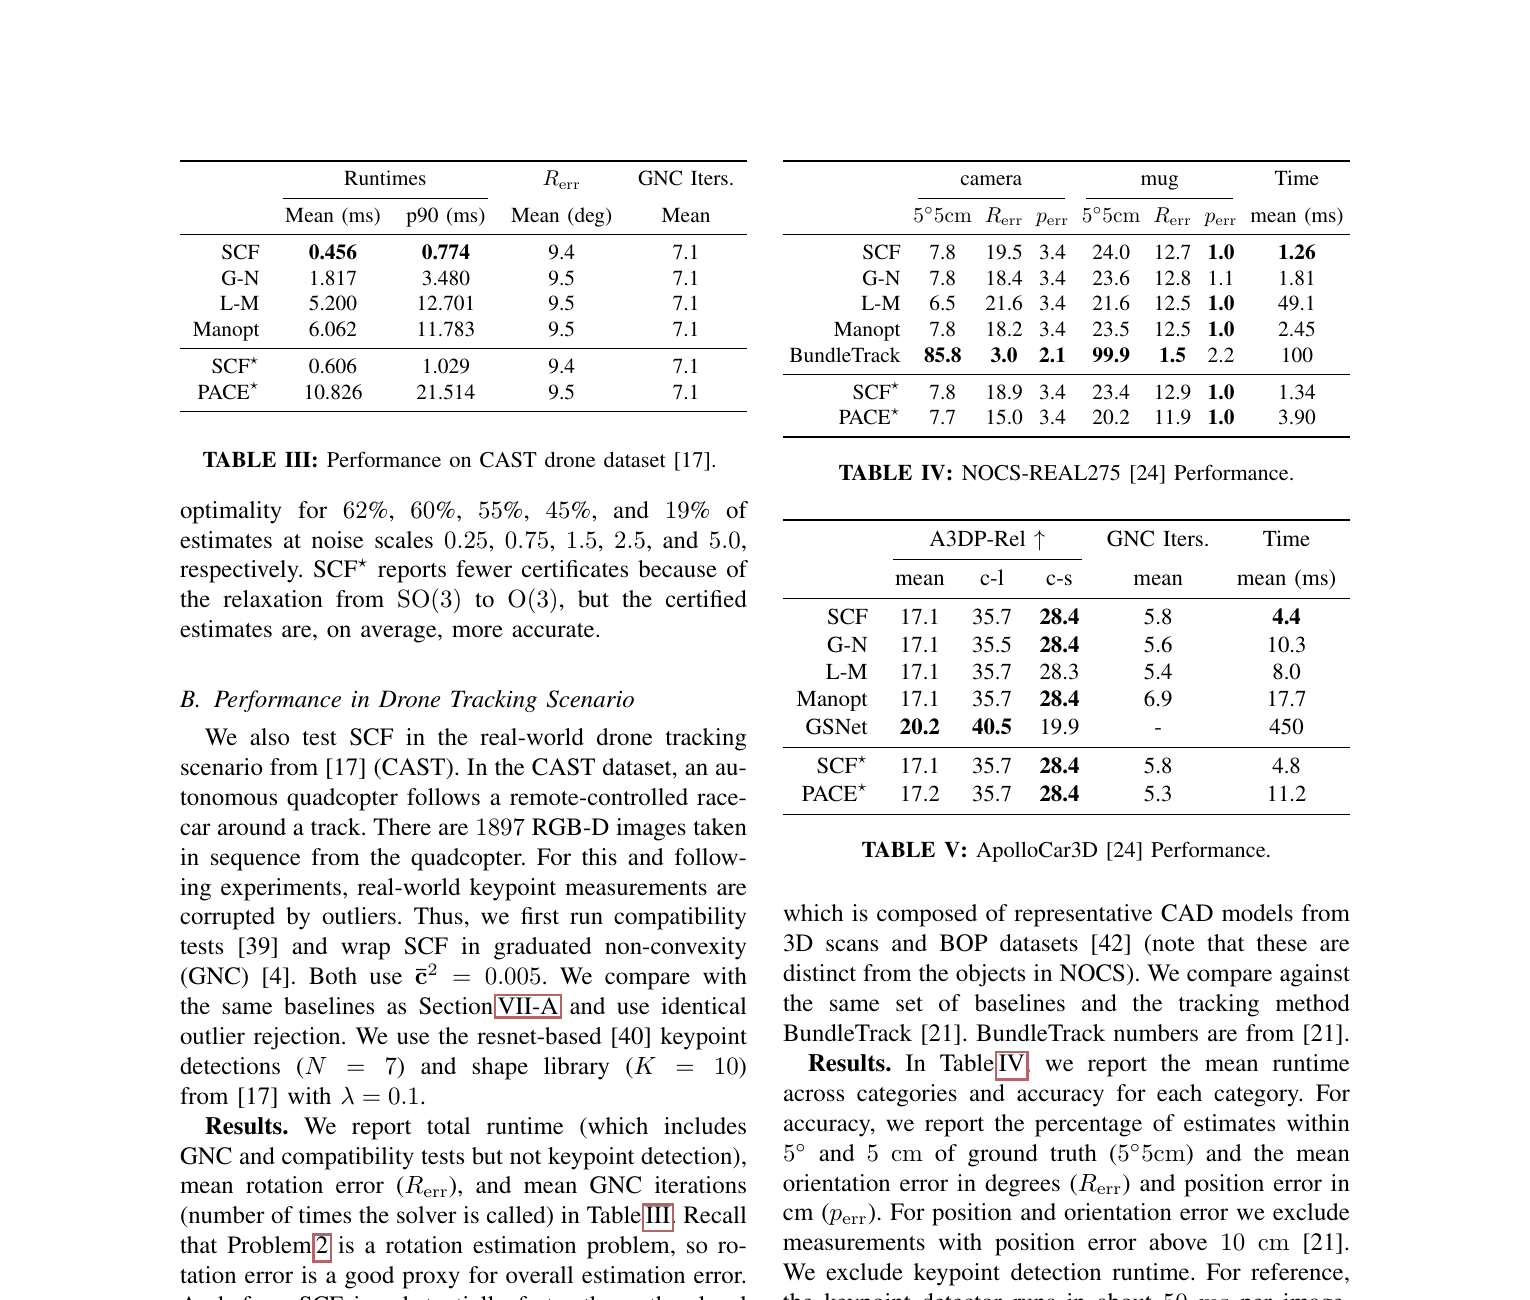
原论文 Table III–V:三个真实设置分别测试通用 shape–pose、NOCS 鲁棒估计和车辆位姿;计时范围及硬件不完全一致,不能只按最小毫秒数排序。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
8.1 CAST
CAST 上 SCF 平均约 0.456 ms、rotation error 约 9.4°;GN 为 1.817 ms,PACE* 为 10.826 ms。精度相近而速度明显更快,说明在给定 keypoint 质量下,SCF 的数值近似没有牺牲太多解质量。
8.2 NOCS REAL275
作者将 SCF 接到 camera / mug 类别的关键点前端和 compatibility test。求解器平均约 1.26 ms,但论文明确给出关键点 detector 约 50 ms,因此完整系统不是 1 kHz。鲁棒外层需要多次调用 solver,SCF 的价值是让多 hypothesis / compatibility 检查仍可承受。
精度与其他局部 solver 相近,并没有全面超过强 learned / tracking 系统;例如 BundleTrack 在相关位姿精度上更强。这里论文的目标是后端速度与可认证性,不是刷新所有端到端 benchmark。
8.3 ApolloCar3D
SCF 约 4.4 ms,A3DP mean / c-l / c-s 为 17.1 / 35.7 / 28.4。GSNet 报告约 450 ms、对应 20.2 / 40.5 / 19.9。SCF 更快且部分指标有竞争力,但表中硬件、前端和计时范围不同;不能写成严格的“102× 同条件加速”。此外 Apollo 的关键点数量 / hypothesis 规模更大,所以不再低于 1 ms,也说明标题是典型 solver 规模而非所有设置的上界。
9. 作者声称与我的判断
作者声称 我的判断 shape–pose estimation 少于 1 ms 对论文主要 solver benchmark 成立;REAL275 完整视觉前端约 50 ms,Apollo 设置约 4.4 ms。 局部解可高效认证为全局最优 数学上成立且 certification 开销小;只有 certificate 通过的样本才有保证。 适合快速 outlier rejection 很有说服力,因 robust wrapper 会重复求解;论文也实际展示 compatibility test。 精度与现有方法有竞争力 对相同 keypoint 输入的 solver 对照成立;端到端精度主要受前端和形状先验限制。
10. 复现清单
先用仓库合成数据验证 objective、四元数符号和 shape 系数约束,再接视觉前端。
用同一初始 q 0 q_0 q 0
线性 shape basis 必须共享语义点拓扑;缺失 keypoint 时同步修改权重 / 消元矩阵。
深度单位、模型尺度和正则系数会共同改变 translation / shape 的条件数。
certificate 的 PSD 检查要设数值容差,报告最小特征值而不是只给布尔值。
端到端计时应分为 detector、3D lifting、robust wrapper 调用次数、SCF 和 certification。
若加入 GNC / RANSAC,报告平均每帧调用多少次 solver;单次 0.1 ms 不等于 robust estimation 总耗时。
11. 局限与启发
类别关键点依赖 :需要跨实例语义一致的点;对拓扑变化大、无稳定部件对应的类别,active shape model 可能不成立。线性形状空间 :强非线性形变或类别内部多模态难以由少数线性 basis 表达。深度依赖 :输入是 3D keypoints;透明 / 反光对象的深度问题不会由后端自动消失。证书范围 :保证的是给定观测与模型下的优化全局性,不保证观测正确、类别正确或 shape library 覆盖真实实例。前后端协同 :很自然的延伸是让网络预测 keypoint covariance,把异方差权重直接送入 solver,并用 certificate failure 反向触发新视角或主动感知。
这篇论文提供了一个很实用的研究提醒:端到端网络不必吞掉所有几何。若前端能产生有语义的 3D 对应,专门设计的微型可认证 solver 可以比通用优化器更快,也比直接 pose regression 更容易诊断。