论文精读笔记:Color-Pair Guided Robust Zero-Shot 6D Pose Estimation and Tracking
1. 核心判断
- 论文:arXiv 2509.23647
- 代码:GitHub
- 核心问题:zero-shot 初始 pose 往往靠重型 template / foundation feature 搜索,连续 tracking 又靠另一套轻量运动特征;两阶段表征不一致,照明变化时既影响初始化也污染光流。能否设计一项低成本证据同时服务两者?
- 核心回答:纹理边缘两侧颜色在 CIELAB 中形成的相对几何关系,比单个 RGB 值更稳定。将 color-pair 用于 CAD–scene 分类匹配,也用于相邻帧 correspondence filtering,再分别接 pose voting / ICP 和 motion regression。
- 我的判断:它不是在精度榜上取代 FoundationPose,而是在准确初始化、快速跟踪与 Jetson 部署间做清晰取舍。实验最强证据是 Fast-YCB 连续跟踪和过滤消融;初始 pose 结果受“仅 15 个纹理对象 + 扰动 GT box”协议约束。
2. 一句话定位
这是一个由同一 illumination-invariant edge descriptor 串联的双速率系统:低频全局 color-pair geometric voting 找绝对 pose,高频 color-pair-filtered optical flow 更新相对 pose。
2.1 图表导读
| 图表 | 应该看什么 |
|---|
| Figure 2 | 初始化和跟踪共用 color-pair,但后端计算路径不同。 |
| Figure 3–5 | pair 相似度、厚度感知采样与 semantic-triangle voting 的几何动机。 |
| Figure 7 | flow EPE 与 pose error 不同步,说明“哪些点错”比平均像素误差更重要。 |
| Table I | 只有 15 个 texture-rich YCB-V 对象;平均值不能与 21-object protocol 混用。 |
| Table II | Fast-YCB tracking 逐帧和每 5 帧版本揭示 temporal baseline 的敏感性。 |
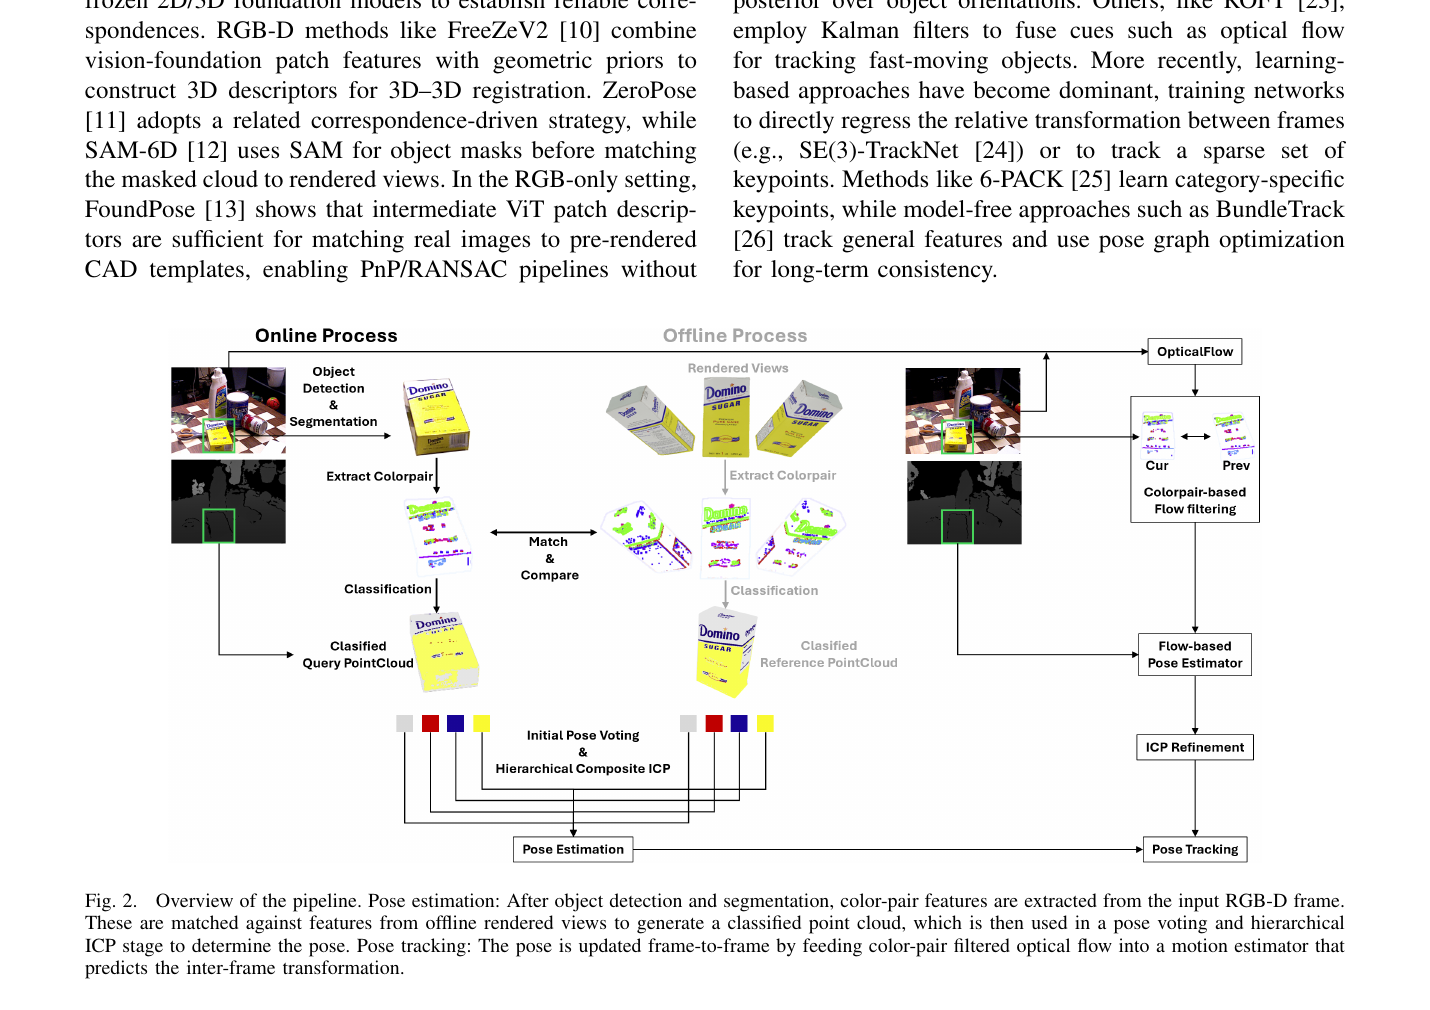 原论文 Figure 2:在线 RGB-D 与离线渲染 mesh 都提取 color-pair;初始化经分类点云、投票和 ICP,跟踪经光流、相对运动网络和 ICP。来源:原论文。图片版权归论文作者所有,本站仅作学术解读展示。
3. 任务与依赖
输入是 RGB-D 帧 / 视频、测试对象 textured mesh、相机内参,以及目标检测与分割结果。对象无需专属 pose 网络训练,因而称 zero-shot;但离线仍需:
- 从 mesh 渲染多个参考视图;
- 提取并存储 color-pair classified point cloud;
- 构建 semantic triangle geometric hash 与 PPF 模板;
- 为 tracker 训练一个跨随机几何的相对旋转网络。
它适用于“新对象 CAD 已有、希望不重训并在边缘设备连续跟踪”的 industrial / household setting,不是 model-free onboarding。
4. ColorPair 表示
4.1 为什么用边缘两侧,而不是绝对颜色
一个纹理边缘由两块相邻表面颜色 C1,C2 形成。全局照明变化会同时改变两者的亮度,但它们的色度方向、内部对比和相对亮度常比 RGB 值稳定。作者在 CIELAB 空间把原点 O、C1,C2 看成三角形,比较两组 color pair 时相乘三项分数:
- OC1,OC2 的方向对齐,降低 L* 权重、强调 a*/b* 色度;
- 边向量 C1C2 的内部对比方向;
- 两端相对 luminance ratio。
由于边缘两侧采样顺序可能翻转,query 同时与 (C1,C2) 和 (C2,C1) 比较,取最大值实现 order invariance。
4.2 厚度感知采样
图像先经双边 + joint bilateral filtering 抑制 chromatic noise,再在 Lab 三通道聚合 gradient magnitude。非极大值抑制不只取 1 像素 centerline,还统计有多少 gradient pixels 汇聚到 ridge,以此估计 edge thickness。
采样距离随 thickness 调整,在边缘两侧各取多个候选;将局部 Lab 分布 whiten 后,以颜色过渡轴做 gating,剔除离群 sample,剩余点取 median。这个步骤解决两个常见问题:
- 固定 1 像素 offset 在粗边 / 模糊边上会落到过渡带;
- 单点采样对噪声和亚像素定位太敏感。
5. 初始 pose:从颜色分类到 SE(3) 投票
高置信 color-pair match 被拆成两端代表颜色,每个 scene depth point 因而获得语义 class 和权重。离线 mesh 也以相同流程产生 classified point cloud。
作者不直接在高维 SE(3) 穷举,而构造跨三个不同 color classes 的 semantic triangle。离线优先保留:
- 面积大、数值稳定的三角形;
- centroid 远离对象中心、全局区分性强的三角形。
每个三角形编码成 7D pose-invariant hash key,映射到模型三点坐标。在线 triangle 查表后用 Kabsch 生成 pose hypothesis;一对多匹配采用 center-aligned 等距采样,避免单个 scene feature 产生过多偏置 votes。coarse-to-fine Hough voting + NMS 在 SE(3) 中找高密度簇,最后对簇内 pose 加权平均。
若可见 class 少于 3,semantic triangle 无法形成,系统退回 PPF 模板补充。这个 fallback 说明 color-pair 分类仍依赖对象有足够丰富、可见的纹理边缘。
初值再进入 multi-resolution weighted ICP。ICP 同时优化每个语义 class 的局部点云和所有类聚合的全局点云:局部约束保留部件细节,全局约束避免少数类因遮挡 / 噪声把整体拉偏。
6. 连续 tracking
相邻帧先由预训练 optical-flow model 建 2D correspondence。传播 object mask 后,用 color-pair consistency 筛掉不符合对象表面颜色关系的流;再由两帧 depth 将点提升成两组 3D cloud。
6.1 Perspective normalization
若直接让网络从相机坐标点云回归 motion,它容易记住绝对视点。作者将每组点:
- 减去 centroid test;
- 令新 z′ 轴指向 camera-to-centroid;
- 用固定 up vector 与 z′ 叉乘得到 x′,再得 y′;
- 将 3D 坐标、2D projection、3D / 2D flow 拼成 15D correspondence feature。
这将绝对 translation / viewing direction 从 rotation learning 中分离。Attention-DGCNN 在程序化生成的无限随机 3D shape / motion pair 上训练,减少对象专属过拟合。网络先预测 relative rotation,再结合点云求 translation,最后固定少量 point-to-plane ICP 校正漂移。
7. 初始位姿结果
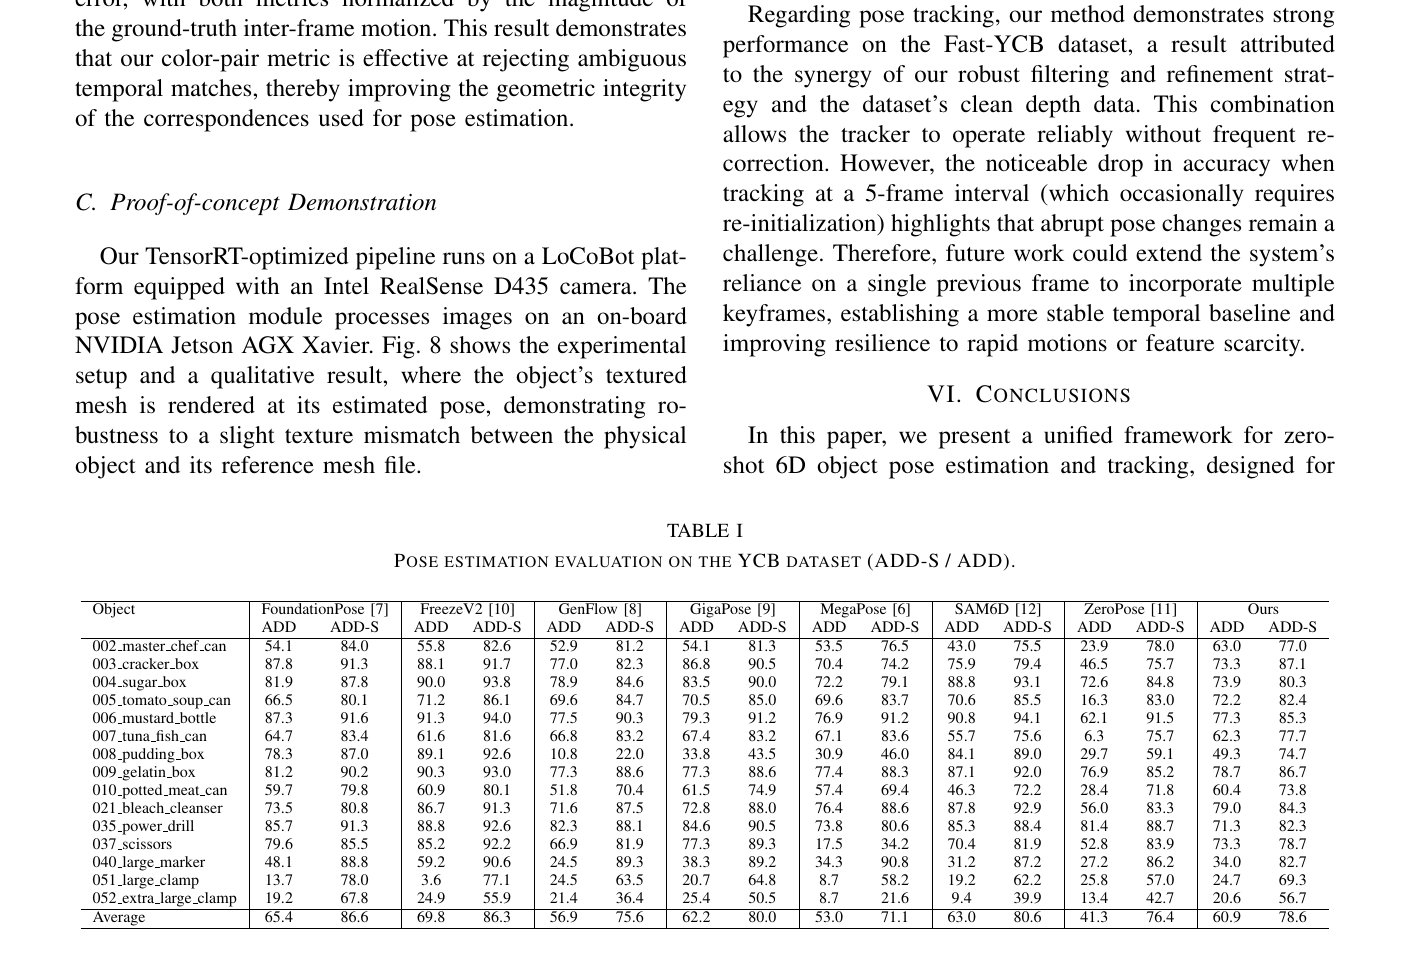 原论文 Table I:只保留 15 个 texture-rich YCB-V 对象;前端用最多 10% 扰动的 GT box + NanoSAM。来源:原论文。图片版权归论文作者所有,本站仅作学术解读展示。
平均结果:
| 方法 | ADD | ADD-S |
|---|
| FoundationPose | 65.4 | 86.6 |
| FreeZeV2 | 69.8 | 86.3 |
| GenFlow | 56.9 | 75.6 |
| GigaPose | 62.2 | 80.0 |
| SAM-6D | 63.0 | 80.6 |
| ZeroPose | 41.3 | 76.4 |
| Ours | 60.9 | 78.6 |
它不是最高精度:ADD 比 FoundationPose 低 4.5、比 FreeZeV2 低 8.9;ADD-S 也偏低。优点在资源:作者报告 Jetson AGX Orin 同时处理 5 对象约 7 FPS,而对照常在 A100 / V100 上、加 segmentation 后以秒计。
不过速度比较不是严格统一 protocol:论文基线运行时间引用公开结果,前端和 GPU 不同;本站只把它作为部署取向证据,不写成同硬件加速倍数。
此外,GT box 仅做 10% 随机扰动再提示 NanoSAM,比完全真实 detector failure 更理想;且排除 6 个纹理不足对象。故平均值不能直接与 YCB-V 标准 21-object BOP 分数混用。
8. correspondence filtering 消融
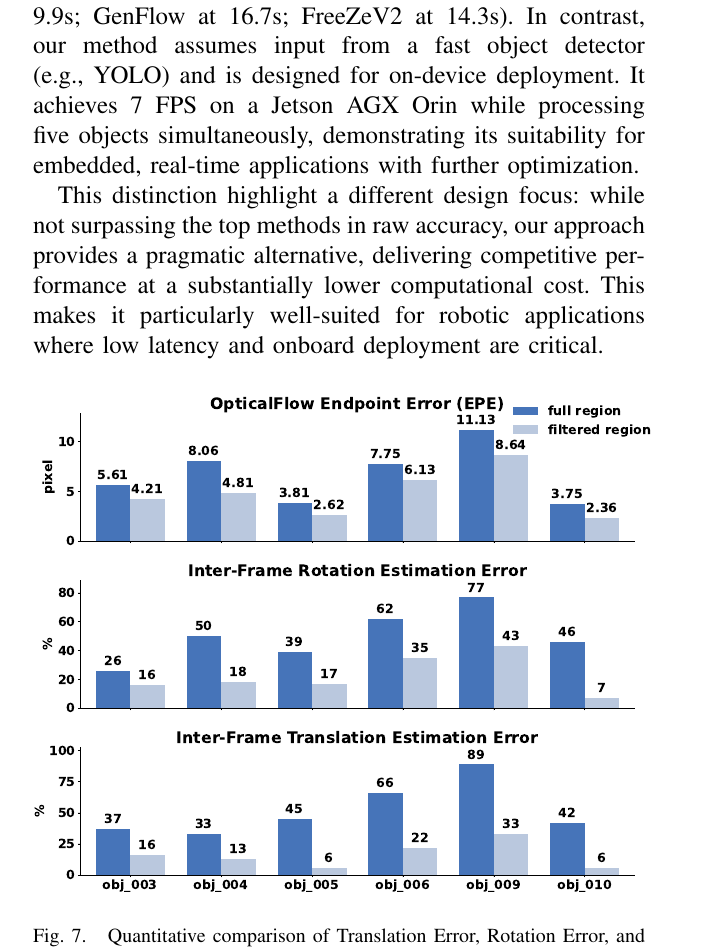 原论文 Figure 7:浅色为 color-pair filtered region。EPE 下降相对有限,但 rotation / translation error 明显下降,说明筛选主要去除了高杠杆错误对应。来源:原论文。图片版权归论文作者所有,本站仅作学术解读展示。
六个 Fast-YCB 对象上,筛选后 EPE 如 obj_003 从 5.61 降至 4.21,obj_009 从 11.13 降至 8.64;幅度并不惊人。但论文将预测 flow 输入 pose solver 后,以真值 motion magnitude 归一化,rotation / translation error 的下降明显更大。
原因是平均 EPE 对所有像素等权,而 pose 对应具有不同几何 leverage:位于物体边缘、深度异常或错误背景上的少数 flow,可能严重破坏刚体变换。color-pair 不必让所有 flow 更准,只要排除这些系统性 outlier 就能改善 pose。
9. Tracking 主结果
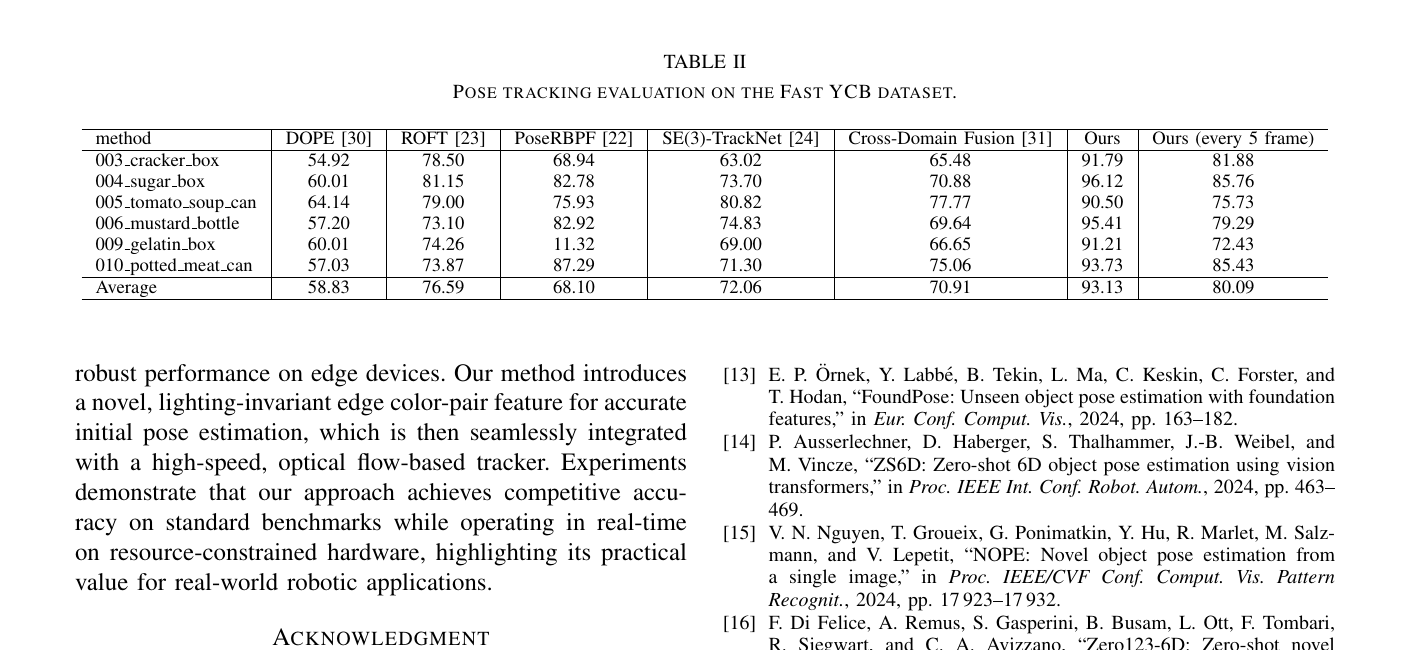 原论文 Table II:所有 tracker 由序列第一帧给定 DOPE pose;逐帧版本平均 93.13,每 5 帧才提供 / 更新输入时为 80.09。来源:原论文。图片版权归论文作者所有,本站仅作学术解读展示。
平均 ADD:
- DOPE 58.83
- ROFT 76.59
- PoseRBPF 68.10
- SE(3)-TrackNet 72.06
- Cross-Domain Fusion 70.91
- Ours 93.13
- Ours every 5 frame 80.09
逐对象均在 90.50–96.12,表现稳定;每 5 帧更新则下降到 72.43–85.76。作者把 30 Hz RGB-D main stream 与延迟、非同步 5 Hz detection stream 组合,模拟突发 displacement。下降说明 tracker 依赖相邻帧光流和单前帧基线,大跳变时仍需 reinitialization 或多 keyframe memory。
TensorRT 跟踪在 Jetson AGX Xavier 超过 20 FPS,初始估计在 Orin 约 7 FPS / 5 objects。LoCoBot + RealSense D435 的 proof-of-concept 展示轻微物理 / mesh 纹理不一致下仍可对齐,但不是统计性实机 benchmark。
10. 作者声称与我的判断
| 作者声称 | 我的判断 |
|---|
| color-pair 对 illumination / sim-to-real 稳健 | 有可视化与 tracking filter 消融支持;YCB-V 没有单独按光照强度分组。 |
| 统一 pose initialization 与 tracking | 成立于共享 descriptor;后端仍是不同的 voting / ICP 与 learned motion pipeline。 |
| 适合 edge device | Jetson 上 7 FPS 初始化、20+ FPS tracking 有直接证据;前端 detector / mask 口径需一起报告。 |
| competitive pose accuracy | 可称“有竞争力但非 SOTA”;主表平均明显低于 FoundationPose / FreeZeV2。 |
11. 复现清单与局限
- 复现 CIELAB conversion、L* 权重、edge thickness、whitening / gating 阈值,它们共同决定 class 稳定性。
- 离线渲染与在线相机的 color calibration 仍重要;相对颜色只能降低、不能消除 sensor response 差异。
- 用真实 detector box 重跑 Table I,并报告排除的 6 个 YCB 对象失败模式。
- 区分初始化 FPS、tracking FPS、单 / 五对象 batch 和 NanoSAM 开销。
- 光流筛选应报告保留比例、空间分布与刚体 inlier rate,而不只 EPE。
- 快速运动、严重遮挡和纹理稀少时需要多 keyframe / global relocalization;当前 tracker 主要依赖上一帧。
- 官方仓库已公开部分训练 / 推理和 color-pair 工具,但 README 仍写有更多代码后续发布;“开源”不等于完整一键复现。
这篇工作适合用作系统设计参考:初始 localization 与 tracking 可以有不同计算预算,但最好共享一套可解释、跨阶段一致的观测筛选逻辑。color-pair 的绝对精度不是最高,却很好地把物理特征、几何 voting 与边端计算约束连成了闭环。
