1. 为什么用仿真学习“关系”而不是“像素”
真实手物数据难以标出精确部件 pose,接触点更难从 RGB 判断;仿真能免费给出这些标签,但渲染外观与真实图像差距大。ContactArt 的策略不是生成逼真图片,而是只迁移接触和关节结构:同一类别中,抽屉/盖子/门的合理相对 pose 分布,以及手通常接触哪些表面区域,更接近域不变三维知识。
视觉 teleoperation 用单台 iPhone 捕捉操作者手势,映射到物理模拟器中的 MANO hand。人在屏幕反馈下直接操作多种 articulated instances,系统记录每帧手 pose、各刚体部件 pose、关节状态和 contact points。与脚本随机采样相比,人类操作自然产生任务相关的接触和关节范围。
3. 两类 interaction prior
3.1 Articulation prior
类别级 estimator 先给出各部件 NOCS/rotation/translation。discriminator 以真实 ContactArt 部件排列为正样本、estimator 输出为负样本,学习“部件是否处于类别合理结构”。测试时该判别能量加入 pose optimization,抑制图像遮挡导致的异常部件关系。
conditional diffusion model 在对象表面生成可能接触区域。给定初始手/物 pose,优化手使其靠近高概率 contact,同时避免穿模。它不是直接从 RGB 预测手 mesh,而是为已有 hand estimator 提供三维几何约束。
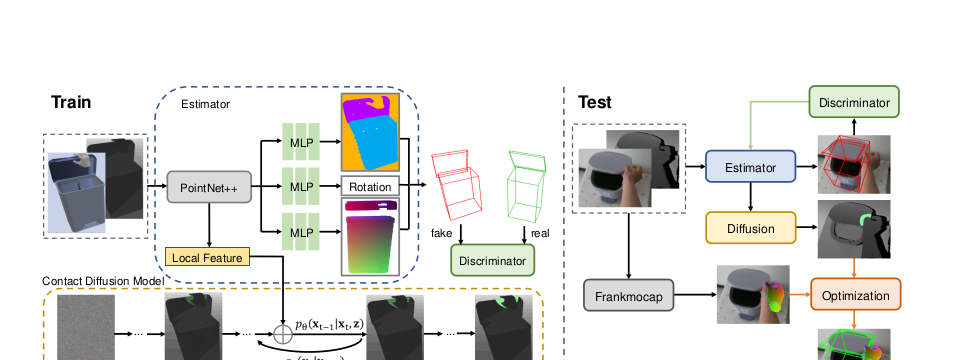 训练阶段分别学习 articulation discriminator 与 contact diffusion;测试阶段二者作为优化 prior 接入现有 estimator。来源:原论文 Figure 3;版权归原作者及 3DV 2024 出版方所有,本站仅作学术解读。
4. 实验读法
HOI4D 四类平均:
- CAPTRA:5°5cm 6.05,mIoU 47.41,Rerr 19.20°,Terr 22.81
- ContactArt-only:7.69 / 48.19 / 18.31° / 21.98
- HOI4D real training:34.72 / 63.90 / 6.37° / 7.08
- ContactArt warm-start + real finetune:35.99 / 65.40 / 5.51° / 6.68
因此“prior 可直接跨域”成立但幅度有限;最有说服力的用途是 synthetic pretraining/warm start,使真实微调更高效,而不是完全替代真实数据。
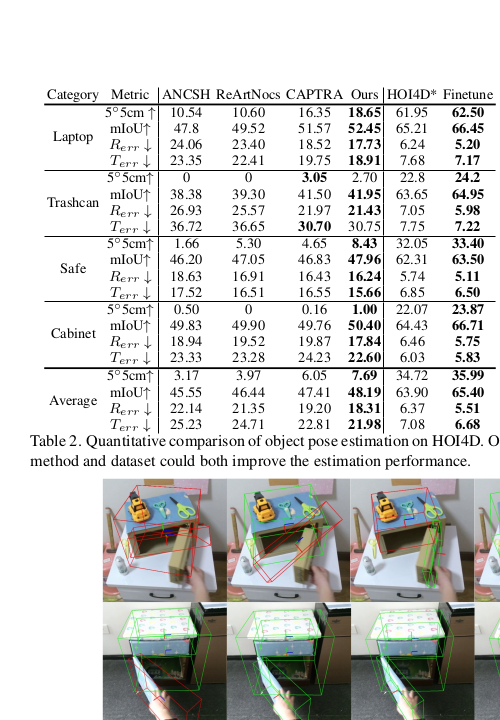 不同列对应 ContactArt-only、真实数据和 finetune;红框标出大于 10°/10cm 的错误。来源:原论文 Table 2、Figure 4;版权归原作者及 3DV 2024 出版方所有,本站仅作学术解读。
BMVC/RBO 的大多数类别上 ContactArt 也优于 ANCSH、ReArtNOCS、CAPTRA,但 drawer 的 5°5cm 从 CAPTRA 33.79 降到 28.23,提示 prior 不保证每个类别/指标都单调提升。
手 pose 方面,消融显示 contact diffusion 的训练轮数趋于饱和;与简单最近点或直接回归 contact 相比,生成分布更能覆盖多种合理接触。
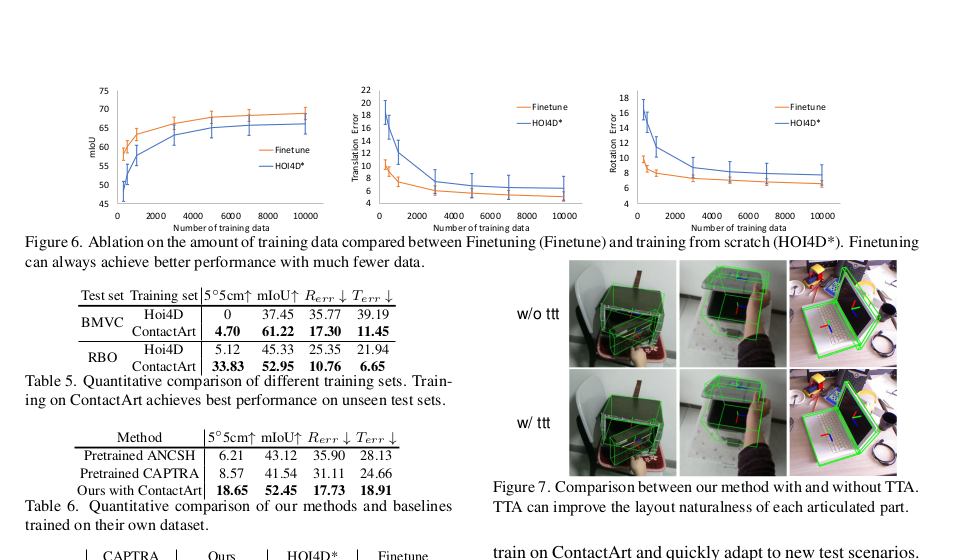 曲线显示生成质量随训练收敛;定性图比较有无测试时接触优化。来源:原论文 Figure 6–7、Table 5–7;版权归原作者及 3DV 2024 出版方所有,本站仅作学术解读。
5. 局限
- 依赖已知 articulated category、部件模板/规范坐标和初始 pose estimator。
- simulator 中的摩擦、手型和交互任务覆盖决定 prior 的外推范围。
- discriminator 学到“常见姿态”后,可能压制少见但物理有效的关节状态。
- contact prior 可修正局部手物关系,却难从严重错误的物体初值恢复。
- 各数据集的部件定义、尺度和指标不同,跨表数字不能直接平均。
6. 我的判断
ContactArt 的贡献不是又一个 pose head,而是一种数据策略:当真实标签昂贵、像素域难迁移时,在可控仿真里采集人类驱动的几何关系,再把它作为测试时 prior。对机器人操作数据、手物重建和 articulated pose,这比追求完全 photorealistic sim 更实用。
