Reading Notes
粗读 / 精读
已生成 src/paper-notes/deterministic-pose-confidence-iccv2025/coarse.md
论文粗读笔记
用于快速判断论文定位、问题设定、核心方法、实验结论和是否值得精读。
论文粗读笔记:Deterministic Object Pose Confidence Region Estimation
1. 基本信息
- 年份 / 会议:2025 / ICCV;阅读模式:粗读。
- 任务:为 6D pose 给出具有指定覆盖率的 confidence region,而非仅输出单点估计。
- 原文:ICCV Open Access。
2. 一句话定位
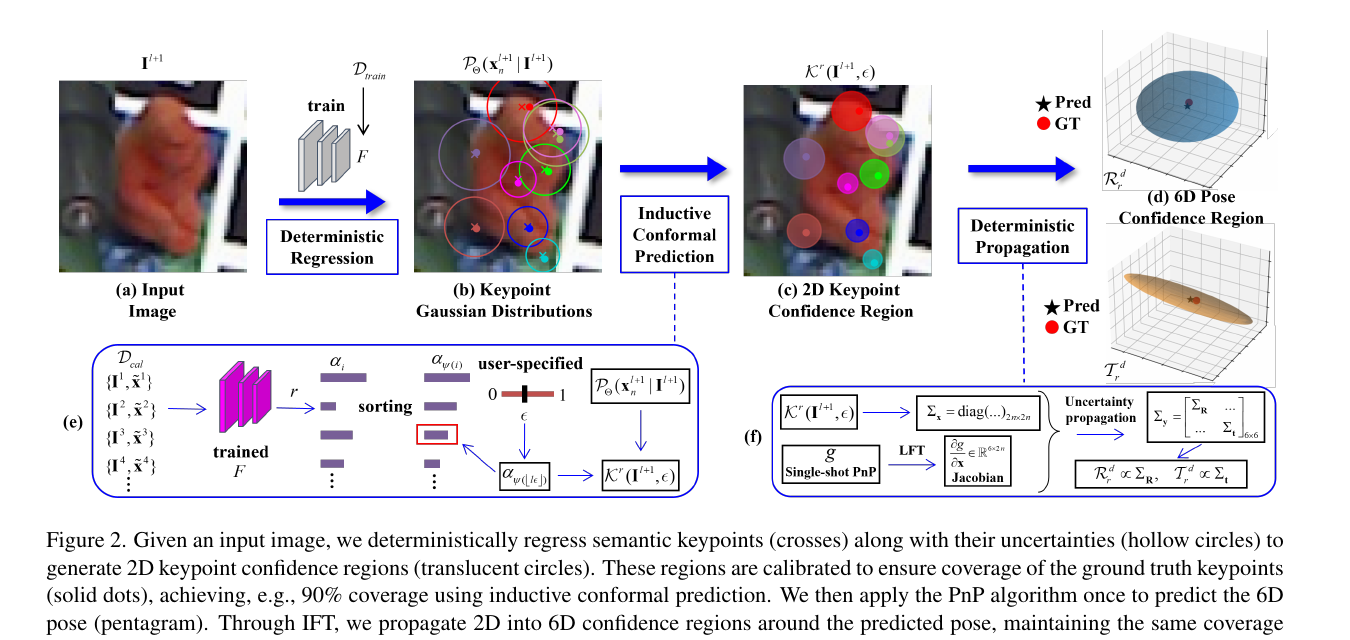
该论文先确定性回归 keypoint Gaussian distributions,用 inductive conformal prediction 校准成 2D region,再借助 implicit function theorem 一次性把区间传播到 6D pose region,避免 sampling/ensemble 的慢与过宽。
2.1 论文图表导读
| 图表 | 看点 |
|---|---|
| Figure 2 | image → Gaussian keypoints → conformal 2D regions → single-shot PnP / IFT → 6D pose region 的完整证据链。 |
3. 方法概览
- CNN 对每个语义 keypoint 输出 2D Gaussian mean / variance;不使用 heatmap sampling。
- 用 calibration set 上的 nonconformity score 构造用户设定 coverage 的 2D keypoint region。
- Single-shot PnP 得 point pose,IFT Jacobian 将 keypoint covariance / region 局部传播到 rotation 和 translation confidence region。
4. 实验概览
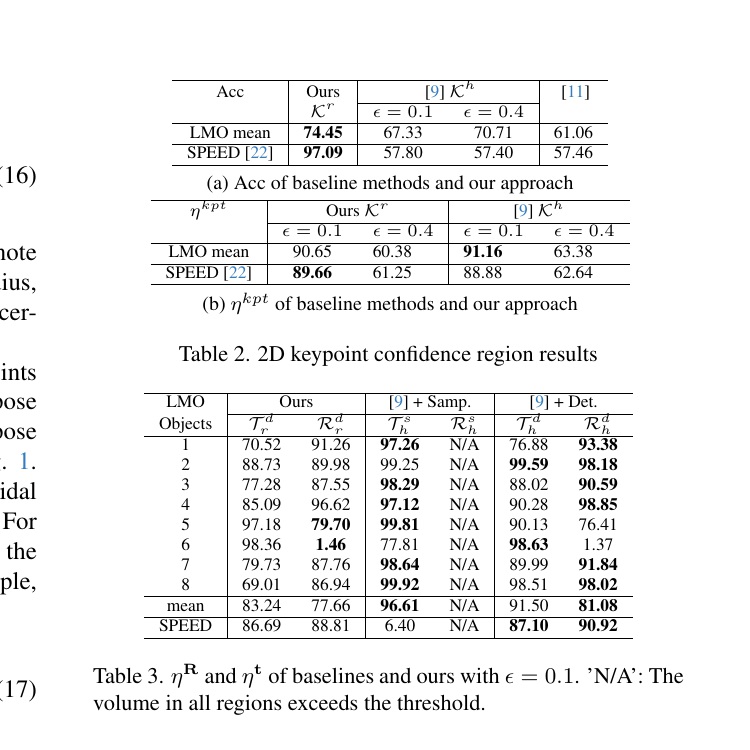
- 数据集:Occlusion LINEMOD、SPEED;关注 coverage、region volume、time 与 pose accuracy。
- 作者声称:同覆盖率下 rotation / translation confidence volume 最多缩小 99.9% / 99.8%,且比 sampling 式方案更快。
- 我的分析:这是少见的“把不确定性本身做成输出”的 6D pose 工作;理论传播依赖局部线性与 keypoint 模型正确校准,严重遮挡、对称多解和 PnP degeneracy 仍需额外处理。
5. 优缺点与启发
- 优点:可信度有覆盖率语义,不只是 heuristic score;与 PnP 几何链条对齐。
- 风险:需要校准集和可定义 keypoints;confidence region 并不自动解决错误 detection / wrong object。
- 启发:机器人系统应把 pose uncertainty 作为下游 grasp planning 的输入,而不只选择最高置信的单个 pose。