论文精读笔记:DICArt: Advancing Category-level Articulated Object Pose Estimation in Discrete State-Spaces
1. 核心判断
论文:CVF Open Access
核心判断:DICArt 把类别级 articulated pose 看作结构化、可能多峰的状态生成问题,而不是对每个部件独立做连续回归;其主要收益来自离散 state、温和去噪和运动学耦合三者的组合。
2. 一句话定位
DICArt 在离散状态空间中生成 articulated object 的部件 pose 与 joint state,并用 Flexible Flow Decider 和 hierarchical kinematic coupling 提升去噪稳定性与遮挡鲁棒性。
2.1 论文图表导读
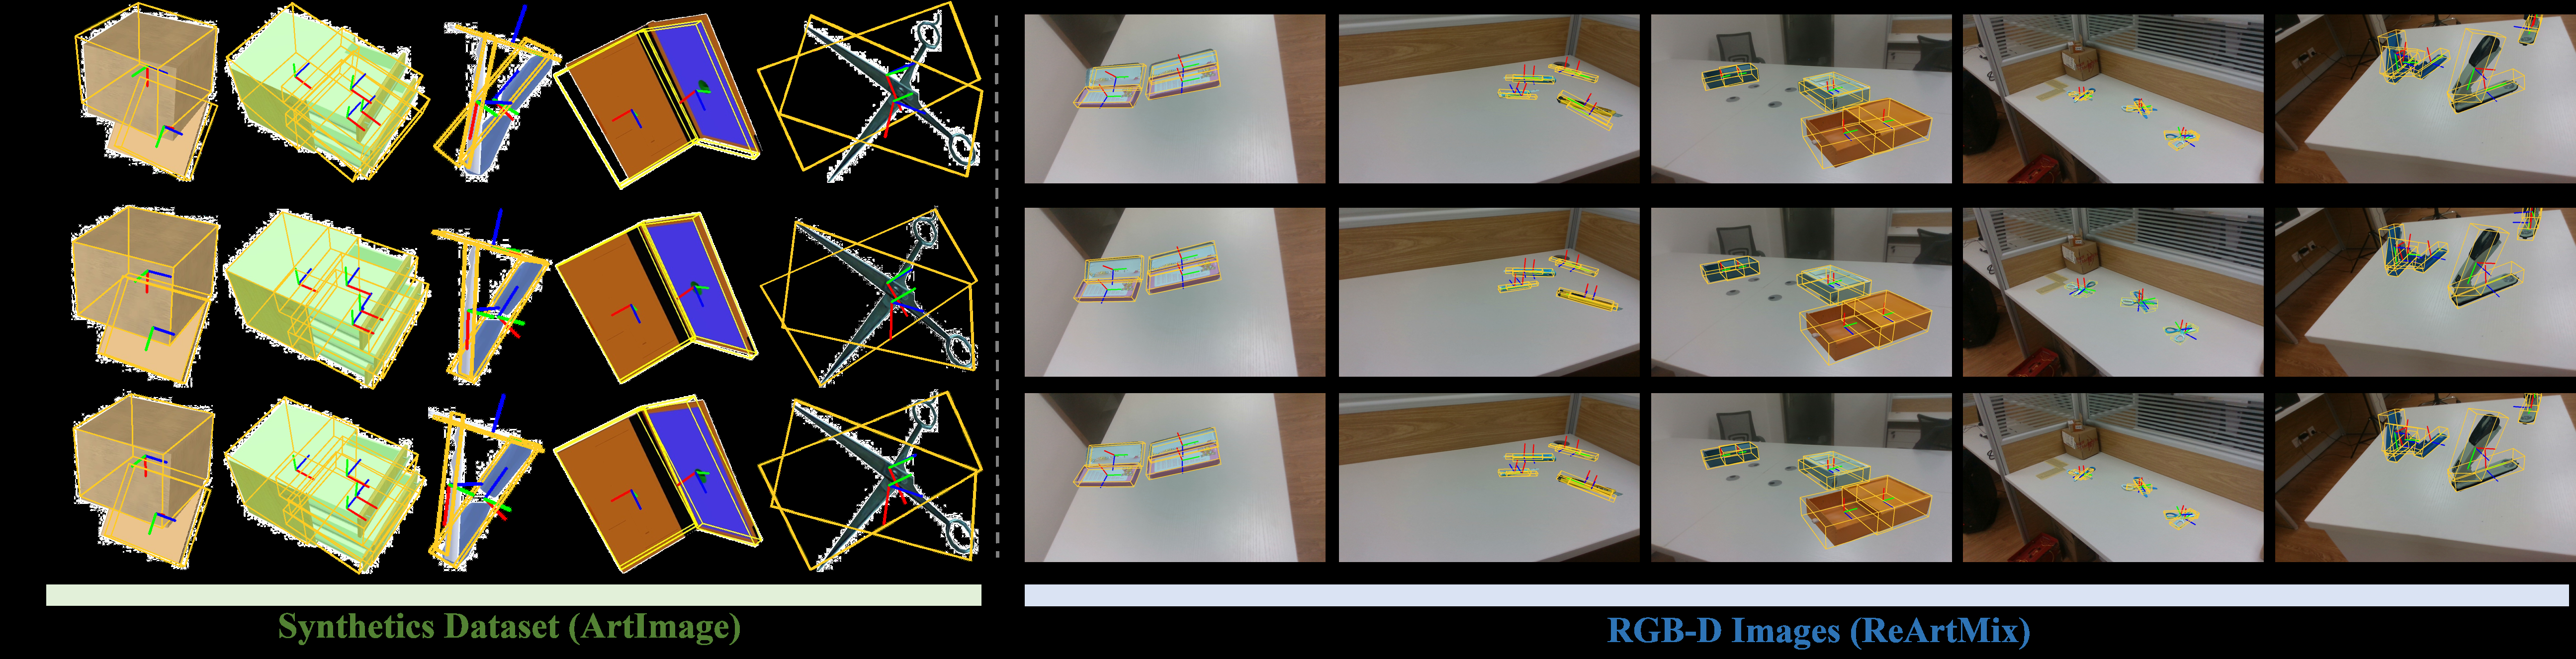
图表 精读问题 Figure 1 连续 pose、离散 state 和层级运动学的关系是什么? Table 1 合成数据上的提升是否在所有部件层级保持? Table 2 discrete diffusion、reformulated denoising 和 Flow Decider 各自贡献多大? Table 3 ReArtMix 上整体和部件 pose 的泛化如何? Table 4 7-part RobotArm 的误差是否随部件深度增大? Figure 3 / 4 合成与 RGB-D 真实结果的视觉差异是什么?
原论文方法图中的相关区域:DICArt 以离散 diffusion 和 articulated structure 共同生成物体及部件姿态。来源:CVF Open Access 。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
3. 问题设定与任务边界
输入为类别级 articulated object 的点云 / RGB-D 观测,物体由多个刚性部件和关节连接。
输出包含每个部件的 6D pose,以及与类别相关的 joint axis、pivot、angle 或离散状态。
自遮挡是核心难点:部件可能在图像中不可见,但运动学结构可以为其姿态提供约束。
论文关注 category-level generalization,不能简单等同于固定 CAD 实例的 articulated tracking。
4. 研究脉络
A-NCSH、GenPose、ShapePose 等方法使用 canonical shape、diffusion 或连续回归处理类别级 articulated pose。
连续 diffusion 可以表达多峰,但在 token / pose 分布不均衡时,去噪可能在大噪声区域反复摆动。
DICArt 的思路是将连续变量离散化为更容易分类的状态,并将部件之间的运动学关系作为层级 coupling。
5. 研究动机
关节物体的姿态不是任意 SE(3) 的独立组合,而是受物理运动学约束。
自遮挡使单部件视觉证据不完整,独立 regression 容易产生不合理的部件姿态。
连续 diffusion 从纯噪声恢复复杂 token 分布时,可能难以在不同状态密度之间平衡。
离散状态更像分类和 token generation,配合温和的 denoising 可以减少不稳定更新。
6. 方法详解
6.1 Discrete pose state
将 rotation、translation 和 articulation state 量化到离散 token / bins。
diffusion 模型学习从 noisy token 分布恢复 clean state,最终再解码为连续 pose 参数。
离散化将搜索限制在有限状态空间,便于表达多模态关节开合状态。
6.2 Flexible Flow Decider
每一步去噪时,Flexible Flow Decider 观察当前 token 与目标分布的关系。
它可以决定采用温和的更新、继续去噪或 reset 部分状态,以平衡真实 token 分布和噪声分布。
论文将其称为 reformulated denoising,目的在于避免传统 discrete diffusion 在局部状态上收敛不稳定。
6.3 Hierarchical kinematic coupling
按运动学树从父部件到子部件进行信息传递。
上层刚性部件和关节约束为被遮挡或证据不足的下层部件提供结构先验。
这种 coupling 同时服务于 pose、joint angle 和 axis estimation,避免各个输出头互相矛盾。
7. 实验分析
7.1 数据与指标
合成 articulated 数据覆盖多种部件结构与 articulation state。
ReArtMix 用于真实 / 混合场景验证,RobotArm 包含 7 个部件的长链运动学结构。
评价包括 per-part rotation error、translation error、joint angle error 和 axis distance error;Drawer 还按可见率划分遮挡等级。
7.2 主结果
ReArtMix 上,DICArt 在 Box、Stapler、Cutter、Scissors、Drawer 等类别的整体和部件 pose 误差均优于 ReArtNet 等基线。
以 Drawer 为例,DICArt 的离散版本 rotation error 为 1.7°、translation error 为 0.072 m,连续版本为 3.1° 和 0.143 m。
7-part RobotArm 上,DICArt 的部件误差随层级加深而增加,但平均部件 rotation error 约 8.2°、translation error 约 0.105 m,仍优于对比方法。
7.3 遮挡与消融
Drawer 在 0%–40%、40%–80% 和 80%–100% 可见性区间的 rotation error 分别约为 1.8°、1.9°、1.9°,说明层级 coupling 对强自遮挡有帮助。
去掉 reformulated denoising 后,Drawer 的误差升到约 4.0° 和 0.128 m;加入后回到约 1.7° 和 0.072 m。
对比连续 / 离散 diffusion,离散状态明显更适合当前 articulated pose 的输出分布。
8. 批判性分析
优点 :方法与问题的结构先验一致;部件 pose、关节和遮挡被放入一个生成过程。风险 :离散分辨率决定精度上限;细粒度旋转和小平移可能需要大量 bins,增加 token 数量。先验依赖 :hierarchical coupling 需要知道或学习运动学树;未知拓扑、软体和非刚性物体不能直接套用。评测解读 :部件层级越深,误差累积越明显,实际机器人应用需要 joint-level uncertainty 和失败恢复。
9. 对我的研究的启发
对 articulated pose 可以把关节状态当作离散 latent,把 SE(3) 部件 pose 作为条件连续变量。
Flexible Flow Decider 的思想也适合用于含有对称、多解或遮挡的 object pose posterior。
运动学 coupling 可与 point correspondence、NOCS 或 Gaussian representation 联合,提升不可见部件预测。
10. 待解决问题
如何自动从单次观测中学习未知 articulation graph?
如何在离散状态精度、token 数量和实时性之间取得更好的折中?
如何将物理可行性、接触和机器人控制约束加入 diffusion sampling?
11. 精读补充:离散状态空间与运动学耦合
11.1 问题的离散化
DICArt 针对 category-level articulated object,将部件的旋转、平移与关节状态视为具有结构的离散状态,而不是把所有自由度拼成一个连续向量回归。Flexible Flow Decider 负责重新表述 denoising 路径,层级 kinematic coupling 则把父部件的 pose / joint state 传给子部件。这样做的动机是:articulation 的合法状态往往集中在少数运动模式,连续高斯回归容易落到物理上不合理的中间状态。
11.2 数据与指标
ReArtMix 提供 RGB-D 真实 / 混合场景;ArtImage / 合成 articulated objects 提供更可控的几何和运动范围。
评测包含 Box、Stapler、Cutter、Scissors、Drawer 等类别,以及 7-part RobotArm。
主要指标是 part rotation error、translation error、joint angle error 与 axis distance;阅读时要区分单个部件误差和多部件平均误差。
11.3 关键数字与消融
实验 结果 Drawer,连续状态回归 rotation 3.1°,translation 0.143 m Drawer,DICArt 离散状态 rotation 1.7°,translation 0.072 m Drawer 可见性 0–40 / 40–80 / 80–100% rotation 约 1.8° / 1.9° / 1.9°;高可见度时 translation 约 0.107 m RobotArm,7 个部件平均 rotation 8.2°,translation 0.105 m 去掉 reformulated denoising Drawer 约 4.0° / 0.128 m,明显差于完整模型
上述数字支持两个结论:离散状态的收益并非只来自更大的网络;其次,hierarchical coupling 对关节结构尤其关键。若只看整物体平均,可能看不到深层部件的误差累积。
11.4 论文贡献与局限分开看
作者声称 我的判断 离散 diffusion 更适合 articulated pose 的多模态状态 Drawer 连续 / 离散对比直接支持;但离散 bin 数量与分辨率上限需要报告。 层级 coupling 改善遮挡下的部件预测 可见性分组与 RobotArm 结果支持;未知运动学拓扑仍未解决。 category-level 泛化 ReArtMix 与合成对象覆盖若干类别,但软体、未知 joint graph 和强非刚性仍在范围外。
12. 复现与研究启发
复现时需要固定 articulation graph、部件坐标系、离散 bin resolution、noise schedule、采样步数和对称部件的等价标注。建议额外记录每一层 joint 的 pose residual、合法状态比例和采样失败率。对机器人应用,可将离散 joint posterior 与碰撞检测 / 接触约束联合,用于在生成阶段拒绝物理上不可能的姿态,而不是在最后才修正。