论文精读笔记:EDOPT: Event-Camera 6-DoF Dynamic Object Pose Tracking
1. 论文定位与阅读结论
EDOPT 是一个模型驱动、事件相机原生、实例级局部跟踪器。它假设对象 mesh、相机内参和初始 6DoF 位姿均已知,不做对象检测或全局重定位。系统一边以事件到达速率维护近期事件轮廓,一边以独立线程尽可能快地渲染并比较局部位姿假设。因此,事件率突然升高不会强制 pose estimator 等待固定事件包,事件变少也不会人为拉长固定窗口。
论文最重要的贡献可以概括为三点:
- 用 EROS(Exponentially decaying surface of recent events) 保存适合轮廓匹配的最新事件观测;
- 用图像 Jacobian 把六个 SE(3) 轴向增量标定为大约一个像素的投影变化,构造紧凑的 13 个局部假设;
- 把 event update 与 pose update 拆成异步线程,使位姿输出率由固定规模的 hypothesis matching 决定,而非直接由事件率决定。
2. 问题定义与前提
物体状态写成相机坐标系中的六维向量:
X=[x, y, z, α, β, γ]⊤,
前三项为平移,后三项为旋转参数。已知对象三角网格、相机标定和当前状态 Xt,目标是从事件流
vi=(xi,yi,ti)
持续估计下一状态。论文没有把极性写入主要 EROS 匹配流程;核心观测是“最近哪些位置产生了事件”的轮廓强度。
这一设计依赖 strong prior:相邻更新间位姿变化足够小,真实状态位于当前状态的局部 13 个候选附近。它换来极高更新率,也决定了 EDOPT 不能从任意初始位姿进行全局搜索。
3. EROS:事件到达即更新的观测面
EROS 是定义在图像平面上的 O(x,y)∈[0,1]。新事件到达 (xi,yi) 时:
- 以事件位置为中心取一个局部 kernel;
- kernel 内已有值乘以衰减因子 0.31/ko,其中 ko 是 kernel 尺度;
- 当前事件像素设为 1。
它与“每隔 10 ms 清空一次事件图”有本质区别:EROS 没有固定时间窗口,也不要求积累固定数量的事件。近期、空间连续的边缘保持较亮,较旧轨迹逐渐变暗。论文指出该更新是局部逐事件操作,取决于 event rate 与 kernel 大小,作者实现可处理约千万 events/s。
但 EROS 也带来一个容易忽略的假设:衰减不是物理时间常数,而是由邻域后续事件推动。因而纹理密度、速度和局部事件率会影响“新旧”的空间表观。它非常适合高速轮廓跟踪,却不是严格的时间概率模型。
4. 从 mesh 得到模型期望
给定 pose hypothesis,算法把已知 mesh 投影到图像:
- 用相机内参和候选位姿渲染模型;
- 对渲染结果使用 3×3 Sobel 提取梯度边缘;
- 用宽度 B 的 Gaussian 平滑;
- 再减去宽度 2B 的平滑结果,形成类似 Difference-of-Gaussians 的模型期望 E。
这里的 E 不是事件生成模型,也没有显式建模对数亮度阈值。它是“当前 mesh 轮廓应当出现在哪里”的软边缘模板。最终以
i∗=argimax⟨Ei+,Ot⟩
选择与最新事件观测最一致的候选。若多个轴向候选都优于 no-motion hypothesis,论文允许把相应增量叠加,因此一次更新并不严格限制为只沿一个轴移动。
5. 13 个局部位姿假设如何构造
候选集合由:
- x,y,z,α,β,γ 六个轴各自的正向增量;
- 六个轴各自的负向增量;
- 一个 ΔX=0 的静止假设;
共 13 个状态组成。
关键不只是“枚举 ± 六轴”,而是增量尺度。作者使用 image Jacobian,把各轴的 ΔX 设置为模型投影中最大约 1 pixel 的视觉变化。这样不同单位的平移和旋转被映射到可比较的图像尺度;no-motion 项又给出一个基准,避免观测不支持运动时强制漂移。
小步长带来局部平滑与高精度,但形成硬速度上限:两次 pose update 之间,如果真实轮廓跨越超过候选覆盖范围,点积最大值可能落在错误方向。可以增大 ΔX 或增加候选层级,但前者损失细粒度,后者增加每轮渲染和匹配成本。
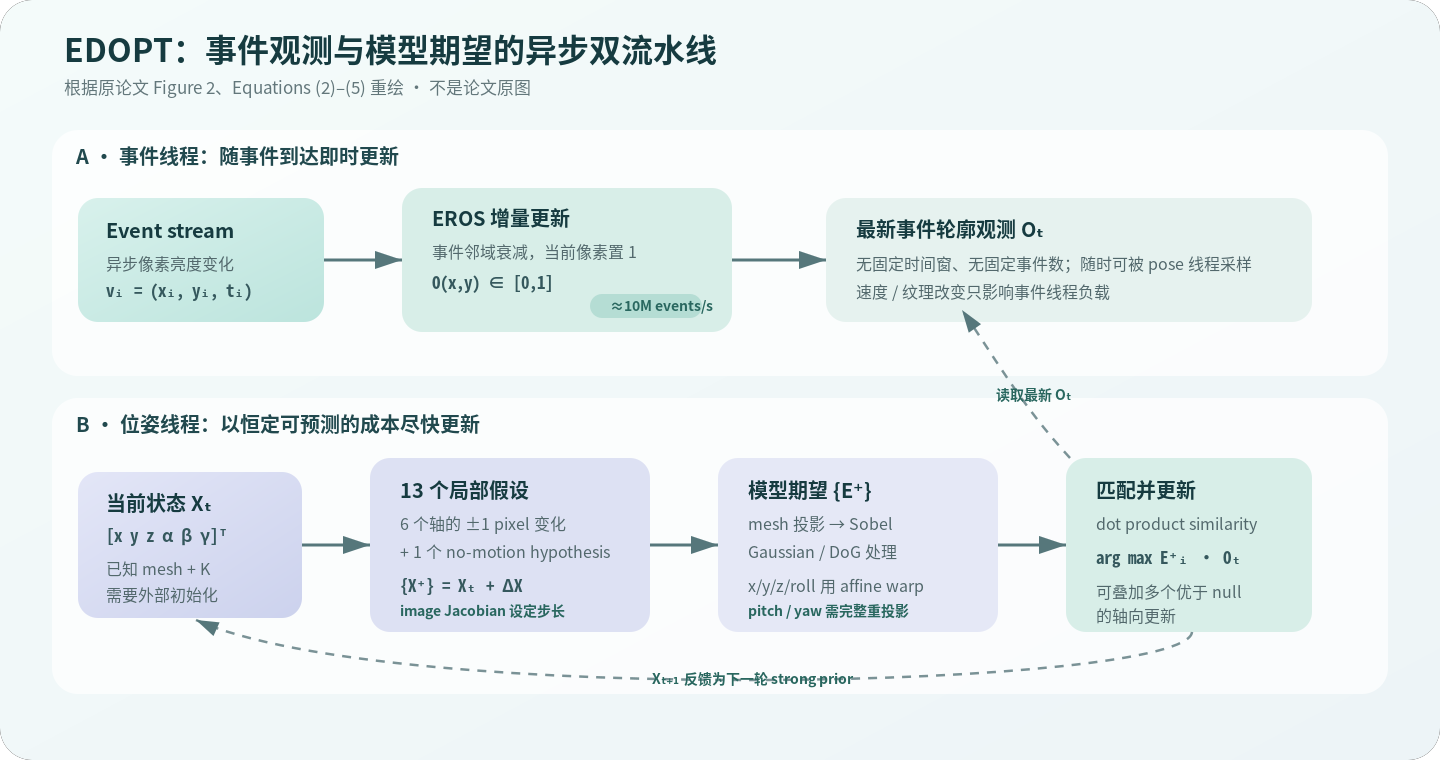 本站根据原论文 Figure 2 与 Eqs. (2)–(5) 重绘,非论文原图。论文图像版权归原作者;本图仅用于学术解读。来源:EDOPT, ICRA 2024。
6. 为什么能做到高更新率?
系统由两个解耦循环组成。
6.1 Event processing thread
每个事件只修改局部 EROS kernel,复杂度近似为
O(reko),
其中 re 是事件率。该线程永远维护“此刻最新”的 Ot。
6.2 Pose update thread
每轮比较固定数量 y=13 的候选,复杂度近似为
O(yhw),
其中 h,w 是图像尺寸。pose 线程需要观测时直接读取最新 Ot,不等待下一帧或一个事件包填满。
作者还对渲染做了工程优化:x/y/z/roll 的局部变化可通过 affine warp 近似,只有 pitch / yaw 因自遮挡与投影非线性需要完整重投影。由此,pose update 的工作量较稳定,输出率可预测;事件突然变密主要增加另一个线程的 EROS 更新负载。
这也是“>300 Hz”的准确含义:它是作者在线实现中的状态更新率,不等同于事件相机时间戳分辨率,也不自动等于完整机器人闭环的 end-to-end 控制频率。
7. 实验设计
7.1 与 RGB-D-E 的对比
作者为 dragon 模型生成新的 synthetic event sequence,并以 120 Hz 提供 ground truth。单轴运动约为 20 cm/s 或 28°/s;多轴同时运动最高约 1 m/s 与 57°/s,图像边缘速度超过约 200 pixel/s。选择新序列的原因是原 RGB-D-E 数据集不可用,且对比代码无法为其他对象重新训练。
离线比较把两种方法都设置在 60 Hz 左右,以便比较估计精度。论文 Table I 给出:
| 指标 | RGB-D-E | EDOPT |
|---|
| mean position error | 0.73 cm | 0.70 cm |
| mean rotation error | 2.44° | 2.30° |
| 传感输入 | frames + depth + events | events only |
| 是否需要训练 | 是 | 否 |
| 是否需要 mesh | 是 | 是 |
| 自动初始化 / 恢复 | 否 / 否 | 否 / 否 |
作者观察到 EDOPT 在 x/y 上更一致,但 z 与 yaw 方差更大;多轴同时运动时两者中位误差接近,EDOPT 的误差分布更宽。说明它的平均值略优并不代表每个自由度、每个时刻都更稳。
7.2 在线速度比较
论文称 RGB-D-E 原工作报告约 33 ms 更新,但作者修改后的复现实现在其 Intel i7 2.60 GHz + GTX 1650 Ti 环境中只能达到约 200 ms,即 5 Hz。高速运动在相邻更新间形成大跳变,导致在线跟踪失败;EDOPT 则超过 300 Hz,局部搜索仍保持有效。
因此,5 Hz 对 300 Hz 是“作者手中两个实现”的系统比较,而不是纯算法复杂度的硬件无关定律。对 RGB-D-E 的复现速度不应泛化为该方法在所有实现上的上限。
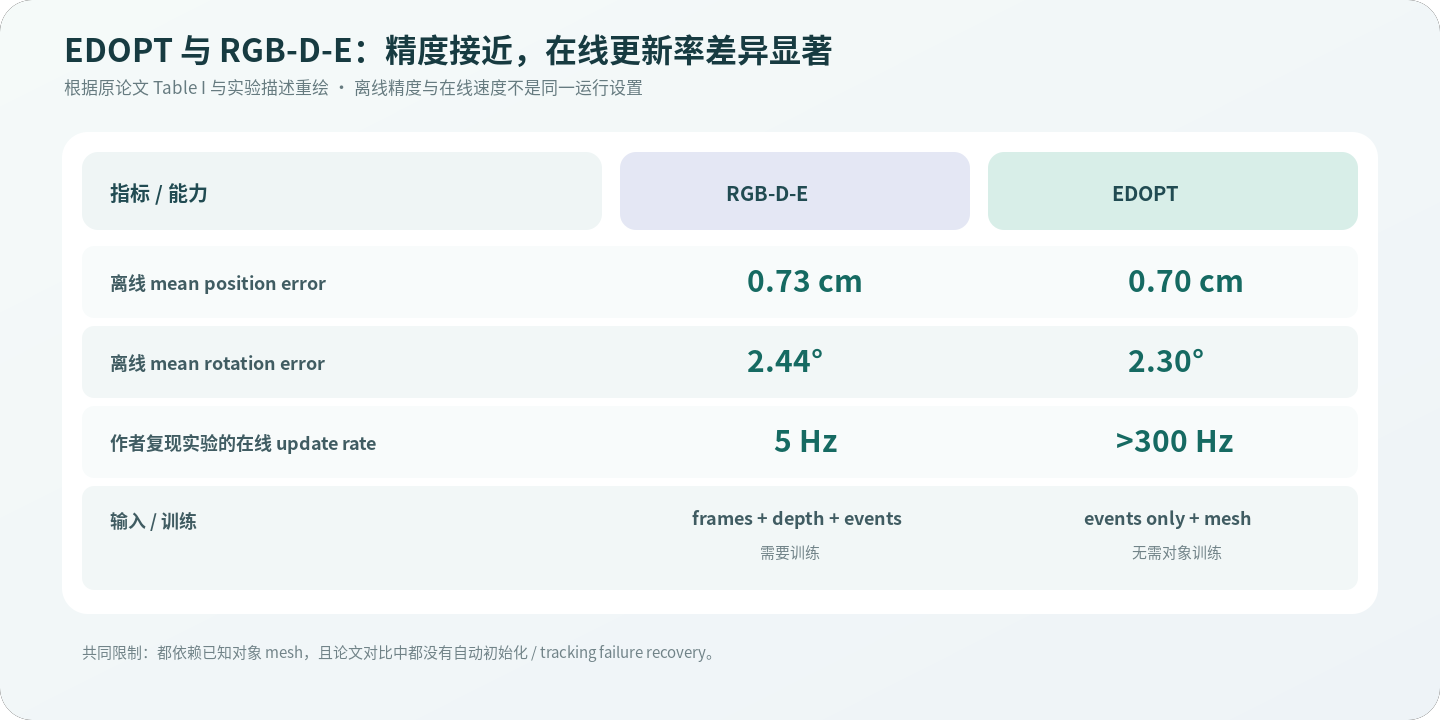 本站根据原论文 Table I 与实验描述重绘。特别注意:0.70 cm / 2.30° 来自离线精度比较,>300 Hz 来自在线系统更新实验,两组数字不是同一运行设置。论文表格版权归原作者,重绘仅用于学术说明。来源:EDOPT, ICRA 2024。
7.3 对象形状与真实相机
公开数据集当前版本包含 dragon、jell-o、mustard、soup can、spam 五个对象,其中四个来自 YCB。每个对象包含六类独立轴向运动及同步 ground-truth pose。论文报告所有对象的位置误差中位数低于 1 cm,平均旋转误差低于 6°,用于说明局部 mesh-edge matching 不只适用于 dragon。
真实实验使用 Metavision ATIS HVGA Gen3(640×480)事件相机和扫描得到的 toy-car mesh,由人手持物体做无约束运动。该部分展示在线 overlay 的连续性,但没有提供与 synthetic sequence 同等完整的定量 ground truth,应该视为可行性演示而非严谨 benchmark。
8. 结果应该怎样解读?
可以得出的结论
- 在已知 mesh、良好初始化和持续事件边缘条件下,简单的局部几何匹配足以获得亚厘米量级平均位置误差;
- event-native 异步架构能把更新率推到普通多模态帧网络难以达到的范围;
- 不需要为每个对象训练,换对象的主要成本是 mesh、标定与初始状态。
不能直接得出的结论
- 不能说 EDOPT 已经解决“事件相机 6D pose estimation”的检测、初始化、重定位和长期遮挡问题;
- 不能把 synthetic dragon 的 0.70 cm / 2.30° 当作真实 ATIS 场景的精度;
- 不能根据平均误差略低就断言全面优于 RGB-D-E,尤其其 z/yaw 方差更大且对比实现速度存在复现因素;
- 不能把 >300 Hz 直接等同于 sensor-to-actuator 闭环频率。
9. 失败模式与局限
- 初始化与恢复缺失:一旦真值离开局部候选范围,系统没有全局 detector 将其拉回。
- 遮挡:可见模型边缘减少或被错误背景事件覆盖时,点积峰值会变弱甚至反向。
- 材质和照明:反光、闪烁和照明变化会产生与几何轮廓无关的事件。
- 模型不一致:mesh 投影梯度与真实事件并非同一传感量;扫描误差、非刚体变化或错误内参都会造成系统性偏差。
- 对称性:局部边缘在多个姿态下相似时,单一贪心状态不能表达多峰 belief。
- 静止与低纹理:事件极少时,没有新的测量约束;系统只能保持先验状态,无法验证是否仍正确。
- 固定增量的速度上限:高速跳变超过 1-pixel 对应的局部步长后,匹配不再可靠。
10. 与常见事件位姿路线的关系
EDOPT 位于“model-based render-and-compare”一侧,而非 learned feature 或 event-to-frame detection 路线:
| 路线 | 优点 | 代价 |
|---|
| 固定时窗 event frame + CNN | 易复用图像网络 | 窗长折中、延迟、运动尺度变化 |
| 直接事件生成模型优化 | 物理解释强 | 优化与亮度模型复杂 |
| EDOPT 的 EROS + mesh hypotheses | 简洁、高频、无需训练 | 强 mesh / 初始化先验,局部搜索 |
| learned asynchronous features | 可适应噪声和外观 | 数据、训练与部署成本更高 |
它与经典 edge-based tracker 的思想相近,只是观测由普通灰度边缘变成 EROS,调度由 frame clock 变成两条异步流水线。
11. 复现检查单
复现时至少应记录:
- 事件相机内参与 mesh 尺度是否一致;
- event polarity 是否使用、噪声过滤如何设置;
- EROS kernel 大小与局部衰减实现;
- 六个 Jacobian-based pose increments 的计算与单位;
- affine warp 和完整 re-render 分别用于哪些轴;
- pose thread 的实际更新率、事件线程负载和 CPU/GPU 型号;
- 初始化误差范围及何时判定 tracking failure;
- 指标是 mean / median、逐帧 / 逐序列还是轴向平均;
- 合成 GT 与真实相机实验是否分开汇报。
官方仓库采用 BSD-3-Clause 许可证,给出了核心实现入口;Zenodo 数据提供事件和位姿标注。复现实验仍要注意数据记录版本、相机标定和论文运行环境之间的差异。
12. 研究启发
EDOPT 最值得延伸的不是“把 13 个候选改成更大网络”,而是保留它的低延迟结构,同时补上概率性与恢复能力:
- 用 coarse global detector 低频运行,只在 tracker 置信度下降时触发重定位;
- 用 symmetry-aware particles 替代单一贪心状态,表达 yaw / 对称姿态多峰;
- 以 learned event-edge likelihood 替代纯点积,学习过滤背景闪烁和反光事件;
- 根据观测一致性自适应 ΔX,在高速大步搜索与低速精细更新之间切换;
- 将输出接入机器人控制时报告完整 sensor–compute–network–actuator latency,而不只报告 pose-loop Hz。
总的来说,EDOPT 证明了一个很“机器人学”的判断:当任务已经具备准确模型和初始化时,精心设计的异步几何估计器可以用极少的学习成本换来高频、可解释的跟踪;但要成为通用 6D pose 系统,仍需检测、置信度估计、遮挡推理与故障恢复等上层模块。
