论文精读笔记:Keypoint-Based Dynamic Object 6-DoF Pose Tracking via Event Camera
1. 核心判断
论文:arXiv 2604.23387
核心问题:已有 event object tracker 多依赖首帧人工 pose、清晰线框或平面对象;复杂曲面机械件在高速、低光下如何自动初始化,并避免直接把稀疏 event 与完整 CAD edge 做脆弱关联?
核心回答:先训练轻量 semantic keypoint detector,从 event time surface 建可复用 2D–3D 对应;连续阶段不重复跑完整网络,而追踪 keypoint 附近正 / 负 events 形成的局部 density intersection,以 EKF 维持时序稳定。
我的判断:该工作最强的是 rotation tracking 和系统可解释性,实验证明在自建机械零件上明显优于 EDOPT。证据范围仍窄:只有 5 个仿真件、2 个实物和一个主要 baseline,且没有绝对 ADD / runtime / 长时漂移曲线。
2. 一句话定位
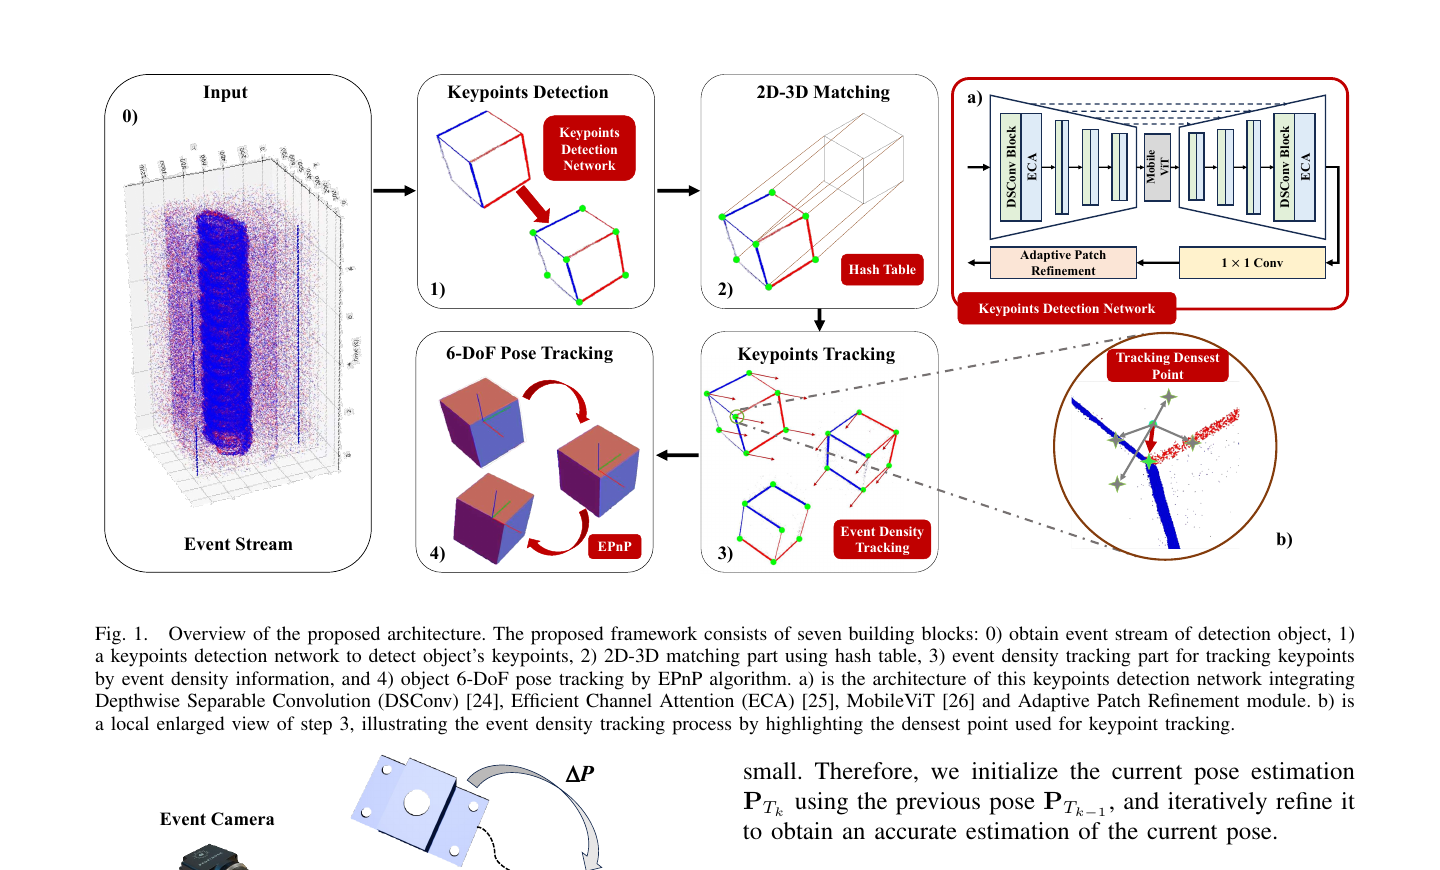
这是一套 event-native keypoint–PnP tracker:神经网络负责把稀疏 time surface 变成语义锚点,极性—密度搜索负责高频传播,EKF 负责短时缺测,EPnP 负责把所有锚点投回 SE(3)。
2.1 图表导读
图表 应该看什么 Figure 1 检测、2D–3D hash、density tracking 与 EPnP 的职责边界。 Figure 3–5 仿真 CAD / V2E 与真实 EVK4 + NOKOV 的数据来源。 Table I 速度条件跨度大,但指标是 relative error / second。 Figure 6、Table II light / dark、slow / fast 只覆盖 Part2 与 Part5。
原论文 Figure 1–2:初始 time surface 经网络得到 keypoints,语义索引映射到 CAD;后续帧从上一位置附近追踪事件密度,再更新 pose。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
3. 任务与事件表示
事件 e k = ( x k , t k , p k ) e_k=(x_k,t_k,p_k) e k = ( x k , t k , p k ) p k ∈ { + 1 , − 1 } p_k\in\{+1,-1\} p k ∈ { + 1 , − 1 }
对象 pose P t = [ R t ∣ T t ] ∈ S E ( 3 ) P_t=[R_t|T_t]\in SE(3) P t = [ R t ∣ T t ] ∈ S E ( 3 ) Δ P \Delta P Δ P P t − 1 P_{t-1} P t − 1
前提包括:
对象 CAD 和一组语义 3D keypoints 已知;
网络为这些机械件 / keypoint 定义训练;
event camera 已标定;
至少有足够多且非退化的 2D–3D keypoints 可供 PnP。
4. Event keypoint detector
4.1 主干
网络以 U-Net 为骨架:
encoder 用 depthwise separable convolution 降算力;
Efficient Channel Attention(ECA)调节事件通道响应;
bottleneck 加 MobileViT,在保留局部 edge 感知的同时建远距离关键点结构;
decoder 输出每个语义点的 heatmap。
event image 稀疏且边缘常断裂,仅靠局部卷积容易把结构片段误认。MobileViT 让不同 patch 的响应共同约束“这个机械件的关键点布局”。
4.2 Adaptive Patch Refinement
对第 k k k
4.3 Structure-aware loss
总损失:
L = λ 1 L h e a t m a p + λ 2 L c o o r d + λ 3 L s t r u c t u r e . \mathcal L=\lambda_1\mathcal L_{\rm heatmap}
+\lambda_2\mathcal L_{\rm coord}
+\lambda_3\mathcal L_{\rm structure}. L = λ 1 L heatmap + λ 2 L coord + λ 3 L structure .
heatmap MSE 保证响应形状;
coordinate L1 约束 peak 与真值位置;
structure loss 比较预测 / 真值所有 keypoints 的 pairwise Euclidean distance matrix。
最后一项让整体几何不能因某个局部强 event 而任意变形。它约束的是图像中 keypoint configuration,并不是 3D rigid reprojection loss;透视变化大时 pairwise 2D distance 也会变化,训练数据必须覆盖足够 pose。
5. 2D–3D hash 与 EPnP
每个 heatmap channel 对应固定语义 keypoint,因此可通过预建 hash table 直接关联 CAD 3D coordinate。初始检测获得 K K K
这种设计比 event–mesh 最近边缘优化更适应曲面对象,因为它不要求整条 CAD contour 与稀疏 events 对齐;只需若干稳定锚点。但 keypoint detector 一旦把两个语义点互换,hash 会形成高置信错误对应。论文没有强调 RANSAC / uncertainty-weighted PnP,复现时应额外检查。
6. Event-density keypoint tracking
高速运动时,角点 / 多方向边缘交汇处会连续触发不同 polarity events,局部 density 高。作者先统计每个 keypoint 邻域正负 events 比例,分两类处理。
6.1 mixed-polarity keypoint
正负事件都丰富时,对候选 ( x , y ) (x,y) ( x , y )
S i ( x , y ) = T i + ( x , y ) T i − ( x ′ , y ′ ) + β D i ( x , y ) , S_i(x,y)=\sqrt{T_i^+(x,y)T_i^-(x',y')}+\beta D_i(x,y), S i ( x , y ) = T i + ( x , y ) T i − ( x ′ , y ′ ) + β D i ( x , y ) , 兼顾 polarity pair response 与 density,取窗口内最大值。它偏好正 / 负边缘交汇,而非一条孤立边。
6.2 single-polarity keypoint
若一个 polarity 占绝对多数,混合乘积会因缺一项而失效。系统改用 dominant polarity time surface:大窗口积分保证抗稀疏,小窗口 local maximum 保证选到结构峰,再取综合响应最高位置。
6.3 EKF
每个 keypoint 的 state 含 position / velocity。EKF 先从上一时刻预测,再用 density matching 位置更新;若事件缺失或噪声大,依赖 motion prior 短暂续航。最终位置还与原搜索结果按 α \alpha α
优点是高频、局部、无需每帧完整神经网络;风险是所有点依赖各自局部 constant-motion prior,长遮挡或大位移可能一起漂走。
7. 数据与指标
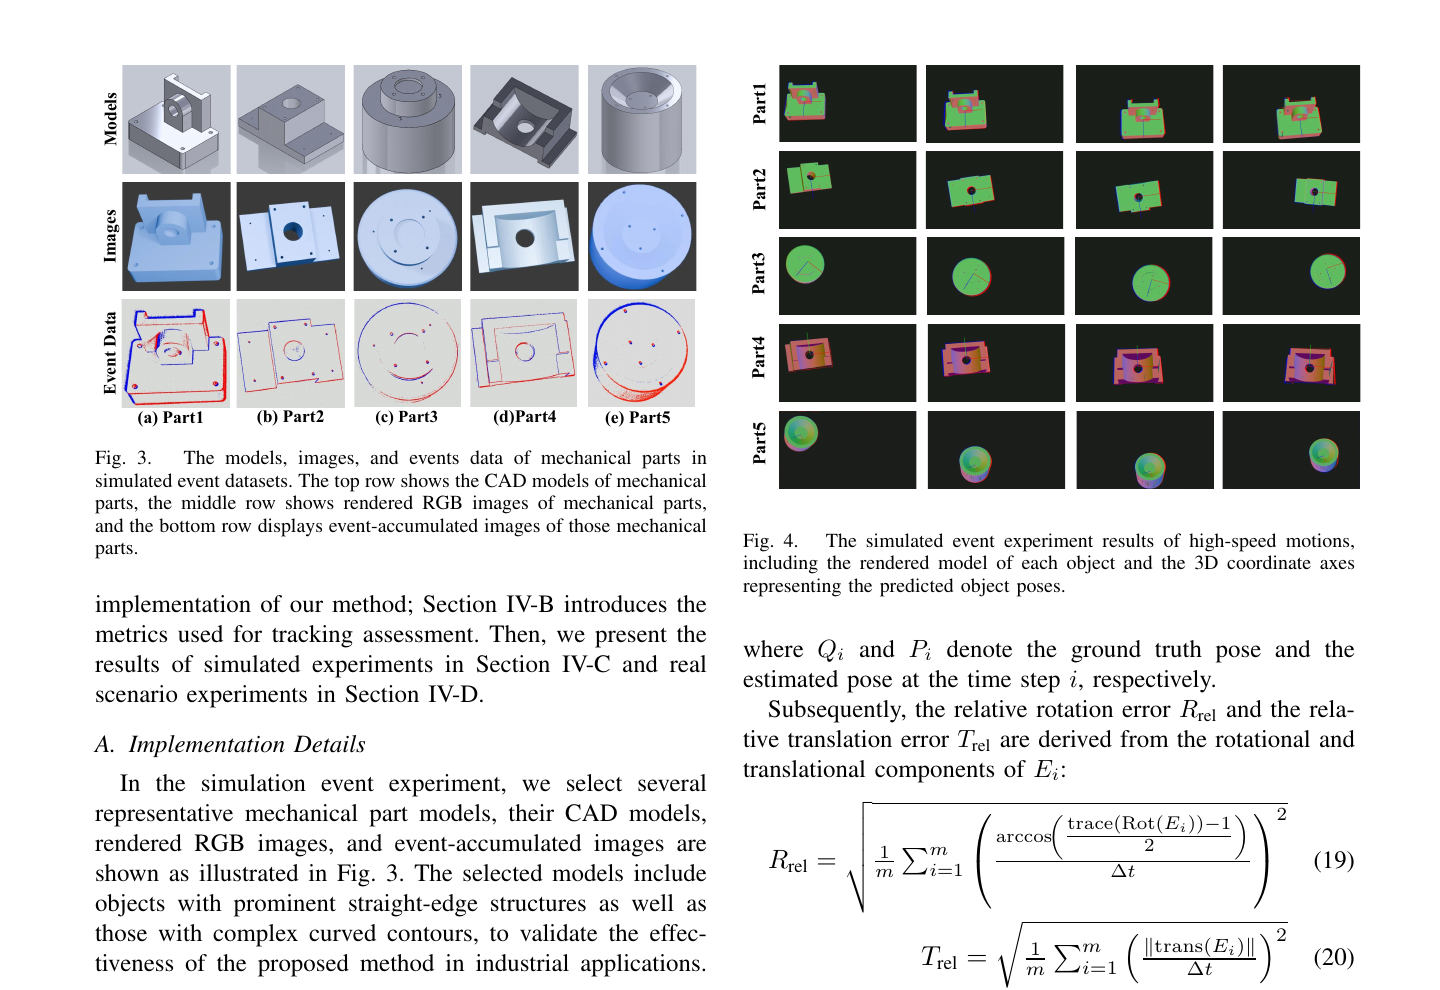
原论文 Figure 3–5:五个 CAD 机械件用于仿真,RGB sequence 经 V2E 转 events;实机用 Prophesee EVK4 与 NOKOV motion capture 做时空标定和真值采集。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
7.1 仿真
5 个机械件同时包含直边和曲面轮廓。Blender 生成 RGB 与 ground-truth pose,V2E 转成 event;分辨率 1280×720、60 Hz。10 组轨迹覆盖:
线速度 2.47–8.24 m/s;
角速度 8.27–97.62 deg/s。
这些速度很高,适合验证 event 优势,但 V2E 的 contrast / noise model 与真实 EVK4 仍有 sim-to-real gap。
7.2 真实
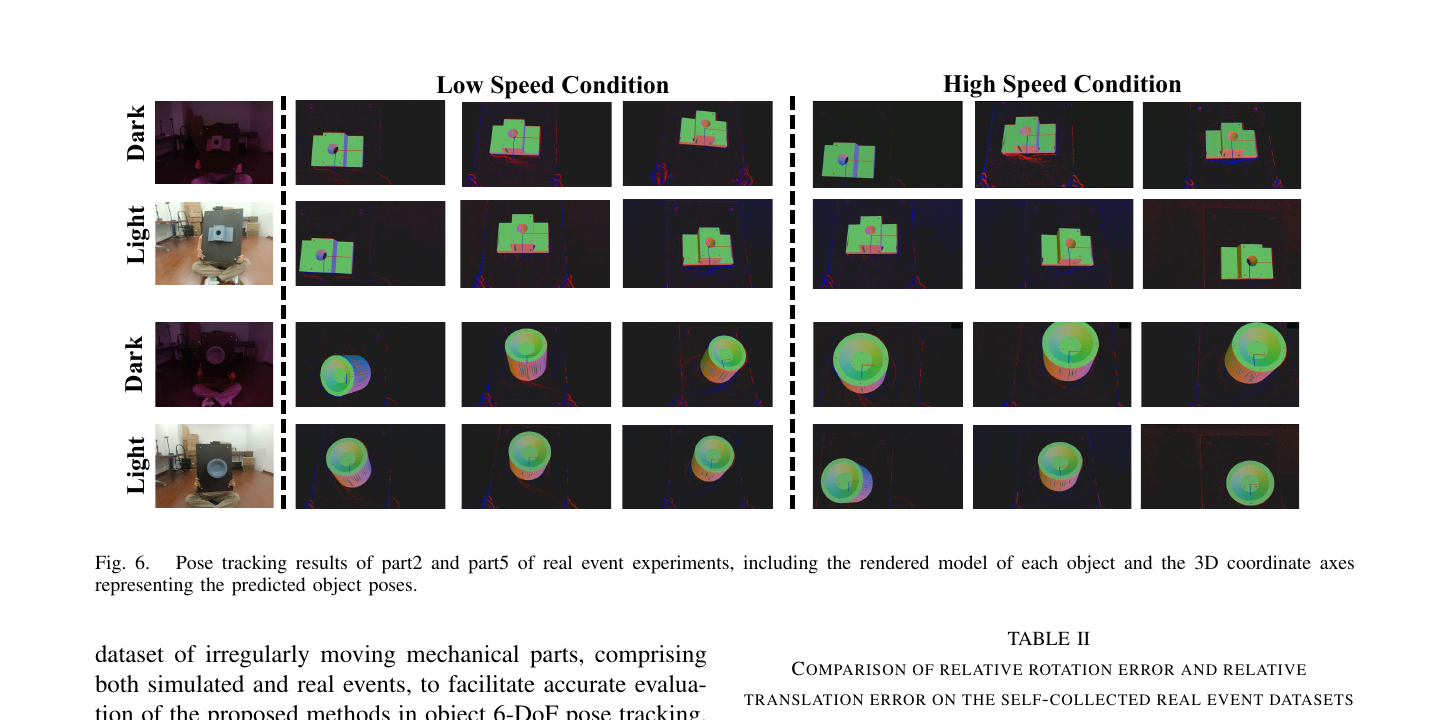
只选 Part2(直线特征)和 Part5(曲面特征),手持运动;EVK4 记录 events,NOKOV marker 给 6DoF ground truth。每物体有 light / dark × slow / fast 四种条件,共 8 项。
7.3 Relative error
论文计算相邻时间步估计 / 真值增量的 rotation / translation discrepancy,再按 Δ t \Delta t Δ t
8. 定量结果
原论文 Figure 6:绿色框 / 三轴为预测 pose 在真实事件积累图上的投影,按对象、光照和速度分组。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
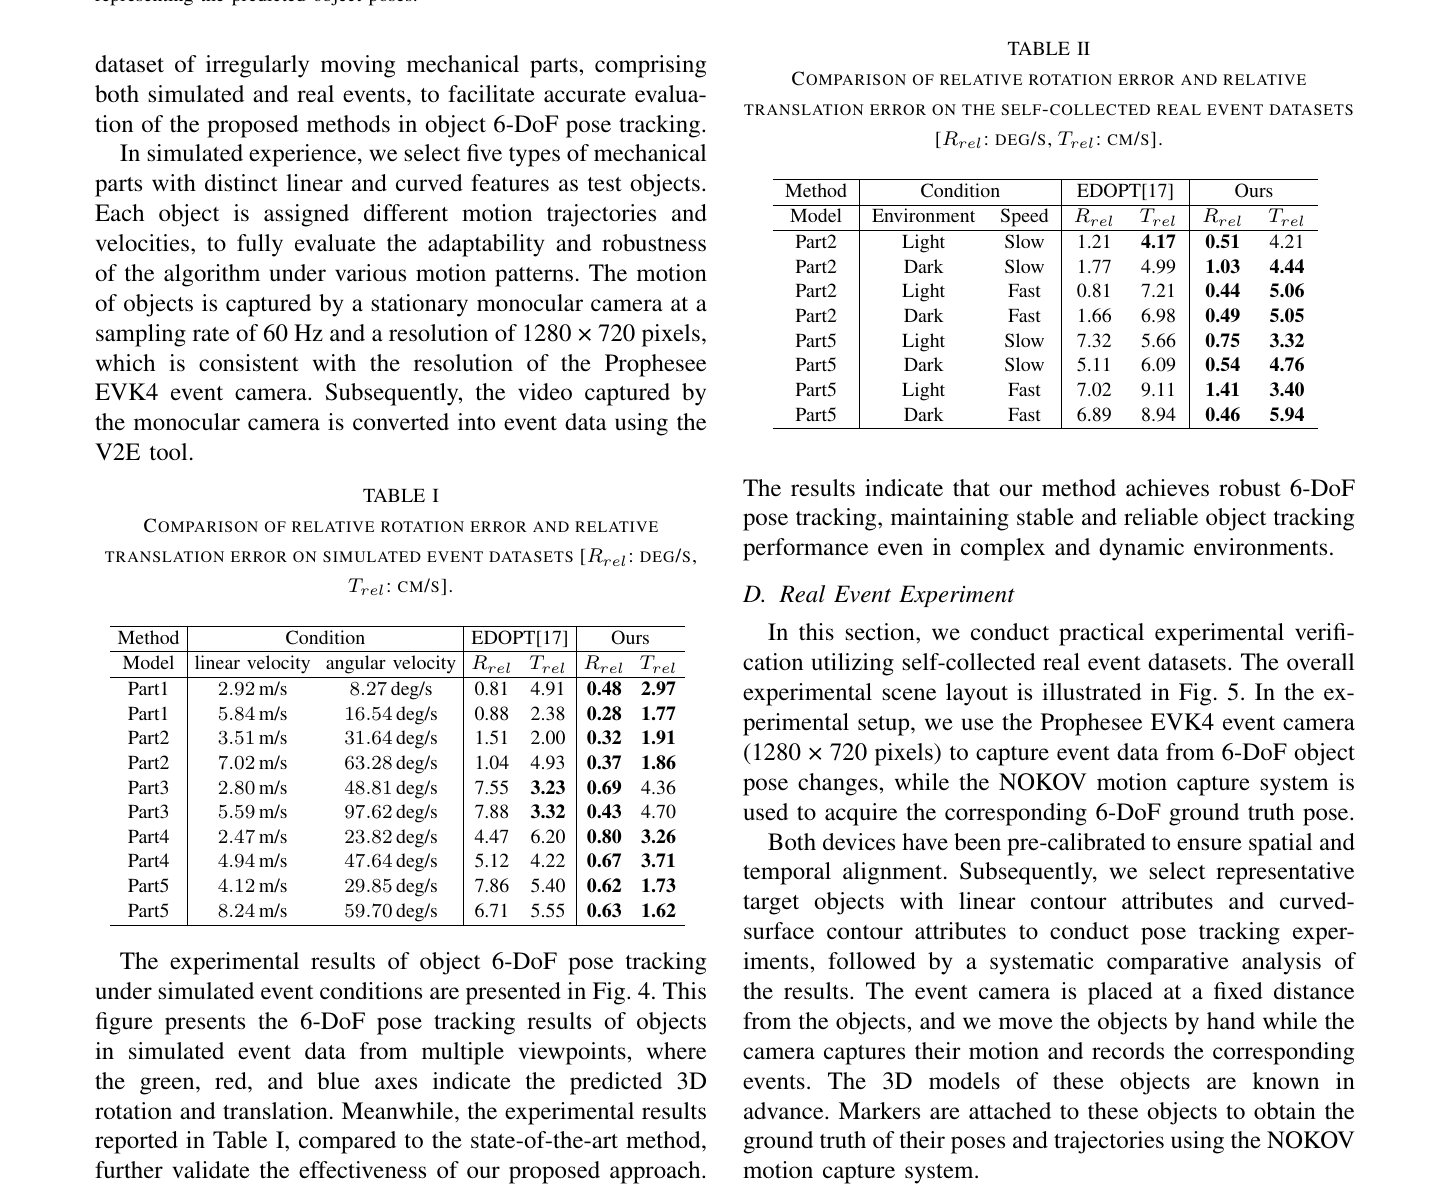
原论文 Table I–II:Rrel 为 deg/s、Trel 为 cm/s;加粗项显示所提方法通常更好,但并非每个 translation 项都胜出。来源:原论文 。图片版权归论文作者所有,本站仅作学术解读展示。
8.1 仿真
10 个设置中,rotation error 均低于 EDOPT。代表结果:
Part1,5.84 m/s:0.88 → 0.28 deg/s,2.38 → 1.77 cm/s;
Part2,7.02 m/s / 63.28 deg/s:1.04 → 0.37,4.93 → 1.86;
Part3,5.59 m/s / 97.62 deg/s:7.88 → 0.43,3.32 → 4.70;
Part5,8.24 m/s / 59.70 deg/s:6.71 → 0.63,5.55 → 1.62。
Part3 translation 两个速度下都变差(3.23 → 4.36、3.32 → 4.70),说明关键点 configuration 可能对 translation / depth 不利,或 EPnP 对该曲面投影 condition 较差。作者的“both accuracy and robustness”主要由 rotation 支撑,translation 应保留这一反例。
8.2 真实
Part2:
light slow:R 1.21 → 0.51,T 4.17 → 4.21(略差);
dark fast:1.66 → 0.49,6.98 → 5.05。
Part5:
light slow:7.32 → 0.75,5.66 → 3.32;
dark fast:6.89 → 0.46,8.94 → 5.94。
曲面 Part5 的 rotation 提升最大,支持 semantic keypoint 路线比基于全局线 / contour 的 EDOPT 更适应非平面零件。translation 仍在数厘米 / 秒量级,对精密装配是否足够需结合帧率和绝对误差判断。
9. 作者声称与我的判断
作者声称 我的判断 自动初始化并跟踪曲面对象 架构确实不要求人工首 pose,Part5 结果支持曲面适应性;仍需已知 CAD / keypoint detector。 高速、低光下优于 SOTA 对自建数据上的 EDOPT 成立;只有一个主要 baseline,不能推广到所有 event trackers。 accuracy 与 robustness 都提升 rotation 一致提升,translation 有 3 项略差,需分指标表述。 适合实时动态任务 event-density local search 很轻,但论文未给端到端 FPS / latency,尚不能量化。
10. 复现清单与局限
公开 / 固化五个 CAD、3D keypoint 定义、训练 pose 分布和 V2E 参数。
报告 detector / refinement / density search / EPnP 的逐模块耗时和 event window latency。
在 EPnP 前加 correspondence confidence、RANSAC 或 covariance weighting,检查 Part3 translation。
同时报告 relative error、绝对 ADD / ADD-S、长时 drift 与 lost-track recovery。
增加公开 event dataset 或释放自建 EVK4 + NOKOV 数据,便于与更多方法公平比较。
大遮挡 / object leaving FOV 时,局部 window + EKF 不能 global relocalize;需要周期性网络重检测。
论文未给官方代码 / 数据链接,站内不把可复现性标为完整。
这篇论文说明 event camera 不必只做 edge-to-model 连续优化。把 events 先组织成稳定语义 keypoint,再交给经典 PnP,可以兼顾复杂几何和自动初始化;真正下一步是扩大公开评测,并把漂亮的相对 rotation 数字延伸到绝对、长期、可恢复的 pose tracking。