论文精读笔记:Real-Time 6-DoF Pose Estimation by an Event-Based Camera Using Active LED Markers
1. 论文定位
这项工作解决的不是“从自然图像识别任意物体并估计姿态”,而是一个更窄、也更适合做到极低延迟的机器人定位问题:
在目标上安装几何与闪烁频率已知的主动 LED marker,用事件相机自动发现各 LED、持续跟踪其二维中心,并高频估计 marker 相对相机的 6DoF pose。
它可以看作事件视觉版的 active fiducial localization。与普通 AprilTag / ArUco 不同,身份不是来自一张完整图像里的黑白编码,而是来自每颗 LED 的时间频率;与学习式 event pose 不同,它不训练对象网络,也不从 event frame 回归 SE(3),而是建立清晰的 2D–3D 对应后走 PnP。
作者的三项主要目标是:
把稳定 tracking 延迟压到 0.5 ms 以下 ;在桌面平台维持 3 kHz 以上 pose 输出 ;在高速、强动态范围的无人机实验中保持可用的相对定位 。
精读时必须把“检测”和“跟踪”拆开:首次看到 marker 或丢失后重生,需要事件累积与频率识别;只有 marker 已识别且 LED tracker 已启动后,系统才进入论文最强的低延迟工作点。
2. 输入、输出与先验清单
类别 具体条件 传感器 Prophesee EVK4 HD,IMX636ES,1280×720,Soyo 8 mm 镜头 目标基础设施 9 cm 边长 PCB marker,每块 8 颗主动 LED;实验 marker board 由 4 块 marker 组成,外侧 8 个 LED 构成约 59 cm 几何基线 已知先验 各 LED 的三维位置、唯一闪烁频率、marker 分组、相机内参 自动化部分 marker 出现时的检测、频率识别、2D–3D 匹配、tracking 初始化、丢失后重检测 输出 marker frame 相对 camera frame 的旋转和平移,以及基于重投影误差的 tracking 状态 非目标 自然物体识别、无 marker pose、长期遮挡推断、全局相机 SLAM
这种设计用强先验换取确定性:一旦频率把二维 LED 和三维点一一对应,最难的 object correspondence 问题几乎被硬件编码消掉,后端只需快速更新中心并求解 PnP。
3. 为什么事件相机适合这个任务
事件像素在对数亮度变化跨过对比阈值时触发事件
e k = ( u k , t k , p k ) , Δ L ( u k , t k ) > p k C , e_k=(\mathbf u_k,t_k,p_k),\qquad
\Delta L(\mathbf u_k,t_k)>p_k C, e k = ( u k , t k , p k ) , Δ L ( u k , t k ) > p k C , 其中 u k = ( u k , v k ) \mathbf u_k=(u_k,v_k) u k = ( u k , v k ) t k t_k t k p k ∈ { − 1 , + 1 } p_k\in\{-1,+1\} p k ∈ { − 1 , + 1 }
但“事件相机时间分辨率高”不自动等于“pose 延迟低”。如果仍把事件累积成几十毫秒一帧,再跑重型检测网络,优势会被前端窗口和计算吞掉。本文的关键工程选择是:
检测阶段才积累事件 ,用于频率识别;稳定跟踪阶段逐事件更新中心 ,不等待完整 event frame;PnP 线程异步循环 ,上一次求解完成后立即读取最新中心再求下一次。
因此,低延迟来自传感器、主动信号、线程拆分和轻量几何求解的共同设计,而不是来自某一个模块。
4. 完整 pipeline
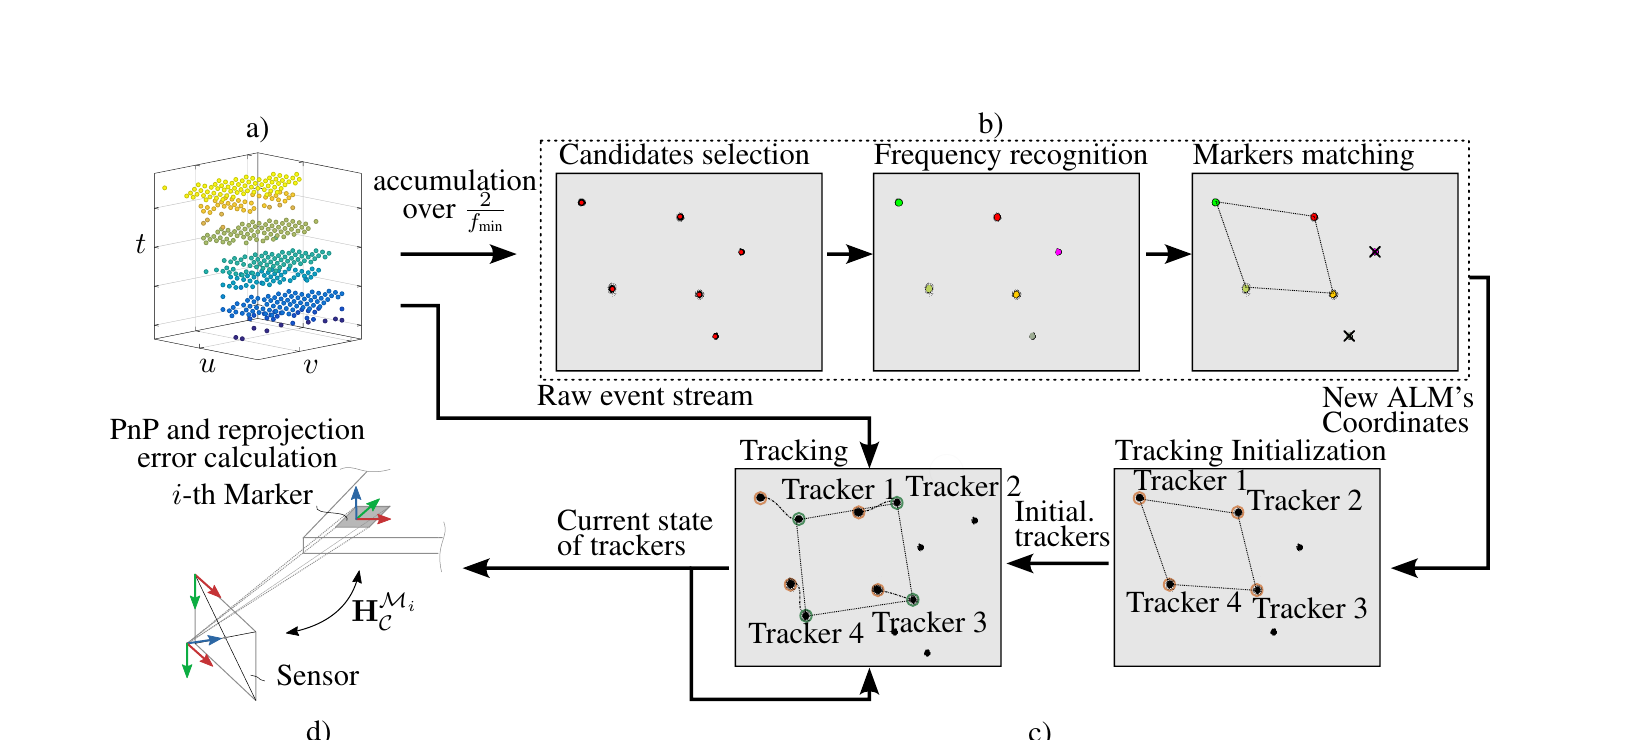
原论文 Figure 2:检测线程对短事件窗口做候选提取、频率识别和 marker matching;随后为每个 LED 生成 tracker,tracking 与 PnP / 重投影检查异步运行。来源:CVF Open Access 。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
4.1 传感器 bias 不是外围设置,而是算法的一部分
作者希望一次 LED blink 在相关像素上产生一次明确事件,同时减少环境纹理、噪声和同一次闪烁的重复触发。为此调节:
refractory period:抑制像素在一次闪烁后立刻重复触发;
high-pass / low-pass:形成适合 LED 频段的传感器响应;
polarity:系统只使用一种极性,减少不必要事件;
LED frequency:经验上高于 4 kHz、低于 40 kHz 较合适,并优先选周期为整数微秒的频率,让事件间隔直方图峰更集中。
这意味着 bias calibration 直接决定候选密度、频率峰清晰度和计算负载。若把论文算法移到另一款 sensor、镜头、LED 驱动或户外光照,不能只照抄软件参数。
4.2 Detection:短窗口里先找 blob,再用时间间隔认身份
设最低 LED 频率为 f min f_{\min} f m i n T d T_d T d
T d > 2 f min . T_d > \frac{2}{f_{\min}}. T d > f m i n 2 . 检测步骤可以理解为:
在 T d T_d T d
选择每像素事件数足够多的连通区域作为 LED 候选;
以候选区域事件的二维质心作为初始中心;
统计连续事件时间差,频率为整数微秒周期时会形成尖锐峰;
用频率识别每颗 LED,再按 marker 频率集合完成分组和二维—三维身份匹配。
高速运动会让累积 blob 展宽,但窗口只需覆盖最低频率的两个周期,因此比传统帧曝光短;后续 tracker 还会继续修正质心。
4.3 Tracking:每个 LED 是一个独立、低通更新的状态
第 i i i f i f_i f i c ˉ i \bar{\mathbf c}_i c ˉ i r i r_i r i u k \mathbf u_k u k
c ˉ i = β ~ u k + ( 1 − β ~ ) c ˉ i \bar{\mathbf c}_i
=\tilde\beta\mathbf u_k+(1-\tilde\beta)\bar{\mathbf c}_i c ˉ i = β ~ u k + ( 1 − β ~ ) c ˉ i 更新,论文典型 β ~ = 0.02 \tilde\beta=0.02 β ~ = 0.02 N N N
这不是一般 object tracker:它不估计尺度、形变或外观模板,只依赖 LED 周围密集且周期性的事件。优点是每个事件的更新成本很低,并可获得亚像素平滑中心;风险是 search radius 和旧中心形成局部闭环,一旦错误事件持续进入或运动跨出半径,tracker 可能丢失。
4.4 Pose:IPPE-PnP、并行循环与重投影门控
频率身份给出二维中心 u i \mathbf u_i u i X i \mathbf X_i X i
PnP 线程读取当前所有 tracker centers;
求一组 marker-to-camera SE(3);
当前求解完成后,立即读取更新后的 centers 再启动下一次;
把三维 LED 以估计 pose 投影回图像;若某一 tracker 的重投影误差超过事件到中心的平均距离,则标记 tracking lost、删除 trackers;
后台 detector 再次看到完整 marker 后自动 respawn。
这种“检测慢、跟踪快、几何求解独立”的设计与现代 detect-then-track 系统相似,但这里身份和对应来自频率编码,不需要 learned feature association。
5. 实验设置与证据强度
5.1 硬件与真值
事件相机:Prophesee EVK4 HD / IMX636ES,1280×720;
单 marker:8 个 LED,约 9 cm 边长;
marker board:4 块 marker 方形排列,实验使用最外侧 8 个 LED,约 59 cm 边长;
LED:实验使用 1 W、10% duty cycle;
桌面计算:Ubuntu 20.04、Intel i9-12900K、32 GB RAM;
机载计算:Intel Aero Compute Board;
真值:OptiTrack,并用外部 trigger 与 event camera 同步。
论文没有发布一个可与 BOP 方法横向比较的 object-pose benchmark。实验是专用硬件系统验证,指标应在该 setup 内解释。
5.2 静态绝对精度:tracking 与 detection 不是同一水平
相机在 2.1–4.8 m 范围内移动,marker board 静止,和同步 OptiTrack 比较。Table 1 的关键数字是:
模式 平移均值 平移标准差 平移最大值 旋转均值 旋转标准差 旋转最大值 Tracking 34.5 mm 16.2 mm 87.8 mm 0.738° 0.146° 1.55° Detection 64.9 mm 121 mm 1.233 m 1.55° 5.12° 71.9°
检测结果长尾非常明显:最大旋转误差 71.9°,表明短窗口候选中心和频率识别适合“找到 marker 并启动 tracker”,但不能替代稳定跟踪的亚像素中心。摘要和结论强调的精度主要对应 tracking。
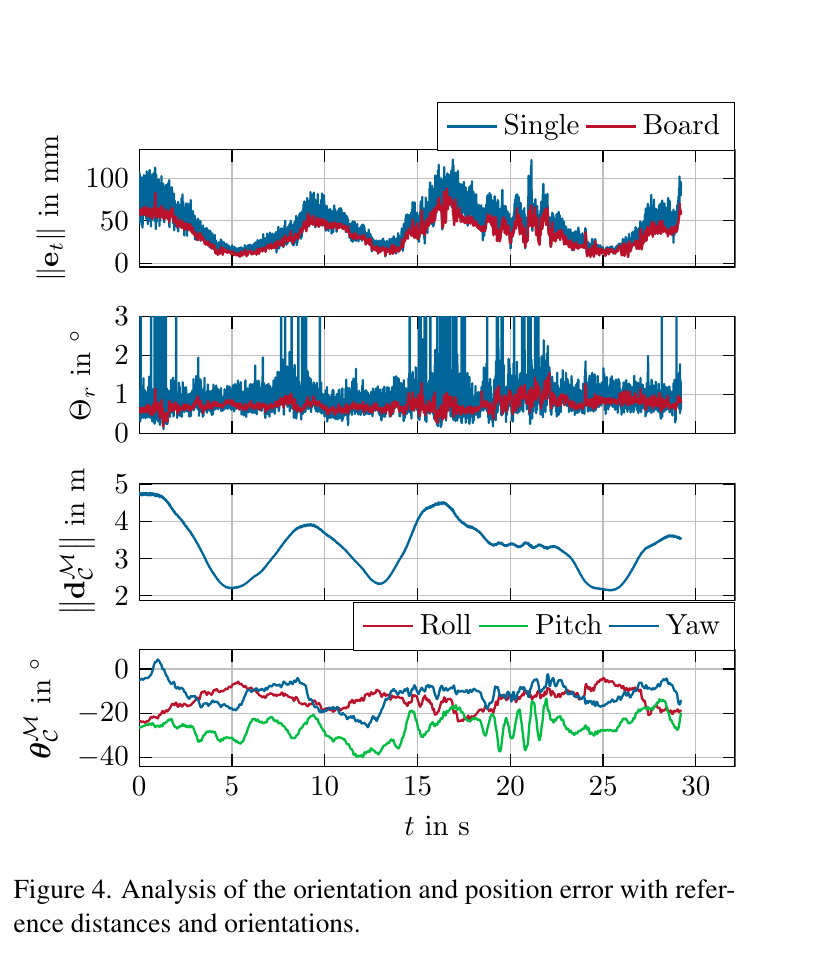
原论文 Figure 4:蓝色为 9 cm 单 marker,红色为约 59 cm marker board。两者平移误差量级接近,但单 marker 的旋转误差在中远距离频繁出现尖峰,说明增大平面点集基线主要改善旋转可观性。来源:CVF Open Access 。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
这里还要注意两个口径:
34.5 mm 是绝对平移误差,不是 3.45 mm;
论文结论写 normalized position error 常低于约 1.87%,说明绝对误差会随距离增长,不能把近距离精度无条件外推到 10 m。
5.3 静态噪声:稳定度不等于绝对准确度
固定场景下,平移输出的标准差随距离变化:
距离 平移标准差 最大波动 2 m 0.25 mm 2.17 mm 4 m 0.68 mm 2.95 mm 6 m 1.4 mm 5.5 mm
这些数字描述同一静态 pose 周围的 noise floor,不是相对 OptiTrack 的 absolute bias。系统可以“很稳定地偏几厘米”,所以静态噪声不能替代 Table 1 的准确度。
5.4 延迟与吞吐:最重要的结果,也最容易被写错
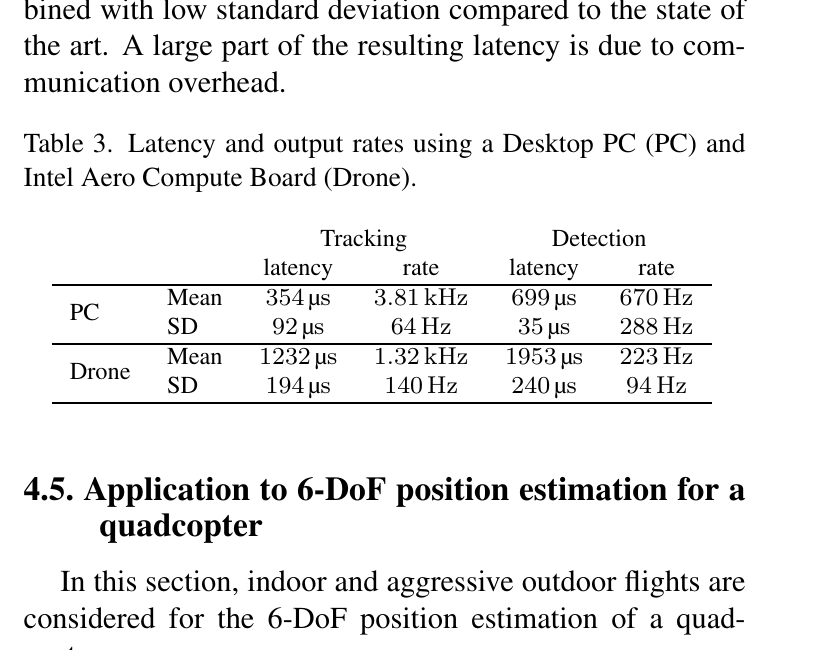
原论文 Table 3:tracking 与 detection、桌面机与机载板分别计时。摘要的“低于 0.5 ms / 3 kHz”来自 Desktop PC tracking;机载 tracking 仍超过 1 kHz,但平均延迟为 1.232 ms。来源:CVF Open Access 。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
平台 模式 平均延迟 输出率 Intel i9-12900K Tracking 354 μs 3.81 kHz Intel i9-12900K Detection 699 μs 670 Hz Intel Aero Tracking 1.232 ms 1.32 kHz Intel Aero Detection 1.953 ms 223 Hz
延迟和 rate 不是简单倒数,因为存在多个并发线程与通信开销。桌面 tracking 的 354 μs 倒数约 2.82 kHz,而表中 rate 是 3.81 kHz,说明不要仅凭一列自行推导另一列;应直接引用作者的同步 trigger 测量和输出计数。
也不能把 detection 的 670 Hz 误写成“每秒能重新识别 670 个新 marker”:这是对应实现的 detection output / processing rate,具体重检测还受至少两个 LED 周期的物理观测窗口约束。
5.5 室内无人机:和 ORB-SLAM2 的比较只作系统语境
Intel Aero 无人机在约 1.8×0.6×0.4 m 空间内做约 50 s 的快速 zigzag,OptiTrack 提供真值。论文报告主动 LED 方法的分轴误差边界约:
x x x y y y z z z
同一序列中的 ORB-SLAM2 平移误差更大,orientation error 大体相近但有更多尖峰。作者自己也承认比较并不完全公平:
ORB-SLAM2 是通用 frame-based camera SLAM,需要自然纹理并估计相机轨迹;
本文知道 marker 身份、LED 几何与主动频率,只估计两刚体之间的相对 pose;
两者 sensing 和任务先验不同。
所以正确结论是“在作者这套主动定位任务上,专用 ALM 系统比所选 ORB-SLAM2 实现更稳”,不是“本文普遍优于 SLAM”。
5.6 室外无人机:证明高速可见性,不是完整高精度真值评测
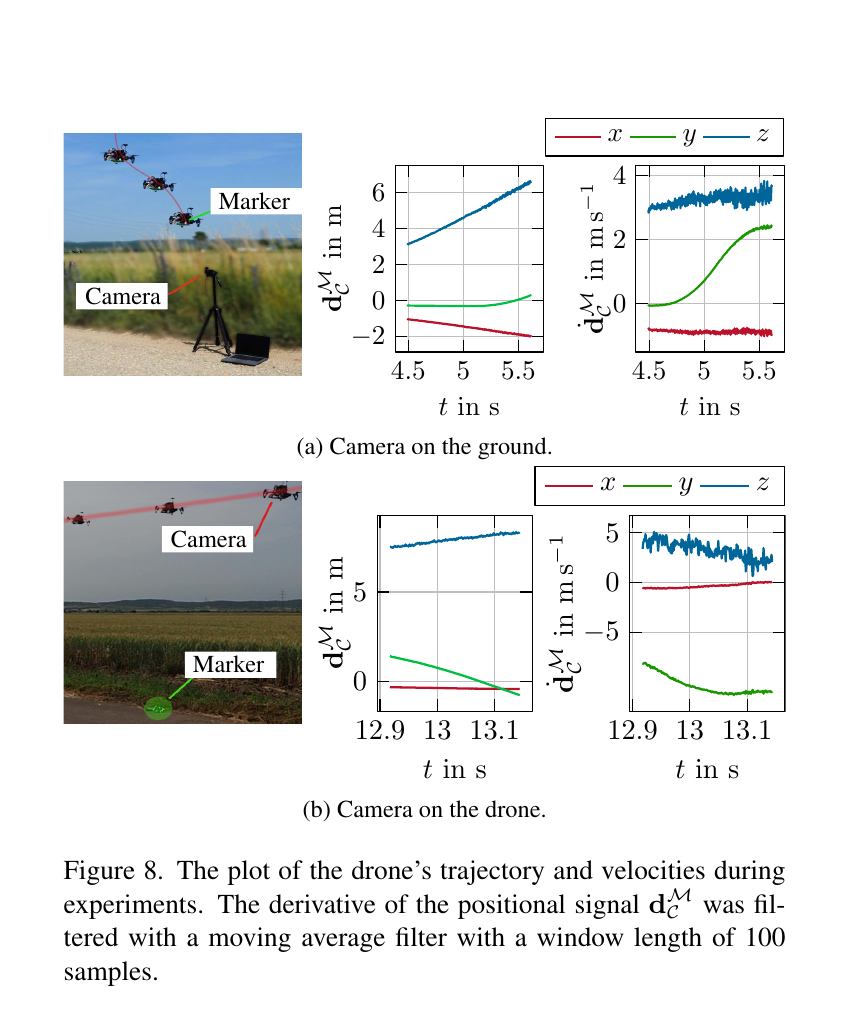
原论文 Figure 8:上方为相机固定在地面、marker 随无人机运动,最高约 4.5 m/s 并升至约 9 m;下方为相机随无人机运动、marker 固定,平均约 10 m/s。来源:CVF Open Access 。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
室外包含两种相对配置:
相机固定地面,marker 在无人机上:最大速度约 4.5 m/s,升高至 9 m;
相机在无人机上,marker 固定地面:平均速度约 10 m/s。
图中速度是对位置导数再做 100 samples moving average 得到。论文主要证明在高速和远距离下仍能 detect / track;这里没有像静态 OptiTrack 实验那样给出统一的 6DoF absolute-error 汇总,因此不能把 34.5 mm / 0.738° 直接绑定到 10 m/s 室外飞行。
6. 论文中可以视作消融的证据
这篇系统论文没有标准深度学习 ablation table,但有三组有价值的变量分析。
6.1 Default bias vs adjusted bias
Figure 3 显示调过 bias 后,同一 LED 闪烁对应的事件时间簇更集中,背景事件减少;frequency histogram 也比较了 default、low-pass、high-pass 和 adjusted 设置。它证明“传感器参数属于算法”,但论文没有给出一套跨场景自动调参方法。
6.2 Detection vs tracking
这是最强的系统消融:tracking 在精度、延迟与输出率上都显著优于 detection。原因不是用了不同 PnP,而是 tracker 利用连续单事件更新获得更准确、更新更频繁的中心。
6.3 Single marker vs marker board
9 cm 单 marker 与 59 cm board 比较揭示几何 conditioning:扩大点集基线没有把平均平移误差降一个数量级,却显著减少 orientation spikes。对 planar PnP 来说,这比只报告一个平均误差更有解释力。
7. 作者声称与本站判断
主题 作者证据 本站判断 低于 0.5 ms Desktop tracking mean 354 μs 成立,但只对应稳定 tracking + i9 桌面机;detection 和机载不是这一数字 超过 3 kHz Desktop tracking 3.81 kHz 成立;这是专用主动 marker 管线的 pose loop,不代表自然物体 event pose 高速运动 室外约 4.5 m/s max 和约 10 m/s average 两种实验 证明可持续观测;没有同等级室外 GT 汇总来证明仍保持 34.5 mm 10 m range 实验与 GSD / 光强讨论 是作者硬件配置下的近似工作上限,不是算法保证 优于 ORB-SLAM2 室内相同轨迹分轴误差较小 对专用任务成立,但先验、传感器和输出目标不对等,不能作通用排名 robust 静态标准差小、动态可跟踪、可重检测 对完整可见 marker 较强;部分 LED 遮挡时作者主动停止 tracking,因此遮挡鲁棒性有限
8. 失败模式与隐含假设
8.1 所有参与 PnP 的 LED 必须可见
论文为精度选择“不跟踪被遮挡 LED 的 marker”。当重投影误差过大或 LED 不完整时,系统发出 lost;全部 LED 再可见后才 respawn。对高速户外开阔场景可接受,但对抓取、handover 或 cluttered manipulation,手、夹爪和对象本体很容易遮住 marker。
8.2 平面 PnP 的 z / tilt conditioning
所有点近似共面,距离变远后图像投影基线缩小,深度和平面倾角更敏感。Figure 4 的 orientation spikes、室外 z velocity 噪声和大 marker board 的收益都与这种几何一致。若应用允许,非共面 LED 布局会改善可观性,但增加 marker 体积和制造复杂度。
8.3 时间身份依赖稳定频率与 sensor clock
频率必须提前登记、彼此可辨;整数微秒周期更利于直方图形成尖峰。LED 驱动抖动、event timestamp quantization、频率碰撞或强外部周期光源都可能破坏身份识别。
8.4 Bias 与光强决定信噪比
作者使用 1 W、10% duty-cycle LED。光强按距离平方下降,event sensor 分辨率和 8 mm 镜头在 10 m 对应约 0.61 cm ground sampling distance。更远距离不是仅加大 tracking radius 就能解决,需要更强光源、更长焦、更多 / 更大基线 LED 或更高分辨率传感器。
8.5 Reprojection-error gate 依赖当前解
重投影误差既用于判断 tracker 是否正确,也基于 PnP 当前解。若多个中心同时受到一致偏移,PnP 可能仍给出低残差但有系统性 pose bias;论文没有显式建模 per-LED uncertainty、rolling event timing 或 robust PnP outlier set。
9. 复现难点
9.1 软件层面
event packet ingestion 与多线程时序;
事件连通区域、频率直方图与 marker lookup;
per-LED tracker 的 event assignment、中心和半径更新;
planar IPPE-PnP 与相机畸变模型;
外部 trigger 下的真实 latency measurement,而不是函数 profiler;
tracking lost / respawn 状态机。
9.2 硬件层面
EVK4 / IMX636ES bias 复现;
4–40 kHz LED 驱动与稳定时钟;
1 W LED、10% duty cycle、电源和散热;
LED 三维点、相机内参、camera-to-body 和 OptiTrack 外参标定;
室外强光、视距和镜头选择。
9.3 公开性
CVF 页面提供正式 PDF 与 BibTeX,但没有代码或数据链接。论文写有 almpose.github.io 项目地址;本站在当前整理时未能从该地址取得可访问内容。因此 metadata 将 openSource 记为 false,不能因为论文有项目地址就推断代码公开。
10. 与其他事件位姿方法的关系
BIAM / EDOPT 等 model-based event tracker :依赖已知对象 mesh 和初始 pose,从自然对象边缘或亮度变化中做局部跟踪;本文用主动频率 marker 消除外观对应难题,并支持自动重检测。学习式 event keypoint / template 方法 :可作用于普通已知对象,但需要对象数据、训练和 event representation;本文不训练,硬件先验更强、延迟也更低。frame + event fusion :融合低频 RGB-D 可增强语义和绝对深度,但增加同步、带宽和 frame latency;本文纯事件 + active marker,更像专用高速参考坐标系。传统 motion-capture / infrared tracking :可提供高精度多相机全局定位,但基础设施大;本文只需单 event camera 与 marker,范围和遮挡能力则更有限。
11. 可以怎样改进
非共面或可折叠 marker :提高 z / tilt conditioning,同时保留轻量硬件。partial-visibility PnP :为每颗 LED 建独立频率和置信度,允许部分遮挡下用 RANSAC / uncertainty-weighted PnP,而不是任一遮挡即停止。自动 bias calibration :以目标频率 SNR、背景 event rate 和 tracker jitter 为目标,在线选择 sensor bias。event-time-aware PnP :当前中心来自不同时间到达的 events;高速刚体运动下可联合 pose 与 twist,按每颗 LED 时间戳去畸变。多 marker / 多对象 association :频率空间有限时,可设计组合编码、时分 multiplexing 或 error-correcting blink codes。IMU 融合与延迟标定 :在 marker 暂时遮挡时用 IMU propagation,同时显式估计 camera–IMU time offset。标准化动态真值 :公开高速轨迹、硬件设计、LED 时钟与同步真值,分别报告 acquisition latency、compute latency、age-of-information 和 end-to-end control delay。
12. 最终评价
这篇论文最强的不是“比某个深度网络更准”,而是做出一个条件清晰、性能点清晰的感知系统:
用主动频率解决身份和 correspondence;
用 event sensor 避免帧率与 motion blur;
用 detection / tracking 解耦避免持续累积;
用 IPPE-PnP 保持几何可解释性;
用 trigger、OptiTrack、桌面 / 机载平台和真实无人机验证 latency、accuracy 与部署。
它也说明了高频 pose 的真实代价:对象必须安装 marker,系统依赖 bias 与光学设计,遮挡能力有限,远距离由光强和几何共同封顶。对开放世界物体位姿,它不是通用答案;对需要亚毫秒级相对参考的高速机器人,它是一条非常干净、可工程化的路线。