论文精读笔记:Direct 3D Model-Based Object Tracking with Event Camera by Motion Interpolation
1. 基本信息
2. 核心问题
事件相机没有传统帧,直接跟踪必须把一段事件转成可与 3D model rendering 比较的表示。高速运动时,同一 3D 边缘在事件窗口内跨过多个像素,若预测图只使用窗口终点 pose,就会与真实累积事件产生系统性形状差异。BIAM 用 motion interpolation 补上这段轨迹。
3. 条件与输出
| 项目 | 本文设置 |
|---|
| 传感器 | Prophesee Gen3.1,640×480;透视或鱼眼 |
| 对象表示 | 已知稠密 CAD / scanned mesh 与可渲染亮度 |
| 初始化 | 人工给定第一帧 pose |
| 状态 | 当前 6DoF pose 与 camera velocity |
| 背景模型 | 不需要,以 pose-conditioned ROI 排除大部分背景事件 |
这是一种 frame-to-frame local tracker。目标离开 ROI、初始 pose 错误或长时间完全遮挡时,系统没有全局 re-detection 机制。
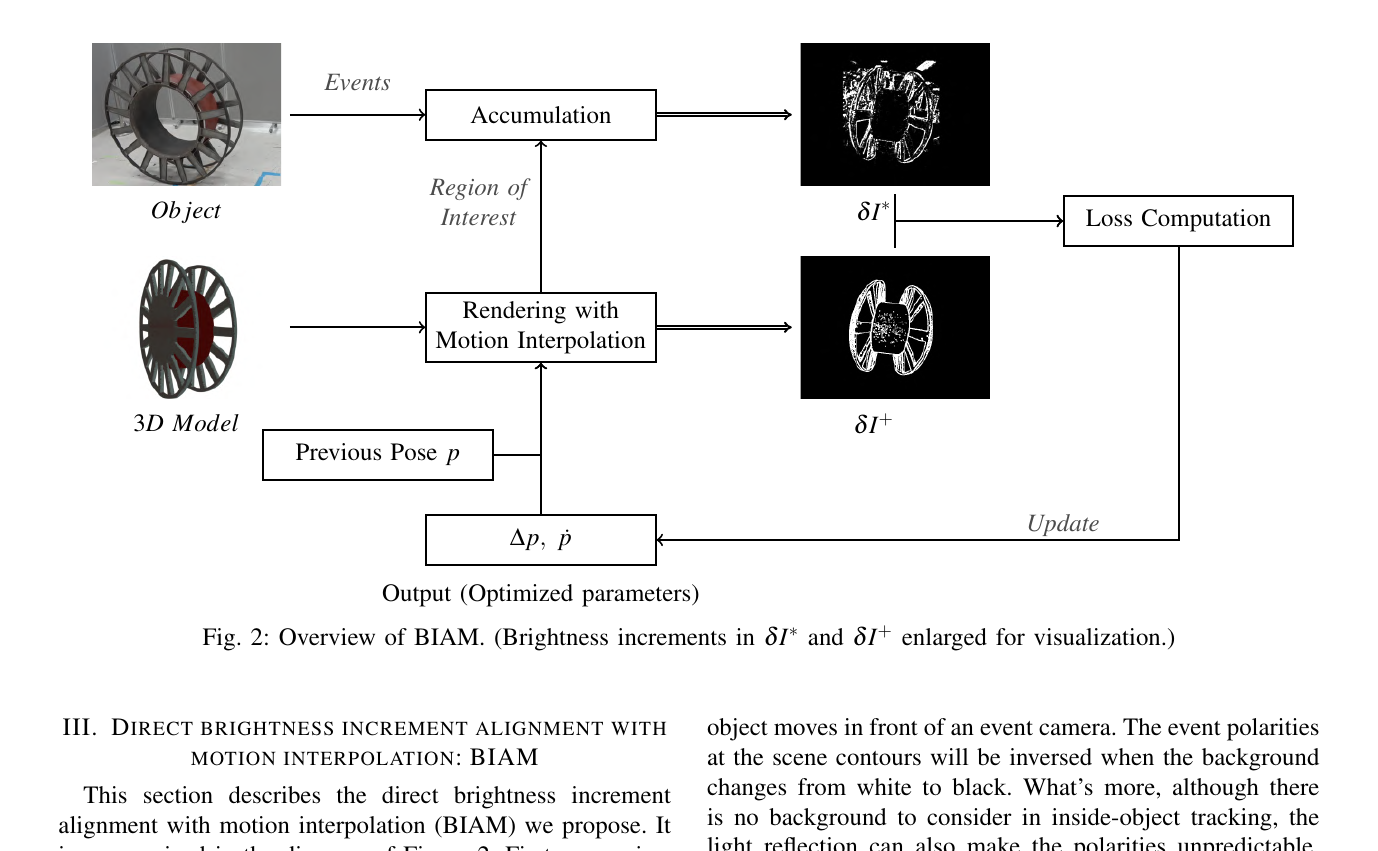 原论文 Figure 2:3D 模型和上一 pose 经 motion interpolation 生成预测增量图,与 ROI 内事件构成的观测增量图做归一化 SSD 对齐。来源:论文项目页。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
4. 方法详解
4.1 为什么使用绝对 brightness increments
事件 ek=(uk,tk,pk) 在 log brightness 变化越过阈值时触发,pk∈{−1,+1}。对象轮廓的 polarity 不只由对象决定,也取决于未知背景是明还是暗;同一灰色物体经过白背景和黑背景时,边缘 polarity 会反转。作者因此在 ROI 中累积
δI\*(u)=tk∈T,uk∈ROI∑pkCδ(u−uk).
它牺牲了 polarity sign,却降低了背景外观变化导致的模型失配。ROI 由上一 pose 下的 object rendering bounding box 加 padding 得到;事件数量按 ROI 像素数的 0.15 倍设置,以平衡信噪比和累积模糊。
4.2 由 3D 模型预测事件
对渲染亮度梯度 ∇I(u),小运动下的亮度增量近似为
δI(u)≈∣−∇I(u)Lup˙Δt∣,
其中 Lu 是 pixel sensitivity / interaction matrix。论文使用 unified camera model,使同一推导覆盖 perspective 与 omnidirectional lenses。
4.3 Motion interpolation
传统方法只在窗口终点计算模型边缘变化,实际事件却沿整段投影轨迹产生。BIAM 将相邻 pose 的 SE(3) motion 分段,在 um→um+1 的中间投影位置上计算 δI(ui),再平均得到预测图 δI+。优化目标是观测与预测的归一化 SSD:
(Δp,p˙)=argΔp,p˙min∥δI+∥2δI+−∥δI\*∥2δI\*2.
该设计不是普通 temporal smoothing,而是让 rendering model 模拟 event accumulation 的成像过程。
5. 数据与结果
自建数据包含大型工业线圈、noodle box、controller、bleach cleanser、cracker box,共 14 条 perspective 与 15 条 omnidirectional sequences,时长 2–20 s。相机由 UR10 或手持移动,速度范围约 0.1–2.0 m/s。线圈有机器人运动学 GT,其余对象主要定性展示。
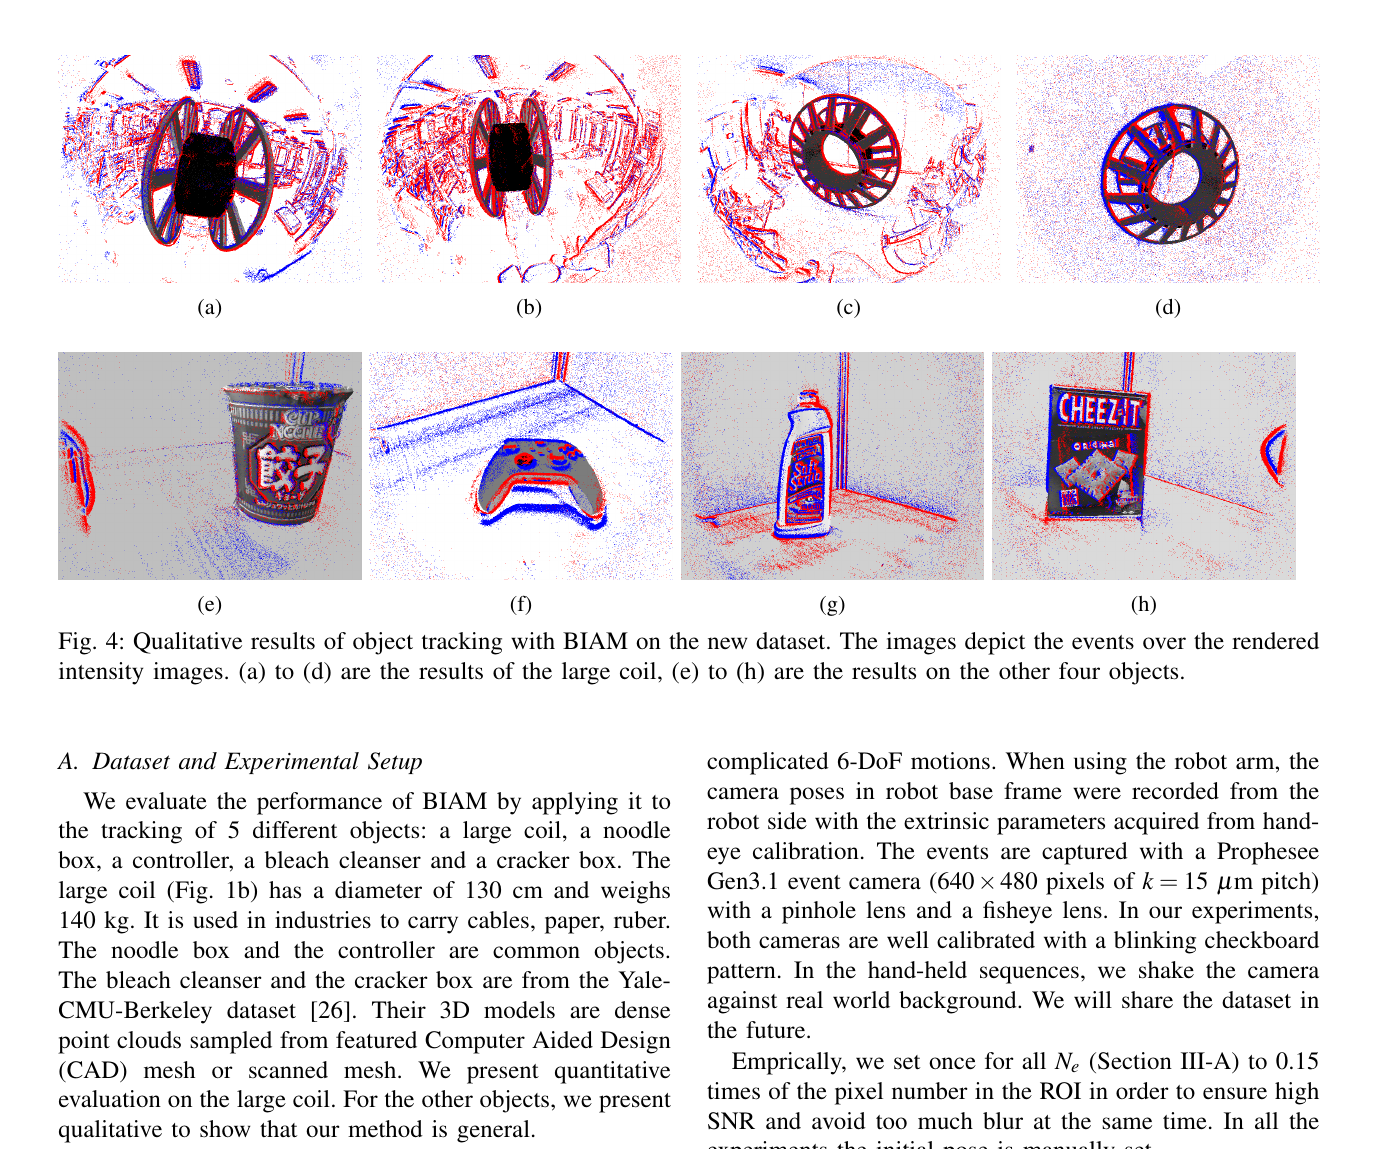 原论文 Figure 4:五个对象上观测 events 与模型渲染轮廓的叠加结果,既包含鱼眼大型线圈,也包含桌面 YCB 类对象。来源:论文项目页。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
- BIAM 在全部鱼眼序列上持续跟踪;各序列最大 RMS position / rotation error 为 36.8 mm / 3.87°。
- 快速 trajectory 6–8 中,原 BIA 的 position RMS 达到 227–502 mm,BIAM 降至 12.9–28.0 mm。
- BIA 在快速 trajectory 9–12 失效,而 BIAM 的 trajectory 9 / 10 为 18.7 mm / 1.17° 和 16.3 mm / 1.59°。
- 不使用 absolute increments 时,超过 70% sequences 失败,说明 polarity ambiguity 不是小修补。
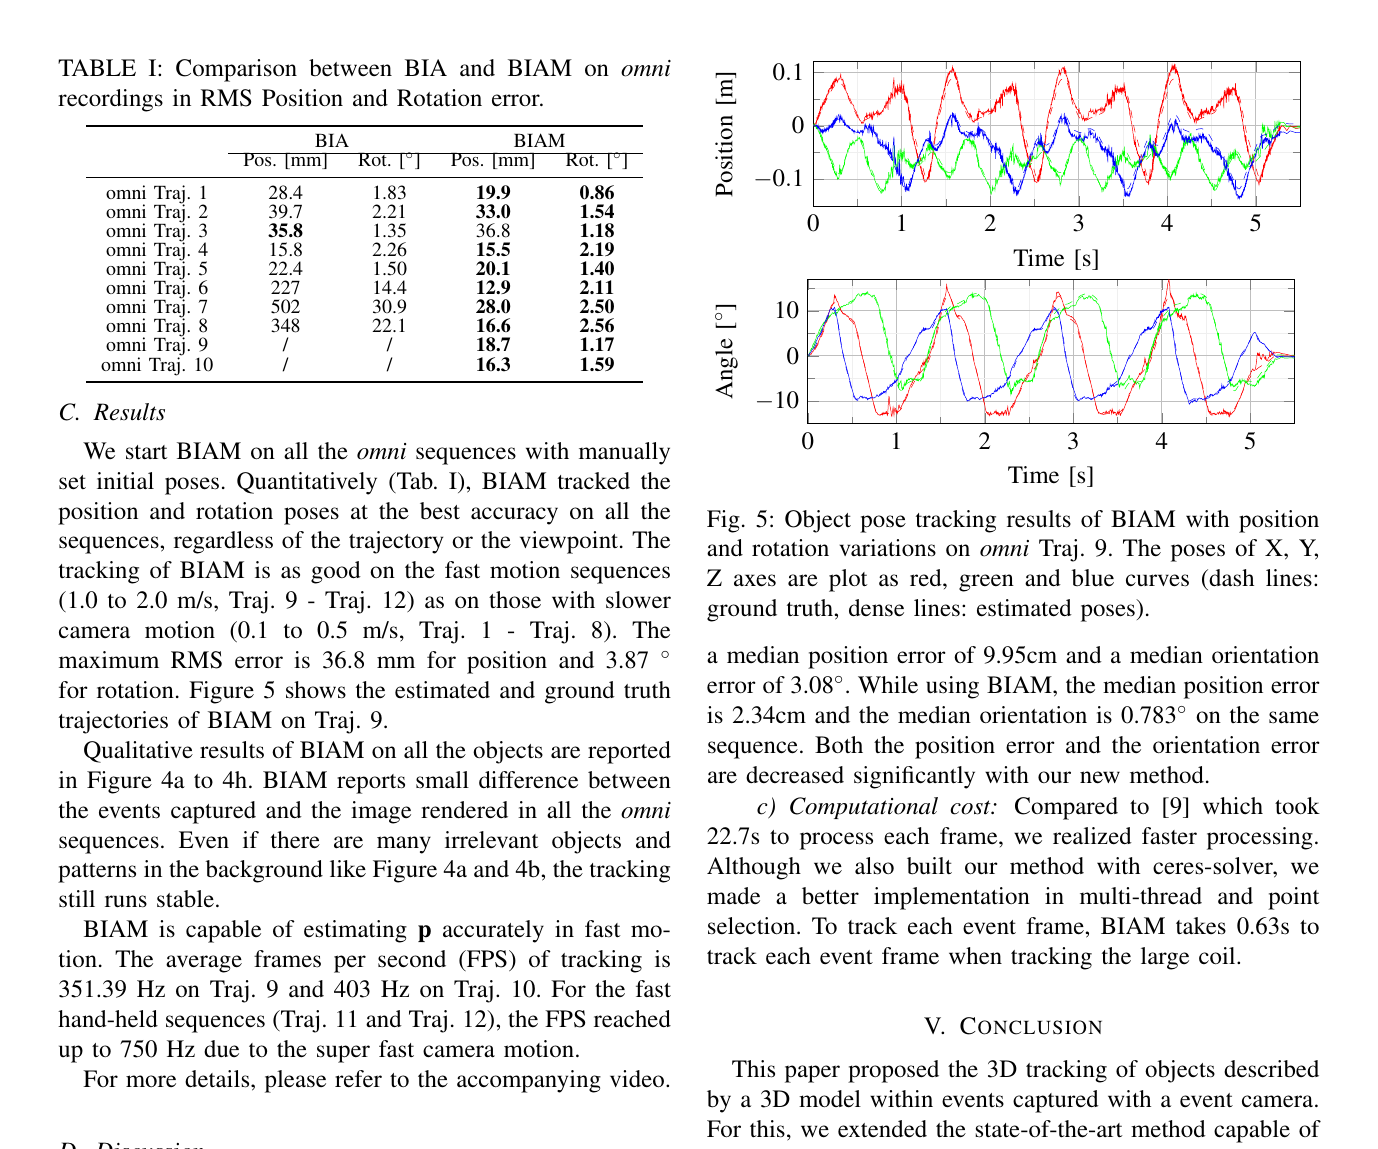 原论文 Table I / Figure 5:BIA 与 BIAM 在鱼眼序列上的 RMS 误差,以及高速轨迹的 pose 曲线。来源:论文项目页。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
5.1 速度数字的口径
论文写到事件窗口对应的更新频率约 351–750 Hz,同时在 computational-cost 段落写出大型线圈每个 event frame 优化约 0.63 s。前者更像事件数据 / 窗口形成速率,后者才是当时实现的 wall-clock solver cost。本站不把“750 Hz”解读为完整 CPU tracker 的实时吞吐。
6. 局限与研究价值
- 定量对象只有线圈,五对象泛化主要是 visualization。
- 依赖人工初值、准确 3D appearance 与相机标定。
- absolute operation 提高稳健性,但丢掉 polarity 的一部分可辨别信息。
- ROI 由旧 pose 给出,跟踪一旦漂移会产生“看不到正确事件”的正反馈。
- 无 detector / relocalizer,和现代 learning-based event pose 方法不是同一设定。
其研究价值在于把 event formation model、camera projection 和 3D alignment 连成白盒优化。后续可加入 uncertainty-aware ROI、GPU differentiable rendering、全局事件特征重定位,以及 learned residual 对模型亮度与真实材质差异做补偿。
