Reading Notes
粗读 / 精读
已生成 src/paper-notes/follow-my-hold-3dv2026/coarse.md
论文粗读笔记
用于快速判断论文定位、问题设定、核心方法、实验结论和是否值得精读。
论文粗读笔记:Follow My Hold: Hand-Object Interaction Reconstruction through Geometric Guidance
1. 基本信息
- 作者 / 机构:Ayce Idil Aytekin、Helge Rhodin、Rishabh Dabral、Christian Theobalt;MPI-INF、Saarland University、Bielefeld University。
- 年份 / 会议:2026 / 3DV。
- 论文链接:OpenReview;arXiv PDF;项目页。
- 阅读模式:粗读。
2. 一句话定位
FollowMyHold 在 Hunyuan3D-2 类 rectified-flow generator 的采样过程中加入 optimization-in-the-loop guidance,同时优化手 / 物变换、几何与 contact,直接生成更合理的单图 HOI reconstruction。
3. 问题设定
- 输入:单张 RGB hand-object image,经上游获得 mask、inpainting、hand pose 等几何 cues。
- 输出:object mesh、hand mesh / transform 和物理可行的 hand-object interaction。
- 不是 realtime 6D pose head:每样本约 6.03 分钟,核心价值在遮挡条件下的高质量 reconstruction。
4. 方法概览
- 根据输入隔离 interaction region,预训练模块给出 normal、depth / disparity、keypoint 等 cues。
- 分阶段做 hand-only、object-only、joint refinement,同时 steer diffusion velocity field。
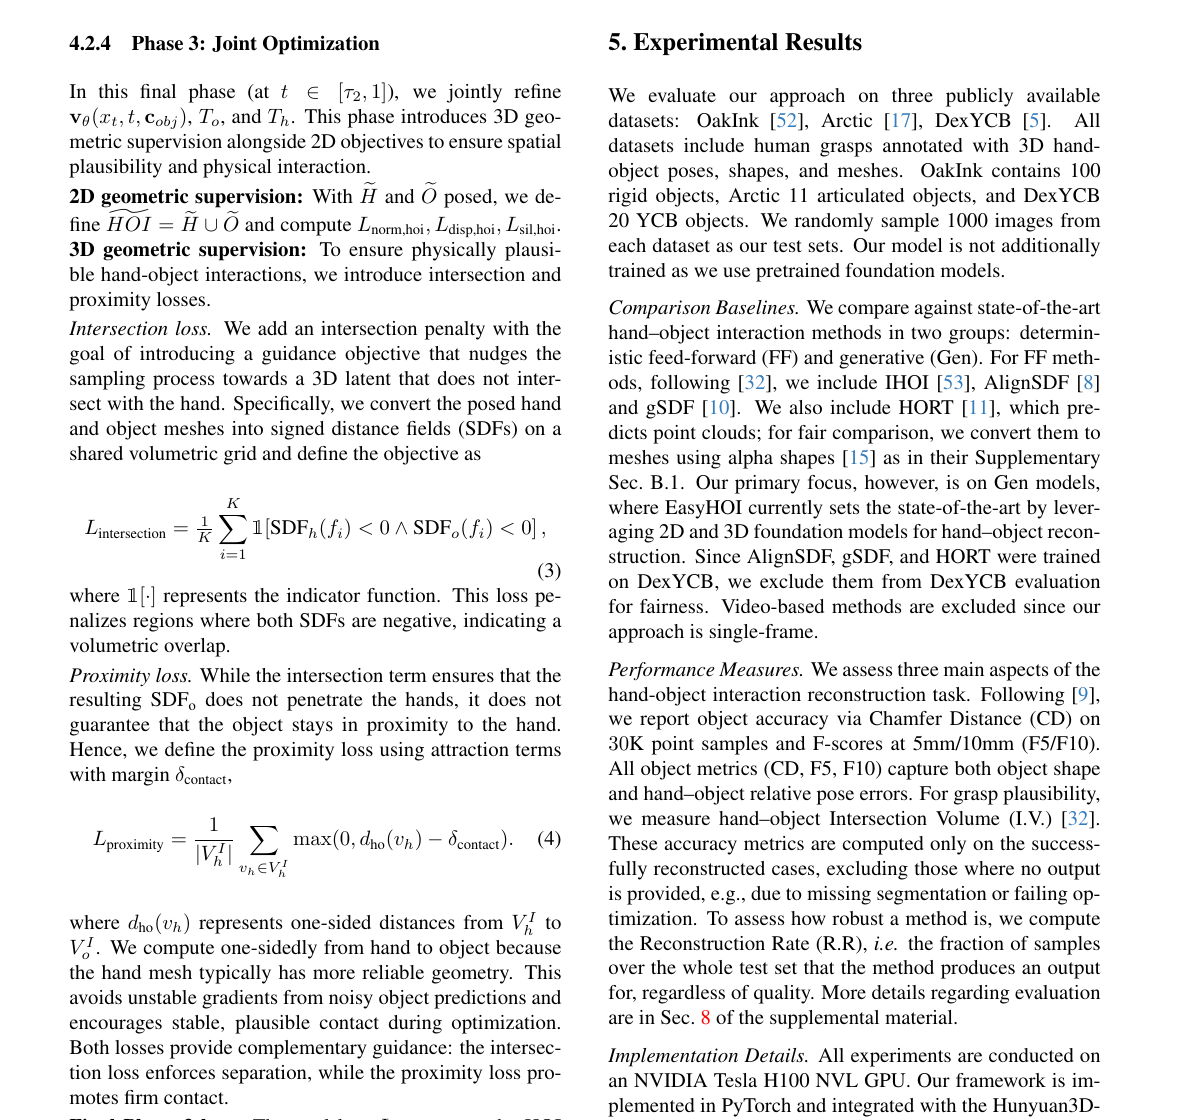
- 以 silhouette、normal / depth、2D keypoint、SDF intersection 和 proximity losses 约束 object geometry 与相对 pose。
5. 实验概览
- OakInk / ARCTIC / DexYCB:论文的 CD 为 1.80 / 2.57 / 2.04 cm²,三套数据均为表内最低。
- OakInk reconstruction rate 为 0.87,EasyHOI 为 0.39;显示生成方法不仅更准,也较少直接失败。
- 100 个 OakInk sample 的 phase ablation:完整方法 CD 1.70;去 guidance、Phase 1、Phase 2 分别为 3.70、5.67、3.53。
6. 优缺点与启发
优点
- 让 image-to-3D generation 在采样时就服从几何与接触,而非完成后 patch。
缺点 / 风险
- 每样本分钟级,依赖 mask / inpainting;细长物体和上游错误仍是失败点。
- 几何准确并不自动等于 metric-scale 6D pose 可用于即时机器人抓取。
7. 值得精读的点
把 hand-first、object-first、joint optimization 明确分阶段非常有价值:它反映了手在单图交互中是比 object 更稳定的空间锚点。