返回研究文献库

3D 表示 / 重建 · 2024 · 3DV · CCF 未收录

Few-View Object Reconstruction with Unknown Categories and Camera Poses

FORGE 让三维 voxel features 同时承担跨视图 pose correlation 与 neural volume reconstruction,并通过渲染损失在测试时进一步联合校正少视图相机 pose。

研究方向

3D 表示 / 重建

任务层级

Category-level

物体设定

Unseen objects

输入模态

five sparse object-centric RGB views

关键依赖

segmented / centered object imagesshared static object instancecamera intrinsicstest-time photometric optimization
完整论文元数据 作者、单位、研究方向、数据集、指标、方法标签和阅读状态 展开
作者
Hanwen Jiang, Zhenyu Jiang, Kristen Grauman, Yuke Zhu
作者单位
The University of Texas at Austin
会议 / 期刊
会议 · 3DV · CCF 未收录
研究方向
3D 表示 / 重建
开源状态
已开源
阅读状态
粗读:已生成 精读:已生成
任务设定
Category-level · Unseen objects
评估指标
Rotation Error Translation Error

论文原始写法:PSNR / SSIM / LPIPS / relative rotation error / relative translation error

关键依赖
segmented / centered object imagesshared static object instancecamera intrinsicstest-time photometric optimization

Reading Notes

粗读 / 精读

已生成 src/paper-notes/forge-3dv2024/coarse.md

论文粗读笔记

用于快速判断论文定位、问题设定、核心方法、实验结论和是否值得精读。

FORGE 粗读

一句话结论

FORGE 从约五张未知相机 pose、未知物体类别的 RGB 图像中,联合恢复相对相机位姿和可渲染 3D 表示;它的关键不是先做 pose 再重建,而是让 3D voxel features 同时服务跨视图相关、pose estimation 和 NeRF-style rendering。

方法

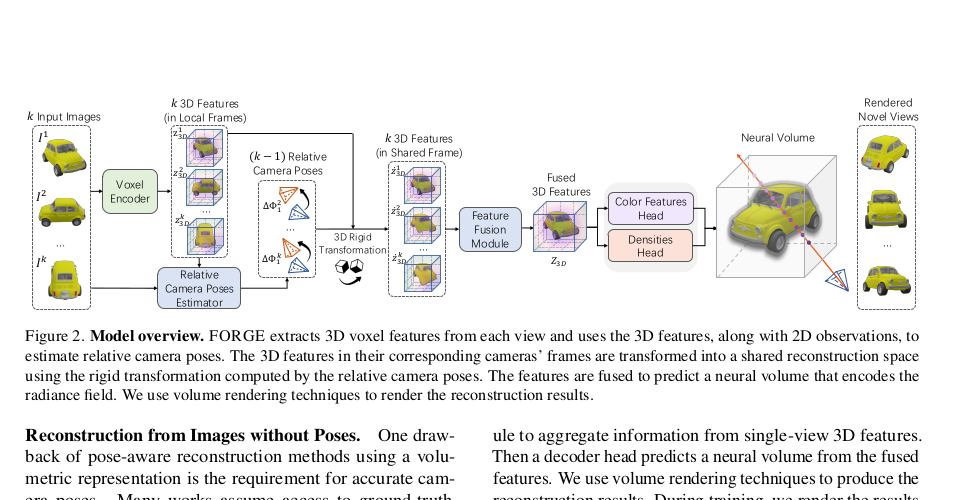
每张图经 2D encoder 提升为 3D voxel feature;global 与 pairwise 两路特征预测 relative pose。预测 pose 把各视图体素对齐后,fusion module 生成统一 neural volume,并通过体渲染重建输入/新视角。测试时再用 1K 次 photometric optimization 修正 pose。

FORGE 联合少视图相机位姿和对象重建的模型概览
三维特征既是 pose 线索也是重建表示;这种共享使两项任务互相提供约束。来源:原论文 Figure 2;版权归原作者及 3DV 2024 出版方所有,本站仅作学术解读。

结果

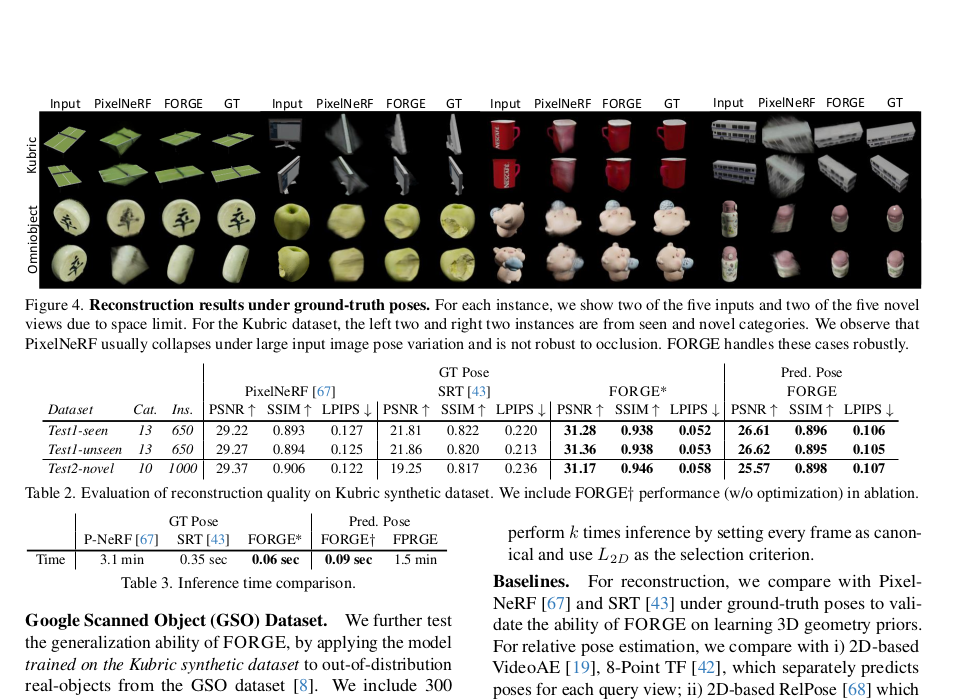
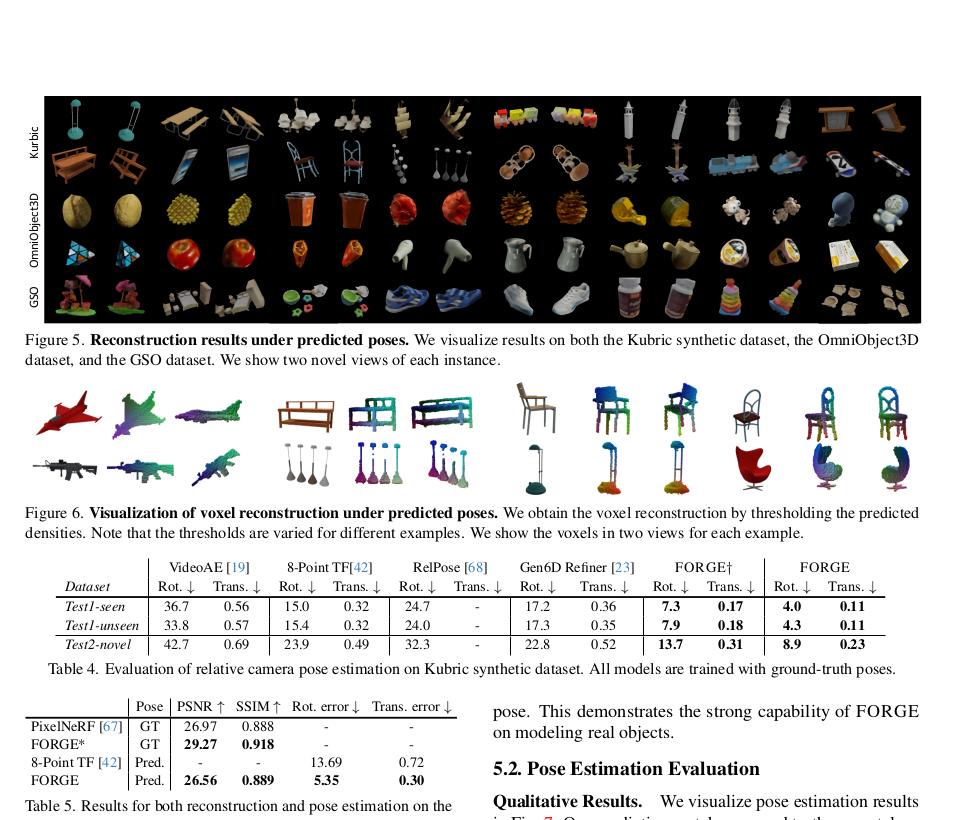
Kubric novel categories 上,FORGE 旋转/平移误差为 8.9°/0.23,8-Point Transformer 为 23.9°/0.49;预测 pose 下新视角 PSNR 为 25.57。OmniObject3D 上为 5.35°/0.30,重建 PSNR 26.56。论文还展示从 Kubric 合成训练零样本迁移到 GSO 真实对象。

FORGE 的少视图重建与 pose 定量结果
上部比较五视图重建,下表对比 pose;FORGE 的 test-time optimization 进一步缩小 predicted-pose 与 GT-pose 重建差距。来源:原论文 Figure 4、Table 2–4;版权归原作者及 3DV 2024 出版方所有,本站仅作学术解读。

边界

这里的“6D pose”是对象中心图像组的相对相机 pose,不是检测图中 object-to-camera pose;输入假设对象已居中、约五视图且同一静态实例。1.5 分钟的完整测试优化也不适合实时系统。

Related Papers

相关论文