论文精读笔记:Generalizable Zero-Shot Object Pose Estimation for Bin-Picking
1. 论文定位
GZS6D-BP 面向 industrial unordered grasping 中的 model-based unseen-object 6D localization。给定真实 RGB-D scene 和新工件 CAD,系统不为该对象采集训练图像或重新训练网络,而是在线渲染模板得到 coarse pose,再以语义点对特征精修。
它介于两类路线之间:
- 比传统 point-pair feature 更强调 learned semantics 与 viewpoint alignment;
- 比 object-specific deep pose network 更强调新对象免训练部署。
论文正文当前非开放获取,但作者将七个 BOP core 数据集的 submission 公开在官方 leaderboard,因此方法页可以达到“摘要级方法 + 官方定量结果”的证据强度,明显高于只有摘要定性结论的论文。
2. Bin picking 为什么需要 zero-shot?
工业工件通常:
- 纹理少、金属反光;
- 多个同类实例紧密堆叠;
- 局部孔、边、平面重复;
- 新 SKU / CAD 经常更换;
- 6D 标签和真实抓取验证昂贵。
Object-specific model 每换对象都要生成 synthetic data 或采集真实数据并重训。即使单个模型推理快,部署总成本仍高。Zero-shot CAD-based 方法把成本改写为:
new CAD→render / match / align→Tco,
而不是:
new CAD→data generation→training→validation→Tco.
3. Stage 1:实时渲染 CAD templates
作者摘要明确说第一步通过 real-time rendering 生成 CAD-based templates,用于 coarse pose estimation。
模板路线通常把 SO(3) 或视球离散为若干候选视角:
{Rk}k=1KR(M,Rk){Tk}k=1K,
再寻找与 scene crop 最相似的 template Tk∗。这是高层数学解释,不是论文未公开实现。正文未披露时,仍不清楚:
- template 包含 RGB、depth、normal 还是 feature;
- 候选 viewpoint 数量;
- matching backbone / similarity;
- detection / segmentation 来源;
- translation 初始化方式。
“实时渲染”的价值是避免为每个 CAD 预训练;代价是候选越密,retrieval 越准但耗时和显存越高。
4. Stage 2:camera-viewpoint-aligned semantic point-pair
传统 point-pair feature 用两个 3D 点及法向构造刚体不变量,例如:
f(pi,pj)=(∥d∥,∠(ni,d),∠(nj,d),∠(ni,nj)),d=pj−pi.
它无需训练、几何解释强,但 textureless symmetric parts 中,大量局部点对具有相同描述,容易产生匹配歧义。
作者提出 semantic point-pair features aligned with the camera viewpoint。高层上可理解为:
- point pair 提供局部三维几何;
- semantic feature 提供局部几何之外的对象 / 区域判别;
- camera-view alignment 统一 scene 与 template 在观察方向上的表示,减少 viewpoint change。
具体 semantic backbone、pair construction、alignment transform 和 refinement optimizer 未在摘要公开,不能进一步写成论文公式。
公开 BOP 提交名包含 +teaser。TEASER++ 属于对大量 outlier 具有鲁棒性的点云配准求解器;可以确认它出现在 leaderboard configuration,但论文摘要没有把它列为核心贡献,因此应把“方法概念”和“公开评测配置”分开。
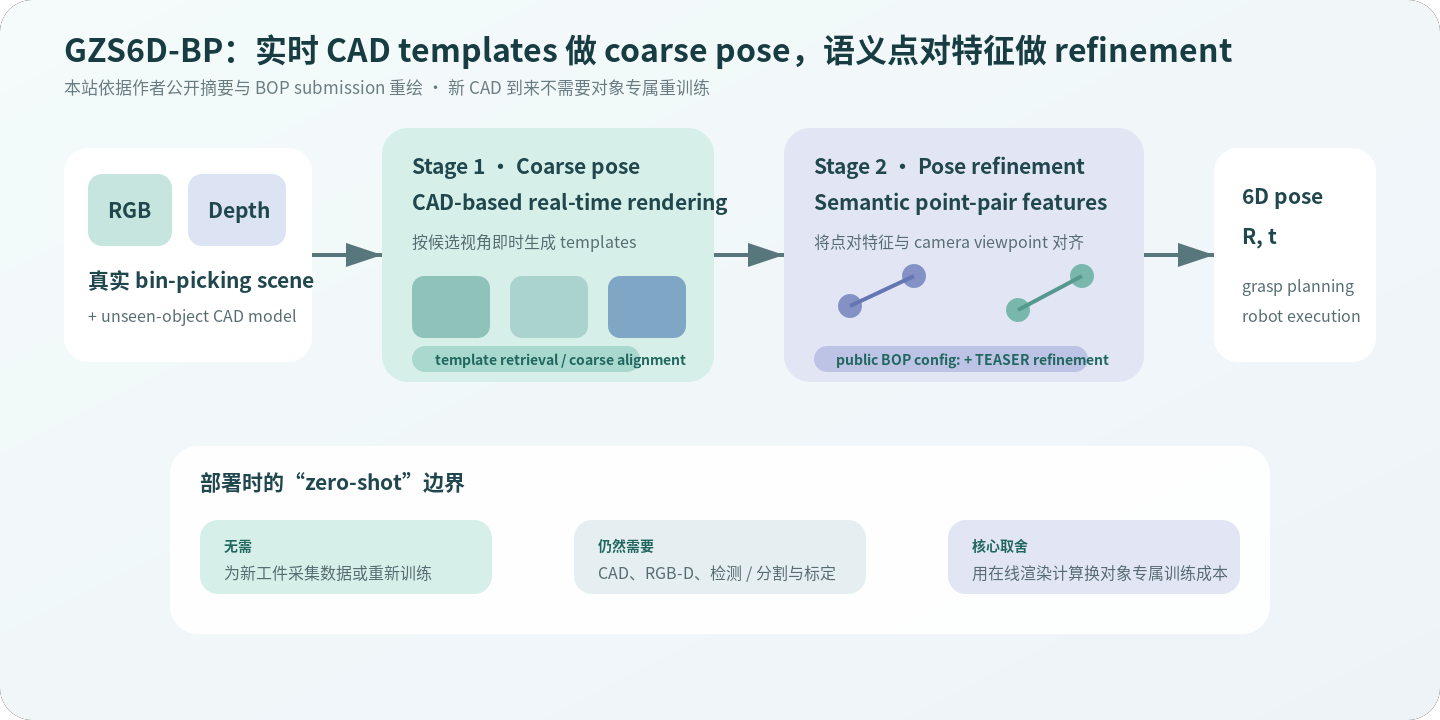 本站根据作者公开摘要和 BOP method submission 重绘,非论文原图。图中将论文摘要的两阶段主线与公开提交中的 TEASER 配置分开标注。论文内容版权归原作者,重绘用于学术解读。来源:论文 DOI、BOP 方法页。
5. BOP 任务与指标
官方 submission 的 task 是 Model-based 6D localization of unseen objects:
- test 时给定对象模型;
- 对象对学习系统而言 unseen;
- localization 通常在给定目标 / detection 条件下评估 pose;
- 输入为 RGB-D。
BOP 的 AR 由三类误差 recall 汇总:
- VSD:visibility-aware surface discrepancy;
- MSSD:maximum symmetry-aware surface distance;
- MSPD:maximum symmetry-aware projection distance。
因此:
ARD=3ARVSD+ARMSSD+ARMSPD,
再对七个 Classic-Core 数据集取平均得到 ARCore。
6. 七数据集官方结果
GZS6D-BP coarse+refine+teaser 的 BOP 记录:
| Dataset | AR | 解释 |
|---|
| LM-O | 0.678 | 强遮挡 household objects |
| T-LESS | 0.694 | textureless、对称工业零件 |
| TUD-L | 0.922 | 相对干净的 household / tabletop |
| IC-BIN | 0.550 | 少对象但重遮挡 bin-picking |
| ITODD | 0.597 | 工业、无纹理、深度挑战 |
| HB | 0.803 | HomebrewedDB |
| YCB-V | 0.772 | 多对象 RGB-D 视频 |
| Core average | 0.717 | 七数据集平均 |
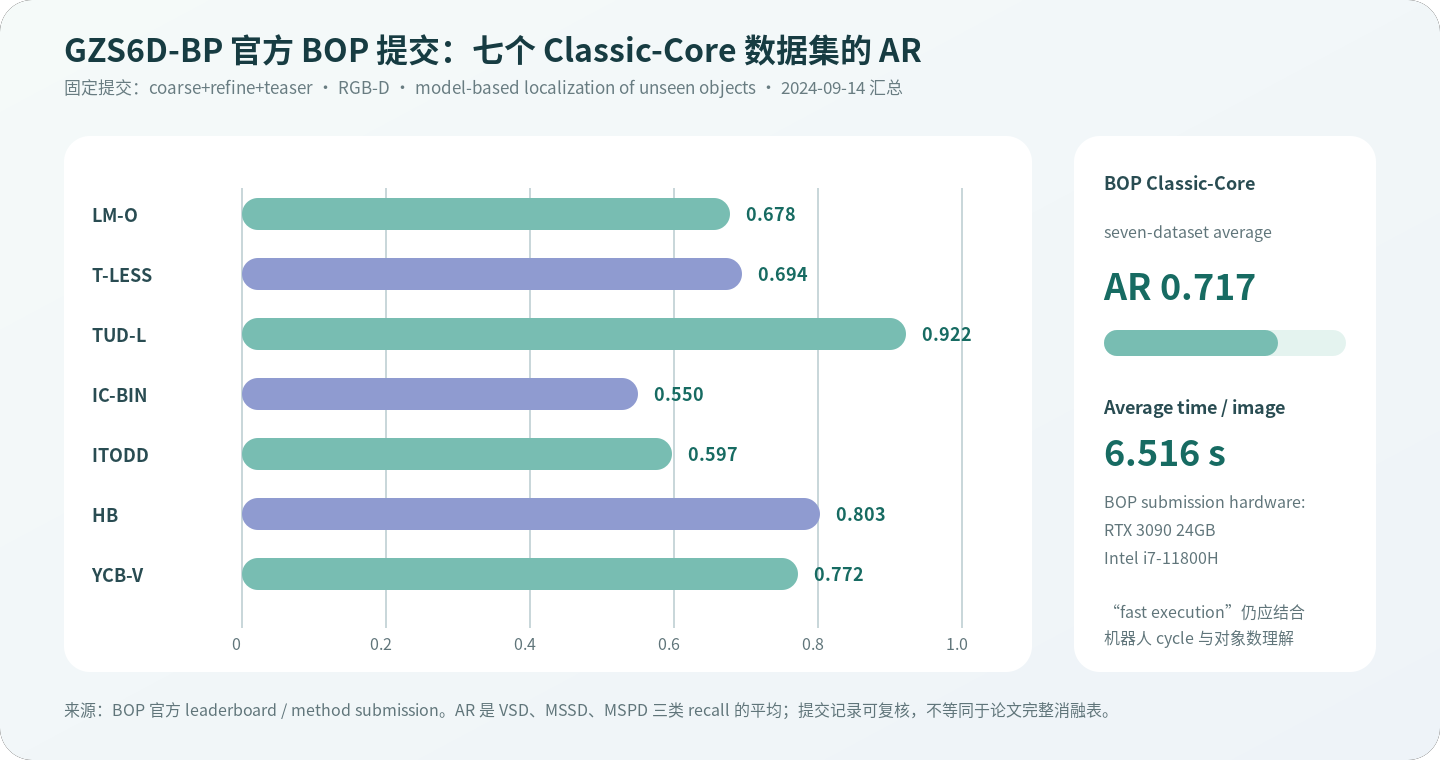 本站根据 BOP 官方固定提交记录重绘。数据:LM-O 0.678、T-LESS 0.694、TUD-L 0.922、IC-BIN 0.550、ITODD 0.597、HB 0.803、YCB-V 0.772,Core AR 0.717,6.516 s/image。来源:BOP leaderboard、method page。
7. 对结果分布的解读
7.1 TUD-L 高、IC-BIN / ITODD 低
AR 从 0.550 到 0.922 跨度很大,表明“新对象免训练”并不意味着不同视觉 regime 等强。较干净、目标可见面积大的场景更适合 template retrieval 与 pair alignment;重遮挡、重复工业几何和 depth dropout 会同时伤害 coarse 与 refinement。
7.2 T-LESS 0.694
T-LESS 是最符合工业 textureless / symmetry 动机的数据集之一。0.694 说明方法能处理相当部分对称零件,但尚非普遍解决。BOP 的 MSSD / MSPD 对称处理避免把等价姿态都判错,因此该数字也不能直接映射为普通 rotation error。
7.3 +TEASER 的作用线索
BOP 还记录了 coarse+refine 与 coarse+refine+teaser 的部分数据:
- LM-O:0.671 → 0.678;
- IC-BIN:0.544 → 0.550;
- HB:0.795 → 0.803;
- YCB-V:0.758 → 0.772;
- TUD-L:0.907 → 0.922。
这说明稳健几何求解带来小而稳定的增益,但也增加时间。由于不同 submission 日期和完整配置可能不同,这只能作为公开 leaderboard 线索,不能替代论文消融。
8. 速度怎样理解?
BOP 汇总给出平均 6.516 s/image,硬件为 RTX 3090 24GB + Intel i7-11800H。各数据集时间还随对象数量变化,例如:
- HB submission:8.180 s/image;
- YCB-V:5.884 s/image;
- IC-BIN:9.079 s/image。
所以摘要中的 “fast execution” 不是视频级实时。可能的合理语境是:
- 相比为新对象重训数小时 / 数天,在线几秒可接受;
- 工业抓取 cycle 本身以秒计;
- localization 可能对场景中多个对象逐一渲染 / 匹配。
工程部署应同时报告:
Tcycle=Tdetect+Tpose+Tplan+Tmotion+Tgrasp.
如果机械臂运动需十几秒,6.5 秒可能仍可用;若要动态 conveyor tracking,则明显不足。
9. 与相关路线比较
| 路线 | 新对象要训练? | CAD | 主要计算 | 典型问题 |
|---|
| object-specific network | 是 | 常需要 | 离线训练 + 快推理 | SKU 切换慢 |
| classical PPF | 否 | 是 | 几何 voting | 重复局部 / noise |
| learned template method | 否 | 是 | render + feature match | template density |
| GZS6D-BP | 否 | 是 | coarse render + semantic pair refine | 秒级、依赖 RGB-D |
| model-free reference method | 否 | 不一定 | reference reconstruction / matching | 参考视图质量 |
GZS6D-BP 的核心 trade-off 很明确:用在线几何与匹配成本,换掉对象专属数据和训练。
10. 真实机器人验证的证据边界
作者摘要称集成 robotic grasping system,体现 high precision 与 fast execution,适合 bin-picking。但没有公开:
- robot / gripper / camera;
- 工件数量、材质和对称性;
- trial 数和 picking success rate;
- grasp planner 是否使用 GT mask;
- failure cases;
- 与 object-specific system 的 end-to-end 对比。
因此可以说“完成真实系统集成”,不能给出未经公开的成功率或毫米误差。
11. 复现清单
取得正文或代码后应核验:
- template 渲染模态、视角数量和缓存策略;
- detection / segmentation 前端;
- coarse similarity 与 translation initialization;
- semantic point-pair feature 定义;
- camera viewpoint alignment 的坐标变换;
- refinement 与 TEASER 的输入 correspondences;
- BOP detection / localization 协议与 default detections;
- 每阶段 runtime、对象数 scaling;
- real robot setup 与 success criterion;
- 新 CAD 导入到可运行的总准备时间。
12. 研究启发
这篇工作提示工业 zero-shot 不一定要追求“完全无模型”:
- CAD 是工业现场已有的强先验;
- 关键是消除对象专属训练,而不是消除所有几何;
- coarse stage 可用 foundation feature 提高外观泛化;
- refine stage 应保留 point-pair / robust registration 的可解释性;
- 速度优化应优先减少 template 数、复用 CAD feature,并按场景先验裁剪 pose distribution。
更完整的后续系统可以把机器人工作空间的 upright / approach constraints 用于 template proposal,再对高置信粗位姿执行少量 semantic pair refinement。这样可能保留 GZS6D-BP 的新对象部署优势,同时把 6.5 秒缩短到更接近工业 cycle 的范围。
总的来说,GZS6D-BP 是 ICRA 2025 专题中证据链较完整的一篇非开放全文论文:摘要说明两阶段方法,BOP 官方站给出七数据集可复核数字,真实机器人集成提供应用方向。仍缺少的是正文结构、代码和机器人成功率。
