论文精读笔记:GIVEPose: Gradual Intra-class Variation Elimination for RGB-based Category-Level Object Pose Estimation
1. 核心判断
- 论文:CVF Open Access
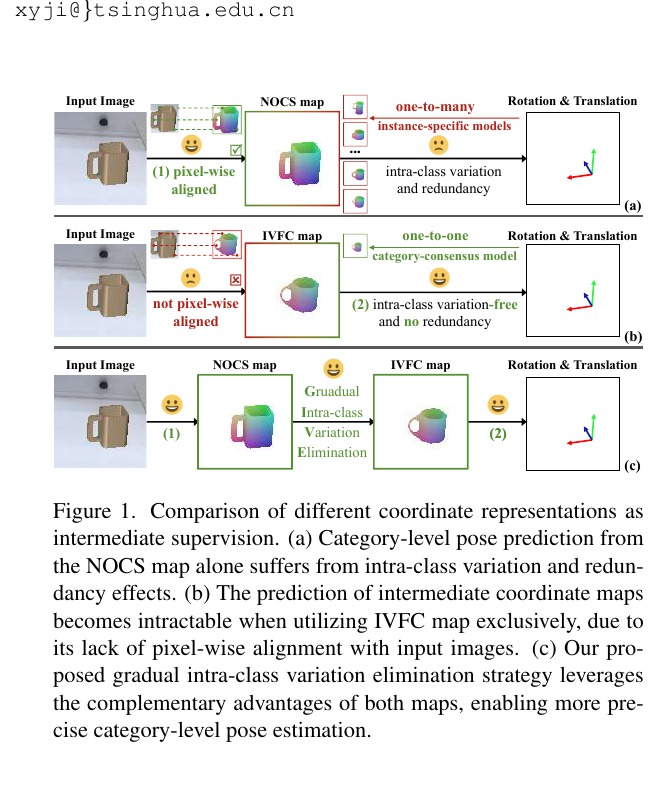
- 关键问题:NOCS map 对图像像素可对齐,却让同类不同实例映射到不同 canonical surface;它混入的 intra-class variation 对 pose 是冗余的。
- 核心回答:引入由类别 consensus model 生成的 IVFC map,并通过 DCAE 从 NOCS 逐步消去实例差异,而非粗暴替换 NOCS。
2. 一句话定位
GIVEPose 在“pixel-aligned NOCS”与“variation-free category consensus”之间建立渐进过渡,旨在让类别级 RGB pose 的中间坐标既可预测又更接近 pose-sufficient statistic。
2.1 论文图表导读
| 图表 | 应该看什么 |
|---|
| Figure 1 | NOCS-only、IVFC-only 与 gradual fusion 为什么各自有局限。 |
| Figure 2–3 | DCAE 如何从 NOCS 产生 IVFC,以及两种坐标的几何关系。 |
| Table 1–4 | REAL275、CAMERA25、absolute-scale、Wild6D 的指标不能直接混合。 |
| Table 5 | NOCS / IVFC supervision、DCAE、map design 的模块因果。 |
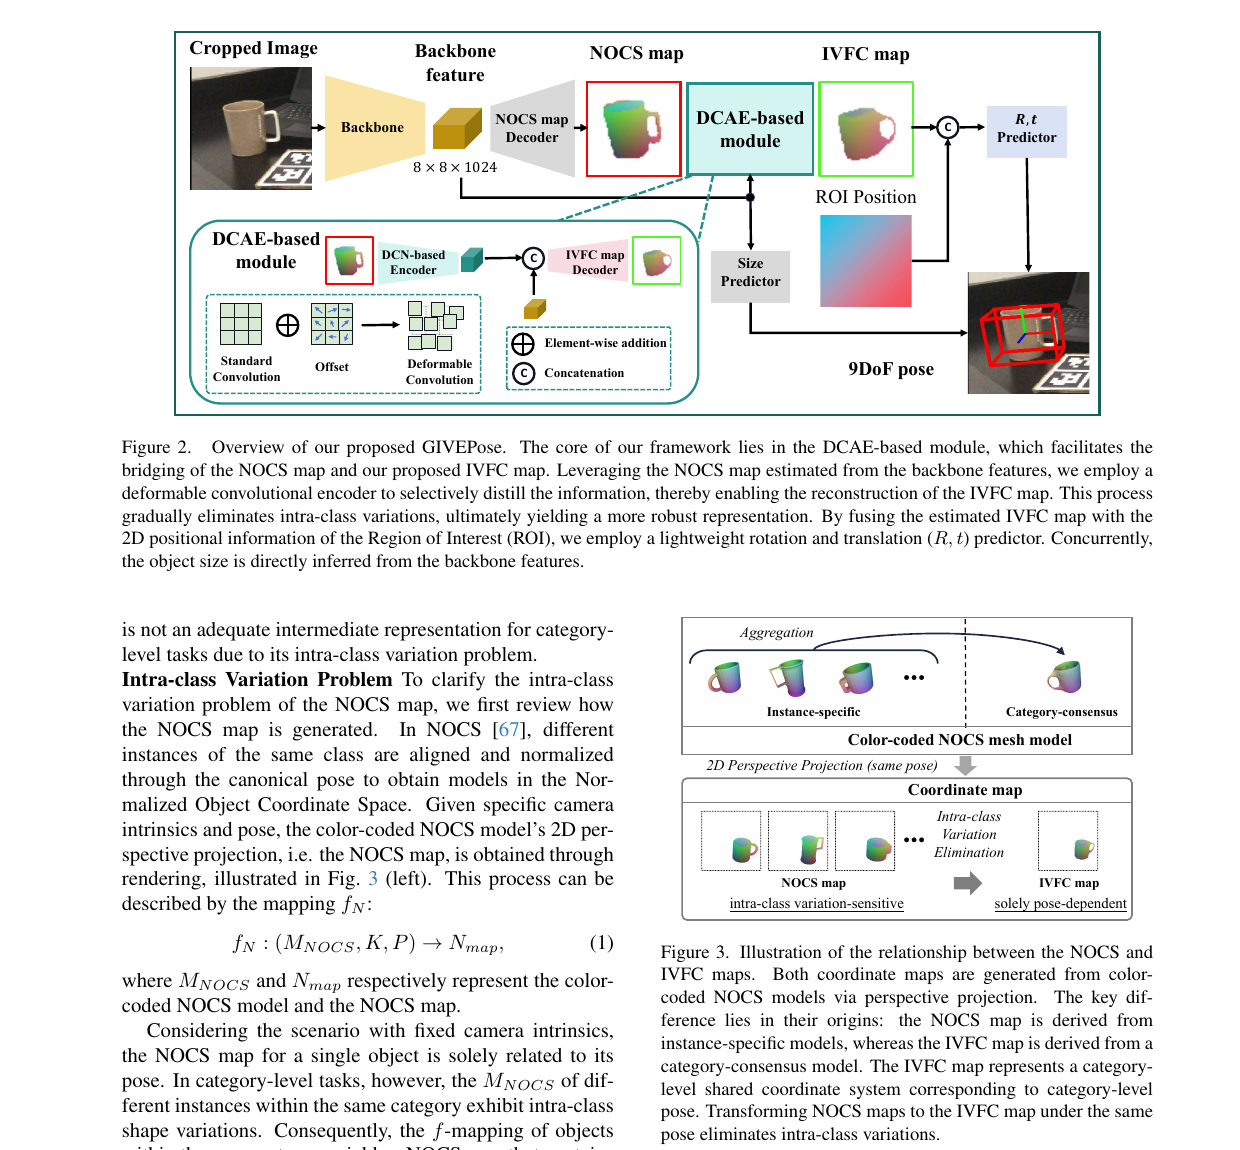 原论文方法图区域:GIVEPose 将 NOCS map 和类别共识的 IVFC map 通过渐进模块融合,以减少类别内形状变化对 pose 的干扰。来源:CVF Open Access。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
3. 问题设定与边界
- 输入为单张 RGB object crop,估计已知类别内未见实例的 pose;论文目标是 RGB category-level pose,而非 arbitrary unseen category。
- 需 object detector / mask、相机内参和类别级训练数据;depth 不作为测试输入。
- IVFC 是类别先验下的 consensus coordinate,不是每个对象都可自由学习的 3D reconstruction。
4. 方法详解
- NOCS branch:提供 pixel-wise aligned coordinate,保持从 RGB 监督中学习局部外观–几何联系的能力。
- IVFC branch:由类别共识形状生成 one-to-one pose correspondence,去除与具体实例无关的 variation。
- DCAE / gradual elimination:用 deformable convolution autoencoder 从 NOCS 辅助生成 IVFC,使网络在保持可预测性的同时逐步抽取共识。
- Pose predictor:融合 NOCS、IVFC 和 2D location 输出最终 pose。
5. 实验分析
| REAL275,scale-agnostic | LaPose | GIVEPose | 增益 |
|---|
| N IoU50 | 47.9 | 50.3 | +2.4 |
| N IoU75 | 15.8 | 20.8 | +5.0 |
| 10° 0.2d | 37.4 | 44.6 | +7.2 |
| 10° 0.5d | 57.4 | 64.8 | +7.4 |
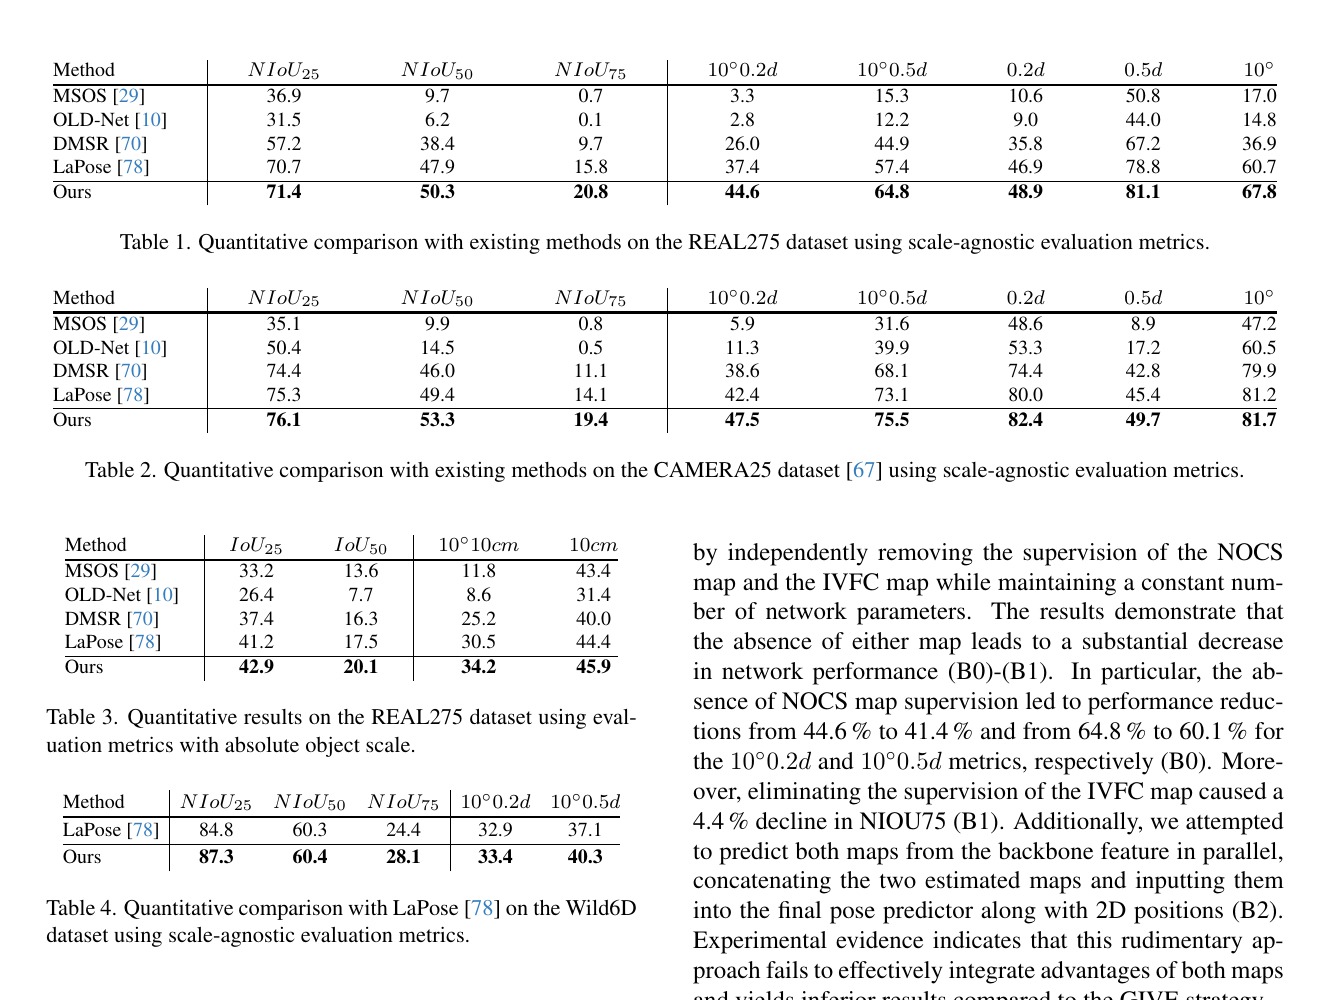 原论文 Table 1–4:分别报告 REAL275 的尺度无关与绝对尺度结果、CAMERA25 以及 Wild6D;阅读时必须区分归一化 IoU、角度–相对位移和绝对厘米阈值。来源:CVPR 2025 论文 PDF。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
- REAL275 绝对尺度协议下,GIVEPose 的 IoU25 / IoU50 / 10°10cm / 10cm 为 42.9 / 20.1 / 34.2 / 45.9,分别高于 LaPose 的 41.2 / 17.5 / 30.5 / 44.4。
- CAMERA25 上,GIVEPose 的 N IoU25 / 50、10°0.2d / 0.5d 为 76.1 / 53.3 / 47.5 / 75.5;Wild6D 的 N IoU25 / 50 / 75 为 87.3 / 60.4 / 28.1。跨合成、受控真实与野外数据均有验证,但这些表的检测器、尺度定义和样本分布不同,不能横向比较绝对数值。
消融中完整模型的 N IoU75 / 10°0.2d / 10°0.5d 为 20.8 / 44.6 / 64.8;去掉 NOCS supervision 变为 18.2 / 41.4 / 60.1,去掉 IVFC supervision 为 16.4 / 41.2 / 63.8。直接拼接 NOCS 与 IVFC 的 10°0.2d 仅 40.7,DCAE 换成普通 CAE 为 40.5,说明两类 map 不能互相替代,渐进结构也不是无关紧要的实现细节。
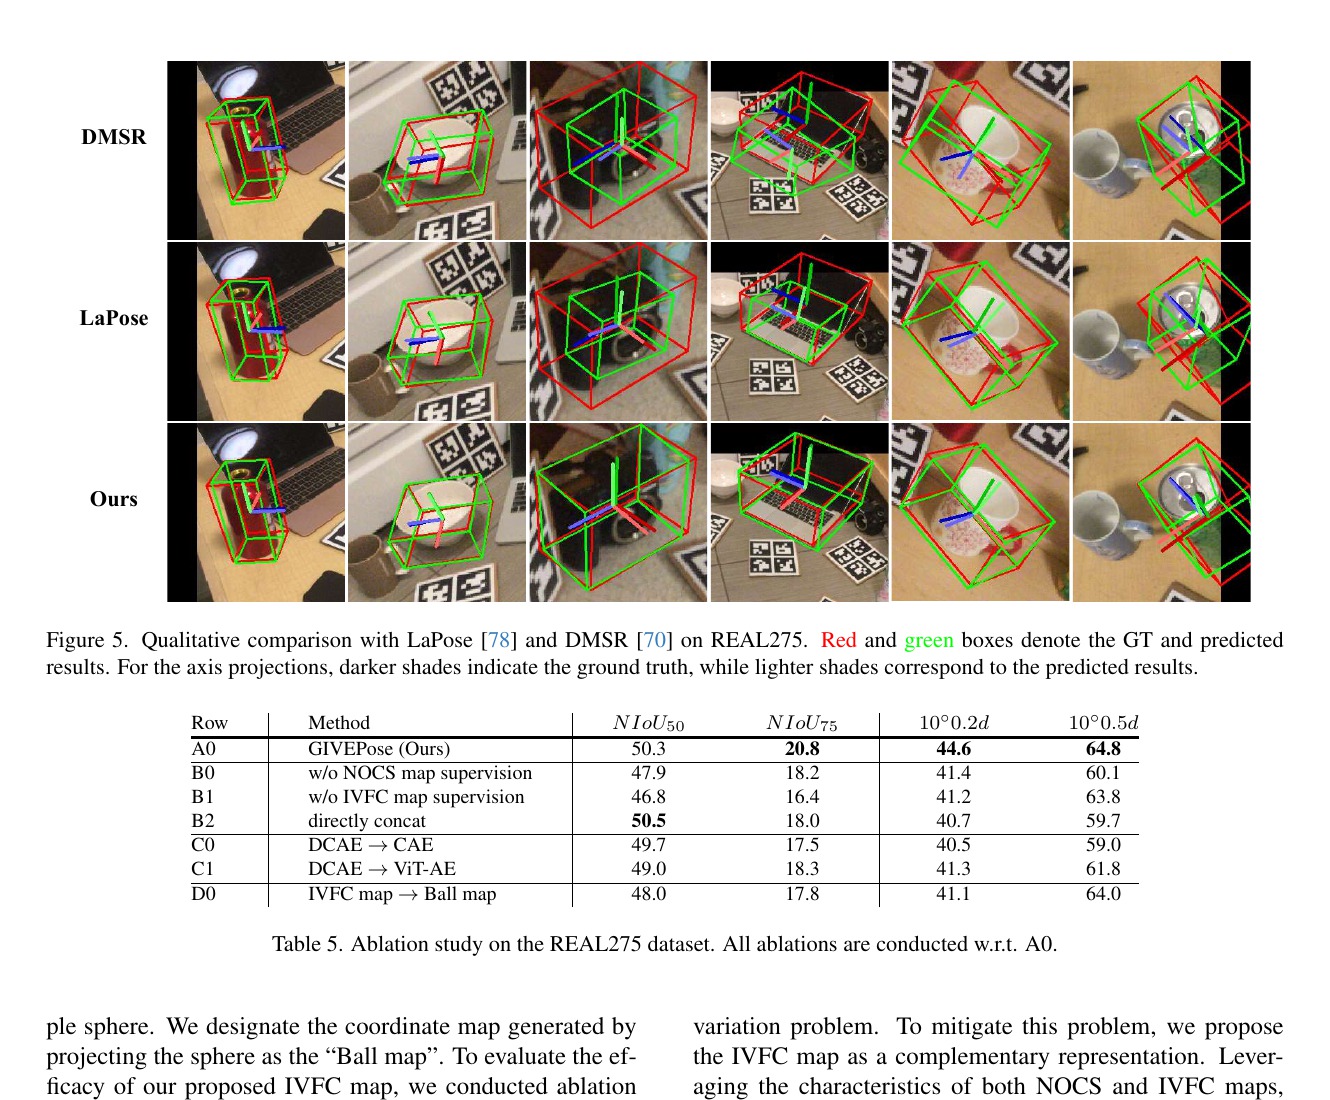 原论文 Figure 5 与 Table 5:上半部分比较 DMSR、LaPose 和 GIVEPose 的 3D 框;下半部分逐项移除 NOCS / IVFC 监督、改成直接拼接或替换 DCAE。来源:CVPR 2025 论文 PDF。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
6. 作者声称与我的判断
| 作者声称 | 我的判断 |
|---|
| NOCS 的实例差异限制 category pose | IVFC 与 NOCS 去除实验给出直接支持;仍应报告类别形状跨度与增益的相关性。 |
| gradual fusion 优于直接 concat | direct concat 的 10°0.2d 为 40.7,低于 44.6,支持其融合机制而非仅增加 feature。 |
7. 复现要点与限制
- 需固定 NOCS / IVFC 的 normalization、类别 consensus construction、DCAE resolution 和 object crop policy。
- 输出对 detector 与 truncation 敏感;论文也指出训练需要昂贵真实标注。
- 类别外实例没有 IVFC consensus 的定义,不能将此路线直接当作 open-world pose 方法。