
Reading Notes
粗读 / 精读
已生成 src/paper-notes/high-precision-visuotactile-icra2025/coarse.md
论文粗读笔记
用于快速判断论文定位、问题设定、核心方法、实验结论和是否值得精读。
论文粗读笔记:High-Precision Object Pose Estimation Using Visual-Tactile Information for Dynamic Interactions in Robotic Grasping
1. 基本信息
- 作者:Zicai Peng、Te Cui、Guangyan Chen、Haoyang Lu、Yi Yang、Yufeng Yue
- 会议 / 年份:IEEE ICRA 2025
- 机构:Beijing Institute of Technology
- 论文:DOI
- 任务:机器人动态交互中的对象 pose tracking,覆盖被接触对象运动与抓持对象手内滑移
- 实验范围:13 个不同几何形状对象
- 公开性:正文非开放获取;未发现作者公开稿、代码或数据
2. 一句话总结
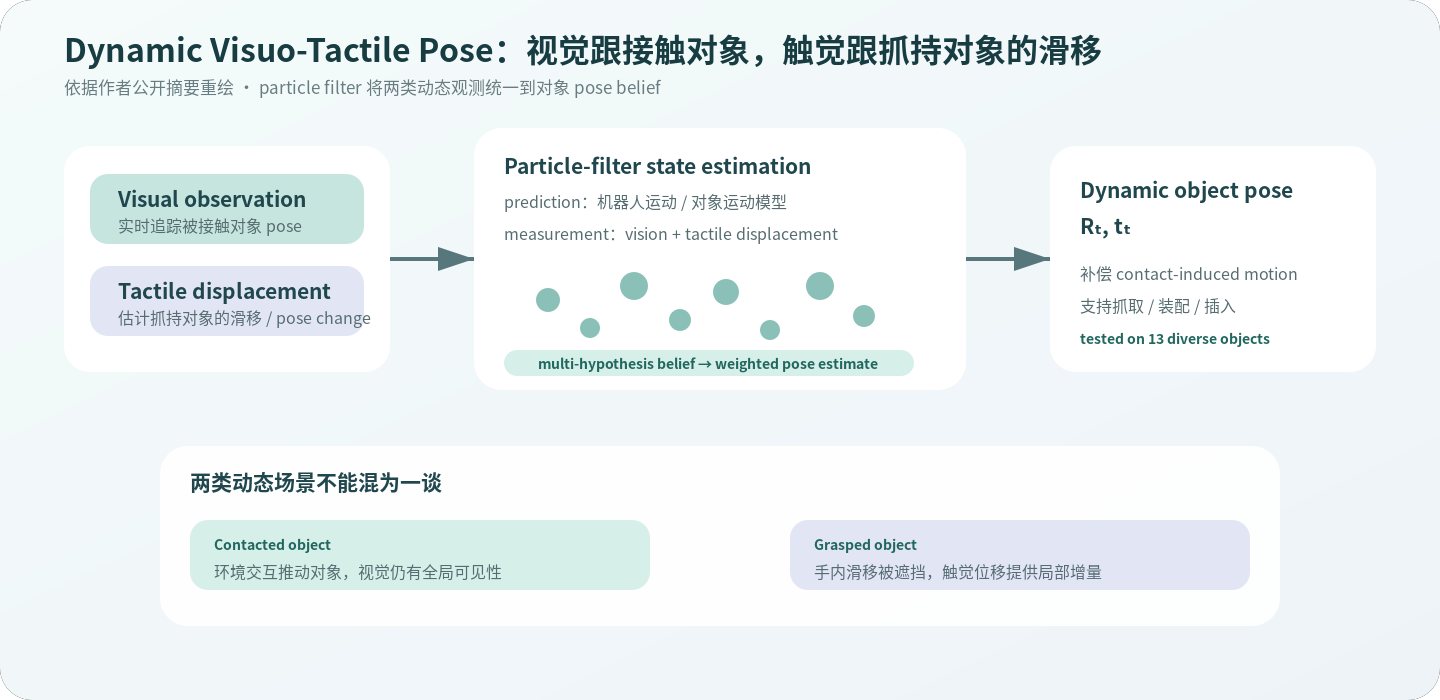
该方法用 particle filter 融合视觉和触觉位移:视觉实时追踪环境中被接触对象,触觉 displacement 修正抓持对象因滑移产生的 pose change;作者在 13 个对象上验证动态适应性,但摘要没有公开 translation / rotation error。
3. 方法主线
静态抓取假设 固定,但真实交互会发生:
- 夹持力变化导致手内滑移;
- 抓持对象推动环境对象;
- 视觉被机械手遮挡;
- 接触瞬间运动模型突变。
方法用 particle filter 维护多假设 pose belief:
- motion model 预测粒子;
- vision 更新被接触对象;
- tactile displacement 更新抓持对象增量;
- 重加权 / 重采样得到当前 pose。
4. 证据边界
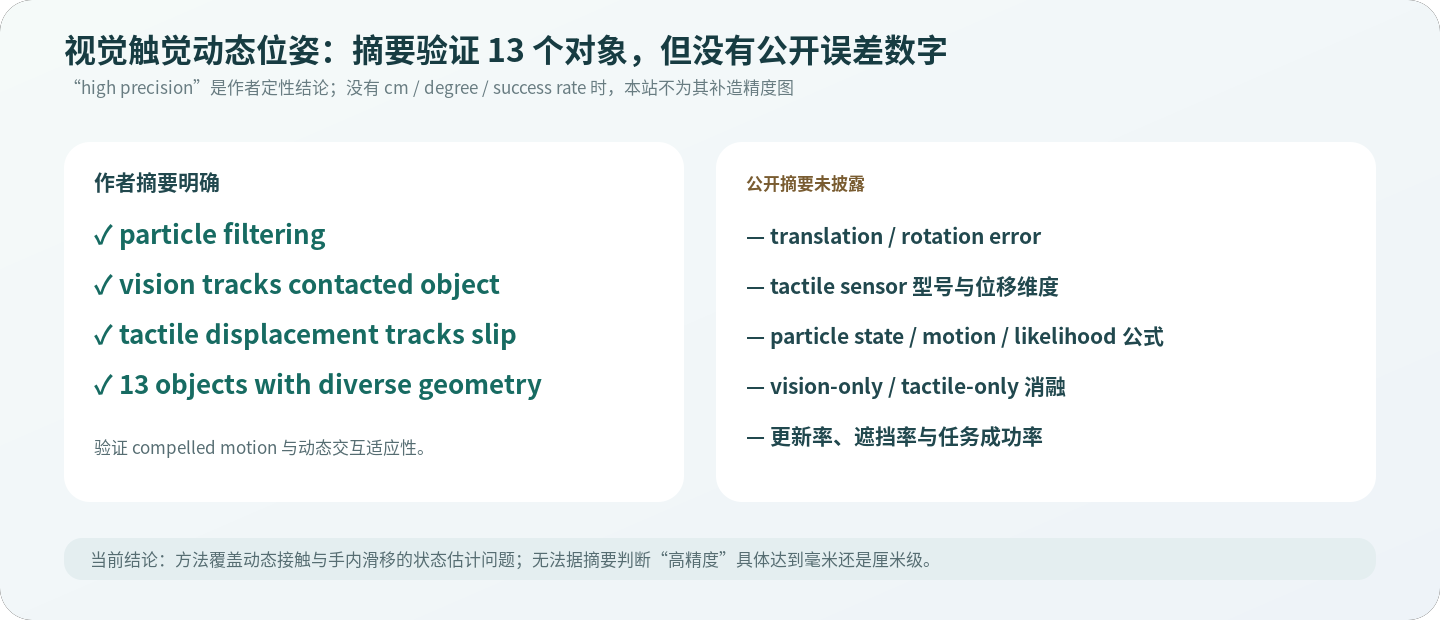
作者摘要确认 13 个不同几何对象、dynamic scenes、compelled motion 和 high-precision pose conclusion,但没有 cm / degree、更新率、baseline 或 task success。
5. 粗读评价
论文最有价值的是把两类对象状态分开:环境中的 contacted object 可由 vision 给全局 pose,grasped object 被遮挡却能由 tactile displacement 给局部变化。粒子滤波适合处理噪声、多假设和不同更新率。
限制是系统依赖 initial pose、触觉与手坐标标定、运动模型;触觉提供的是局部位移而非天然全局 pose,长期积分会漂移。无公开数字,当前不能判断其“高精度”是否达到装配所需毫米级。