1. 核心判断
论文的主问题不是“金属类别很难识别”,而是金属表面的 appearance 与固定 albedo 假设不一致:镜面高光会随光源和视角移动,表面还会映出环境,导致同一个 CAD instance 在 RGB 中呈现强烈非刚性外观变化。作者从两种互补信息入手:
几何不随反射变化 :从 CAD 曲率生成 view-dependent keypoint heatmap,要求网络学习稳定几何位置;外观可以被规范化 :用同场景、同 pose、不同 BSDF 的 paired render 监督网络生成“更粗糙、更少金属和高光”的图像,再重新估计 pose。
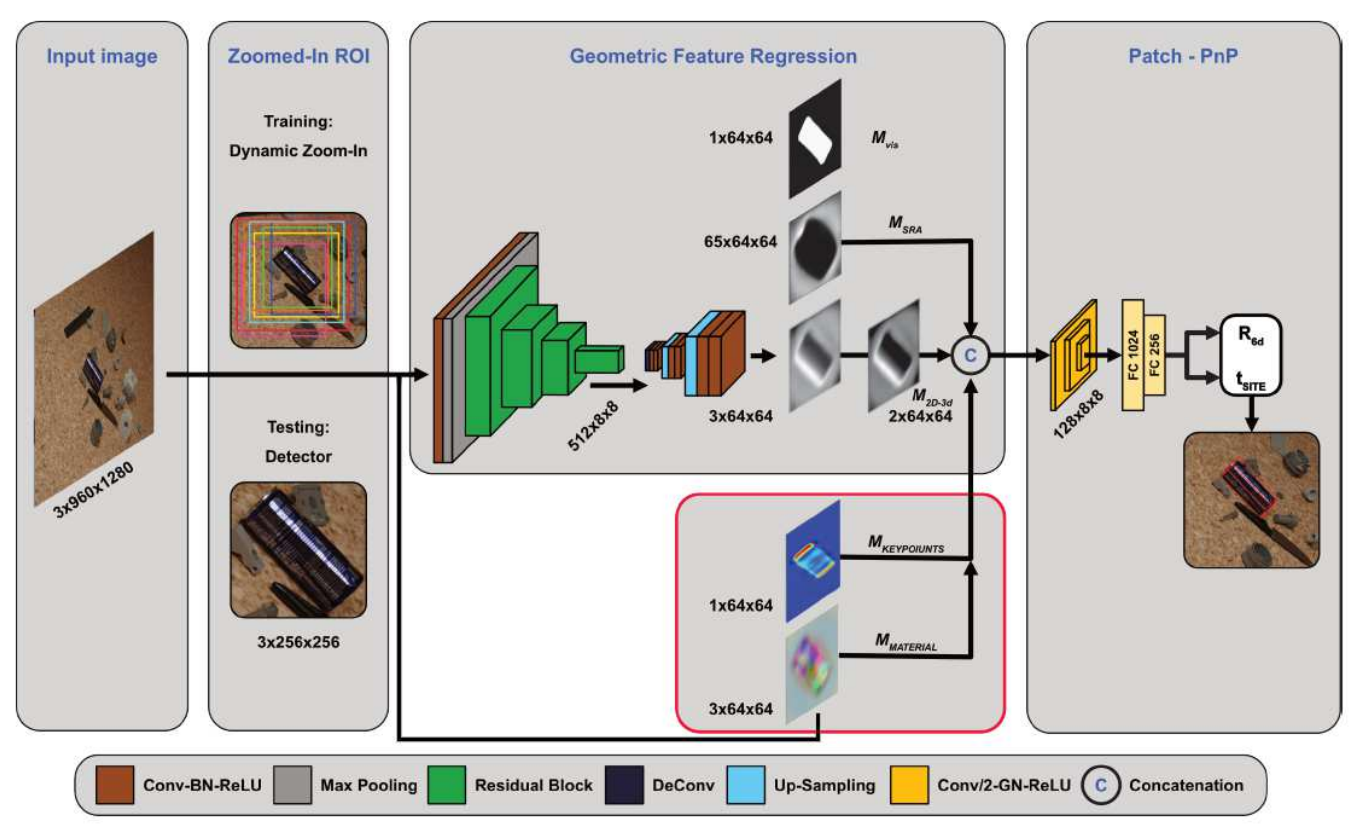
这两条路线都建立在 GDRNPP 的 GeoHead + Patch-PnP 上。论文 Figure 4 把两个辅助头画在同一结构中,但结论明确把“未来组合”列为后续工作;当前结果是两组独立实验,不能把 Table I 与 Table II 的最佳值视为一个联合模型。
2. IGD 数据集到底包含什么
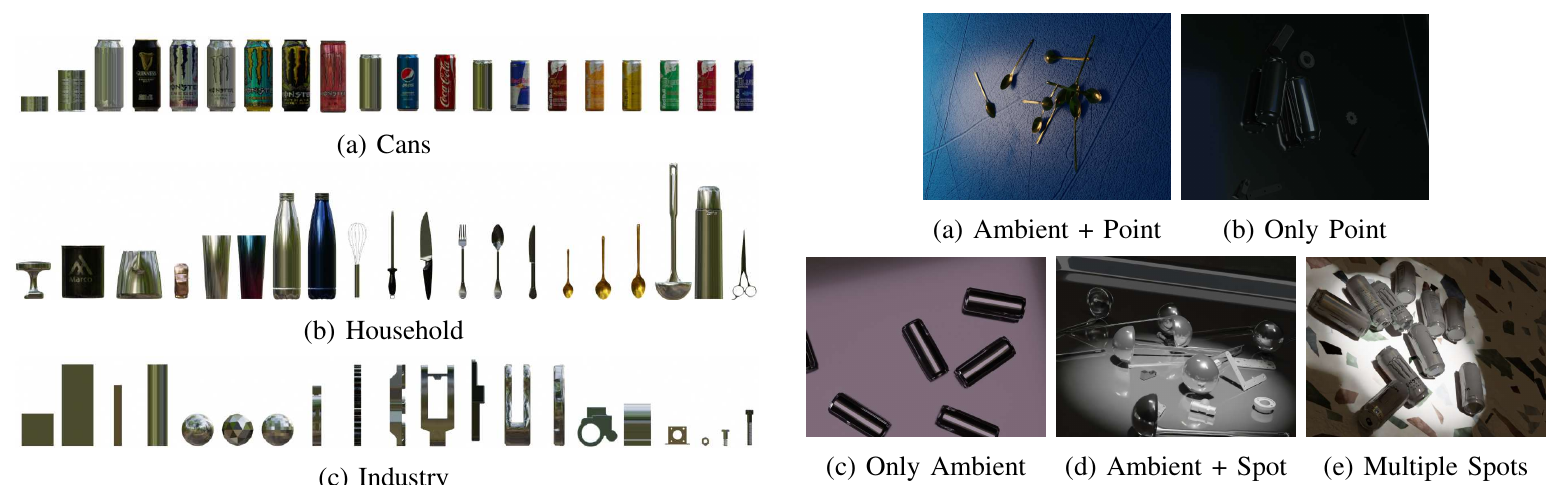
原论文 Figure 1 / 2。对象覆盖旋转对称罐体、日常金属器具和不同复杂度工业零件;光照组合决定高光的位置、数量和强度。来源:作者公开稿 ;图片版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
2.1 对象与场景
数据集使用 60 个 Sketchfab models,分为:
Can:啤酒罐、能量饮料罐等大量轴对称对象;
Household:瓶、杯、刀叉、剪刀等;
Industry:螺母、支架、连接件、齿轮等低 / 高细节零件。
每个场景采用两种 composition:
Multiple Instances of the Same Object(MiSo):1–10 个相同 object instance;
Single Instance, Multiple Object(SiMo):1–10 个对象,场内不重复同一 instance。
部分场景混入 ITODD objects 增加 occlusion / distractors,并加入 reflective support surfaces,使物体外观包含环境反射。
2.2 材质、光照与背景
BlenderProc + Blender BSDF 为每个对象采样 metallic、specular、roughness。五种 lighting scenario 是:
ambient + point;
point only;
ambient only;
ambient + spot;
multiple spots。
背景分 plain black、CC Textures floor 与 Poly Haven HDR 三类。作者在 test split 中换用训练未出现的 texture / HDR,并平衡五类光照;但对象仍是训练时的 60 个 instance,任务属于 seen-object instance-level pose。
2.3 数量与开放资源
对每个 object / lighting / background combination:
生成 10 个 MiSo scenes,每场 5 个 camera angles;
生成 120 个 SiMo scenes,每场 25 个 camera angles;
汇总为 45,000 MiSo + 45,000 SiMo training images;
test split 为每种背景、每种 composition 各 300 张,共 1,800 张。
公开的 IGD 数据集页面 提供 BOP 格式数据、PLY models 和 Blender scene,页面当前标注约 56.3 GB、MIT license,并逐项列出 Sketchfab asset credits。实际使用时仍应检查原始 3D assets 的具体授权条款,而不能只把聚合数据页的 license 当作所有模型的再分发许可说明。
最重要的边界是:训练和测试均为合成图。 HDR background 并不等于真实相机采集;论文没有真实金属对象的 pose ground truth,也没有 sim-to-real 结果。
3. GDRNPP 基线
GDRNPP 从 detector 输出的 object RoI 开始:
ConvNeXt backbone 编码 RGB crop;
multi-head GeoHead 预测 visible mask、surface region attention、2D–3D correspondence 等 feature maps;
Patch-PnP 从 feature maps 直接回归 R 6 d R_{6d} R 6 d
可选 depth refinement,但本文输入 / 主实验是 RGB。
作者选择它是因为结构易扩展,并且在 BOP 中表现强。论文只在自建 IGD 上比较 GDRNPP 与自己的扩展,没有和其他公开方法在同一数据上横向比较,因此不能据此判断对整个 pose literature 的 SOTA 地位。
4. 几何关键点辅助头
原论文 Figure 4。红框中的单通道 \(M_{\text{keypoints}}\) 或三通道 \(M_{\text{material}}\) 与原 GDRNPP feature maps 融合;关键点实验最终用 BAM,材质实验最终用重建图做第二次 GeoHead forward。来源:作者公开稿 ;图片版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
4.1 从 CAD 生成监督
先在 object surface 均匀插值 3D points,再按当前 camera view 与场景 geometry 移除 self-occluded / externally occluded points。对可见点 p p p N ( p ) N(p) N ( p )
C p = 1 ∣ N ( p ) ∣ ∑ x i ∈ N ( p ) ( x i − p ) ( x i − p ) T . C_p=
\frac{1}{|N(p)|}
\sum_{x_i\in N(p)}
(x_i-p)(x_i-p)^T. C p = ∣ N ( p ) ∣ 1 x i ∈ N ( p ) ∑ ( x i − p ) ( x i − p ) T . 设特征值为 λ 1 ≥ λ 2 ≥ λ 3 \lambda_1\ge\lambda_2\ge\lambda_3 λ 1 ≥ λ 2 ≥ λ 3 ρ \rho ρ
S ( p ) = ρ λ 1 λ 1 + λ 2 + λ 3 . S(p)=
\rho\,
\frac{\lambda_1}
{\lambda_1+\lambda_2+\lambda_3}. S ( p ) = ρ λ 1 + λ 2 + λ 3 λ 1 . 超过阈值 τ \tau τ ρ \rho ρ
4.2 为什么是 heatmap
网络输出是 64×64 feature,而离散关键点投影对缩放和像素偏差很敏感。作者将 3D keypoints 投到 image plane,以 normalized saliency 赋值,再用 Gaussian kernel 扩散为连续 heatmap。该分支并不通过 2D keypoints + PnP 单独求 pose;heatmap 是额外 feature,由 Patch-PnP 与其他 dense maps 一起回归 pose。
4.3 三种融合
ADD:与原 feature map 相加;
CON:channel concatenation;
BAM:用 Bottleneck Attention Module 联合建模 spatial / channel relevance。
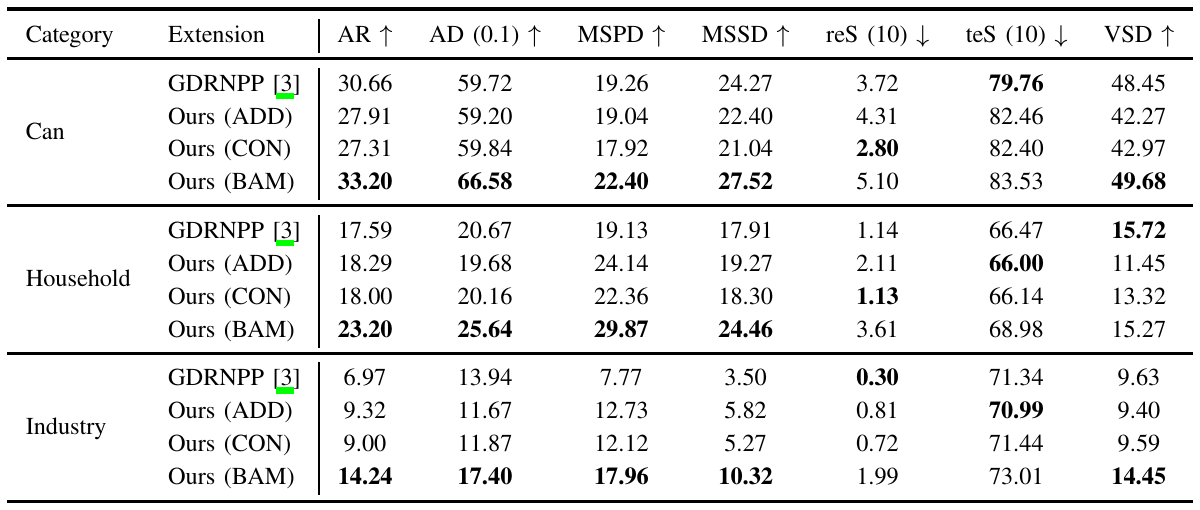
原论文 Table I。BAM 在三类对象的 AR、AD、MSPD、MSSD 上总体最好,但 reS / teS 并不随 AR 同步改善。来源:作者公开稿 ;表格版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
AR 的绝对变化:
类别 GDRNPP ADD CON BAM Can 30.66 27.91 27.31 33.20 Household 17.59 18.29 18.00 23.20 Industry 6.97 9.32 9.00 14.24
BAM 对 Industry 的绝对提升最大(+7.27 AR),且相对提升超过一倍;说明复杂轮廓和局部几何比平滑罐体更能利用曲率监督。简单 ADD / CON 在 Can 上反而降低 AR,支持“辅助 feature 如何选择和融合”比“是否增加 feature”更重要。
5. 材质归一化分支
作者为每张原始金属 render 生成同 camera、pose、lighting、background 下的 paired target,只改变 object BSDF:
high roughness;
low / no metallic;
low / no specular;
或三者组合。
目标不是估计原对象真实材质参数,而是生成一个高光更弱、纹理变化更稳定的 pose-friendly appearance。
三种方案:
Auto-Encoder :GeoHead 直接输出 ideal-material RGB;Difference :输出 original 与 ideal image 的 pixel-wise difference;Reconstructed :将 difference 加回 original crop,并用 corrected image 第二次运行 GeoHead。
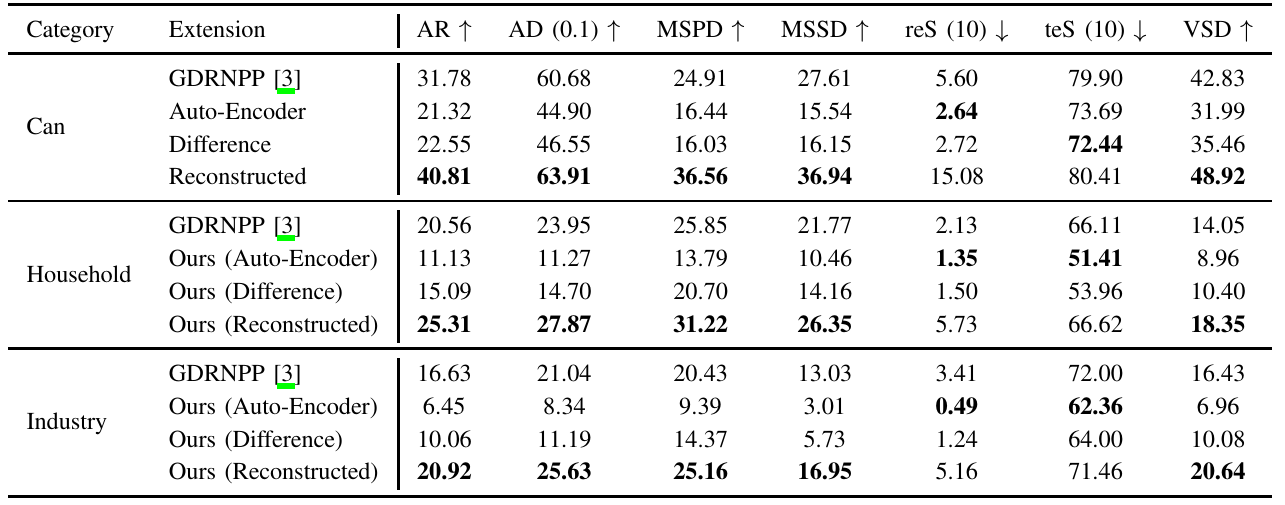
原论文 Table II。只有将差分图加回输入并做第二次 GeoHead 推理的 Reconstructed 版本稳定提高 AR;单独 Auto-Encoder / Difference 多数明显低于 baseline。来源:作者公开稿 ;表格版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
类别 GDRNPP AR Auto-Encoder Difference Reconstructed Can 31.78 21.32 22.55 40.81 Household 20.56 11.13 15.09 25.31 Industry 16.63 6.45 10.06 20.92
Reconstructed 的 AR 增益为 +9.03 / +4.75 / +4.29。单独学习 target image 会显著伤害 pose;可能原因是 reconstruction loss 与 geometry features 竞争,或一次输出仍残留结构误差。第二次 forward 才让被规范化的像素重新经过 backbone / GeoHead,形成 pose-useful features。
论文没有报告 correction image 的 fidelity metric,也没有将生成结果在真实金属图像上可视化。因此,目前只能说 paired synthetic supervision 对同分布 synthetic test 有效,不能断言它学到了真实世界的 intrinsic material removal。
6. 指标为何会互相冲突
论文报告:
VSD:visible-surface discrepancy;
MSSD:maximum symmetry-aware surface distance;
MSPD:maximum symmetry-aware projection distance;
AR:上述三类多阈值 recall 的平均;
AD(0.1);
reS:rotation symmetry error;
teS:translation symmetry error。
BAM keypoint 在 Can 上 AR 30.66→33.20,但 reS 3.72→5.10、teS 79.76→83.53,按表中箭头均变差。Reconstructed material 的 Can AR 31.78→40.81,同时 reS 5.60→15.08、teS 79.90→80.41,也明显冲突。
可能的机制是 symmetry-aware surface / projection metrics 容忍对称等价 pose,更关注 rendered geometry 是否对齐;reS / teS 更直接要求绝对 pose parameter。作者也把差异归因于 depth ambiguity、object symmetry 或训练偏向 alignment。对于机器人操作,不能只看 AR,还应检查任务是否需要一个特定 canonical rotation。
7. 不能跨表拼接结果
Table I 的 GDRNPP AR 是 30.66 / 17.59 / 6.97,Table II 却是 31.78 / 20.56 / 16.63。论文没有解释 baseline 差异来自随机种子、训练配置还是实验数据版本,也没有误差条。
因此:
keypoint BAM 必须只和 Table I baseline 比;
material Reconstructed 必须只和 Table II baseline 比;
不能声称两者共同带来某个累计增益;
没有联合 ablation,也无法判断两个分支是互补还是重复利用同类 synthetic cues。
8. 复现与开放状态
公开 IGD 数据包含 scene、models、custom dataset、material variant 和 test archives,采用 BOP-compatible structure,可用于 pose、2D detection 和 segmentation。数据卡列出的总体体积约 56.3 GB。
截至本站收录时没有找到本文 GDRNPP 扩展的官方代码。论文也没有给出:
optimizer、learning rate、batch size、epochs;
GDRNPP checkpoint 与 detector 配置;
BSDF 参数采样区间;
Harris neighborhood、τ \tau τ
BAM 插入的精确 tensor / loss weights;
material reconstruction loss 形式和权重;
training hardware、runtime、parameter / FLOP overhead;
多随机种子均值与标准差。
数据能下载不等于方法可直接复现;尤其 material branch 的 paired rendering 和二次 GeoHead 训练细节仍需要作者实现。
9. 局限
训练与测试均为合成数据,没有真实金属对象 pose 评测;
同一批 60 个 objects 出现在训练和测试中,不检验 unseen-object generalization;
只与 GDRNPP 自身比较,缺少其他 pose pipelines;
keypoint 与 material 分支分开测试,没有联合模型;
两张表的 baseline 不一致且无方差;
reS / teS 经常退化,与 AR 提升存在任务相关冲突;
数据集规模很大,但 test 仅 1,800 张;
3D assets 来自 Sketchfab,实际再分发和商业使用需逐项核对授权;
无速度、训练成本、显存和二次 forward latency;
“material prediction”是图像规范化监督,不是可解释的 BSDF parameter estimation。
10. 最终评价
这篇工作的价值首先在问题工程化:它把“金属反光很难”落实为可控的对象类别、BSDF、五类灯光、三类背景、遮挡物和反射表面,并以 BOP 格式公开。关键点 BAM 与 material reconstruction 都证明,PBR 能提供普通真实数据难以获得的 paired geometric / appearance supervision。
但它更像一个合成 benchmark 与方法可行性研究,而不是已经完成真实部署验证的 metallic pose solution。最值得继续验证的三件事是:真实金属场景的 sim-to-real、两个分支的联合训练,以及 AR 提升是否能在 canonical rotation / translation 和机器人操作成功率上保留。