Physics-Based Rigid Object Tracking 精读
1. 从逐帧 pose 到动态状态估计
逐帧 6D pose 网络只回答“现在在哪”,速度由差分得到时会放大抖动;对象被遮挡时则没有输出。刚体滑动和碰撞受动力学、接触与摩擦约束,理论上可以在观测之间传播状态。论文把这类约束写进 EKF,而不是训练一个黑盒时序网络。
2. 状态空间
每个对象状态包含:
x t = ( p t , R t , v t , ω t , μ t ) x_t=(p_t,R_t,v_t,\omega_t,\mu_t) x t = ( p t , R t , v t , ω t , μ t ) 分别为位置、SO(3) rotation、线速度、角速度和摩擦系数。rotation 使用李代数左乘扰动做局部线性化,避免直接在欧氏空间对旋转矩阵相加。质量由数据集给定,摩擦可作为常量状态被滤波。
动力学基于 Newton–Euler 方程和线性互补问题形式的接触/库仑摩擦。可微 simulator 从 x t x_t x t x t + Δ t x_{t+\Delta t} x t + Δ t
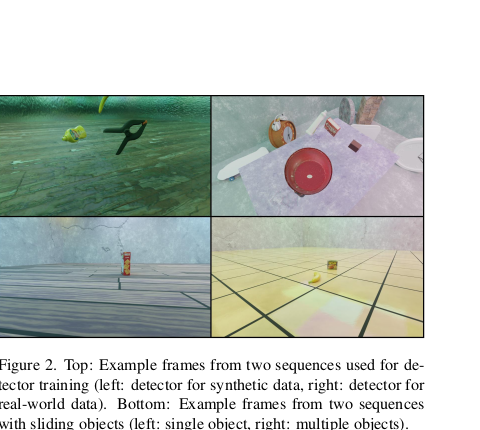
视觉模块提供 noisy pose measurement;物理 EKF 不替代检测,而是在观测间传播并校正完整动态状态。来源:原论文 Figure 2;版权归原作者及 3DV 2024 出版方所有,本站仅作学术解读。
3. 时序运行
CIR 以 30 Hz 提供校正,EKF prediction 以 60 Hz 运行。初始速度来自前两帧 pose 差分,摩擦从 0 开始。检测缺失时,滤波器继续根据接触和碰撞预测;再次看到对象后通过测量更新收敛。
论文比较:
CIR :逐帧 pose,速度用 finite difference;EKFPhys :同时估计摩擦;EKFPhys-F :使用已知真值摩擦,用于分离“物理过滤”与“摩擦估计误差”。
4. 结果与解释
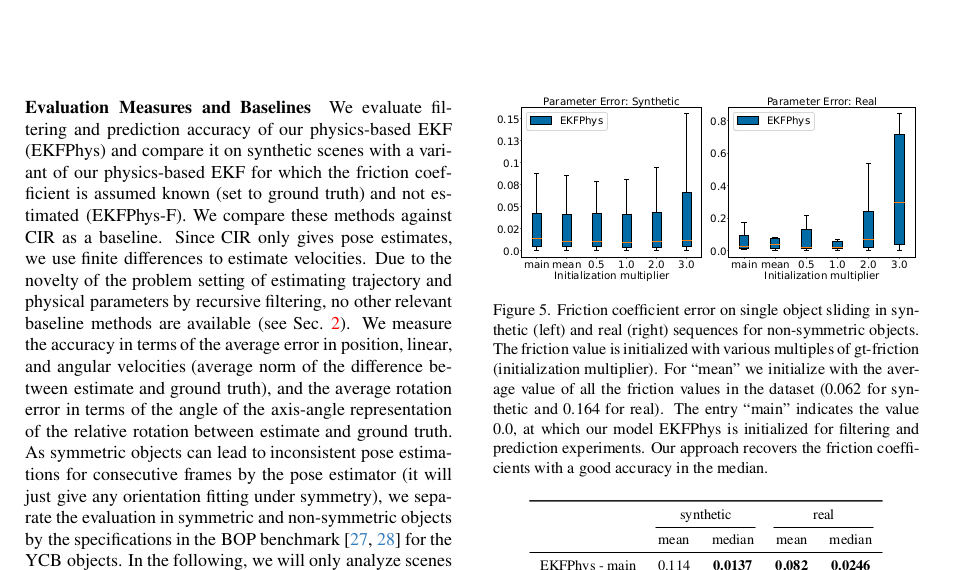
从 0 初始化的 EKFPhys 在 synthetic/real 上的 friction median error 为 0.0137/0.0246;mean 会被少量失败序列拉高。来源:原论文 Figure 5、Table 1;版权归原作者及 3DV 2024 出版方所有,本站仅作学术解读。
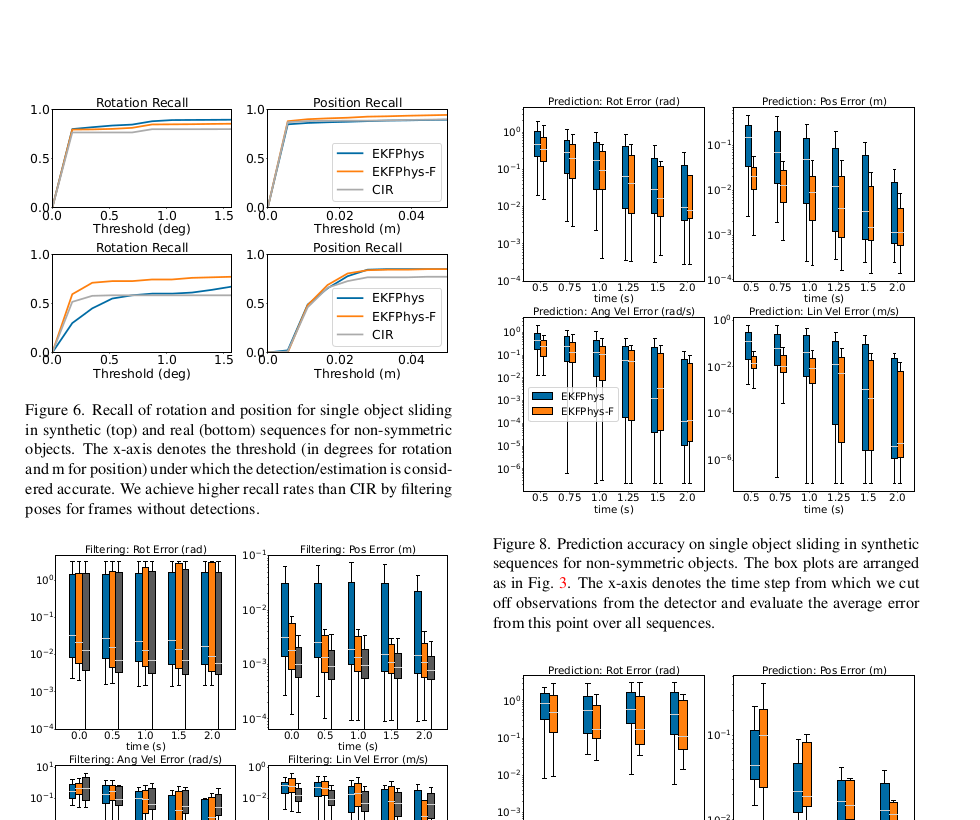
过滤 pose 时,EKFPhys 为了同时平滑并识别摩擦,有时单帧位置/rotation 平均误差略逊于 CIR,但在 detector 漏检处 recall 更高;速度明显优于对 noisy pose 做差分。评价应关注动态状态和连续轨迹,而不只是每帧 pose 数字。
预测实验在某个时间点切断视觉观测。已知摩擦的 EKFPhys-F 下降较小;EKFPhys 若过早切断,摩擦尚未从足够滑动帧收敛,长期预测误差更大。碰撞案例中,cracker box 遮住 sugar box 后 CIR 漏检,而 EKFPhys-F 可根据碰撞动力学继续给出 pose。
箱线图按观测截断时间比较 rotation、position、速度;越早进入 prediction,对 friction convergence 越苛刻。来源:原论文 Figure 6–9;版权归原作者及 3DV 2024 出版方所有,本站仅作学术解读。
5. 局限
对称对象的单一 rotation state 无法表达视觉等价姿态,连续观测可能跳变。
要估摩擦,必须先看到若干帧可观测滑动;序列开头遮挡会留下错误参数。
真实系统存在阻尼、非均匀摩擦、柔性碰撞等未建模效应,过程噪声只能部分吸收。
需要已知 mesh、质量、桌面几何和 RGB-D,相比纯 RGB tracker 前置成本高。
当前 Python 实现非实时,物理求解与 Jacobian 是主要部署成本。
6. 复现与诊断重点
复现不能只把 simulator 接到 EKF 方程后面。首先要统一 RGB-D pose、mesh 和物理世界的坐标系、尺度与重力方向;毫米 / 米混用会同时污染惯量、接触距离和过程噪声。其次要验证自动微分 Jacobian:可用有限差分逐状态检查 position、rotation tangent、速度和摩擦导数,尤其关注接触模式切换附近的不连续。再次,观测协方差不能设成固定装饰参数;CIR 在遮挡、反光和小可见面积下的噪声显著不同,若仍赋予同等权重,EKF 会用一次错误测量推翻合理的物理预测。
诊断时应把误差拆成四段:有观测 filtering、短期漏检 prediction、碰撞瞬间和长期开环。只报告全序列均值会让大量普通滑动帧掩盖真正体现物理模型价值的漏检与碰撞区间。摩擦误差也应同时报告 median、mean 和收敛时间;论文中 median 较稳定而 mean 会被少量失败序列拉高,正说明参数可观测性具有长尾。
7. 可扩展方向
实际系统可以把固定过程噪声改成接触状态相关噪声:自由运动、稳定滑动与碰撞分别使用不同协方差;也可让视觉网络输出 pose covariance,而不是只有点估计。对于非均匀摩擦或柔性接触,可保留 Newton–Euler 主体,只用小型残差模型学习 simulator 与现实差异。对称物体则需要在 measurement update 中使用等价姿态集合或分布表示,避免视觉观测在多个对称 rotation 之间跳变。
8. 我的判断
论文最重要的贡献是把 pose estimator 从“最终答案”降级为 measurement。只要下游关心轨迹、碰撞或未来预测,rotation/translation 就应与 velocity 和 physical parameters 一起估计。现代系统可用学习 dynamics 替换部分 simulator,但保留不确定性传播和显式观测校正会更可靠。