论文精读笔记:TacGraph
1. 核心判断
- 论文:arXiv 2512.23856
- 项目页:TacGraph
- 核心问题:局部触觉无法单独消除抓内 pose 与外部接触的歧义,视觉又可能被遮挡;但 pose、接触位置和接触力必须共同满足刚体接触几何与准静态力学。
- 核心回答:先把双 GelSight 图像转换为局部表面、抓内位移与 wrench,再把几何一致性、非穿透、接触运动学和力平衡写成一个因子图,联合求 rest pose、contact point 与 contact force。
- 我的判断:真正贡献是把“接触是干扰”改写为“接触是约束”。不过其高精度建立在已知物体 / 环境 mesh、单点接触、无滑移弹性抓持和良好初始化上,不能直接外推到任意在手操作。
2. 任务与状态变量
系统已知:
- 物体三角 mesh Mo;
- 静态环境 mesh Me;
- 夹爪与相机标定;
- 两侧 GelSight Mini 图像;
- 可选外部 RGB-D 点云。
每个时刻希望恢复物体 pose ot、外部接触点 ct 与接触力 ft。作者不是为每帧独立优化完整 pose,而是假设夹爪 / 触觉弹性形变引起的相对运动可由网络测得,并引入一个跨时刻固定的 rest pose or:
ot=gtδtor,
其中 gt 是夹爪 pose,δt 是触觉网络给出的 in-hand displacement。外力撤去后,物体应回到同一 or;这个压缩变量的设计减少了时序自由度,但也明确排除了永久滑移。
3. 从触觉图像到可优化观测
论文训练三个 object-agnostic convolutional models。
3.1 Tactile depth
初始时刻两侧 tactile RGB 经 depth model 得到局部高度图,再转换为抓爪坐标系中的 tactile point cloud PT。若视觉可用,再与外部点云 PV 合并为 P。训练标签由已知几何 fixture 在随机抓持下渲染得到。
3.2 In-hand displacement
网络读取初始与当前的 tactile image pair,回归 δt∈SE(3)。训练时把已知 fixture 固定后施加小幅 gripper delta motion,因此监督信号是夹爪相对 fixture 的已知变换。该网络承担“触觉变形到抓内刚体位移”的映射,误差会直接进入每个时刻的 pose。
3.3 In-hand wrench
第三个网络从左右 tactile images 预测夹爪处 wrench wt∈R6,并用加权范数阈值给出 contact boolean bt。训练由环境下方 ATI Gamma F/T sensor 提供 wrench 真值;运行时 ATI 不参与 TacGraph 推断。
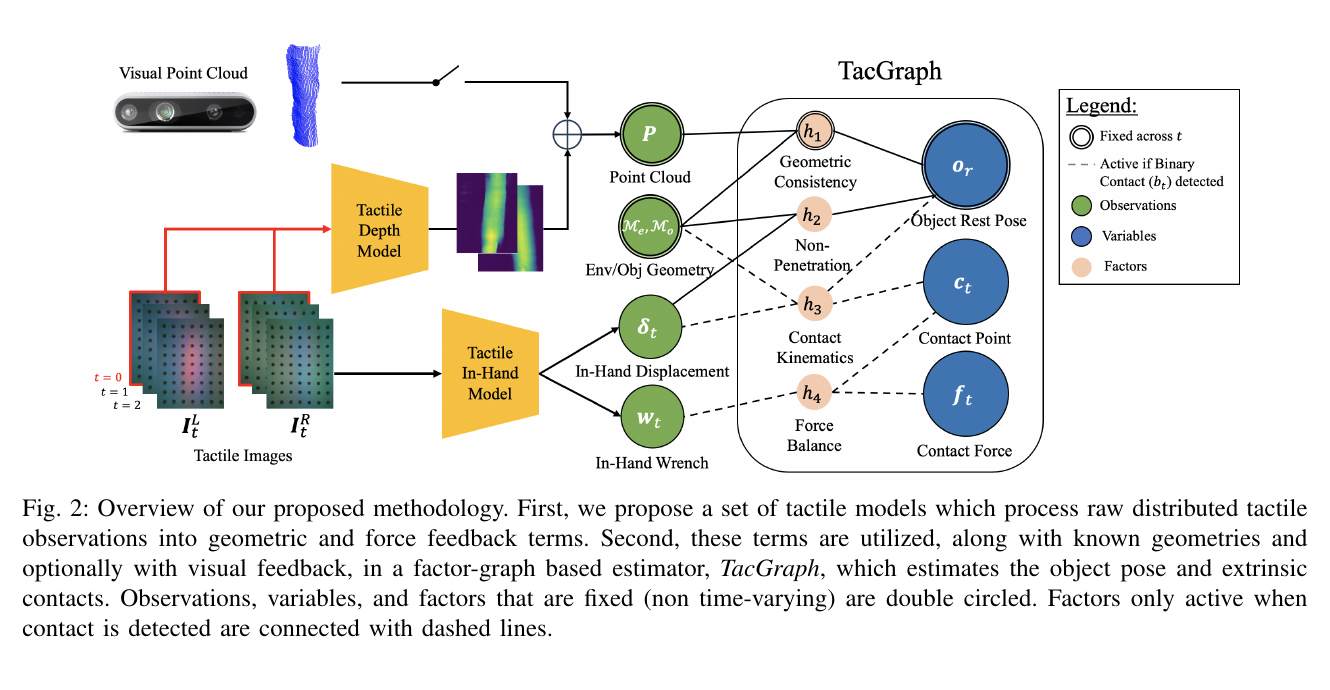 原论文 Figure 2:视觉点云是可选项;三类触觉中间量和已知几何共同约束 rest pose、contact point 与 contact force。来源:TacGraph 原论文。图片版权归论文作者所有,本站仅作学术解读展示。
4. 四类因子
整体 MAP 被写为带 Gaussian factor covariance 的非线性最小二乘,并用 GTSAM / iSAM2 求解。
4.1 几何一致性 h1
将观测点云变换到 object frame,计算其到 Mo 的 signed distance。若 pose 正确,初始 tactile / visual points 应位于物体表面附近。该因子只约束 rest pose;当前 pose 再由 δt 传播。
4.2 非穿透 h2
在物体表面采样点,变换到环境坐标后评估 SDF(⋅∣Me),只惩罚位于环境内部的负距离:
h2=min(0,SDF(otp∣Me)).
它排除视觉 / 触觉局部上貌似合理、但让物体穿进桌面或 fixture 的 pose。
4.3 接触运动学 h3
接触点必须同时落在 object surface 与 environment surface。因此 ct 到两个 mesh 的 signed distance 都应接近零。这个约束让 contact 反向限制 pose:若某个 pose 让候选接触点无法同时触及两面,就应被淘汰。
4.4 力平衡 h4
把 contact force 通过接触 Jacobian J(ot−1ct) 映射成 grasp frame wrench,并与 tactile network 的 wt 匹配:
h4=J(ot−1ct)ft−wt.
接触位置与力在 torque 项中耦合,因此相似的 force reading 可由 pose / geometry consistency 进一步消歧。h3,h4 只在 bt=1 时启用。
5. 多粒子初始化
这是局部非线性问题。作者先用 ICP 与 grasp-direction heuristic 生成 K 个 rest-pose particles;每个粒子独立维护 / 优化一张图,再以总 factor cost H 选最优。多数对象 1–2 个初始化已够,但实验统一使用每对象 10 个,以覆盖对称性和局部极小值。
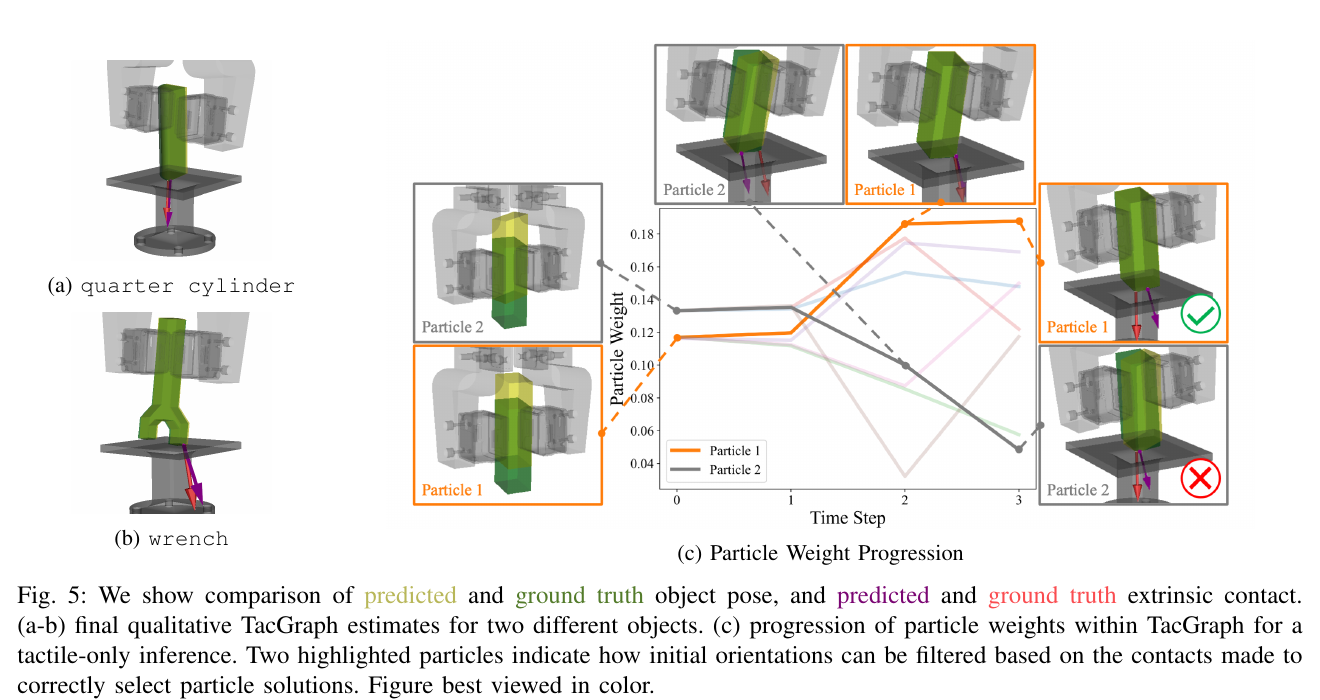 原论文 Figure 5:后续接触使初始时几何上都合理的 pose particles 产生不同物理代价,从而保留正确局部解。来源:TacGraph 原论文。图片版权归论文作者所有,本站仅作学术解读展示。
这里需要避免一个误读:TacGraph 没有构造严格的全局 posterior;它是“多初值局部 MAP + 代价择优”。图中的 particle weight 是 e−H 的相对表现,不等同于经过归一化和校准的 pose uncertainty。
6. 实验设置与真值
硬件包含 KUKA LBR iiwa Med R820、WSG-50、每指一枚 GelSight Mini,以及可选 Intel RealSense D435。物体与环境下的 ATI F/T sensor 只用于采集训练 / 评测真值。
pose / contact benchmark 每次固定做 3 个有角度的 poke。pose 真值来自 object-specific fixture,作者给出的 fixture tolerance 约 1 mm;ADD 使用 mesh 上 1000 点。外部接触真值由环境 F/T sensor 推断:在环境表面采样 candidate points,寻找使 c×f 与测得 torque 最匹配者。这意味着 contact-point “真值”本身也是由单点力矩模型反演,而不是独立高精度触点追踪。
7. Pose、接触点与力
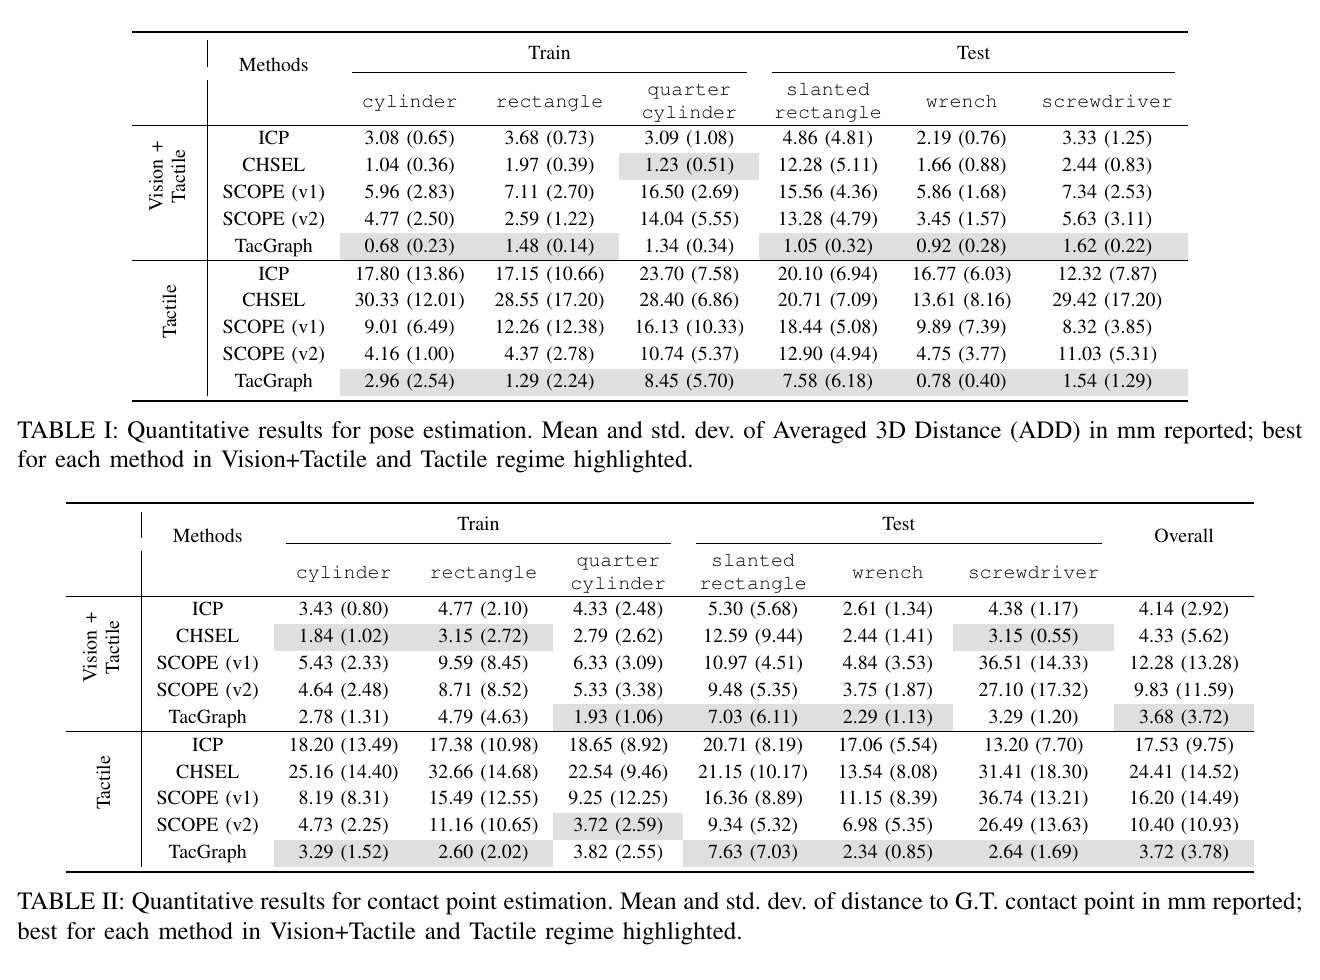 原论文 Tables I–II:位姿与接触点误差,灰色标出各感知设置中的最优结果。当前截图没有接触力 Table III;正文力误差另据原表。来源:TacGraph 原论文。图片版权归论文作者所有,本站仅作学术解读展示。
7.1 Vision + Tactile pose
六个几何上,TacGraph ADD 均在 0.68–1.62 mm。对应 ICP 为 2.19–4.86 mm,CHSEL 在 slanted rectangle 上达到 12.28 mm。视觉存在时 ICP 已不差,但接触约束仍能把解拉回物理可行区域。
7.2 Tactile-only pose
TacGraph 在 cylinder / rectangle / quarter cylinder / slanted rectangle / wrench / screwdriver 上为 2.96 / 1.29 / 8.45 / 7.58 / 0.78 / 1.54 mm。它不是所有对象都达到毫米级:曲面和弱法向敏感性仍使 quarter cylinder、slanted rectangle 明显更难。
整体 contact-point error:
| 方法 | Vision + Tactile (mm) | Tactile-only (mm) |
|---|
| ICP | 4.14 ± 2.92 | 17.53 ± 9.75 |
| CHSEL | 4.33 ± 5.62 | 24.41 ± 14.52 |
| SCOPE v1 | 12.28 ± 13.28 | 16.20 ± 14.49 |
| SCOPE v2 | 9.83 ± 11.59 | 10.40 ± 10.93 |
| TacGraph | 3.68 ± 3.72 | 3.72 ± 3.78 |
这组结果比“pose 平均更低”更能支持联合估计:去掉视觉后,几何基线的 contact 会随错误 pose 漂移,而 h3+h4 仍把接触锚定到环境 / 物体表面与 wrench。
TacGraph 在两种感知设置中都是 0.61 ± 0.36 N;其他方法约 0.61–0.68 N。因为它们使用相同 learned force model,差异主要来自估计 contact position 后 torque consistency 的修正,不能把 0.61 N 解释为独立 force estimator 的全面胜出。
8. 开环 peg insertion
每个对象有专用 3 mm clearance fixture。系统完成探索接触、估计最终 rest pose 后进行开环插入;环境力超过 5 N 时停止并释放。每种方法、每对象 10 次,共 40 次。
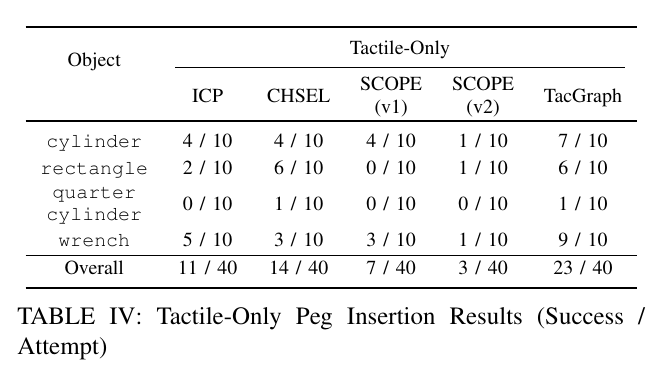 原论文 Table IV:TacGraph 总成功 23/40,明显高于四个比较系统;quarter cylinder 仍只有 1/10。来源:TacGraph 原论文。图片版权归论文作者所有,本站仅作学术解读展示。
TacGraph 分对象为 cylinder 7/10、rectangle 6/10、quarter cylinder 1/10、wrench 9/10,总计 23/40。ICP 11/40、CHSEL 14/40、SCOPE v1 7/40、v2 3/40。该实验说明估计误差确实影响下游任务,但仍是最终估计后的 open-loop execution;论文没有展示 estimator 与控制器闭环协同,也没有让机器人主动选择最有信息的 poke。
9. 失败模式与假设
- 已知几何:Mo,Me 都必须准确;CAD 偏差会同时污染四类因子。
- 弹性 rest pose:外力撤去后必须回到同一 pose;grasp slip 会让所有历史观测无法由单个 or 解释。
- 单点、无 torque contact:面接触、边接触或多点并发会破坏 ct,ft 参数化。
- 准静态:快速冲击和显著惯性未纳入 force balance。
- 局部优化:对称性依赖粒子覆盖;更多粒子提升鲁棒性但增加计算。
- 触觉法向质量:quarter cylinder 的 noisy depth 导致 pose 和插入失败。
- 人工交互序列:实验接触由人工挑选,尚未解决 action selection。
- 代码可用性:截至本站整理时,官方项目页公开视频和论文,未提供实现仓库。
10. 可复现清单
- 明确所有坐标系:sensor、gripper、object、environment、robot base。
- 复现三个触觉网络各自的训练 fixture、数据规模、loss 和 calibration。
- 保存每个 factor covariance;这相当于不同观测 / 物理约束的相对权重。
- 对每个对象报告初始化粒子数、ICP seed 和失败粒子比例。
- 区分 learned wrench error、joint contact localization error 与最终 task success。
- 增加 mesh perturbation、slip、双接触、面接触和动态冲击消融。
- 在 closed-loop insertion 中用 contact uncertainty 触发纠偏,而非只执行最终 pose。
11. 方法启发
TacGraph 最可迁移的部分是把中间感知量设计成可进入物理因子的对象:point cloud 对应几何一致性,位移对应状态压缩,wrench 对应力平衡。比起直接把 RGB、depth、tactile feature 拼接进一个大网络,这种设计更容易诊断“哪条约束冲突”。下一步若与 model-free online reconstruction、slip detector 和 multi-contact factor 联合,才可能从精密 fixture 场景走向开放世界操作。
