论文精读笔记:Single-Shot Strawberry 6DoF
1. 核心判断
这篇论文的主要贡献是把 category-level 6D pose 与 3D size 估计落到草莓采摘,并建立自动合成数据管线。网络本身是单阶段检测范式的任务扩展;研究价值更多来自近似轴对称 fruit pose、Gazebo 自动标注和实时约束,而非全新通用 pose backbone。
2. 任务与网络
单张 RGB 输入后,网络在网格 / anchor 上联合预测:
- 草莓投影中心与 3D bounding-box 顶点的二维坐标;
- 三维尺寸;
- object / pose confidence;
- 由相机投影几何恢复的旋转和平移。
总损失为坐标、尺寸、正样本 confidence 与负样本 confidence 的加权和。论文采用 λcoord=1、λdim=λconf=5、λconf−no=0.1。
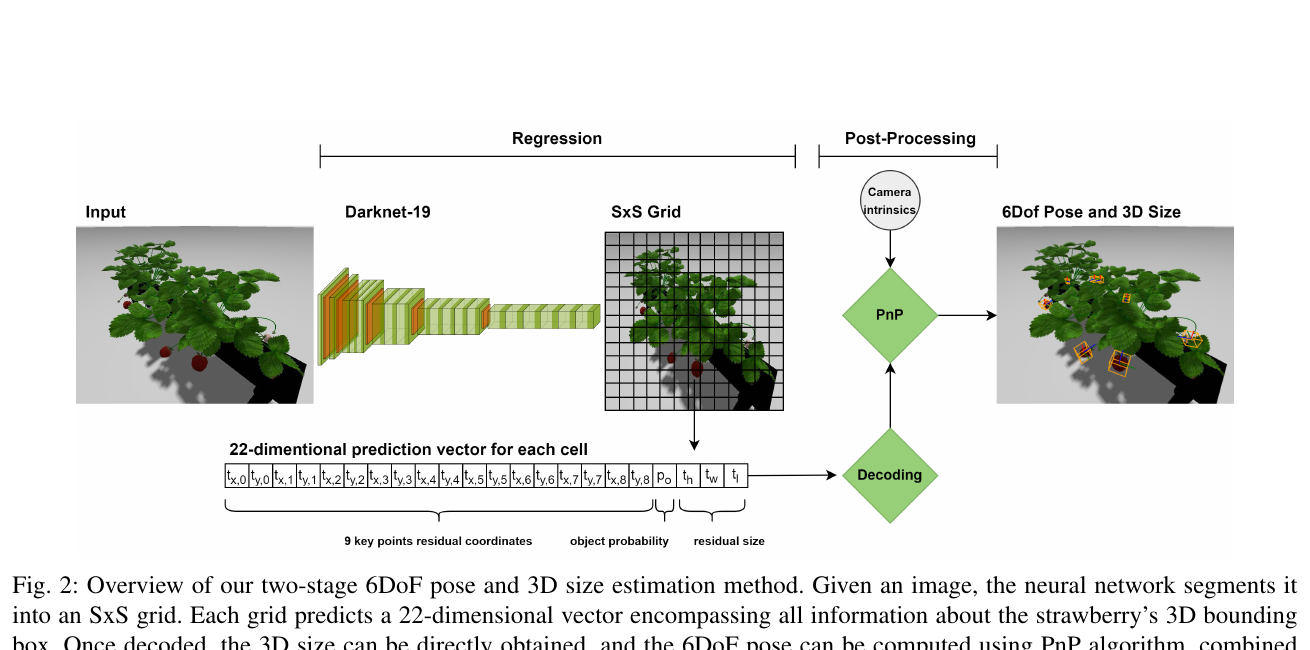 原论文 Figure 2。输出 2D 投影点而非直接回归旋转矩阵,再与相机模型组成 6DoF 与尺寸。来源:作者公开稿;图片版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
3. 对称处理
草莓沿果尖到果蒂主轴近似旋转对称。若只给一个 box 朝向,绕该轴的等价外观会产生冲突标签。作者绕主轴生成 12 组 ground-truth pose,在训练 loss 与评测时选择误差最小者。
这是一种离散近似:
- 能避免不可观测自转被过度惩罚;
- 12 个角度只近似连续对称;
- 真实草莓的果蒂、形变和颜色分布又会破坏严格对称。
因此它适合作为任务容差,但不能说明网络真的识别了果实绕轴绝对方向。
4. Straw6D 数据
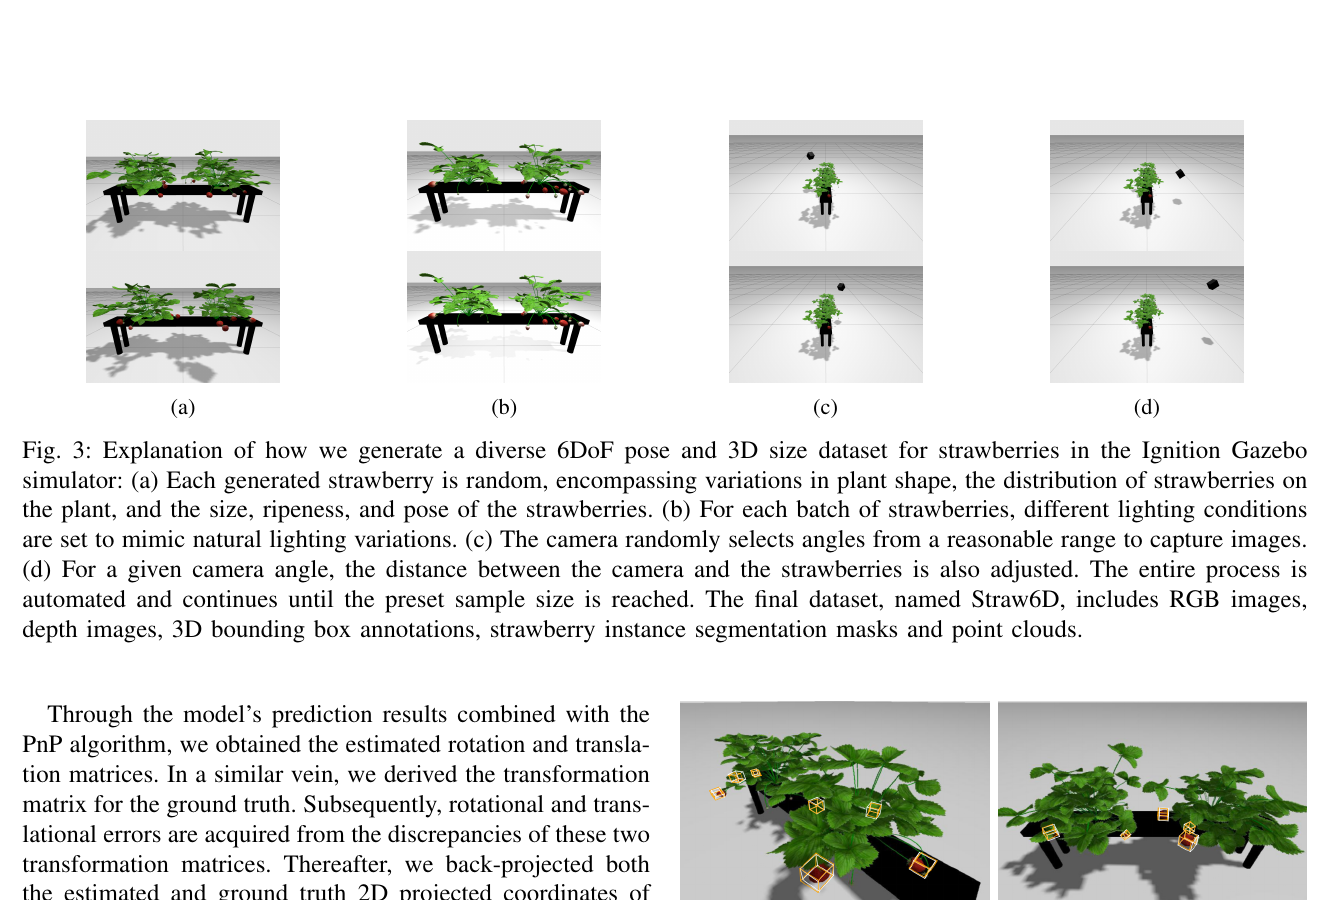 原论文数据生成及预测示例页。Ignition Gazebo 自动随机化植株、果实、成熟度、灯光、相机角度和距离;当前截图不含阈值结果表,正文的严格阈值下降另据原 Tables I–II。来源:作者公开稿;图表版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
Ignition Gazebo 使用 3D bounding-box camera 直接输出对象状态,即使果实部分遮挡也能得到 pose / size 真值。数据随机化包括:
- 单株果实数量、尺寸、成熟度和姿态;
- 根、茎、叶结构;
- 灯光;
- 相机角度、距离;
- 遮挡与杂乱背景。
最终 2,000 张,80/20 划分;训练 600 epochs,batch 8,SGD,初始学习率 10−4,120 / 240 epoch 衰减;RTX 3060 Ti。
5. 结果
| 3D IoU threshold | AP |
|---|
| 0.5 | 84.77 |
| 0.6 | 78.60 |
| 0.7 | 45.78 |
| 0.8 | 19.87 |
| Pose threshold | AP |
|---|
| 2 cm, 20° | 74.73 |
| 2 cm, 10° | 44.09 |
| 1 cm, 20° | 61.95 |
| 1 cm, 10° | 35.58 |
宽松阈值表现不错,但 IoU 0.7→0.8 与角度 20°→10° 都明显下降,说明精密果蒂定位 / 抓取仍有空间。论文报告 16.60 ms / 60 FPS,但这个数字是网络推理,不包含机器人规划和执行。
Sim-to-real 采用 StrawDI 真实图先训练 YOLO 2D head / backbone,再在 Straw6D 训练完整 3D head。真实图上对不同成熟度能检出并画出 3D box;由于没有真实 6DoF / size ground truth,只能做定性判断。
6. 批判性分析
- 优点:自动标注降低真实 pose 成本;任务包含尺寸;速度适合采摘前端。
- 限制:2,000 张规模偏小;真实域无定量 pose;近似对称忽略果蒂方向;没有机械臂采摘成功率。
- 指标边界:3D box IoU 同时受位置、旋转和尺寸影响,不能单独诊断 rotation;应补 ADD-S / symmetry-aware angular error。
- 域差距:真实预训练混入了真实 2D supervision,因此不能写成“纯合成直接泛化”。
7. 复现清单
- 固定 Gazebo 资产、随机化范围和 train/test seed;
- 公开相机内参、box 顶点顺序与 12 个等价旋转;
- 分别报告 center、rotation、size 和 detection error;
- 在真实数据建立少量 marker / scan pose 真值;
- 按遮挡、成熟度、尺寸和果蒂可见性分桶;
- 最终补充采摘成功率与果实损伤率。
8. 最终评价
该工作是农业场景的实用基线:合成数据、对称 pose、尺寸和实时网络都覆盖,但严格 pose 精度和真实闭环仍未解决。它最适合放在“任务专用 category-level pose + synthetic data”脉络中,而不是与 BOP 已知 CAD 方法直接排名。
