1. 核心判断
ToolEENet 最重要的贡献首先是任务定义:机器人锤钉、拧螺丝或夹持螺母时,决定接触效果的是 hammer head、screwdriver head、wrench head 的功能端坐标,而不是整件工具任意定义的对象中心。类别内工具的手柄长度、形状差异很大,但功能端几何与使用姿态更一致,因此对功能端做 category-level pose 更适合技能迁移。
网络使用扩散生成和对称感知表示,但实验中最大的提升来自输入从整物体点云切换到 EE-centric 点云,以及对称 metric / 表示的对齐。阅读时不应把全部收益笼统归因于 diffusion。
TOOLEE 同时标注:
- 工具功能端 affordance segmentation;
- 依据工具使用方式定义的 6D EE pose;
- 工具类别与功能端类别;
- 对称属性。
EE 坐标系强调接触方向。例如锤头的工作方向、螺丝刀尖的轴线、扳手口的夹持方向应保持语义一致。相比对象几何主轴,这种坐标更适合直接生成末端执行器目标。
这也引入主观性:同一工具可能有多个 affordance / 使用方式,EE frame 的定义依赖任务。论文主要覆盖单一典型用法,没有系统讨论多 affordance、双头工具或任务条件 pose。
3. 方法流程
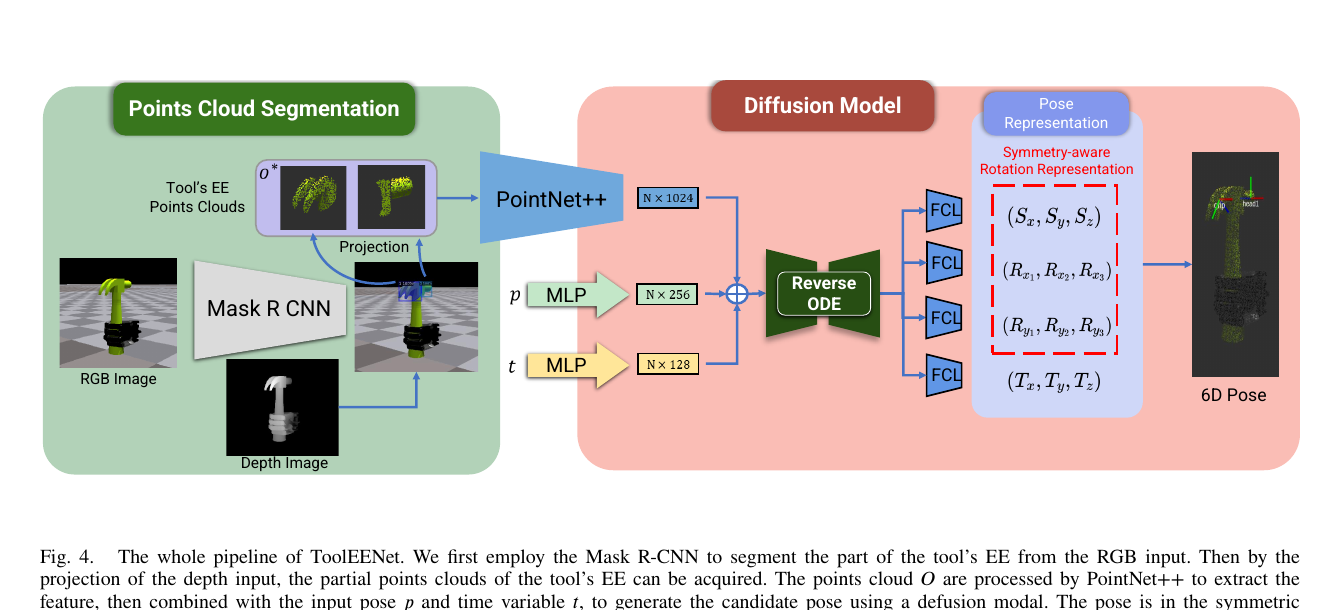 原论文 Figure 4。绿色区域是 EE 点云构造,红色区域是条件扩散 pose;输出显式包含各轴的对称标记。来源:作者公开稿;图片版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
3.1 功能端分割
Mask R-CNN 在 RGB 上预测工具及其 EE affordance mask。把该 mask 投影到深度后得到局部三维点云 O,随机采样到 1028 点。
局部化有两重作用:
- 减少手部遮挡和手柄类别内形变对 pose 的干扰;
- 让同一功能类别的几何分布更集中。
但它也把前端误差变成强瓶颈:mask 少覆盖一侧或混入手部时,局部点云会偏心,平移和对称轴都会被影响。
3.2 条件扩散 pose
PointNet++ 将功能端点云编码为 1024 维特征。当前 pose p(t) 与扩散时间 t 分别经 MLP 编码,与点云特征融合;score network 预测 reverse process 的更新方向。
训练从真实 pose 加 SDE 噪声,学习条件 score ∇plogP(p∣O)。推理从高斯噪声初始化,沿 reverse ODE 生成多个候选 pose,论文再对候选做 mean pooling。
这里存在一个几何问题:旋转不能像欧氏向量那样任意平均。作者通过按轴的旋转 / 对称表示降低等价解冲突,但对多峰分布直接 mean pooling 仍可能产生偏置。更稳妥的工程实现应在 SO(3) 上做 Fréchet mean,或保留多个候选交给任务约束选择。
3.3 对称感知 pose 表示
输出不仅包含各轴旋转分量,还预测 (Sx,Sy,Sz) 对称属性。评测与 pose 消歧使用模型估计的对称性,使螺丝刀头等绕轴对称的功能端不会因不可观测自转被错误惩罚。
论文比较四种设置:
obj_w_pp:整物体点云 pose,再用对象类别先验变换到 EE;ee:EE-centric 点云与普通 pose 表示;ee_w_sp:EE 点云加额外真值 / 类别对称先验;our:EE 点云加网络学习的 symmetry-aware 表示。
这套比较能分离“输入坐标中心”“对称先验”和“自动预测对称性”的贡献。
4. 实验结果
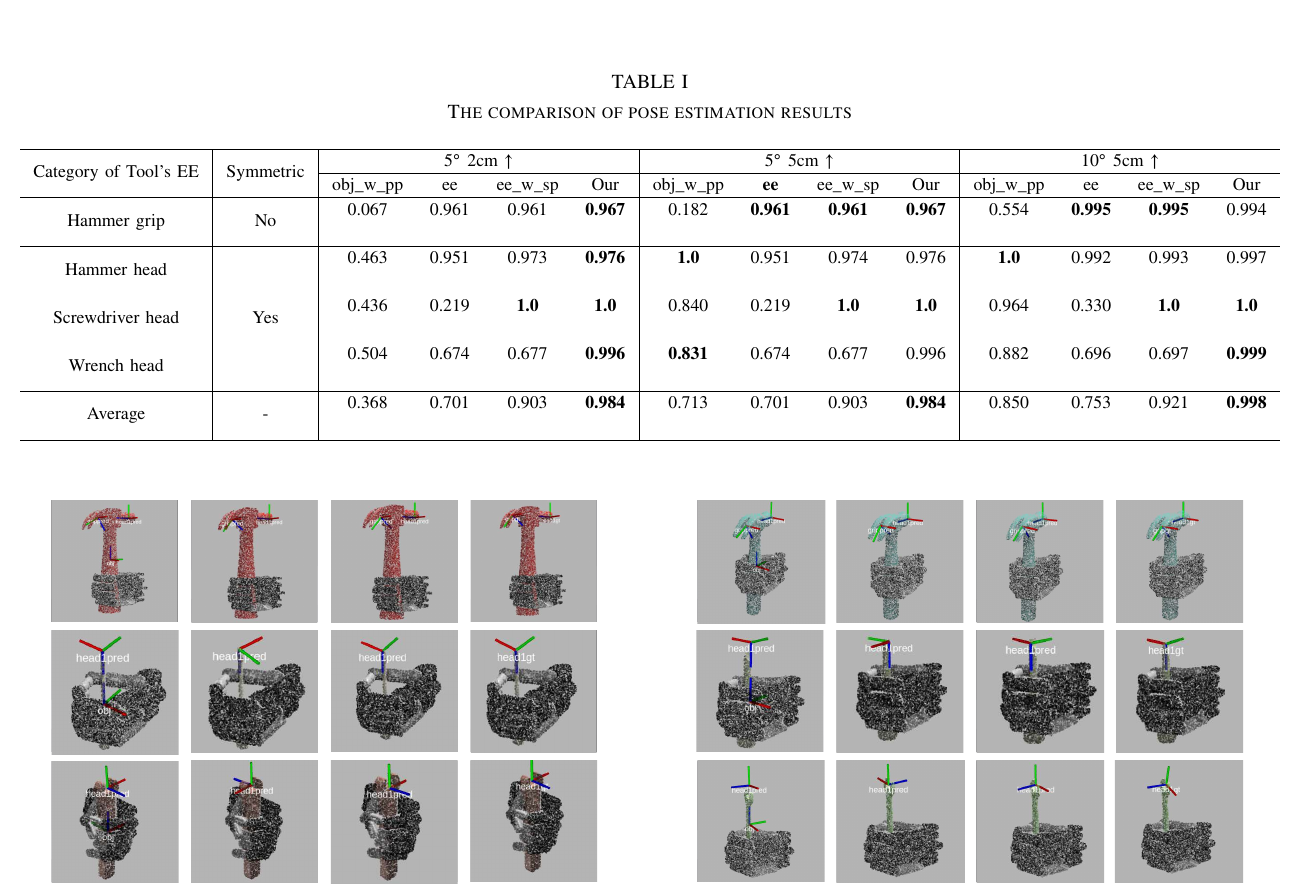 原论文 Table I 比较四种设置;Figure 6 左右分别为 seen / novel objects,每组四列依次是整物体先验、普通 EE、完整方法和真值,未另列 ee_w_sp;坐标轴覆盖展示 pose。来源:作者公开稿;图表版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
平均结果:
| 设置 | 5°2cm | 5°5cm | 10°5cm |
|---|
| obj_w_pp | 0.368 | 0.713 | 0.850 |
| ee | 0.701 | 0.701 | 0.753 |
| ee_w_sp | 0.903 | 0.903 | 0.921 |
| ToolEENet | 0.984 | 0.984 | 0.998 |
分类型:
- Hammer grip(非对称):完整方法 0.967 / 0.967 / 0.994,与普通 EE 方案已较接近;
- Hammer head:0.976 / 0.976 / 0.997;
- Screwdriver head(对称):完整方法为 1.0 / 1.0 / 1.0,普通 EE 在严格阈值只有 0.219;
- Wrench head:0.996 / 0.996 / 0.999。
这说明对称表示对螺丝刀头贡献最大。Hammer head 的 affordance mask 可能只覆盖手柄附近一部分,使点云已经不完全对称,因此额外对称建模增益较小。
需要谨慎的一点是,完整方法使用“估计的对称属性”参与 metric 消歧;若预测把非对称对象误判为对称,评测可能变宽松。论文应进一步报告 symmetry classification 的准确率和 confusion matrix,以确认 pose 增益不是由评测容差泄漏造成。
5. 真实机器人实验
系统采用 UR10 与 Shadow Hand,在手内持工具条件下展示功能端 pose 和接触操作。它证明网络能从真实 RGB-D、遮挡手部和部分点云中输出可用坐标。
但论文只给定性图 / 视频,没有报告:
- affordance mask IoU 到 pose 的误差传播;
- 锤钉、拧螺丝等任务成功率;
- 接触位置 / 方向误差;
- 工具类别外泛化;
- 与整物体 pose + 手眼标定系统的端到端比较。
因此真实实验应理解为概念验证,而非功能端 pose 已达到工业可靠性。
6. 批判性分析
优点
- 输出变量与下游接触任务匹配;
- 功能端局部几何减少类别内整物体差异;
- 通过四组设置把 EE-centric 与 symmetry 的作用拆开;
- 数据、代码与项目页公开,便于扩展工具类别。
局限
- 只覆盖少量工具 / affordance,真实多功能工具未充分建模;
- Mask R-CNN 的分割依赖强,缺少错误 mask 鲁棒性实验;
- 多候选 pose 最终平均,可能丢失扩散本应保留的多模态;
- 对称预测参与 metric,需要独立验证其分类质量;
- 机器人结果无定量任务成功率。
7. 复现与扩展清单
- 公开并固定每类 EE frame、对称轴和使用语义;
- 分别评测真值 mask、预测 mask 与遮挡比例变化;
- 记录 PointNet++ 输入点数、SDE 日程、reverse ODE 步数和采样候选数;
- 在 SO(3) 上实现候选聚类 / mean,而非直接平均欧氏旋转参数;
- 单独报告 symmetry prediction accuracy;
- 下游评测增加接触点误差、接触法向误差和任务成功率;
- 对双头工具、多 affordance 和语言条件工具使用进行扩展。
8. 最终评价
ToolEENet 的启发性大于单个 benchmark 数字:它提醒 pose 研究者,最常见的“对象中心 6D pose”不一定是机器人任务真正需要的状态。功能端局部化与任务语义坐标是主要价值,扩散和对称表示则负责在局部点云不完整、多解时提高稳定性。下一步最关键的是把漂亮的 pose 阈值转化为可重复的接触任务成功率。
