论文精读笔记:UNOPose: Unseen Object Pose Estimation with an Unposed RGB-D Reference Image
1. 核心判断
- 论文:CVF Open Access
- 关键问题:取消 reference pose 标注后,query-reference 的相对变换可以落在完整 SE(3) 空间;同时一张 reference 还会造成可见面重叠不足。
- 核心回答:构造 SE(3)-invariant reference frame 让对象表述不依赖 anchor pose,再由 overlap predictor 对跨视图 correspondence 加权。
2. 一句话定位
UNOPose 将“reference 必须有标注 pose”改成“reference 只需一次 RGB-D 采集”,并把低重叠对应视为显式置信度问题。
2.1 论文图表导读
| 图表 | 应该看什么 |
|---|
| Figure 2 | query / reference point cloud 如何进入 LRF、GRF、matching 和 pose estimation。 |
| Figure 3 | 初始 rotation distance 增大时不同方法的退化,验证是否真覆盖完整 SE(3)。 |
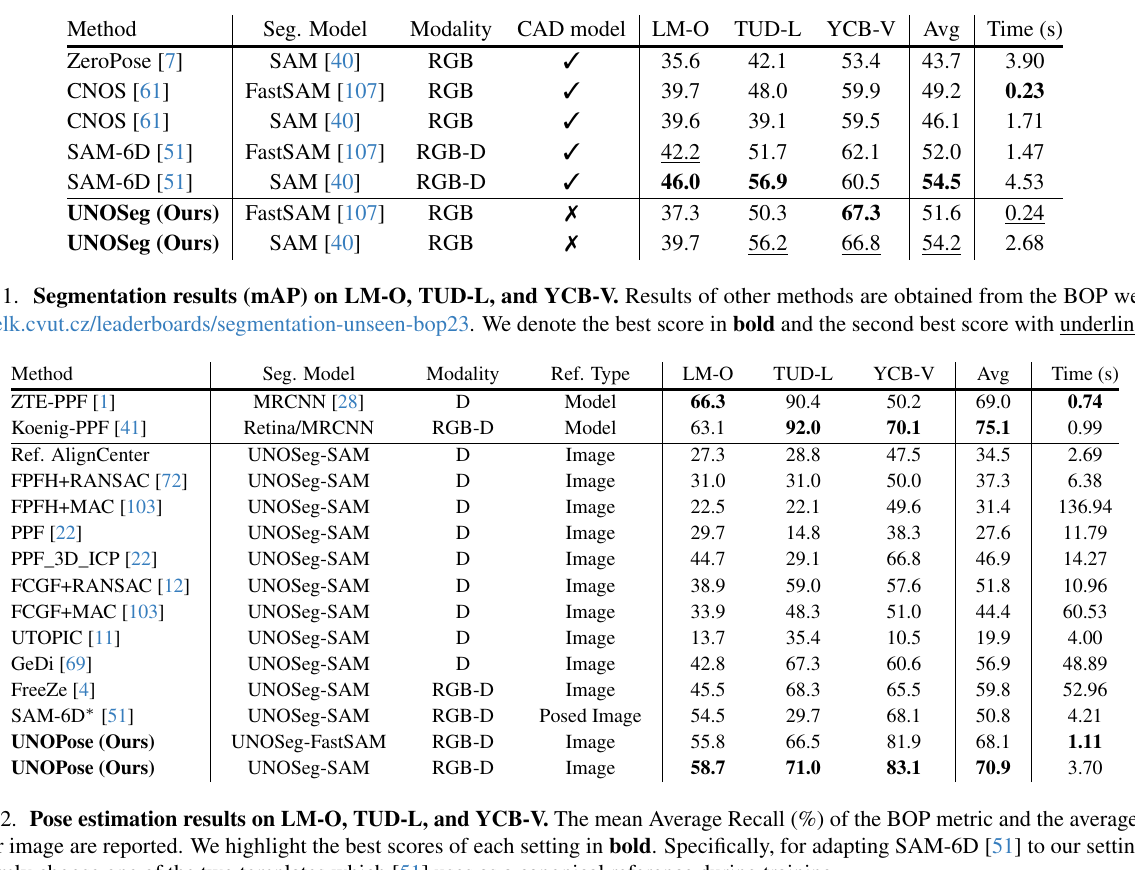
| Table 1–2 | segmentation mAP、BOP AR 和 runtime 不要混成一个 metric。 |
| Table 3–5 | one-reference per category、reference frame、overlap predictor / segmentation 的消融。 |
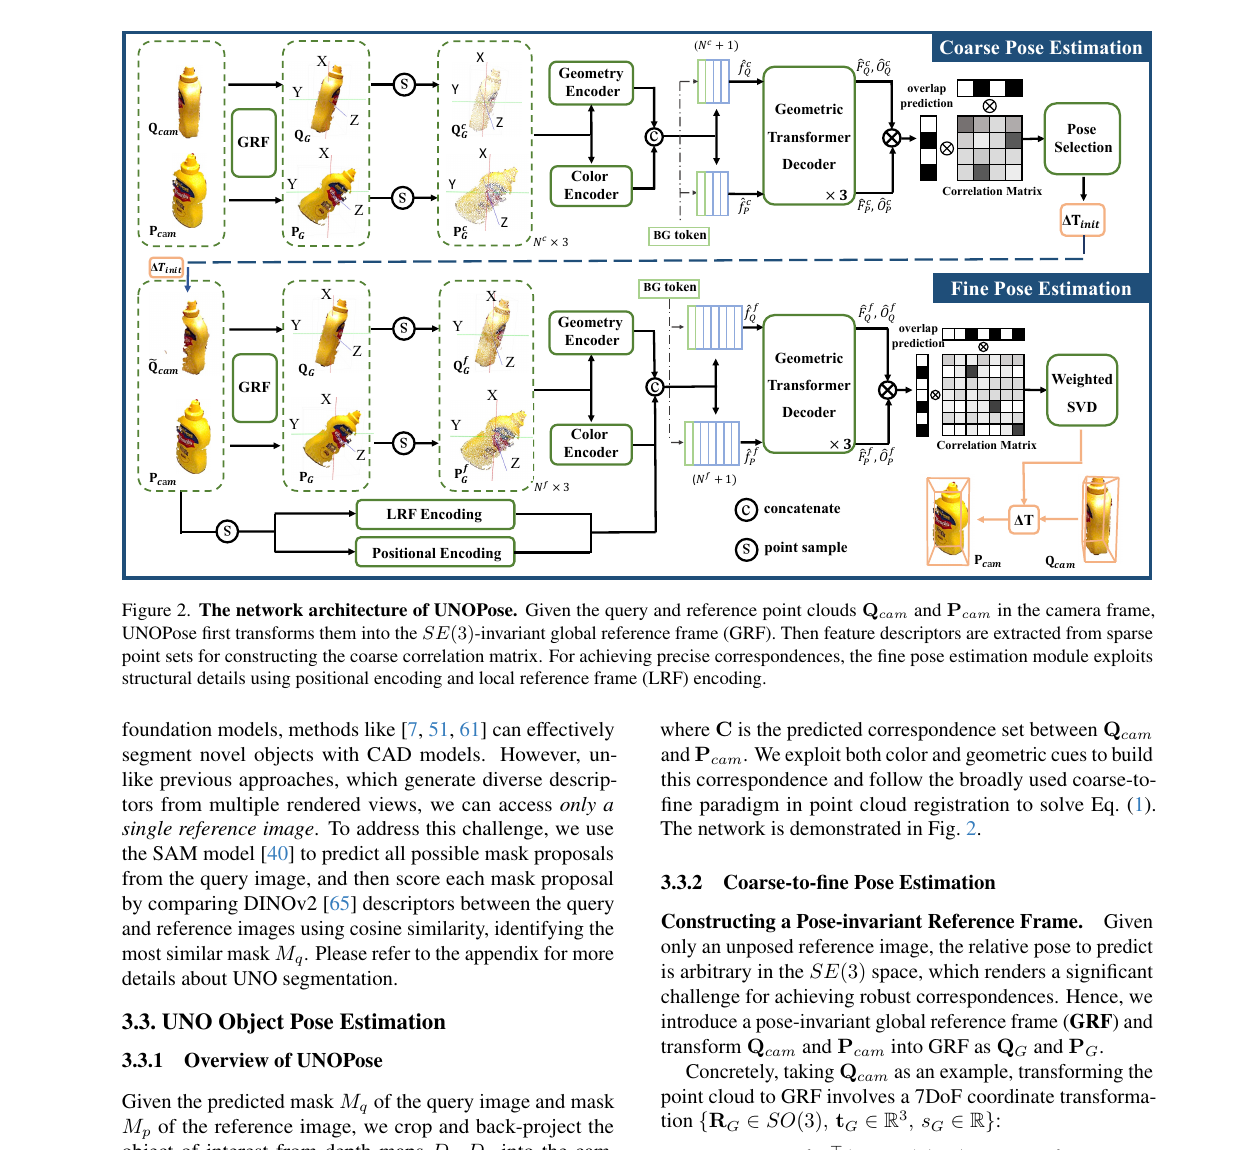 原论文方法图区域:UNOPose 用未设姿 reference RGB-D 构造不变 reference frame,并结合 overlap reweighting 完成未知物体 pose。来源:CVF Open Access。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
3. 问题设定与边界
- 输入是一张未标注 pose 的 reference RGB-D 与 query RGB-D;输出两者之间的相对 pose,且评测有 object segmentation 前端。
- 该任务降低的是 reference 标注成本,不是取消 reference capture、深度、mask 或相机内参。
- 论文面向 unseen object,仍需同一对象在两张图中出现;不处理跨对象类别匹配。
4. 方法详解
- Invariant frame:从 object point cloud 构造 global / local reference frame,抵消 reference 的未知刚体变换。
- Correspondence:在标准化的几何 / feature 中寻找 query-reference 匹配。
- Overlap-aware weighting:预测对应位于真正重叠区域的 likelihood,降低遮挡、背面、depth noise 的权重,再做加权 pose solve。
5. 实验分析
- Table 2 以 BOP mean AR 与时间衡量 LM-O、TUD-L、YCB-V,只列 segmentation model 而没有分割 mAP;分割结果在 Table 1,应与 pose 成绩分开解释。
- Table 3 的“one reference per category”尤其重要:主表已是每个 query 只输入一张随机选择的 reference;这里进一步固定每类的一张 reference,供该类所有 query 复用,减少数据集层面的 reference 采集量。
- Table 4–5 把 GRF / LRF、overlap predictor、segmentation 分开消融,能识别性能是否只是来自更强前端 mask。
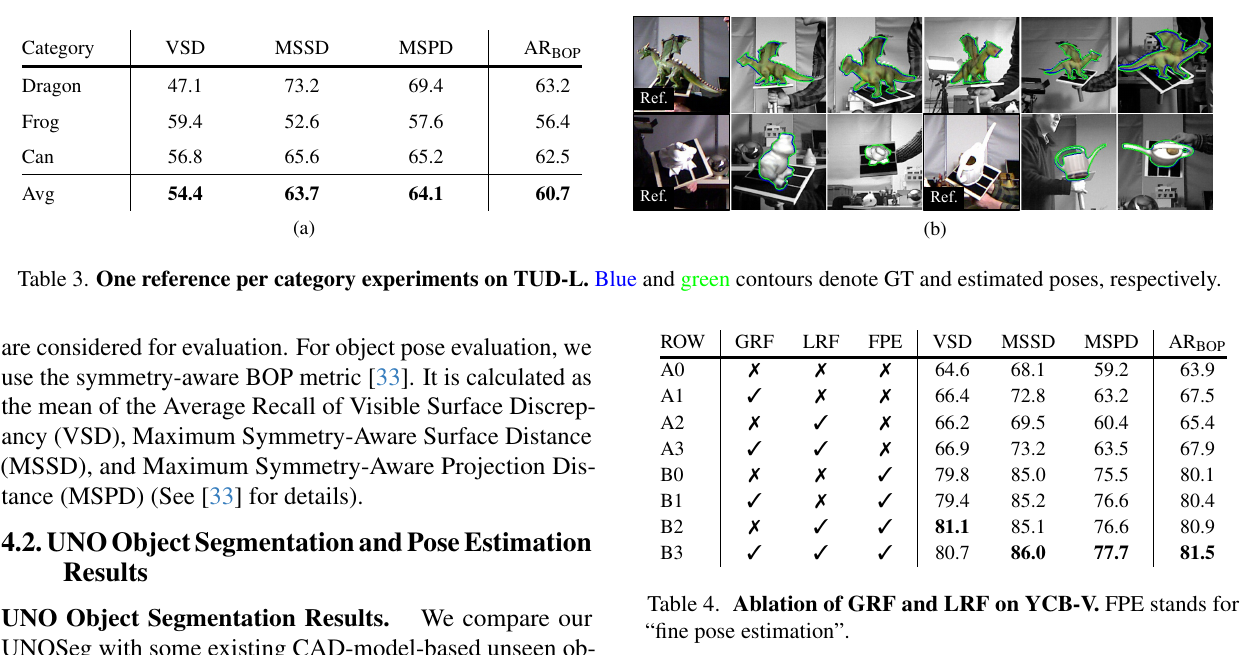 UNOPose 原论文的每类别单参考 TUD-L 实验与 frame 消融:左上表按 dragon / frog / can 报告 BOP 三项 AR,右表拆分 GRF、LRF 与 fine pose estimation。来源:CVPR 2025 原论文。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
只为一个类别采集一张 reference 时,TUD-L 三类的 ARVSD/ARMSSD/ARMSPD 平均为 54.4 / 63.7 / 64.1,综合 ARBOP 为 60.7;dragon / frog / can 分别为 63.2 / 56.4 / 62.5。该设置强调固定参考在多个 query 间的复用,不应仅凭这张表推断跨形状实例的类别级泛化;实验仍只覆盖这三个类别。
GRF / LRF 消融可分两阶段读。无三组件的 coarse baseline 为 63.9,加入 GRF 为 67.5,加入 LRF 为 65.4,两者共同为 67.9;fine pose estimation 后,完整 GRF+LRF 为 81.5。GRF 更明显改善 coarse initialization,LRF 则在 fine correspondence 中贡献局部几何;这与设计分工一致,而不是两个同质模块简单叠加。
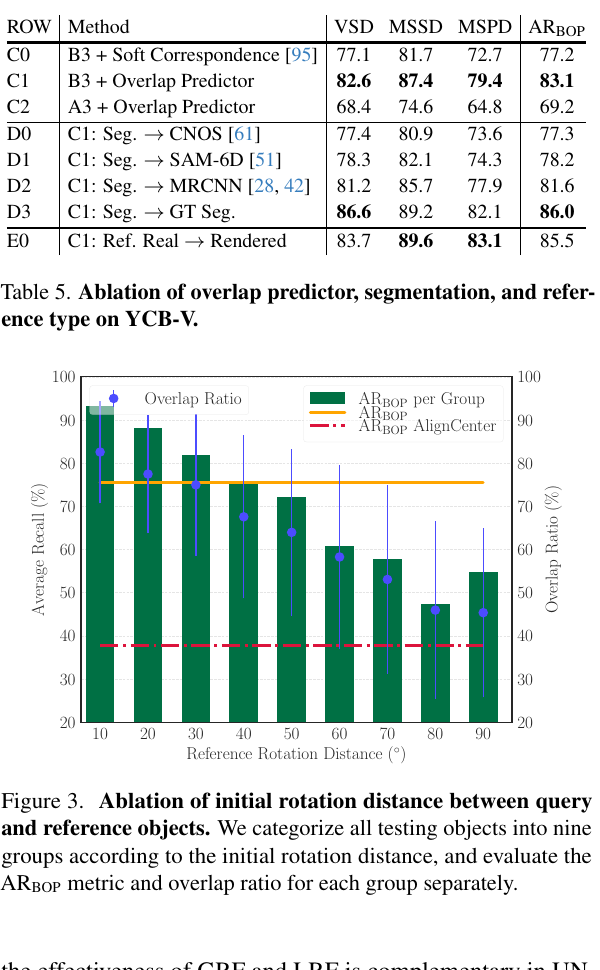 UNOPose 原论文 Table 5 / Figure 3:上表拆 overlap predictor、segmentation 和 rendered reference;下图按 query-reference 初始旋转距离统计 overlap ratio 与 BOP AR。来源:CVPR 2025 原论文。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
在 YCB-V 消融中,soft correspondence baseline 的 ARBOP 为 77.2,换成 overlap predictor 达到 83.1;若只保留 overlap predictor 而去掉完整 GRF/LRF fine pipeline,则为 69.2。把 UNOSeg 换成 GT segmentation 后为 86.0,说明分割上限仍约有 2.9 AR;用 pose-identical rendered reference 为 85.5,但需要 CAD,不能视为同成本方案。
旋转距离图呈现一个重要失败边界:距离从 10° 增至 90° 时,平均 overlap 和 AR 总体同步下降;80°–90° 组 overlap 约 45.4%、ARBOP 54.8。尽管仍高于直接 reference alignment baseline,50° 后退化明显。实际系统可把预测 overlap 当作“是否需要补拍 reference”的触发信号,而不是无论 overlap 多低都强制输出。
6. 作者声称与我的判断
| 作者声称 | 我的判断 |
|---|
| 未设姿单 reference 足以估计 unseen pose | 任务定义和 rotation-distance 实验直接支持,但对象对称性下 invariant frame 的唯一性仍受限。 |
| overlap weighting 提升低重叠鲁棒性 | 应以其消融和极端视角 split 作为主要证据;平均 AR 会掩盖低重叠 failure。 |
7. 复现要点与限制
- 检查 point cloud 单位、frame axis sign、reference / query mask、symmetric objects 的等价 pose 处理。
- 深度空洞或对称形状会让 frame construction 震荡;错误 mask 还会改变 PCA / local geometry 本身。
- 真实 deployment 应记录 overlap score 并在低分时请求补拍 reference,而不是盲目输出 pose。
- 论文默认 reference-query 最大旋转差 50°且 reference 遮挡率低于 30%;90° 分析是额外压力测试。复现主表时必须保留这些采样限制,否则数值不可直接对齐。