Reading Notes
粗读 / 精读
已生成 src/paper-notes/zerobp-icra2025/coarse.md
论文粗读笔记
用于快速判断论文定位、问题设定、核心方法、实验结论和是否值得精读。
论文粗读笔记:ZeroBP: Learning Position-Aware Correspondence for Zero-Shot 6D Pose Estimation in Bin-Picking
1. 基本信息
- 作者:Jianqiu Chen、Zikun Zhou、Xin Li、Ye Zheng、Tianpeng Bao、Zhenyu He
- 会议:ICRA 2025
- 论文:arXiv:2502.01004
- PDF:作者公开全文
- 阅读模式:粗读
2. 一句话定位
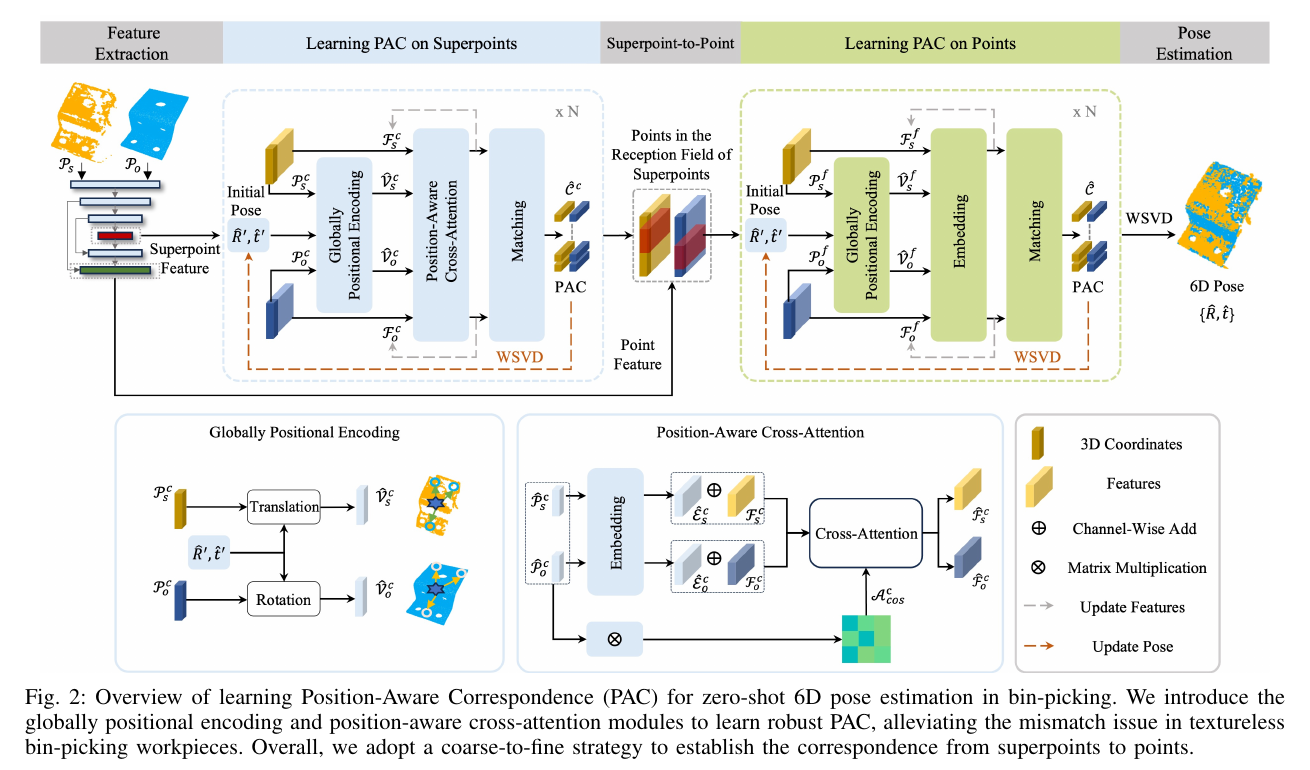
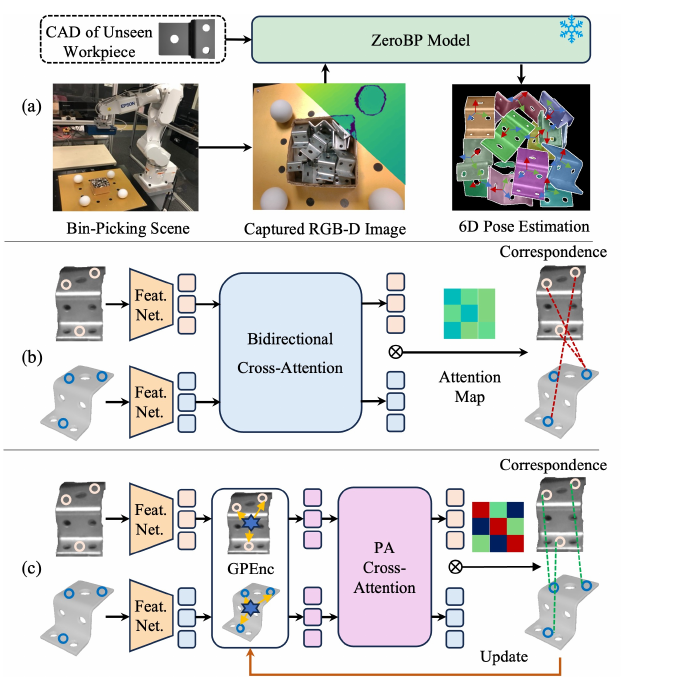
ZeroBP 不只比较局部外观,而把“点相对对象中心的方向”编码进 cross-attention,并在 superpoint 与 point 两个层级交替更新 correspondence、pose 和全局位置,以减少工业工件重复局部几何造成的错配。
2.1 论文图表导读
| 图表 | 内容 | 阅读重点 |
|---|---|---|
| Figure 1 | ZeroBP 与既有 zero-shot 方法对比 | position-aware correspondence 是核心差异 |
| Figure 2 | PAC 与 coarse-to-fine pipeline | 先 superpoint 粗匹配,再 point 精匹配并交替更新 |
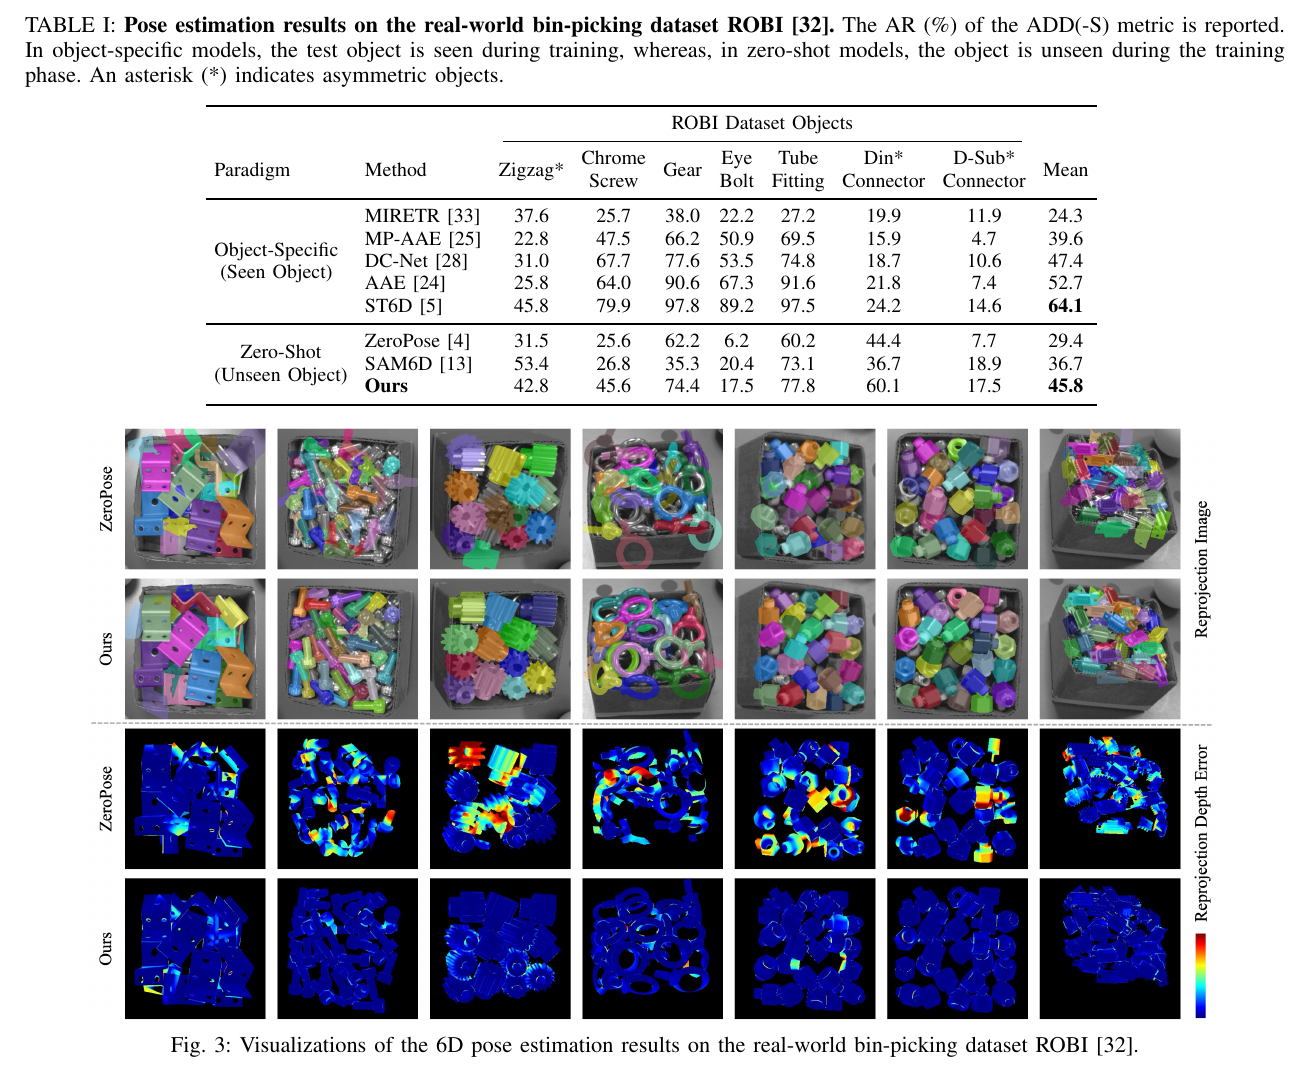
| Table I / Figure 3 | ROBI 主结果与定性对齐 | 通用模型仍低于 object-specific,但显著超过 zero-shot baselines |
3. 任务设定
- 输入:料箱 RGB-D、对象 CAD 点云、相机内参和 picking-box 区域。
- 输出:训练阶段未见对象实例的 6D pose。
- 训练:Google Scanned Objects 中 1000 个对象、约 100 万张合成 RGB-D。
- 测试:ROBI,7 个反光或弱纹理金属对象、14 个场景、1218 张图像、超过 2 万实例;单个料箱最多约 38 个实例。
4. 方法流程
- picking-box aware detection / segmentation 提取料箱中的候选实例。
- KPConv-FPN 分别编码场景点云与 CAD 点云。
- superpoint 层执行 position-aware correspondence,得到粗匹配。
- 由当前 pose 推断对象中心,并计算每个点指向中心的方向向量。
- 把方向向量作为乘性 positional encoding 注入 cross-attention。
- 在 point 层精化对应,并交替更新 pose 与 global position。
- 用加权 SVD 求解刚体变换。
5. 结果速览
ROBI 上 ADD(-S) 平均召回率:
| 方法 | Mean AR |
|---|---|
| ZeroPose | 29.4 |
| SAM-6D | 36.7 |
| ZeroBP | 45.8 |
| ST6D(object-specific) | 64.1 |
ZeroBP 比当时 zero-shot baseline 提升 9.1 个百分点,但与针对 ROBI 对象训练的 ST6D 仍有明显差距。
6. 粗读结论
ZeroBP 的关键观察是:工业件的局部孔、边和圆柱面很相似,可靠 correspondence 必须知道局部位于整个对象的什么位置。它特别适合 CAD 可得、对象变化频繁的料箱抓取;前提是深度、实例分割和粗中心估计足够稳定。