论文精读笔记:Leveraging Global Stereo Consistency for Category-Level Shape and 6D Pose Estimation from Stereo Images
1. 核心判断
- 论文:CVF Open Access
- 关键问题:没有显式深度时,shape、scale、pose 都可通过投影解释观测;只靠左右局部匹配会让参数耦合并陷入错误方向。
- 核心回答:先以 intra-category occupancy field 固定一份跨视图形状,再在左右图的 global shape fitting 中交换信息并注入 stereo baseline 约束。
2. 一句话定位
该工作将双目几何从“多一张输入图”提升为“全局一致性约束”,让类别 shape 和 6D pose 共同收敛。
2.1 论文图表导读
| 图表 | 应该看什么 |
|---|
| Figure 1 | 左右投影为何产生 ambiguity,baseline 如何将错误方向排除。 |
| Figure 4 | adaptive occupancy query 怎样定义统一类别形状。 |
| Figure 5–6 | S-RGBD 数据采集和不同优化策略的收敛速度。 |
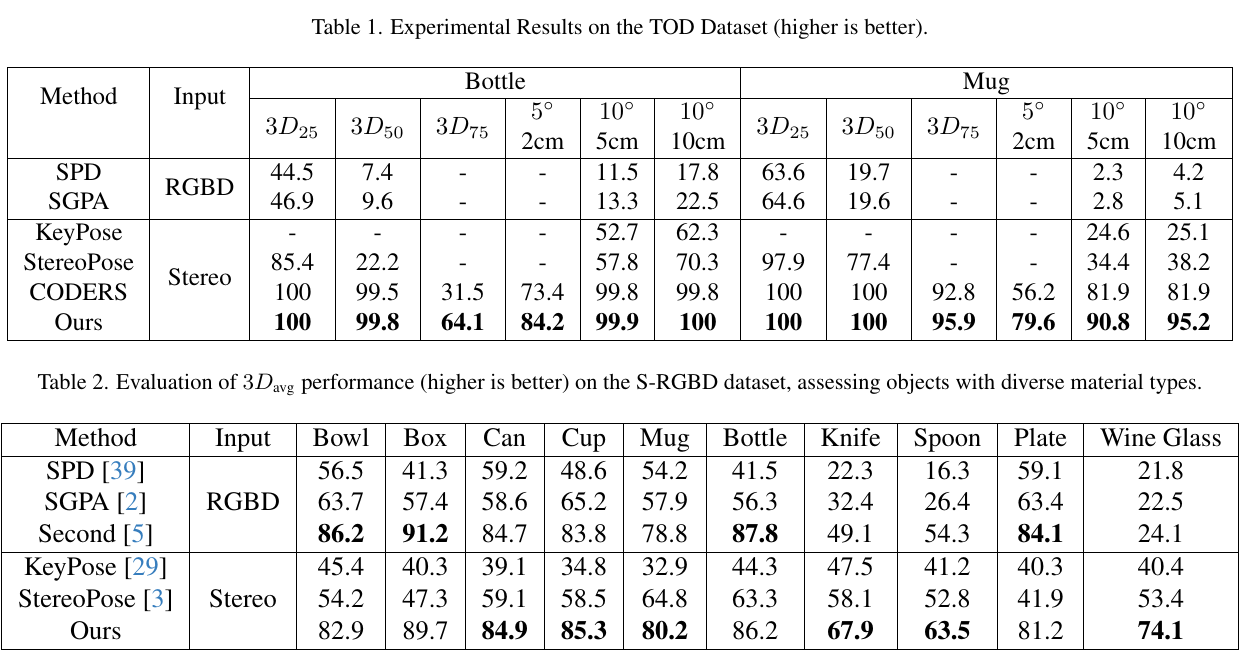
| Table 1–5 | TOD、S-RGBD、depth-quality 分组、消融及真实抓取是不同层面的证据。 |
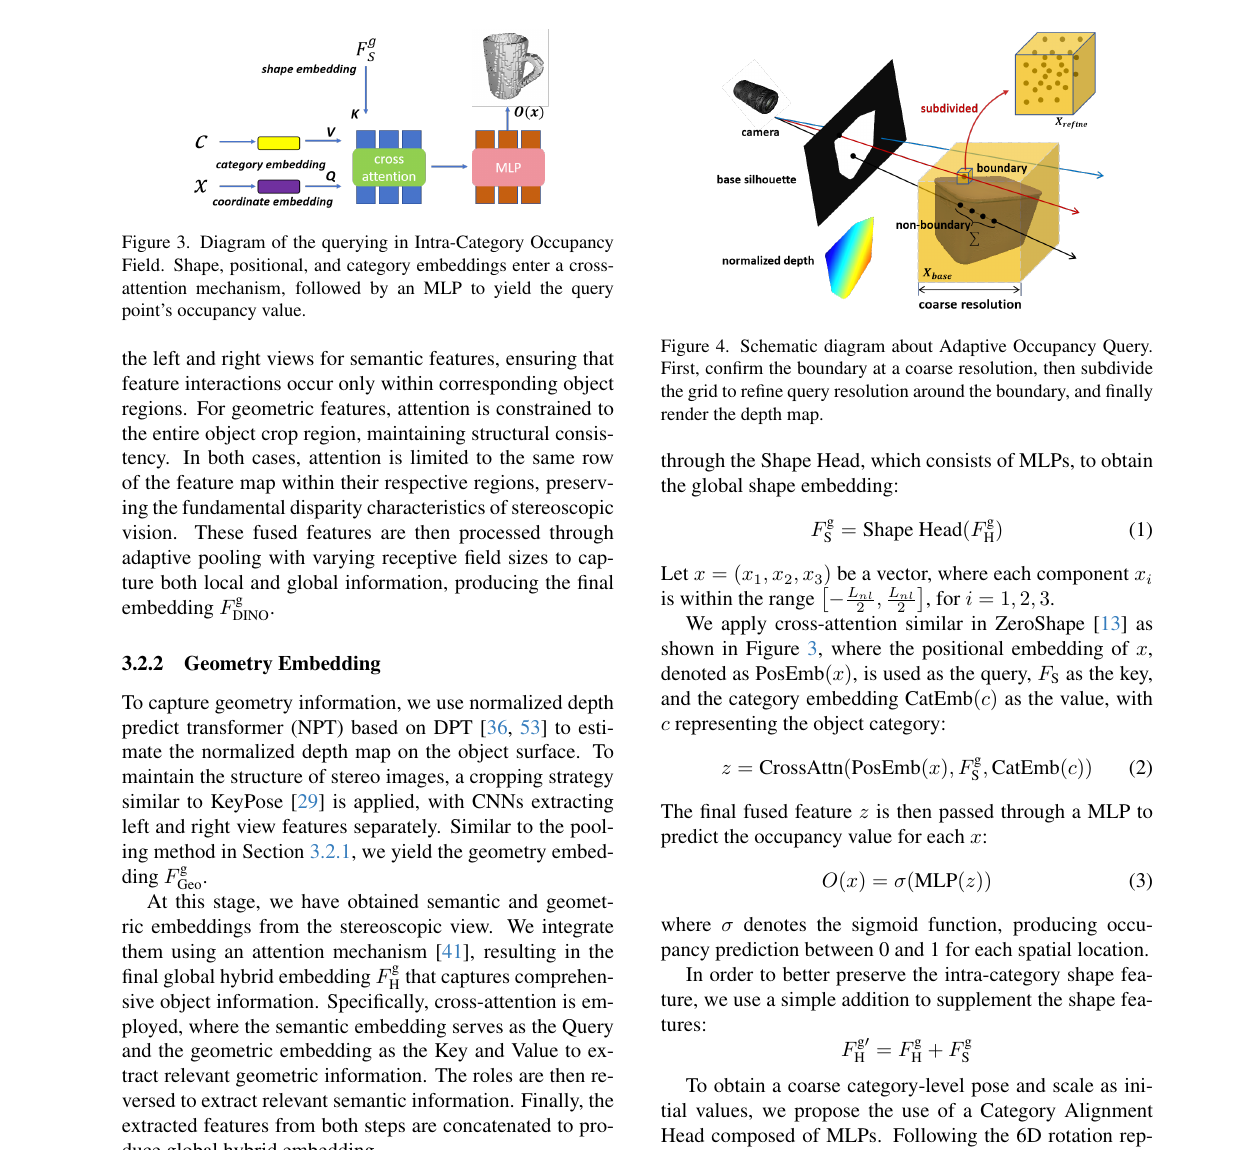 原论文方法图区域:方法以类别 occupancy field 表示共享 shape,并以左右视图的全局一致性约束 pose、scale 与 shape fitting。来源:CVF Open Access。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
3. 问题设定与边界
- 输入为标定的左右 RGB image,输出类别级未知实例的 shape、scale、6D pose。
- 该设定不是单目 RGB,也不是使用 active depth sensor 的 RGB-D;相机 baseline 和同步是不可缺少的几何先验。
- 目标类别在训练中已定义,occupancy field 是类别先验而非通用生成模型。
4. 方法详解
- Intra-category occupancy:以 occupancy field 表达一份共享 shape,使左右图对同一潜在几何做约束,减少 shape ambiguity。
- Divide-and-conquer fitting:先从 global shape 入手,再迭代渲染 normalized depth 和更新 pose / size,避免全部变量同时自由漂移。
- Stereo consistency:在左右优化之间交换信息,并将 baseline 关系用于约束 scale / depth 方向。
5. 实验分析
- TOD 是已有 benchmark;S-RGBD 进一步按材质 / depth quality 覆盖 depth-friendly 与 depth-challenging 对象。
- Table 3 的 depth quality 分组是论文最关键的诊断之一:只有在 depth-challenging 类别也有收益,才说明 stereo 路线补上了 depth sensor 的弱点。
- 真实抓取实验给出下游可用性的证据,但不能替代 pose / shape 主表中的严格指标。
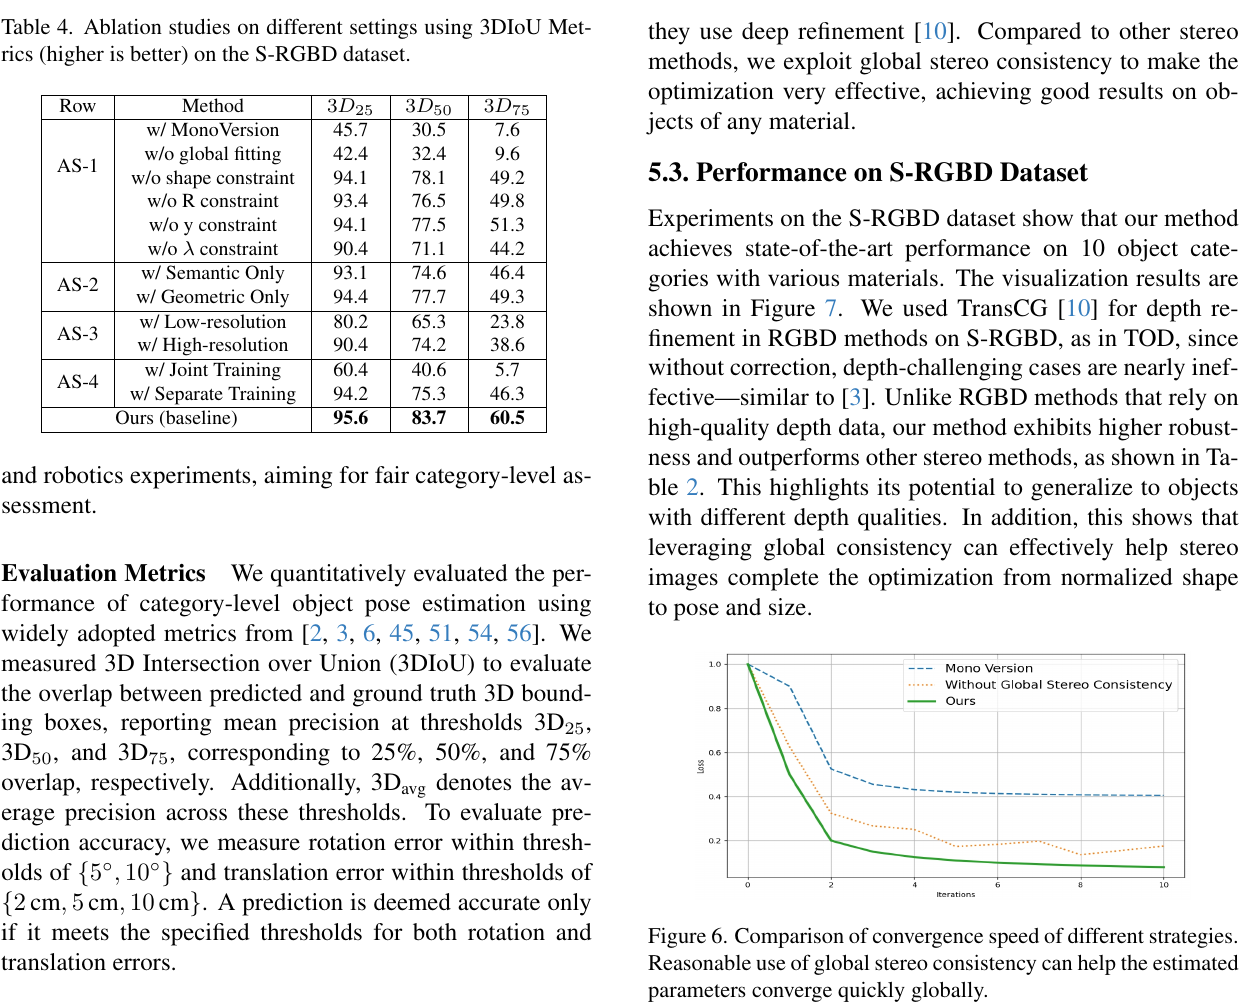 原论文 S-RGBD 消融与收敛曲线:Table 4 分别移除单目 / 全局拟合、shape、rotation、y-translation、scale-ratio 约束及训练 / 渲染策略;Figure 6 比较优化收敛。来源:CVPR 2025 原论文。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
完整模型的 3D25/3D50/3D75 为 95.6 / 83.7 / 60.5。改成 MonoVersion 后仅 45.7 / 30.5 / 7.6,去掉 global fitting 为 42.4 / 32.4 / 9.6,说明主要收益确实来自双目全局优化,而不是多一张图带来的轻微特征增量。去掉 shape constraint 降至 94.1 / 78.1 / 49.2;去掉 rotation、y translation、λ constraint 的 3D75 分别为 49.8 / 51.3 / 44.2,三种共享约束都对严格 IoU 有明显影响。
渲染与训练策略也值得注意:low-resolution occupancy query 的 3D75 仅 23.8,高分辨率为 38.6,而 adaptive query 达到 60.5;直接 joint training 只有 5.7,separate training 为 46.3,多阶段训练最高。它说明该方法不是一个可随意端到端训练的普通 stereo network,occupancy 边界采样和优化 curriculum 都是性能组成部分。
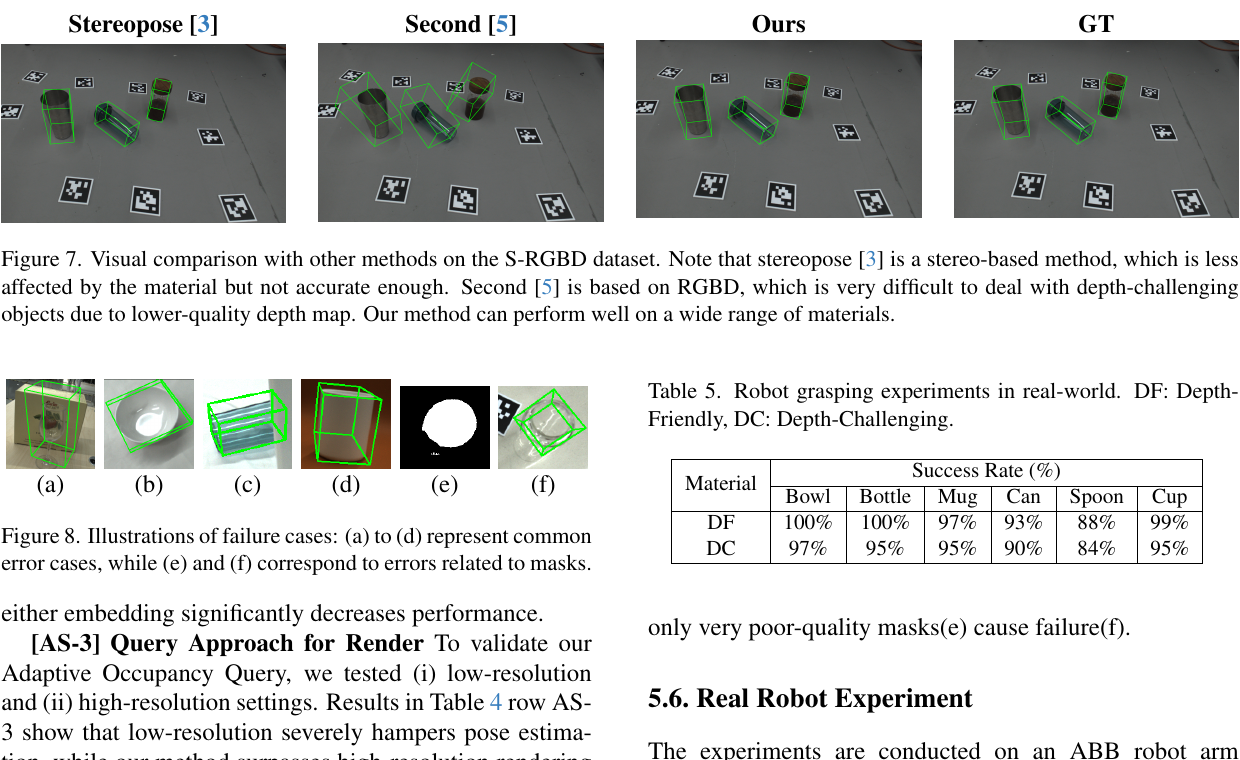 原论文 S-RGBD 定性、失败类型与真实抓取表。抓取按 depth-friendly / depth-challenging 分组;失败案例包含透明反射、透视高度误差、交叉 / 自遮挡及 mask 质量。来源:CVPR 2025 原论文。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
机器人抓取中,depth-friendly 的 bowl / bottle / mug / can / spoon / cup 成功率为 100 / 100 / 97 / 93 / 88 / 99%,depth-challenging 为 97 / 95 / 95 / 90 / 84 / 95%。差距小于很多主动深度方案可能出现的退化,支持 stereo 对材质的鲁棒性。但抓取仍受到 mask、抓取规划和控制影响,且每类尝试次数需结合正文设置解读,不能把成功率直接等同于 pose accuracy。
失败图同时给出了方法边界:透明物体会反射环境,透视会导致高度估计偏差,交叉遮挡和自遮挡会让 shape / pose 多解。作者指出低质量 mask 在多数情况下仍可工作,但极差 mask 会失败;这意味着 stereo consistency 不能替代可靠的实例分割。
6. 作者声称与我的判断
| 作者声称 | 我的判断 |
|---|
| 全局 stereo consistency 缓解参数耦合 | 与对比的收敛图和消融方向一致;最好再报告不同 baseline / calibration noise 下的敏感性。 |
| stereo 可服务复杂材质 | 需要结合 S-RGBD 的 material split;透明物体仍可能同时破坏左右 RGB correspondence。 |
7. 复现要点与限制
- 左右内外参、rectification、图像 timestamp 和 occupancy coordinate convention 要严格一致。
- 优化式 pipeline 需报告迭代数、初始化及 failure recovery;否则只看最优收敛结果会低估部署难度。
- 对弱纹理 / 反射物体,stereo matching 和 category prior 都可能出现双重歧义。
- 论文结果在 GSF-Net 迭代 5 次后报告;不同迭代数、相机 baseline 和 calibration noise 都会改变精度—延迟关系,部署时应单独做敏感性测试。