论文精读笔记:iG-6DoF: Model-free 6DoF Pose Estimation for Unseen Object via Iterative 3D Gaussian Splatting
1. 核心判断
- 论文:CVF Open Access
- 关键问题:model-free pose 缺少精确 CAD 时,既要从大旋转 / 平移给可靠初值,又要得到可连续比较的对象几何。
- 核心回答:rotation-equivariant coarse estimator 缩小搜索空间,iterative 3DGS 用渲染差异逐步修正 pose。
2. 一句话定位
iG-6DoF 将 3DGS 放在 pose loop 内:它不是离线重建结果,而是在每次当前 pose 下渲染并给 refinement 提供可微 / 可比较的对象表示。
2.1 论文图表导读
| 图表 | 应该看什么 |
|---|
| Figure 2 | detector、coarse pose estimator、3DGS refiner 的边界与输入输出。 |
| Figure 4–5 | rotation-equivariant feature 和 iterative refiner 如何各自更新 pose。 |
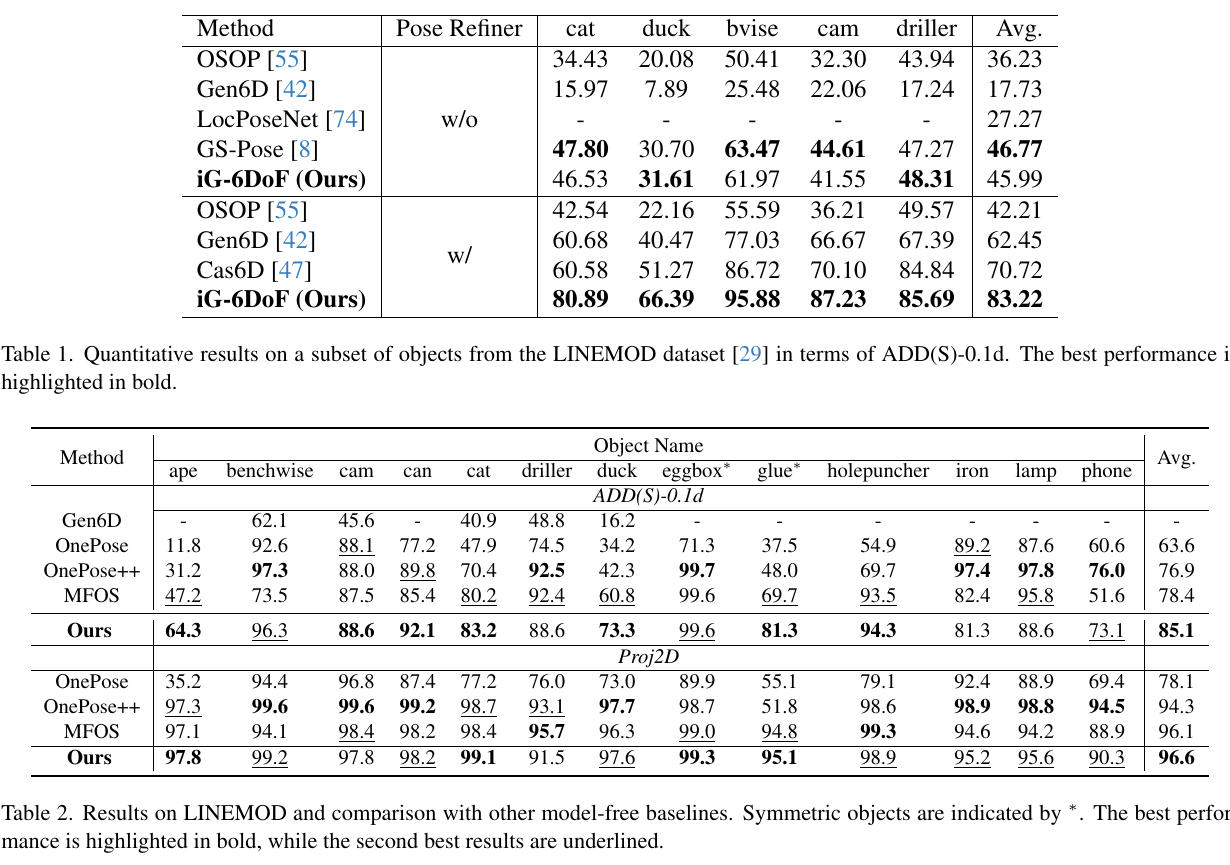
| Table 2–5 | LINEMOD、OnePose-LowTexture、BOP LM、GenMOP 要按 reference 与 refinement 状态分开读。 |
| Figure 6 | 自采集场景中 3DGS render 是否仍与真实观测一致。 |
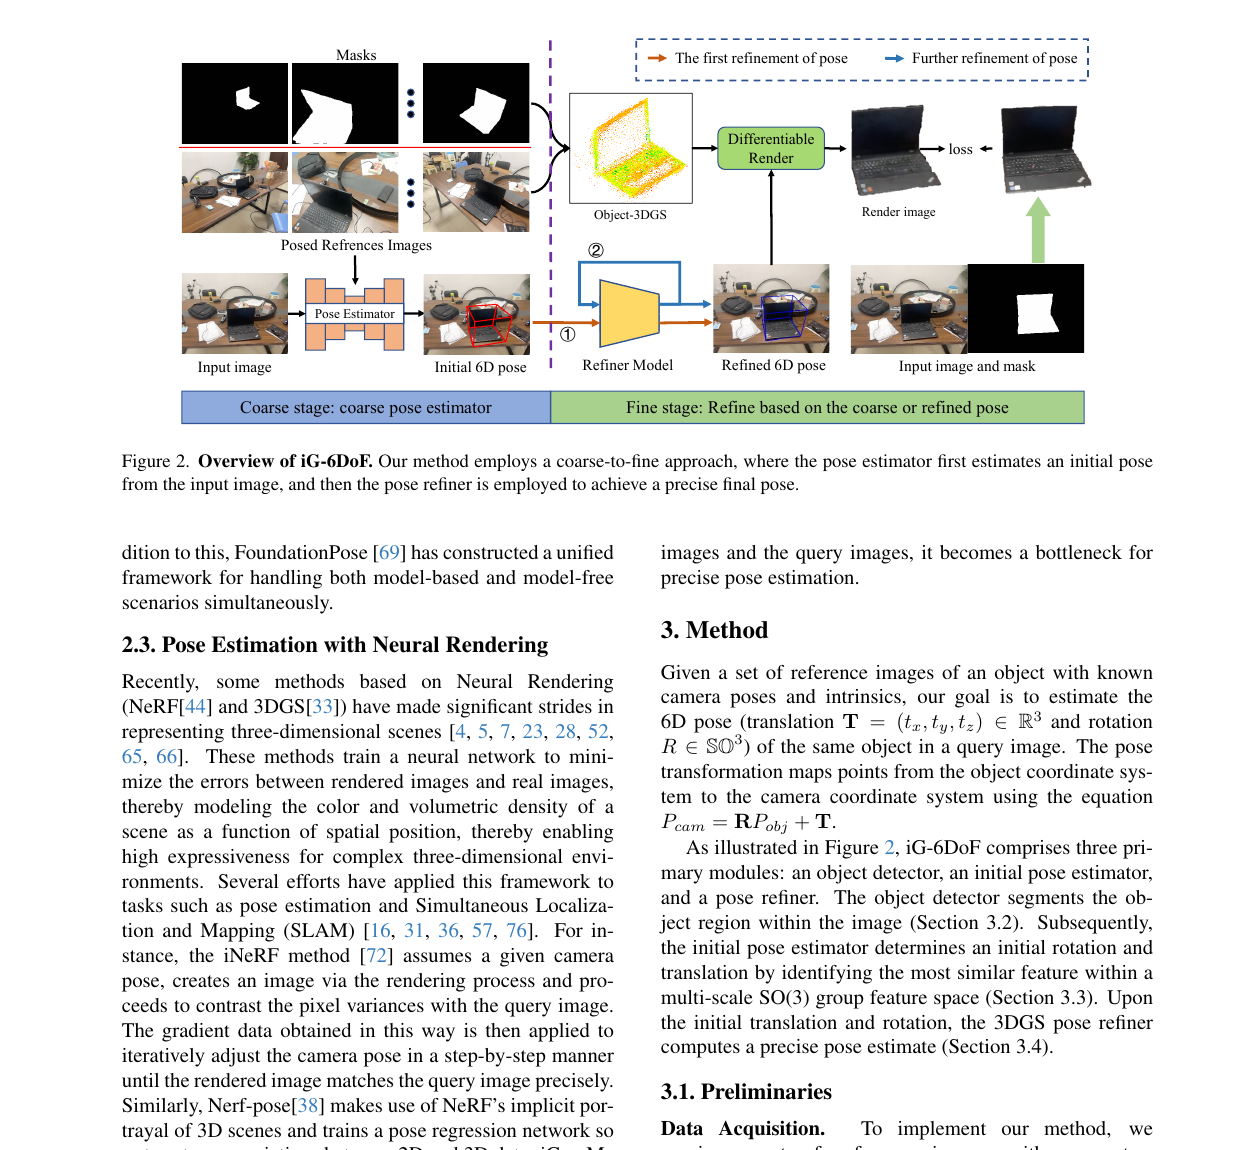 原论文方法图区域:iG-6DoF 先从旋转等变特征得到 pose hypothesis,再以 3DGS 渲染比较进行迭代细化。来源:CVF Open Access。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
3. 问题设定与边界
- 输入为若干 reference RGB images 与 query RGB,输出对象在 query camera 的 6D pose。
- 它不依赖人工 CAD,但仍依赖 reference capture、object detector / mask、相机模型及对对象外观可建模的假设。
- 论文中的 “model-free” 不等于单张无参考图的 universal pose。
4. 方法详解
- Coarse stage:多尺度旋转 / 尺度增广训练特征;从候选中搜索 initial pose,提升大姿态变化下的覆盖。
- 3DGS representation:由 reference images 形成对象 Gaussian 表示,可在新 pose 下渲染对象图像。
- Iterative refinement:把 query 与 render 的差异转成 pose update,并在 coarse-to-fine 过程中重复;shape constraint 约束不会随匹配任意漂移。
5. 实验分析
| 设置 | 关键数字 |
|---|
| LINEMOD,完整集 ADD(S)-0.1d / Proj2D 平均 | 85.1 / 96.6 |
| GenMOP,Ours w/o Ref. ADD-0.1d 平均 | 44.32 |
| GenMOP,Ours w Ref. ADD-0.1d 平均 | 56.10 |
| 论文报告的单帧时间 | 约 0.5 s(refinement 约 0.4 s) |
refinement 增加 11.78 个点这一点支持 3DGS loop 的价值,但也说明在线高精度依赖明显的延迟预算。
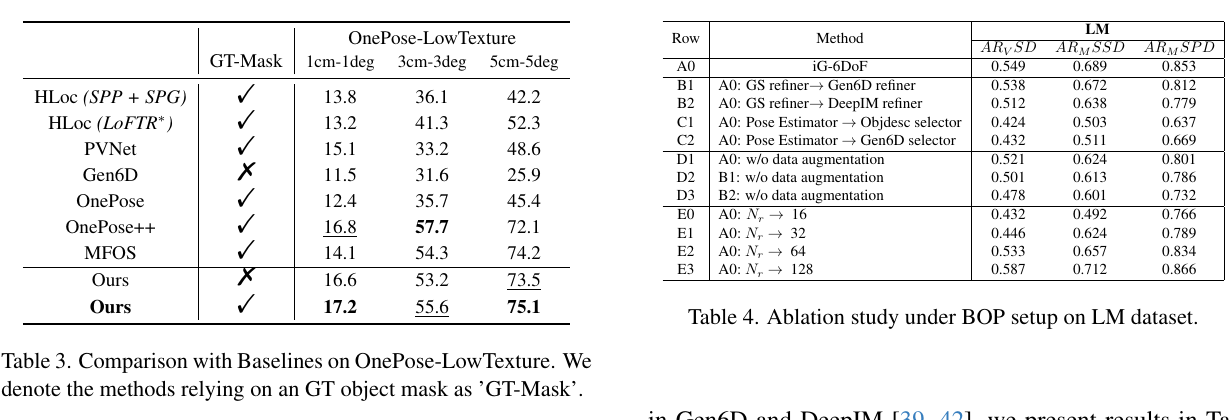 iG-6DoF 原论文的低纹理对比与 BOP-LM 消融:左表同时报告是否使用 GT mask,右表拆分 3DGS refiner、pose selector、数据增强和 reference 数。来源:CVPR 2025 原论文。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
BOP-LM 消融给出了比最终分数更清晰的因果链。完整模型在 ARVSD / ARMSSD / ARMSPD 上为 0.549 / 0.689 / 0.853;将 3DGS refiner 换成 Gen6D refiner 后分别为 0.538 / 0.672 / 0.812,换成 DeepIM 后为 0.512 / 0.638 / 0.779。更大的下降来自 coarse 前端:把 pose estimator 换成 ObjDesc selector 仅为 0.424 / 0.503 / 0.637。由此可见 3DGS refinement 有稳定增益,但一个落在其收敛域内的初值更关键。
数据增强也不是附属项:从完整模型 A0 移除 augmentation(D1)后为 0.521 / 0.624 / 0.801;D2 则是在改用 Gen6D refiner 的 B1 上移除 augmentation,结果为 0.501 / 0.613 / 0.786,不是同一模型进一步去掉第二项增强。reference 数从 16 增至 128 时,三项 AR 从 0.432 / 0.492 / 0.766 增至 0.587 / 0.712 / 0.866,说明所谓 model-free 的使用成本会随参考覆盖度明显变化;报告结果时应同步给出 reference 数。
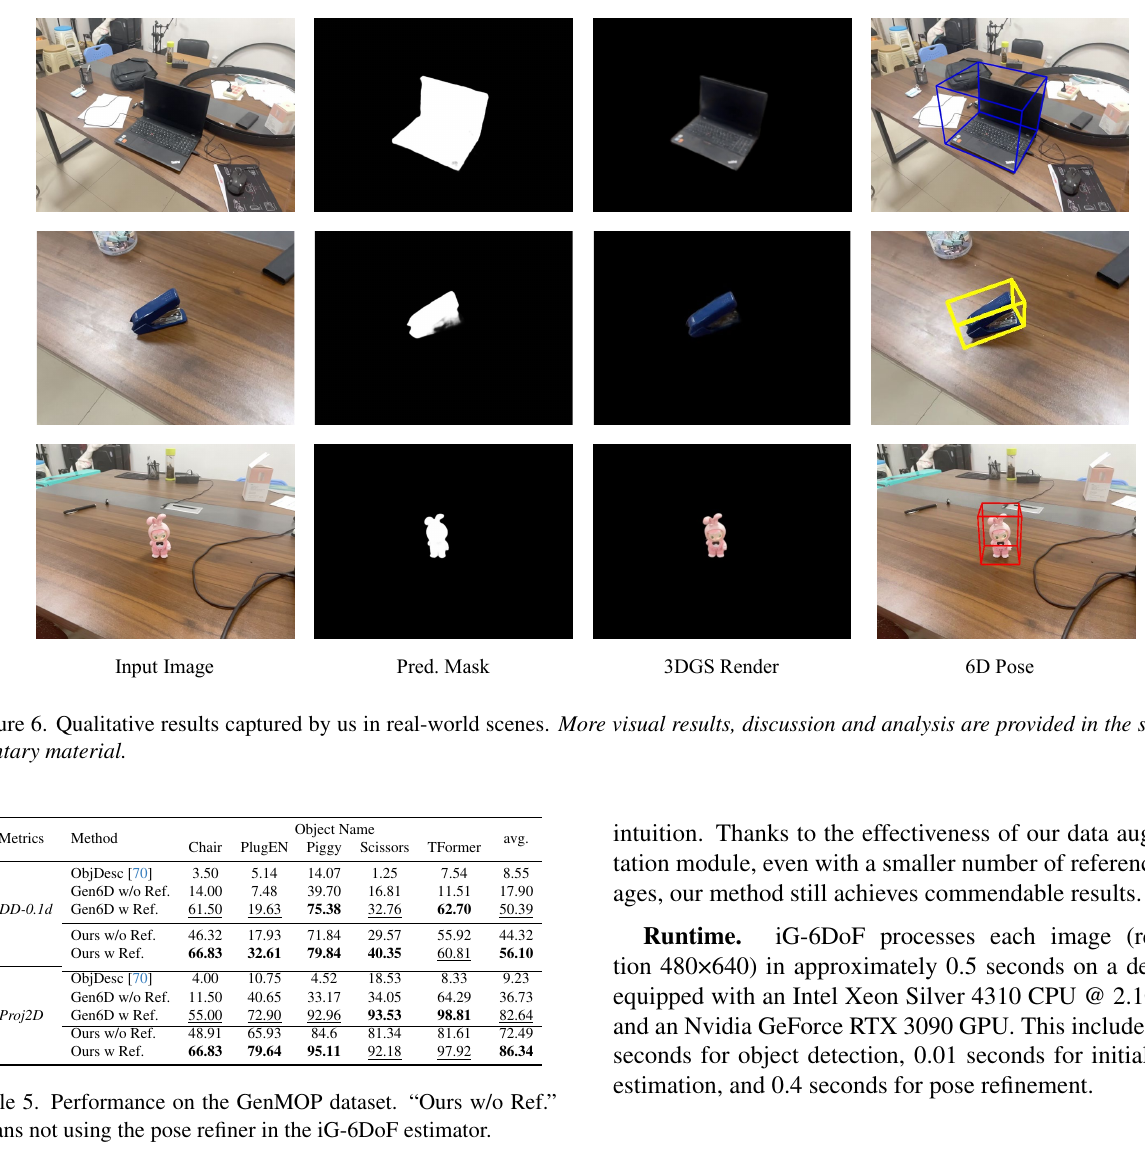 原论文真实场景定性结果与 GenMOP 表:每行依次为输入、预测 mask、3DGS render 和最终 6D pose;下方表格给出有 / 无 refinement 的 ADD-0.1d 与 Proj2D。来源:CVPR 2025 原论文。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
GenMOP 五对象上,refinement 将 ADD-0.1d 平均从 44.32 提升到 56.10,将 Proj2D 从 72.49 提升到 86.34。分对象看,Chair 从 46.32 提到 66.83、PlugEN 从 17.93 提到 32.61,而 TFormer 仅从 55.92 到 60.81;不同对象增益差异较大,提示收敛效果受到纹理、参考覆盖和初始误差共同影响。定性图还应同时检查 3DGS render 与 query 的轮廓 / 外观是否一致;若 render 本身已经错,漂亮的 3D 框并不能证明 pose 正确。
6. 作者声称与我的判断
| 作者声称 | 我的判断 |
|---|
| 3DGS refiner 对未知对象有效 | GenMOP before/after 有直接支持;仍需按错误初值大小分桶评估收敛域。 |
| 旋转等变特征提高初值 | BOP 消融中替换 selector 会明显下降,支持它是 pipeline 的必要前端。 |
7. 复现要点与限制
- 要记录 reference count、3DGS 初始化 / optimization、candidate pose sampling 和每轮 iteration;它们共同决定结果。
- 对低纹理、强反光或 reference coverage 很差的物体,Gaussian 可能编码了错误外观,导致 render loss 给出误导梯度。
- 0.5 s 是论文特定硬件设置下的 pipeline 数字,不应直接外推到机器人闭环控制频率。
- 论文将约 0.5 s 拆成 detection 0.12 s、initial pose 0.01 s、refinement 0.4 s;若要实时化,优化重点应放在高频 3DGS render-and-update,而不是只压缩 coarse 网络。