论文精读笔记:RefPose: Leveraging Reference Geometric Correspondences for Accurate 6D Pose Estimation of Unseen Objects
1. 核心判断
- 论文:CVF Open Access
- 关键问题:未知物体的 geometry estimator 为什么会在新形状上失败?论文的答案是缺少与当前 object 直接绑定的 reference correspondence。
- 核心回答:让 coarse pose 产生的 rendered reference geometry 成为 refinement 的条件输入,再用 correlation volume 引导 attention。
2. 一句话定位
RefPose 把 reference image 从 template retrieval 的输入,升级为逐轮指导 geometry prediction 的显式对象先验。
2.1 论文图表导读
| 图表 | 应该看什么 |
|---|
| Figure 2 | detection、template selection、coarse PnP、reference-guided refinement 如何串联。 |
| Figure 3–5 | 模板选择、warp geometry 与 correlation-guided attention 的分工。 |
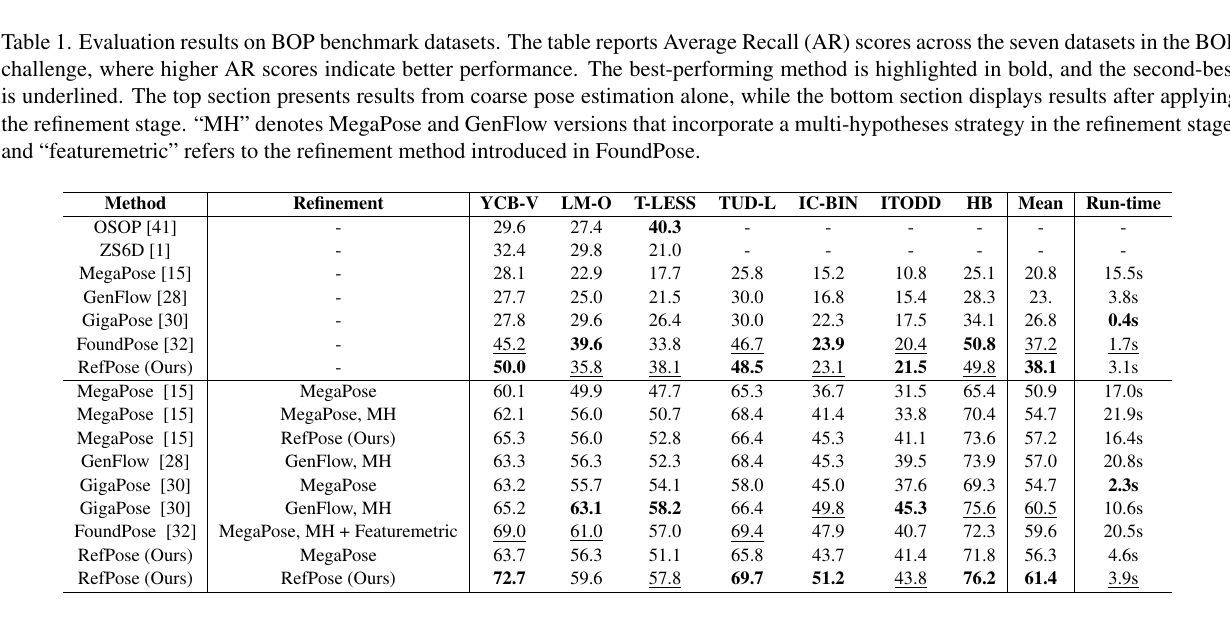
| Table 1 | coarse 与 refinement 的 BOP AR、runtime 以及和 MegaPose / FoundPose 的比较。 |
| Table 2–5 | 模板数、selected templates、flow / medoid、attention 模块的作用。 |
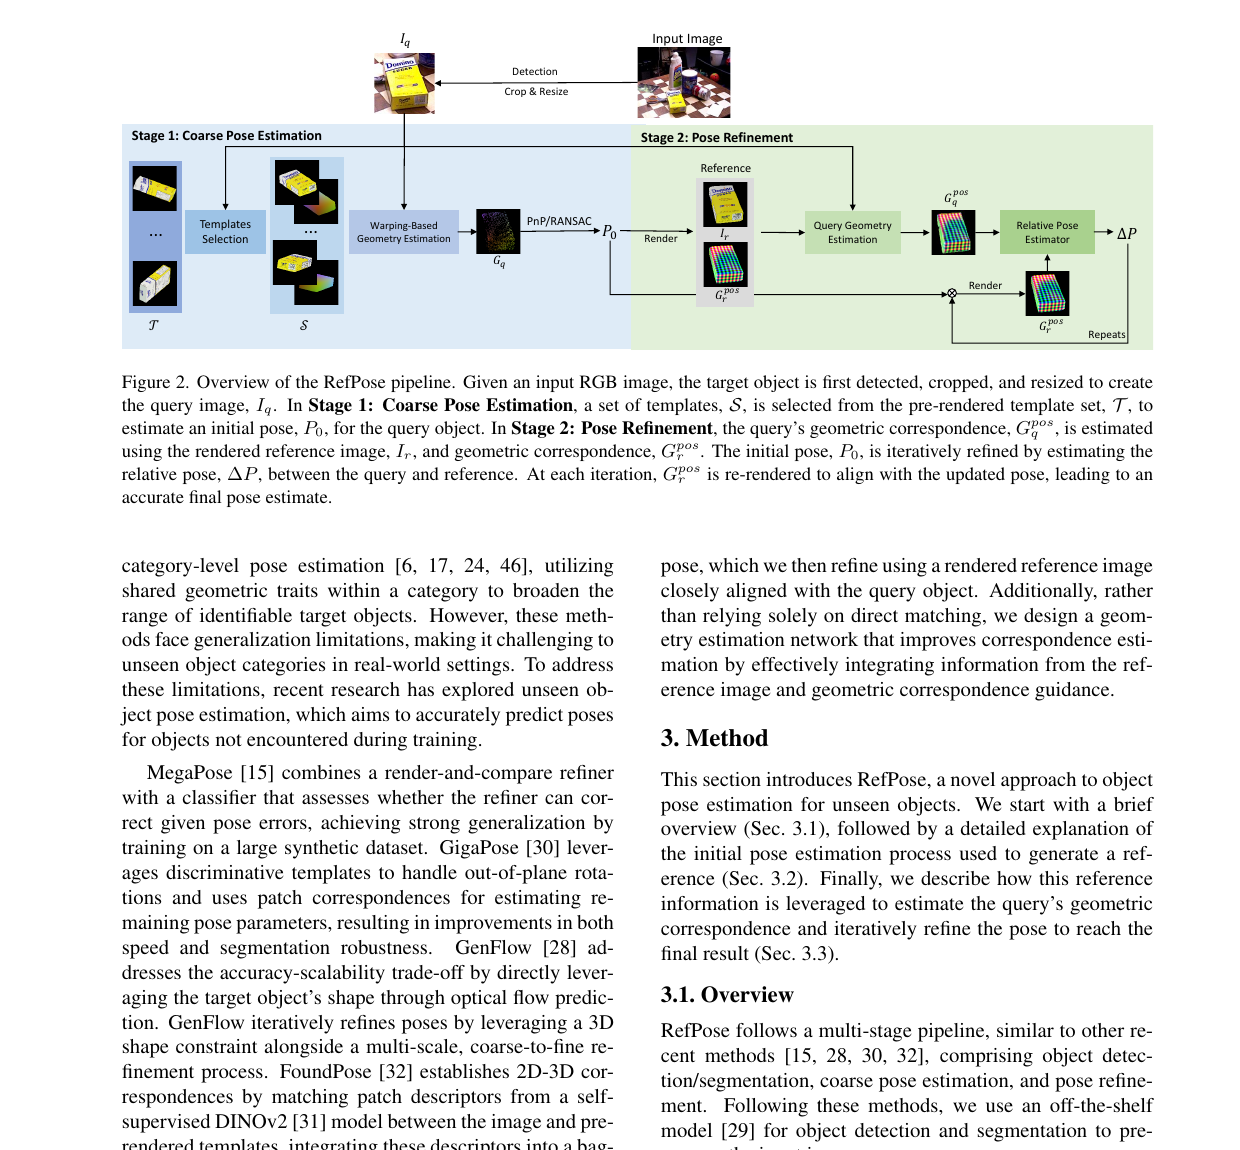 原论文方法图区域:RefPose 将当前 pose 的渲染 reference 与 query 的几何 correspondence 结合,迭代细化未知物体姿态。来源:CVF Open Access。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
3. 问题设定与边界
- 输入为 RGB query、目标 CAD 渲染出的模板和检测 crop;输出 BOP protocol 下的 6D pose。
- 论文仍属 model-based unseen object pose:新对象可未出现于训练,但 CAD 可用。
- 运行时间按一张图中所有 object 的平均处理报告,不等于每个对象的 network forward time。
4. 方法详解
- Coarse:对 128 个预渲染模板进行 selection,基于 warping geometry 和 PnP/RANSAC 得初值;多个结果以 medoid 汇聚。
- Reference-conditioned geometry:按初值生成 reference geometry,correlation-volume-guided attention 选择 query-reference 的相关区域。
- Refinement:预测几何 correspondence,求 pose 后再次渲染;循环而非一次性回归。
5. 实验分析
| BOP 七集 mean AR | 数值 |
|---|
| RefPose coarse | 38.1 |
| RefPose + RefPose refiner | 61.4 |
| FoundPose + featuremetric(表中强对照) | 59.6 |
- 128 个预渲染模板取得 coarse mean 38.1;64 / 256 个分别为 33.9 / 38.3。性能趋于饱和,128 是效率–精度折中而非唯一最优绝对值。
- 选 4 个模板时 coarse mean 38.1,选 1 / 2 / 8 个为 31.5 / 35.2 / 36.2,更多候选会引入错误模板。
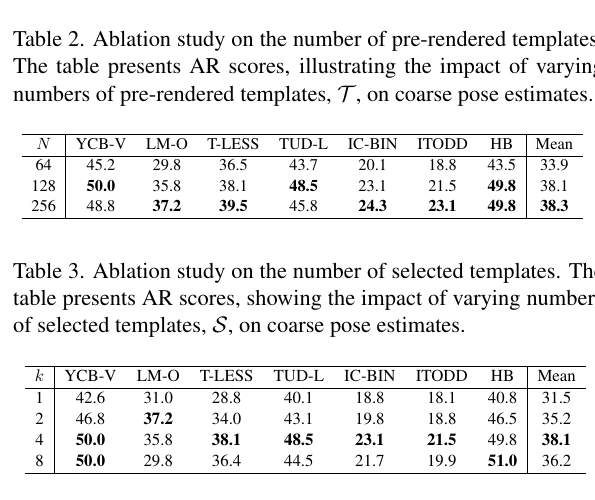 RefPose 原论文模板预算消融:预渲染集合从 64 增至 128 带来明显收益,而从 128 增至 256 仅将 mean AR 从 38.1 提至 38.3;每次选择 4 个候选优于 1、2 或 8 个。来源:CVPR 2025 原论文。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
模板预算呈现两个不同现象。预渲染集合需要足够密:64→128 时 mean AR 33.9→38.1;再增至 256 仅到 38.3。真正送入投票的 selected templates 却不是越多越好:1 / 2 / 4 / 8 个候选对应 31.5 / 35.2 / 38.1 / 36.2。原因是预渲染池增加覆盖,而候选数过多会把错模板带入 medoid voting。工程上应分别调“离线覆盖密度”和“在线候选宽度”,不要共用一个 template-number 超参数。
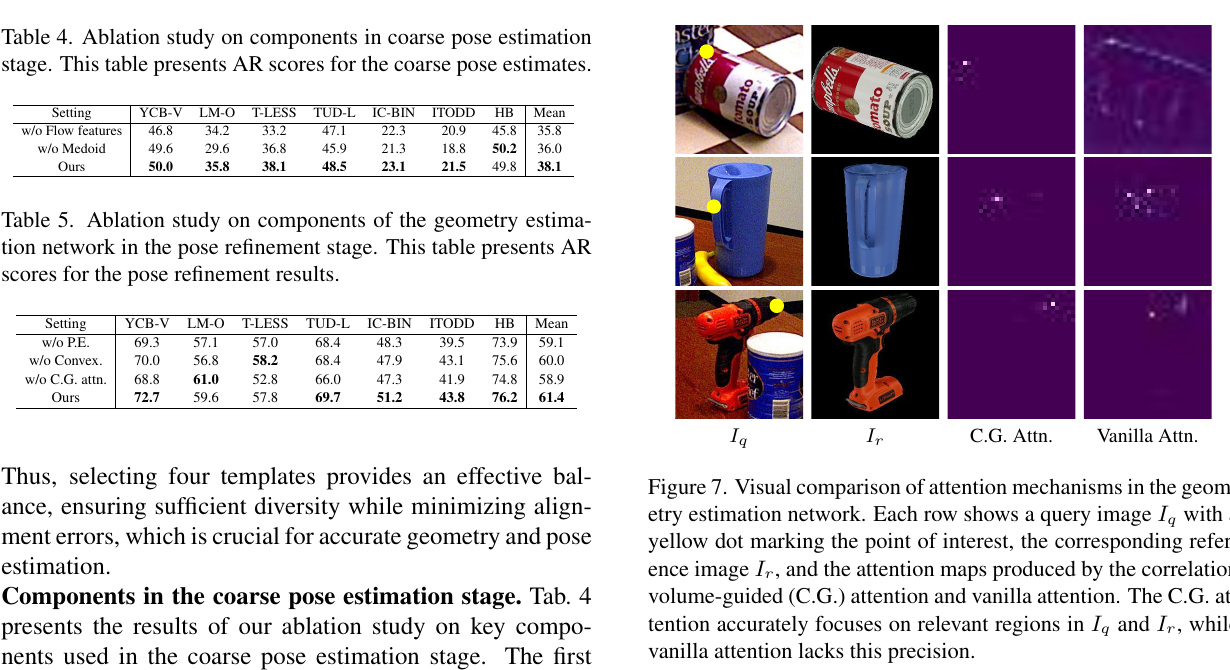 RefPose 原论文组件消融与注意力图:左侧两表分别拆 coarse 和 refinement,右侧比较 correlation-volume-guided attention 与 vanilla attention 的关注区域。来源:CVPR 2025 原论文。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
coarse 消融中,去掉 flow features 的 mean AR 为 35.8,去掉 medoid 为 36.0,完整模型为 38.1;两项都有效,但不是全部 23.3 AR 精修增益的来源。refinement 表更细:去掉 positional encoding 为 59.1,去掉 convex upsampling 为 60.0,把 correlation-guided attention 换成 vanilla attention 为 58.9,完整模型为 61.4。后者损失 2.5 AR,是三项中最大,且注意力可视化显示其关注更集中于 query 标记点在 reference 中的对应区域。
6. 作者声称与我的判断
| 作者声称 | 我的判断 |
|---|
| reference correspondence 让 refinement 更准 | 38.1→61.4 AR 支持整条管线;但同时含 better coarse,因果应结合模块消融阅读。 |
| 少量 selected templates 最有效 | 4-template 消融清楚支持;这提示 selector 质量比盲目扩大预算更重要。 |
7. 复现要点与限制
- 对应的 CAD frame、render camera、template pose 网格和 PnP RANSAC 阈值必须一致。
- 主要失败模式:物体对称、多模板均有局部相似外观、检测框偏移、render 外观与真实域差别大。
- 论文降低了模板预算,却没有取消 CAD / rendering dependency。
- 表中运行时间是“一张图里全部对象”的平均处理时间;复现时要同时报告每图对象数、候选数和 refinement 轮次,否则 3.9 s 无法与按单实例计时的方法直接比较。