论文精读笔记:Scalable Network and Adaptive Refinement
1. 核心判断
这篇工作的核心是工业组件的可调部署:可缩放 EfficientNet 与增强 FPN 保留小目标特征,RGB 网络先估计位姿,再用观测深度辅助的点云配准精修,并按收敛条件停止。初始 RGB 网络与需要深度的精修阶段应分别评价。
2. 网络
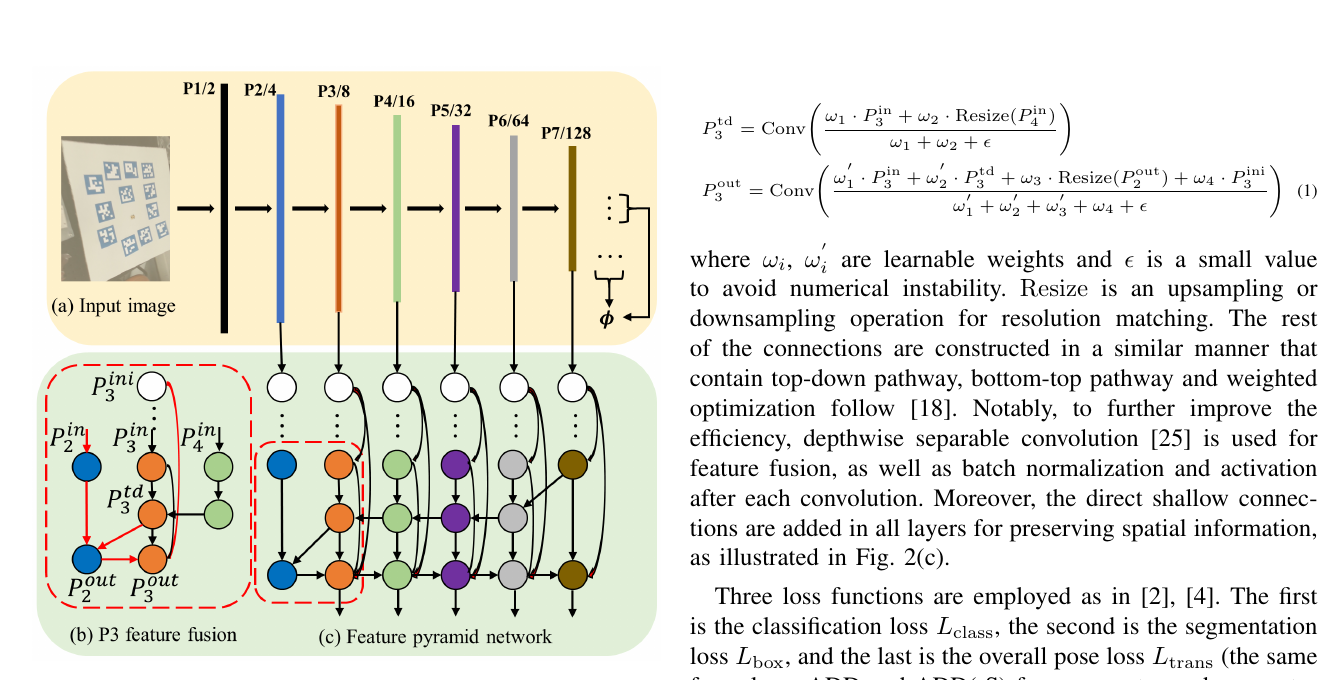 原论文 Figure 2。浅层 P2 / P3 被更直接地送入融合,所有层可由复合参数 \(\phi\) 共同缩放。来源:IROS 论文;图片版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
EfficientNet 用 compound coefficient ϕ 联合控制 depth、width 和 input resolution。四个 head 分别预测 class、2D box、rotation 和 translation。
增强 FPN 相比原 EfficientPose:
- 保留 top-down 路径;
- 增加 bottom-up 融合;
- 在浅层加入短连接,防止小目标空间信息在深层丢失;
- 使用 depthwise separable convolution 控制计算量;
- 融合权重可学习并归一化。
旋转为 axis-angle,以 SO(3) geodesic 解释旋转距离,训练 pose 项采用 ADD(-S);translation 沿 PoseCNN 路线预测 2D center 与 object distance,再用内参恢复三维平移。
3. Adaptive refinement
初始 RGB pose 后,利用 2D detection 与观测深度裁剪点云,进行 FPFH 约束三点对采样与 SVD 刚体配准;达到收敛条件或最多 5 次迭代时停止:
- 初始 pose 已好时只迭代少量次数;
- 大对象、自遮挡或初始偏差大时继续;
- 平均延迟取决于样本难度而非最坏固定预算。
Figure 6 的太阳能电池 / 主透镜单样本示例为 2–5 次,并非这两套数据的平均;正文平均 3.6、2.6、4.81 次分别属于 LINEMOD 的 duck、eggbox、driller。迭代少也可能意味着可优化信号不足,不一定代表初始 pose 更准。
4. 数据与结果
作者使用 LINEMOD,以及自建太阳能电池和 primary lens 工业数据。自建流程由帧级采集、mask / pose 标注和 CAD 模型组成。
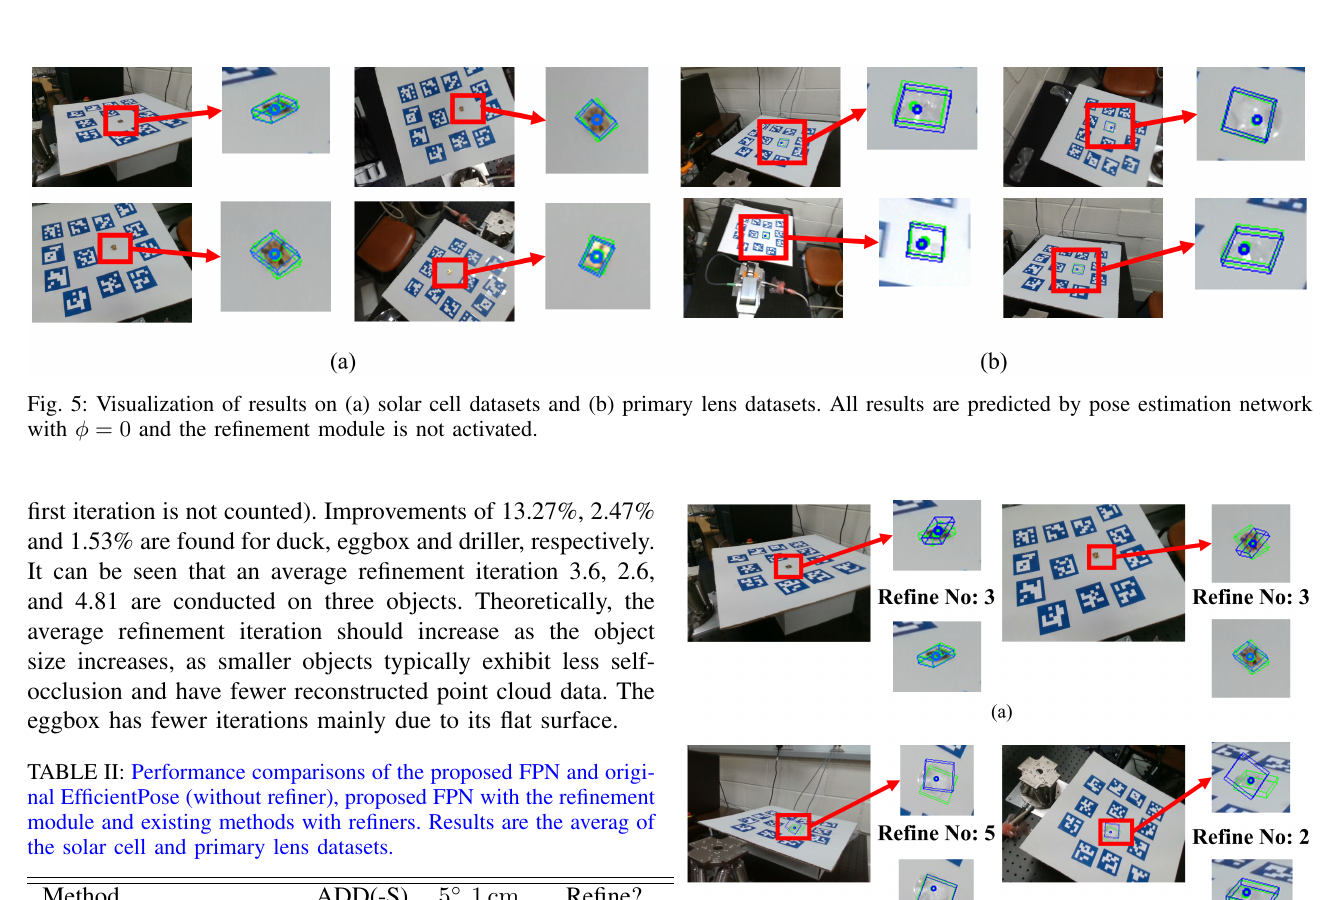 原论文 Figures 5–6 与 Table II 表头:当前截图展示初始 / 精修 pose 和单样本迭代次数,不含完整定量表。来源:IROS 论文;图表版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
| 方法 | ADD(-S) | 5°1cm |
|---|
| EfficientPose | 65.63 | 59.17 |
| Proposed FPN | 69.93 | 63.12 |
| CosyPose | 75.41 | 77.08 |
| CoupledRefine | 82.15 | 84.19 |
| Proposed FPN + Refine | 83.97 | 82.86 |
增强浅层连接相对原网络提高约 4.3 ADD 点与 4.0 个 5°1cm 点。加入 refinement 后 ADD(-S) 再提高约 14.0 点。
正文称 duck、eggbox、driller 的 refinement 增益为 13.27、2.47、1.53 点;但 Table I 的 duck 为 83.92→87.19,实际相差 3.27 点。本站保留并标明这处正文与原表不一致,不能把前者直接当作已核实差值。
5. 精度—速度
ϕ 增大时网络容量和输入分辨率提高,精度上升但 FPS 下降;refinement 又增加样本相关延迟。该框架的价值是提供部署选择,而非声明一个配置同时最精确、最快。
网站解读时应报告具体 ϕ、是否 refinement、平均 / 最坏迭代次数;把不同配置混成单个“实时”数字会误导。
6. 批判性分析
- 优势:问题针对工业小目标;网络缩放与 refinement 都有明确速度旋钮;自建数据连接真实组件。
- 限制:已知实例和 CAD 依赖强,精修还需观测深度;类别数较少;外观 / 金属域差异未做跨工厂评测;结果协议不如 BOP 全面。
- 对比公平性:CosyPose / CoupledRefine 的 backbone、训练数据和速度不同,单表精度不能说明整体部署更优。
- 潜在失败:2D detector 漏掉极小件时 refinement 无法恢复;初始姿态落入错误对称 basin 时几何优化可能收敛到等价错误。
7. 复现清单
- 固定每个 ϕ 的输入分辨率、宽度、深度与 FPS 测量硬件;
- 分开报告 detector、initial pose、refinement 后结果;
- 记录每样本迭代数、收敛残差与最坏延迟;
- 对小目标按 pixel area 分桶报告 recall / pose;
- 使用 ADD-S 时明确对象 symmetry;
- 在真实金属反光、运动模糊和跨相机条件下补测。
8. 最终评价
这篇工业部署论文的重点是尺度化、浅层特征保真和按需点云精修,而非开放泛化;结论必须连同已知 CAD、对象专属训练、精修所需的观测深度及具体 ϕ 配置阅读。
