Reading Notes
粗读 / 精读
已生成 src/paper-notes/yoeo-icra2025/coarse.md
论文粗读笔记
用于快速判断论文定位、问题设定、核心方法、实验结论和是否值得精读。
论文粗读笔记:You Only Estimate Once
1. 基本信息
- 全名:You Only Estimate Once: Unified, One-Stage, Real-Time Category-Level Articulated Object 6D Pose Estimation for Robotic Grasping
- 简称:YOEO
- 会议:ICRA 2025
- 论文:arXiv:2506.05719
- 项目:YOEO
2. 一句话定位
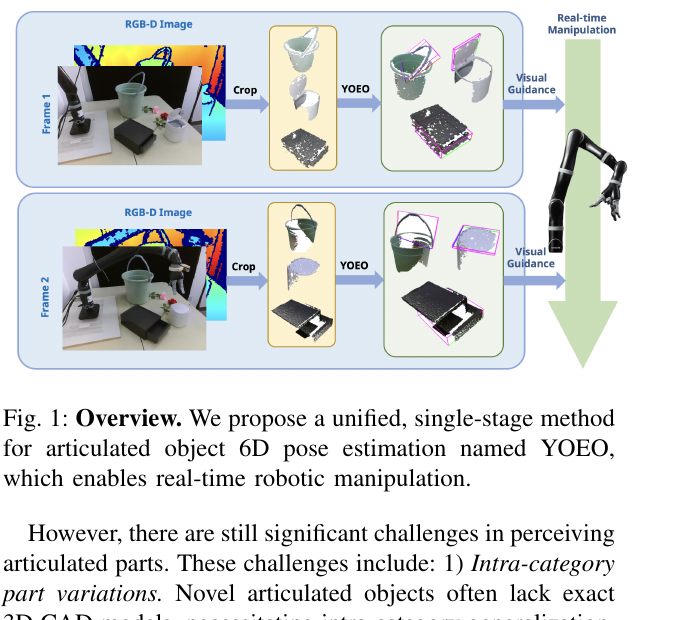
YOEO 用一个 RandLA-Net 风格点云网络并行预测部件语义、centroid offsets 与 NPCS,对同类部件先聚类分实例,再用 RANSAC + Umeyama 一次性恢复每个可动部件的 rotation、translation 和 scale。
2.1 论文图表导读
3. 任务设定
- 输入:单帧已裁剪对象区域的局部点云;原始场景还需对象检测 / 选择与深度反投影。
- 输出:每个功能部件的类别、实例 mask、6D pose 与尺度。
- 数据:GAPartNet,1166 个对象、8489 个部件实例、27 个对象类别、9 类部件。
- 目标:未知实例的关节物体操作,而不是只估计整物体 rigid pose。
4. 方法流程
- 点云网络预测 per-point part semantic。
- 每点回归到所属部件中心的 offset。
- 偏移投票 / 聚类区分同类多个部件实例。
- 每点预测 NPCS canonical coordinate。
- 用 RANSAC 过滤错误对应。
- 用 Umeyama 对齐 NPCS 与 metric observation,恢复 pose 与 scale。
5. 关键结果
联合并行训练相对独立训练:
| 设置 | rotation error ↓ | translation error ↓ | scale error ↓ | mIoU ↑ |
|---|---|---|---|---|
| 独立 | 19.6 | 0.14 | 0.041 | 52.3 |
| 并行 | 9.0 | 0.11 | 0.036 | 57.6 |
真实 Kinova 操作成功率:GAPartNet baseline 为 20/30,YOEO 为 22/30。作者报告对象点云输入到部件 pose 输出的估计速度为 200 Hz,包含所述估计路径,不能只称为 backbone 前向;原始 RGB-D 采集、对象选择和机器人控制仍需另计。
6. 粗读结论
YOEO 把“部件在哪里、是哪一类、属于哪个实例、canonical coordinate 是什么”放进一次点云前向,再由几何配准求 pose。它适合需要抓把手、拉抽屉、开盖的机器人;小部件、金属反光导致的点云缺失仍是主要失败源。