Reading Notes
粗读 / 精读
已生成 src/paper-notes/raypose-iccv2025/coarse.md
论文粗读笔记
用于快速判断论文定位、问题设定、核心方法、实验结论和是否值得精读。
论文粗读笔记:RayPose: Ray Bundling Diffusion for Template Views in Unseen 6D Object Pose Estimation
1. 基本信息
- 年份 / 会议:2025 / ICCV;阅读模式:粗读。
- 任务:给定多张已知 pose 的 template views,估计 unseen query object 的 6D pose。
- 原文:ICCV Open Access。
2. 一句话定位
RayPose 把 pose 改写为 object-centered camera-ray bundles 与 translation maps,让 diffusion transformer 从多视角已知 pose templates 条件化去噪 query pose,而不是依赖最近模板检索。
2.1 论文图表导读
| 图表 | 看点 |
|---|---|
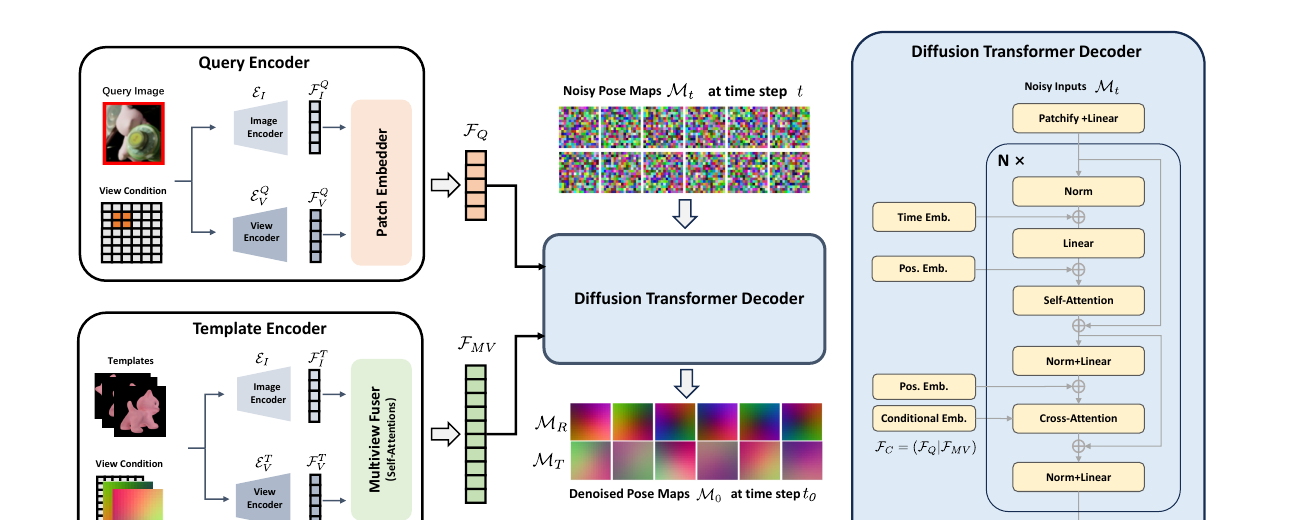
| Figure 2 | query encoder、template encoder、multi-view fuser 与 diffusion decoder 的信息流。 |
3. 方法概览
- rotation 用物体中心出发的 camera rays 表示,translation 用稠密 offset map 表示,避免直接在 连续变量上做条件扩散。
- query image 与 posed templates 分别编码,template features 通过 self-attention 融合,再交给 DiT decoder 预测干净 pose maps。
- coarse 阶段随机采样模板,fine 阶段把模板采样限制在 query 视角附近;网络结构不变而改变训练分布。
4. 实验概览
- 使用多个 instance-level unseen-object 基准,报告 pose accuracy 与不同 template / reference 条件下的比较。
- 作者声称:在 unseen 6D pose 上与 SOTA 竞争,尤其可缓解“检索错最近 template 就全局失效”的问题。
- 我的分析:ray 表示提供了几何意义清晰的去噪目标;但扩散采样、模板 pose 精度与反光/对称物体上的多模态解,仍值得在真实 BOP 流程中单独测量。
5. 优缺点与启发
- 优点:把生成模型与 template geometry 结合,而非纯图像回归。
- 风险:需要带 pose 的 template images;速度、采样步数和对称性处理必须看补充材料/代码后再判断。
- 启发:可把模板集合看作条件分布,而不是候选中必须选中的单张图。