论文精读笔记:NeuSurfEmb
1. 核心判断
NeuSurfEmb 的贡献应当从“对象上线工程”而不是单一网络模块来理解。它把四个原本需要人工衔接的步骤——参考相机定位、对象 mask、三维对象建模、pose 训练图生成——串成一条半自动流程,使 SurfEmb 这类依赖对象表面和大量合成数据的方法在没有 CAD 时仍可使用。
作者声称,该流程只需少量真实 RGB 图像便能训练高精度 pose estimator,并在自采物体上显著超过 CAD-free 的 Gen6D 与 OnePose++。实验支持这一点;但论文也清楚暴露了当前成本:对象建模虽然只要几十分钟,后续每个对象的稠密对应网络仍需 1–1.5 天训练,因此它解决的是“取消 CAD / PBR 专业制作”,还没有解决“无需对象专属训练”。
2. 任务设定与输入输出
对象上线阶段
- 围绕静止物体拍摄一段 RGB 视频或一组参考图;
- 用户只在首帧提供一个 object bounding box;
- 相机内参已知或可由 SfM 流程获得;
- 输出参考相机位姿、逐帧对象 mask、对象级 NeuS2 表示和训练好的 SurfEmb 模型。
查询阶段
- 输入单张 RGB 和外部 object detector 给出的检测框;
- 输出对象坐标系到查询相机坐标系的实例级 6D pose;
- 查询深度可选,存在时可以做 depth-based refinement。
方法不要求 metric CAD,但单目 SfM / NeuS2 存在尺度不确定性。自采评测中,作者通过两个 NeuS2 模型点云的 ICP 注册获得模型训练场景到 Vicon 场景的尺度和坐标变换。实际机器人部署仍需要额外的尺度标定来源。
3. 完整流程
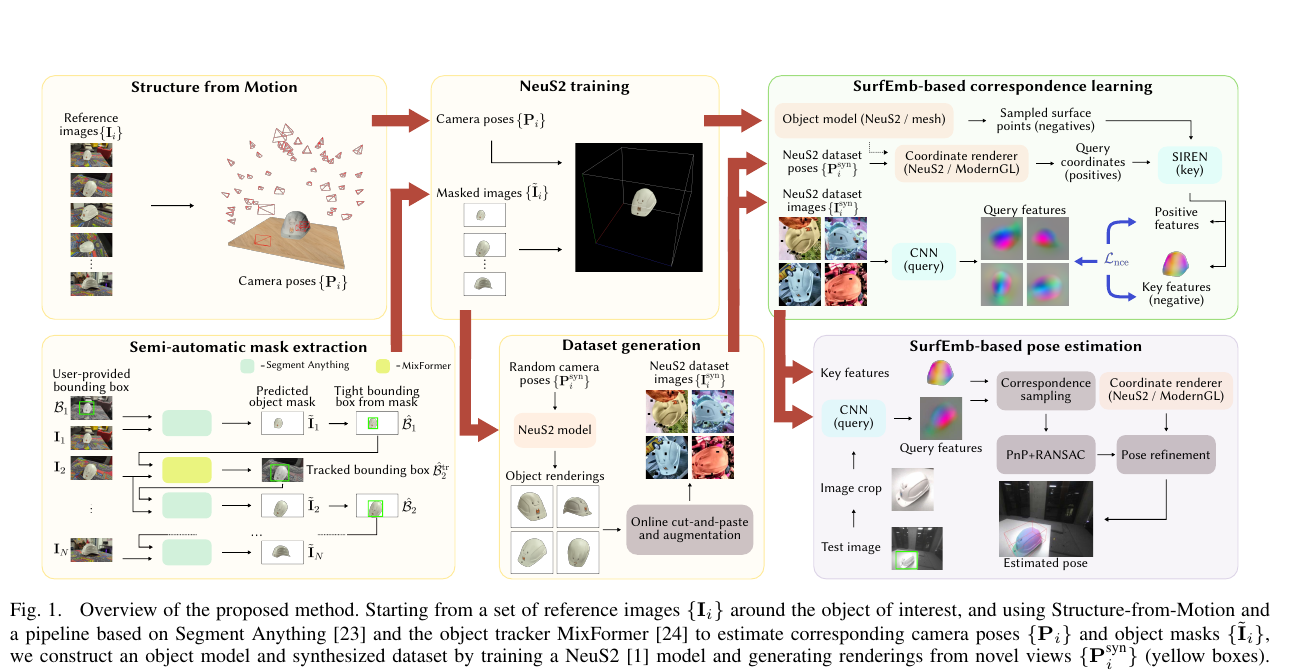 原论文 Figure 1。上半部分建立相机轨迹、神经表面和对应网络,下半部分自动生成训练图并在查询图中恢复 2D–3D 对应。来源:作者公开稿;图片版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
3.1 SfM 与半自动 mask
SfM 从参考图恢复相机位姿。用户在第一帧给出框后:
- Segment Anything 在该框内生成 object mask;
- MixFormer 将框传播到后续帧;
- 对每帧再次分割并收紧 bounding box;
- 得到与 SfM 相机姿态对应的 masked images。
这一步的优点是只需一次用户输入;风险是跟踪漂移或 SAM 泄漏会污染后续所有 NeuS2 训练视图。论文没有把 mask 误差作为独立变量系统评测,因此复现时应保存每帧 mask 供人工抽检。
3.2 NeuS2 对象表示
作者先用参考相机姿态与 mask 训练一次 NeuS2,然后从隐式表面提取点云、拟合有向包围盒,将对象坐标系重新中心化并对齐主轴,再变换所有相机位姿并重训 NeuS2。
重新定坐标的作用是:
- 让对象表面集中在稳定的规范坐标范围;
- 使后续随机视角采样围绕对象而非 SfM 任意原点;
- 为 SurfEmb 的三维 key feature 建立一致坐标。
NeuS2 可导出 Marching Cubes mesh,也可直接作为 coordinate renderer。论文消融显示,用 NeuS2 还是 CAD、用 NeuS2 renderer 还是 GL renderer,对最终 pose 的影响都小于训练图像域差异。
3.3 自动生成训练数据
从随机相机姿态渲染 NeuS2 对象,并同步得到 RGB、mask 与表面三维坐标。由于神经渲染图只有孤立前景,作者在线执行:
- 随机噪声或 PASCAL-VOC 图像背景;
- cut-and-paste,并随机控制前景占比;
- 颜色、白平衡与仿射增强;
- 模拟遮挡和背景变化。
每个对象生成 10,000 张、224×224 的训练图。该策略避开了材质建模、灯光布置和 BlenderProc PBR 配置,但渲染域与真实复杂光照之间仍有明显差距。
3.4 SurfEmb 稠密对应与 pose
SurfEmb 学习两个特征场:
- query CNN 为查询图像每个前景像素输出特征 fq(p);
- key network(SIREN)为对象表面任意三维点 x 输出特征 fk(x);
- InfoNCE 让真实对应的 2D / 3D 特征接近,其他表面点远离;
- query network 同时预测 object mask,以交叉熵监督。
推理时在对象表面均匀采样 key points,计算 query pixel 与 3D key 的相似度矩阵,按概率采样 2D–3D 对应。候选 pose 由 PnP+RANSAC 求得,最佳候选再通过 coordinate renderer refinement。若深度可用,可追加深度 refinement。
4. 实验协议
4.1 LINEMOD-Occlusion
- 8 个有明显遮挡的已知物体;
- 采用 BOP Average Recall(ARBOP),综合对称与遮挡相关误差;
- 对每个物体单独训练 NeuS2 和 correspondence model;
- 查询检测框来自 CosyPose,与 SurfEmb 评测协议保持一致。
训练资源(单张 RTX 2080 Ti):
| 阶段 | 论文设置 / 时间 |
|---|
| NeuS2 | 20,000 steps,约 10 分钟 |
| 数据生成 | 10,000 张 224×224,约 20–30 分钟 |
| SurfEmb 对应学习 | 50 epochs,约 1–1.5 天 / 对象 |
4.2 自采真实物体
对象为 bluebox、extinguisher、greybox、helmet、kettle,覆盖对称盒体、低纹理、复杂几何和细长结构。建模视频由普通手机拍摄,评测由 FLIR Firefly S 相机采集;Vicon 提供相机运动真值。
每个物体有无其他对象的非遮挡场景,以及与另一物体共同出现的遮挡场景。模型训练与评测在背景、光照、相机色彩和遮挡条件上明显不同。
5. 结果与消融
5.1 LINEMOD-Occlusion 主结果
| 方法配置 | RGB ARBOP | RGB-D ARBOP |
|---|
| NeuSurfEmb:NeuS2 renderer + NeuS2 model + NeuS2 images | 0.554 | 0.666 |
| NeuSurfEmb:GL renderer + NeuS2 model + NeuS2 images | 0.570 | 0.681 |
| NeuSurfEmb:GL renderer + NeuS2 model + PBR images | 0.646 | 0.752 |
| SurfEmb:GL renderer + CAD + PBR | 0.656 | 0.758 |
| CosyPose | 0.633 | 0.714 |
最关键的消融不是“NeuS2 能否替代 CAD”,而是:
- 把训练 object model 从 NeuS2 换成 CAD,变化很小;
- pose estimation 时把 NeuS2 coordinate renderer 换成 CAD,变化也小;
- 把 NeuS2 合成图换成 PBR 图,RGB ARBOP 从约 0.57 升到 0.646。
这说明 NeuS2 几何足够支撑 correspondence 与 PnP,主要瓶颈是神经渲染图和真实查询图之间的外观 / 遮挡域差距。
论文还报告 NeuS2 对 8 个 LM-O 对象中的 5 个,forward Chamfer 距离约为 1.2 mm 或更低;can、eggbox、holepuncher 较差,失败原因分别包括内部孔洞和参考视图不可见的底部结构。
5.2 自采对象结果
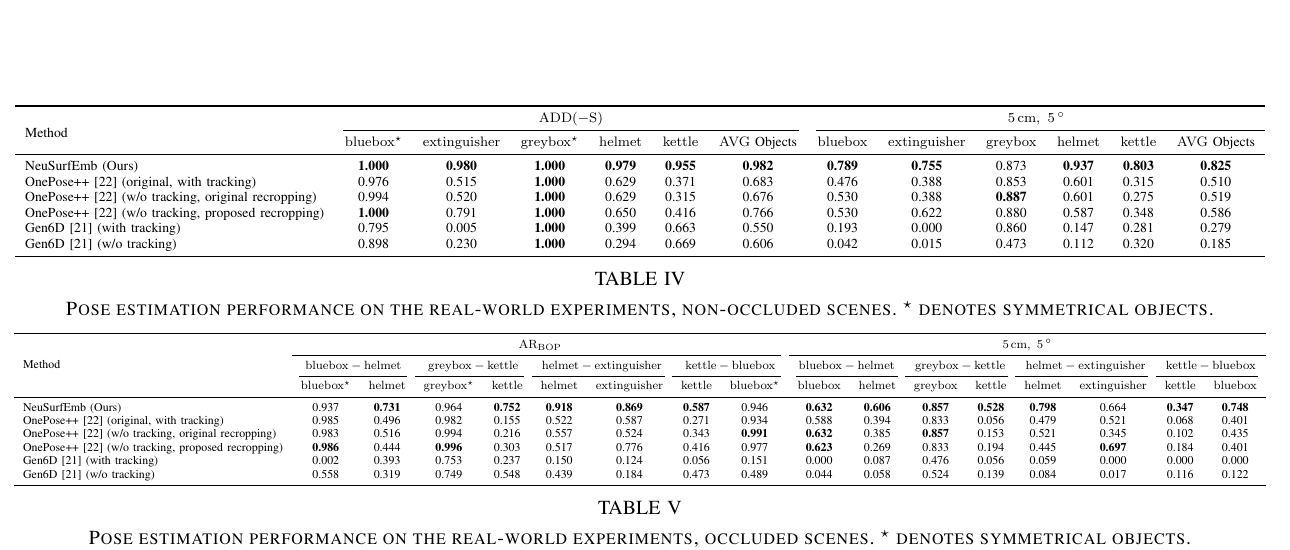 原论文 Tables IV–V。上表是非遮挡场景,下表是成对对象遮挡场景;对称对象同时报告 ADD(-S) 和不忽略方向的 5 cm, 5°。来源:作者公开稿;表格版权归论文作者及 IEEE 所有,本站仅作论文解读展示。
非遮挡场景:
| 方法 | 平均 ADD(-S) | 平均 5 cm, 5° |
|---|
| NeuSurfEmb | 0.982 | 0.825 |
| OnePose++,原始 tracking | 0.683 | 0.510 |
| OnePose++,无 tracking + 改进 recrop | 0.766 | 0.586 |
| Gen6D,原始 tracking | 0.550 | 0.279 |
| Gen6D,无 tracking | 0.606 | 0.185 |
遮挡场景中,NeuSurfEmb 对低纹理 helmet、extinguisher 和 kettle 的优势明显;Gen6D 有时会跟踪到前景遮挡物,OnePose++ 的内部 recrop 会裁掉灭火器等细长物体的重要区域。作者为公平比较向所有方法提供 ground-truth bounding box,同时单独报告基线原始 tracking 设置。
需要谨慎看待对称盒体:ADD-S 会把错误的对称方向视作正确,因此论文同时提供 5 cm, 5°。在 greybox 上,NeuSurfEmb 的 ADD-S 接近满分,但某些视角仍有系统旋转误差。
6. 作者主张与本站判断
| 层次 | 结论 |
|---|
| 作者主张 | 少量真实 RGB 加半自动流程,可以替代 CAD 与人工 PBR,并训练高精度 6D pose estimator。 |
| 证据充分之处 | NeuS2 / CAD 互换消融说明几何表示不是主要瓶颈;自采五物体结果证明流程在明显 domain shift 下可工作。 |
| 需要收窄之处 | “少量输入图像”不意味着低总成本:每对象的 correspondence 学习仍需 1–1.5 天,且真实尺度需额外注册。 |
| 更准确定位 | CAD-free、PBR-pipeline-free 的对象专属 pose onboarding,而不是 training-free novel-object pose。 |
7. 失败模式与限制
- 未见表面:参考视频没有看到的底面、孔洞无法从 NeuS2 中恢复。
- mask 污染:首帧分割或后续跟踪错误会进入对象表面和渲染训练集。
- 外观域差距:cut-and-paste 不能完全替代材质与复杂光照的 PBR;实验中这是最大性能差来源。
- 每对象训练成本:对象表示快,但 SurfEmb 网络不快。
- 尺度与坐标系:单目重建只有相对尺度,机器人应用必须引入已知尺寸、标记、深度或外部注册。
- 检测依赖:评测向方法提供检测框;真实检测失败不包含在 pose 数字内。
8. 复现与工程检查表
- 保留 SfM 稀疏点云、相机轨迹和每帧 mask,可视化排查漂移;
- 对象首次 NeuS2 训练后检查包围盒主轴,避免近对称物体坐标轴随机翻转;
- 分别保存 NeuS2 mesh 与 coordinate renderer 输出,测量 surface completeness;
- 固定 10,000 张训练图的视角分布、前景尺寸、背景来源和增强参数;
- 复现 SurfEmb 的表面采样数、InfoNCE temperature、RANSAC 迭代与 refinement;
- 在机器人部署前单独校准 metric scale 和 object-to-grasp transform;
- 评测同时报告对称感知 ARBOP 与不忽略方向的角度阈值指标。
9. 后续研究方向
- 用共享的 foundation correspondence model 替代每对象 1–1.5 天训练;
- 将 Gaussian Splatting 或可编辑材质模型用于更真实的对象渲染;
- 在参考采集过程中根据重建不确定性提示用户主动补拍未见表面;
- 将尺度估计与重建联合起来,使普通手机 onboarding 可直接连接机器人坐标;
- 把 SfM、mask、NeuS2 和 pose residual 的不确定性传播到最终 pose confidence。
10. 最终评价
NeuSurfEmb 最有价值的地方是把“无 CAD”具体化成一条可执行流程,并用消融定位了真正的工程瓶颈:NeuS2 几何已足够好,训练图像域和每对象 correspondence 学习才是下一步应优化的部分。它适合作为 CAD-free 实例级 pose 系统的强基线,也提醒读者不要把 model-free、training-free 与 scale-free 混为一谈。
