Reading Notes
粗读 / 精读
已生成 src/paper-notes/scflow2/coarse.md
论文粗读笔记
用于快速判断论文定位、问题设定、核心方法、实验结论和是否值得精读。
论文粗读笔记:SCFlow2: Plug-and-Play Object Pose Refiner with Shape-Constraint Scene Flow
1. 基本信息
- 论文:CVF Open Access
- 作者 / 机构:Qingyuan Wang 等;西安电子科技大学、太原理工大学、Magic Leap。
- 任务:将任意初始 6D pose 与目标 mesh 输入 RGB-D refiner,在新物体上免微调地提升最终精度。
- 阅读模式:粗读。
2. 一句话定位
SCFlow2 在 SCFlow 的 render-and-match 框架中引入由 3D scene flow 表达的刚体运动和 shape constraint,形成可插拔 RGB-D refinement。
3. 问题与动机
- 2D correspondence 容易受遮挡和纹理噪声影响;后接 ICP 又把 RGB 与 depth 分成两步。
- 许多强 refiner 仍需要针对目标新物体重训,损失 plug-and-play 特性。
4. 方法概览
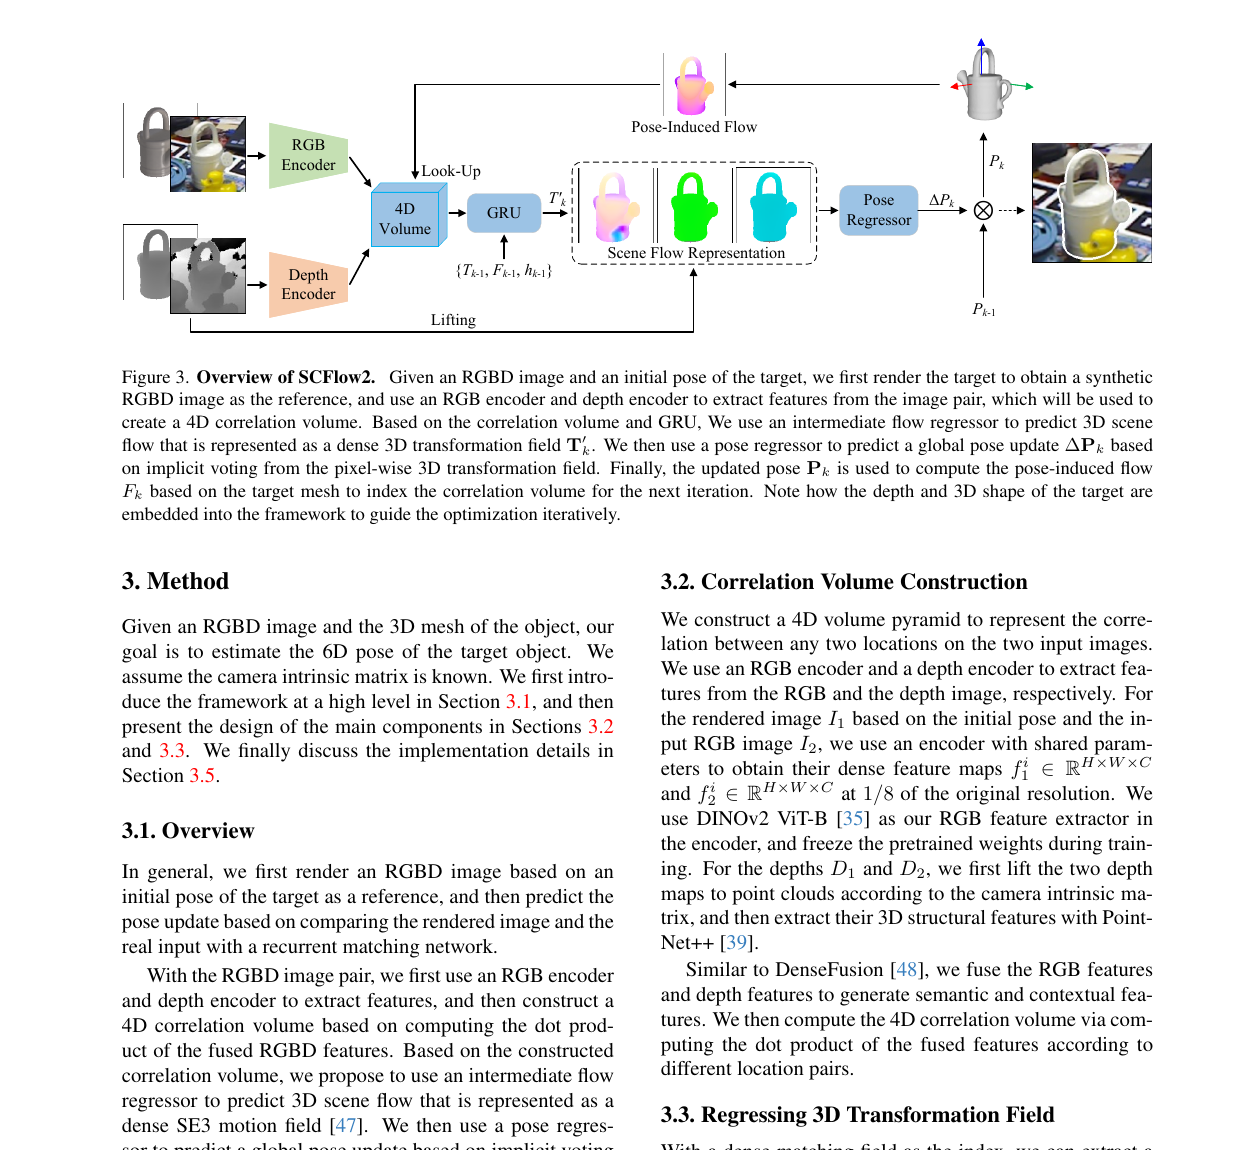
- 将当前 pose 下的 mesh 渲染成 RGB-D,与真实 RGB-D 输入对齐。
- recurrent matcher 预测 pose-induced flow;用 3D scene flow 的 rigid-motion embedding 与 shape prior 约束更新。
- 迭代输出更接近观测的 pose,可挂接在 GigaPose / FoundationPose 等前端之后。
5. 实验速览
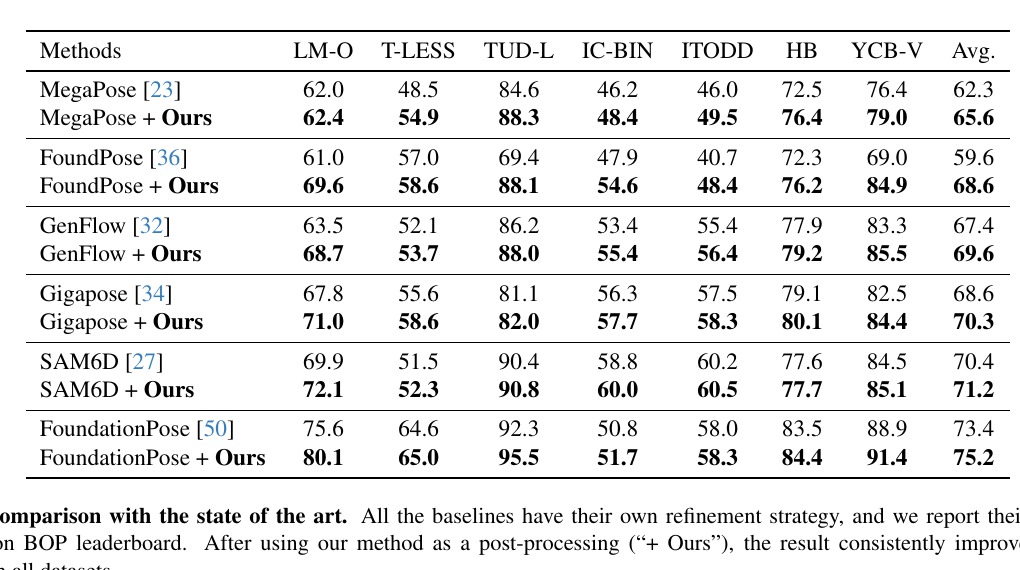
- 主结果覆盖七个 BOP 数据集,而不只是 LM-O 与 YCB-V。平均 AR 上,MegaPose 从 62.3 升至 65.6,FoundPose 从 59.6 升至 68.6,GenFlow 从 67.4 升至 69.6,GigaPose 从 68.6 升至 70.3,SAM6D 从 70.4 升至 71.2,FoundationPose 从 73.4 升至 75.2。
- 最强组合 FoundationPose + SCFlow2 在七个数据集上的 AR 依次为 80.1 / 65.0 / 95.5 / 51.7 / 58.3 / 84.4 / 91.4。不同前端都改善,才真正支持“plug-and-play”,但增幅从 +0.8 到 +9.0 不等,也说明它对初值误差结构敏感。
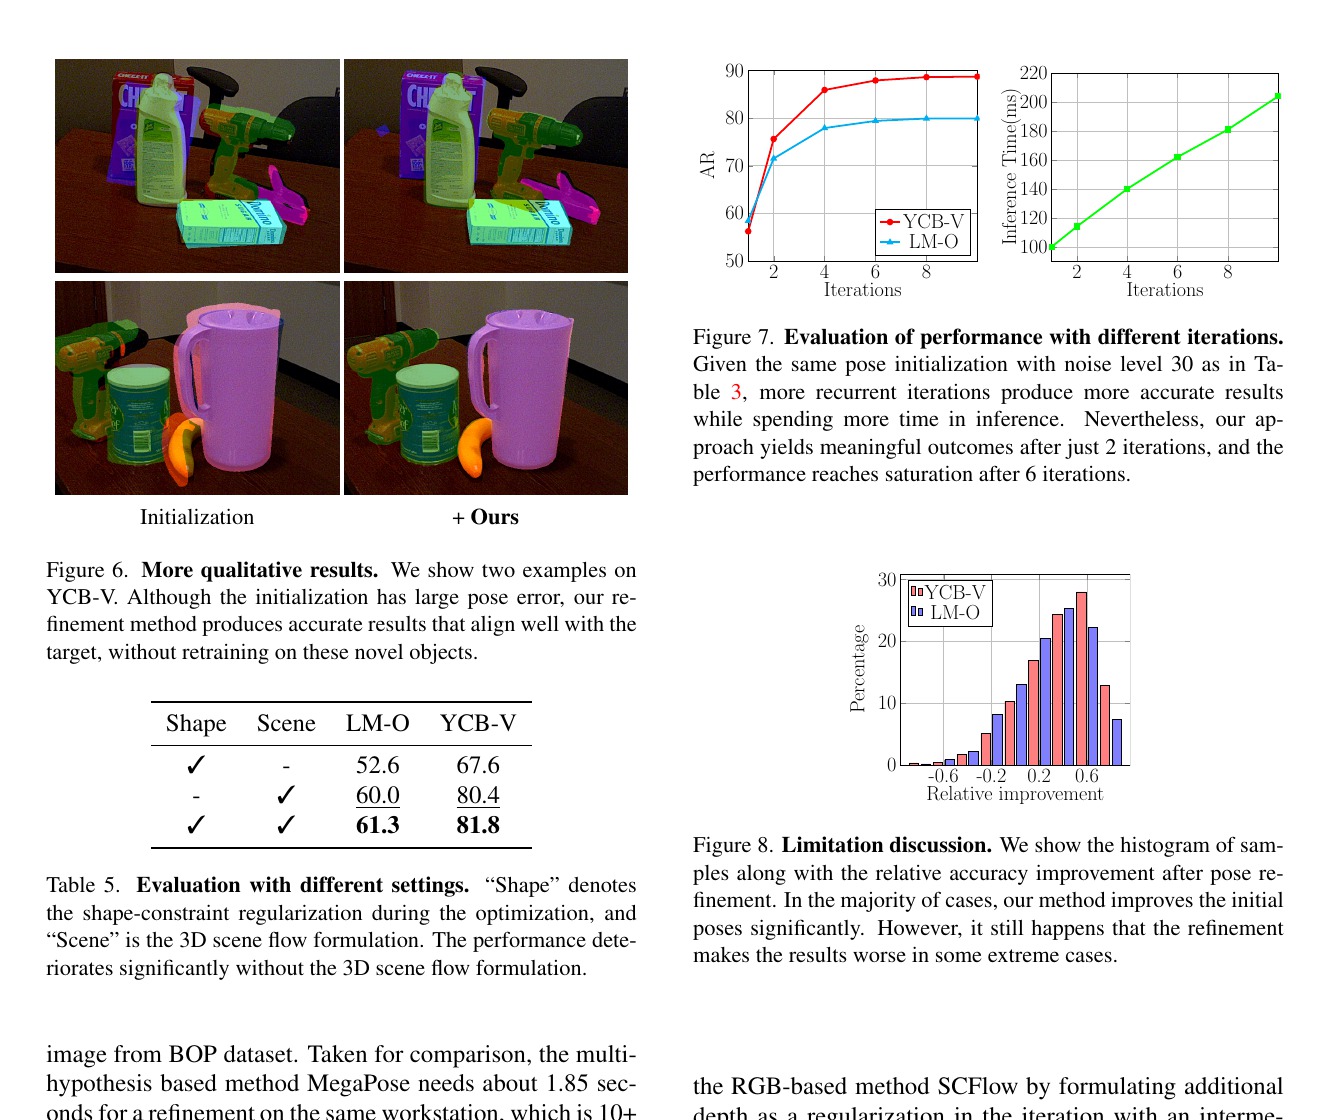
- 迭代消融显示两次更新后已获得主要收益,约六次后趋于饱和;RTX 3090 上典型 BOP 图像的 refinement 约为 0.18 秒。
6. 快速判断
- 价值:显式把深度用于连续的 3D motion constraint,而非独立 ICP 后处理。
- 边界:仍需 mesh、深度和不错的初值;论文的 limitation histogram 也显示少数样本会被 refiner 变差,因此工程系统需要更新前后的置信度比较或回退机制。