论文精读笔记:Deep Learning-Based Object Pose Estimation: A Comprehensive Survey
1. 基本信息
2. 一句话定位
论文用“任务 formulation × 输入模态 × 训练范式 × 推理模式 × benchmark / metric”的二维框架梳理深度学习位姿估计;对本站而言,最有价值的是其评测章节提供了从旋转角到 BOP AR、从 9DoF IoU 到形状 CD 的完整层次。
2.1 论文图表导读
| 图表 / 页面 | 读什么 | 在指标库中的落点 |
|---|
| 第 5 页,Section 2.4 | 公式 (1)–(10) 与 3DoF / 6DoF / 9DoF 分类 | Rotation Error、ADD、ADD-S、BOP、3D IoU、CD 的详情页 |
| Table 1 | 实例级方法使用的 ADD(S)-0.1d、ADD-S AUC | 区分 error 与 success / AUC 报告协议 |
| 类别级方法表格 | 5°5cm 与 3D IoU | 类别级 9DoF 的阈值和 box 指标 |
| 未知物体方法表格 | BOP AR、ADD(-S) 等混合报告 | 建立指标别名与论文反查规则 |
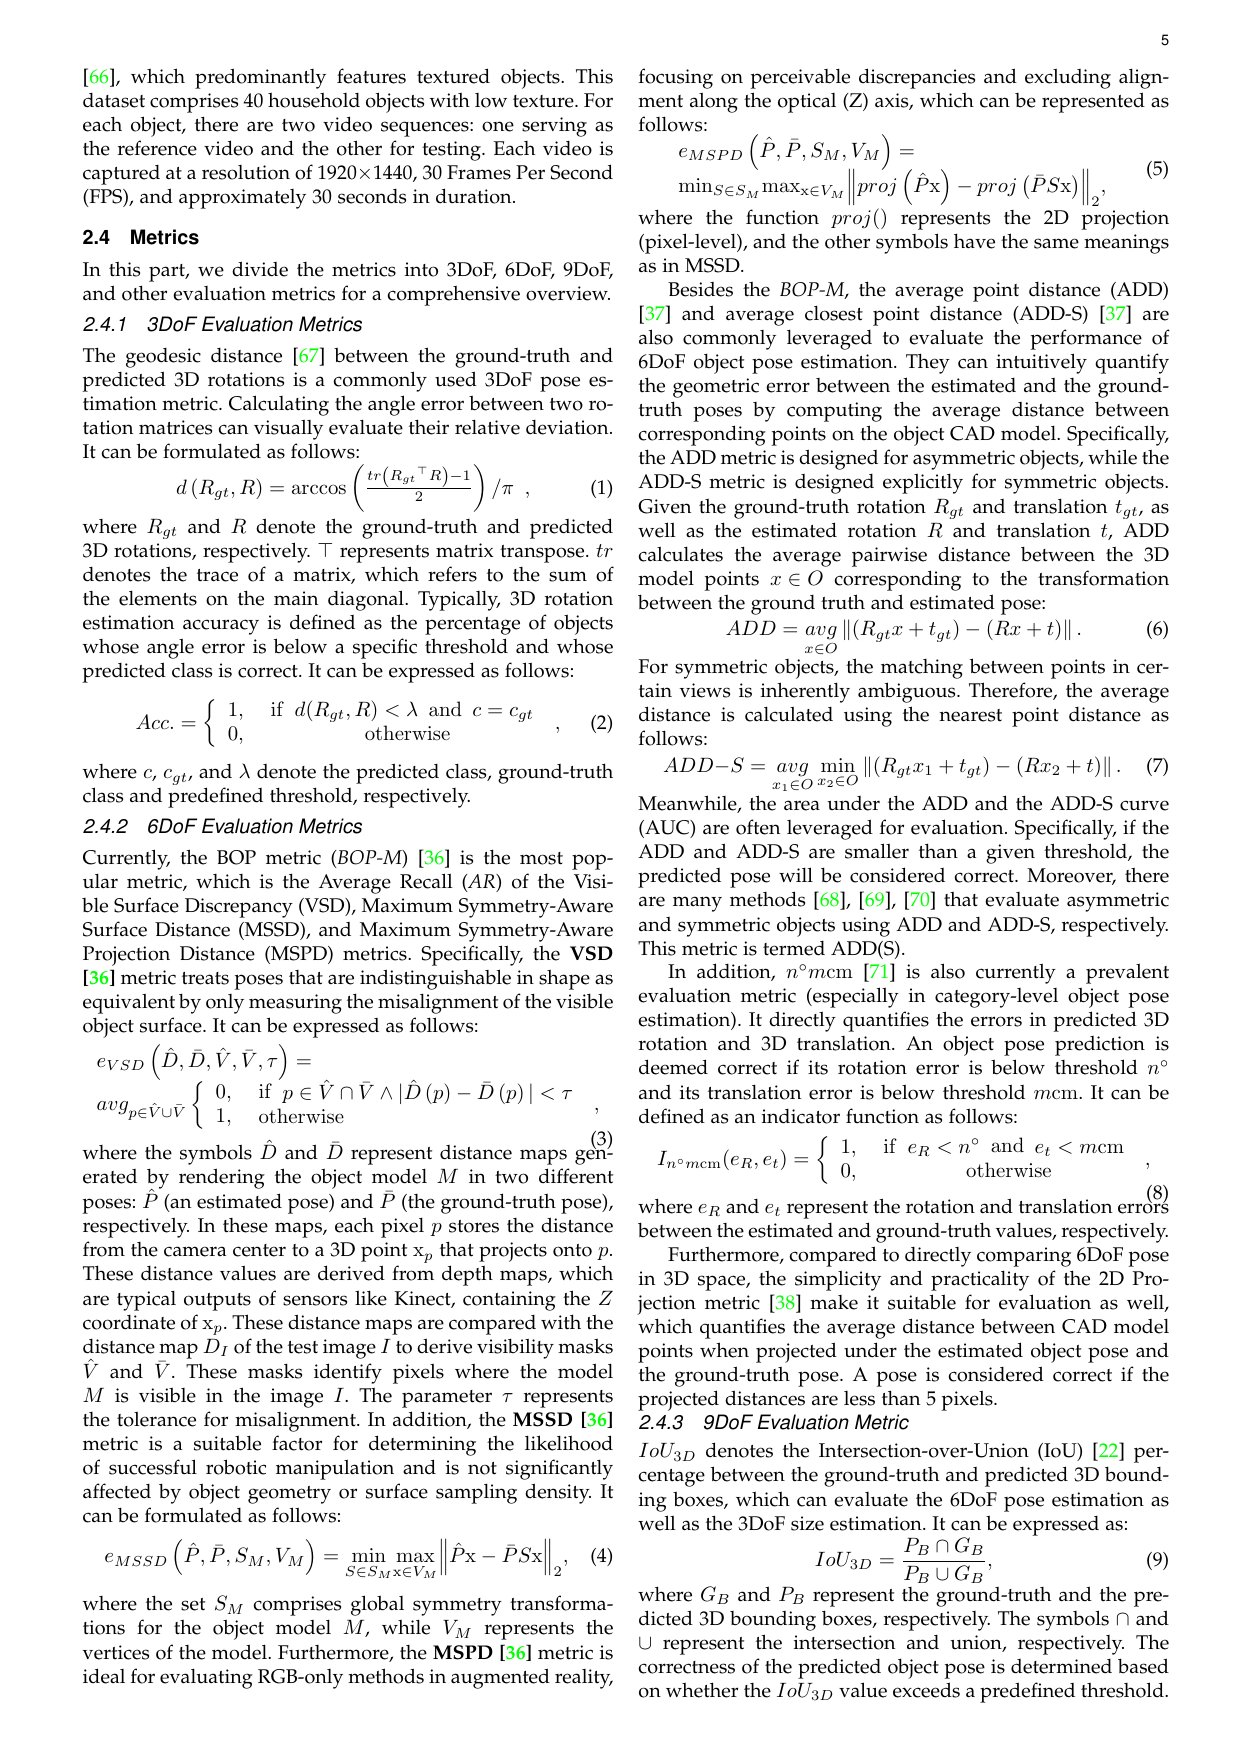 原论文第 5 页的评测章节:左栏给出 3DoF rotation error、VSD、MSSD,右栏给出 MSPD、ADD / ADD-S、n° mcm、2D Projection 与 3D IoU。来源:开放作者稿 PDF。图片版权归论文作者及出版方所有,本站仅作论文解读展示。
3. 问题设定与任务边界
- 任务定义:从图像、深度、点云、参考观测或对象模型中恢复物体的旋转、平移,必要时同时恢复尺寸 / 形状。
- formulation:
- 实例级:训练 / 测试对象实例通常已知,常有 CAD model;
- 类别级:测试时可能是类别内未见实例,需要处理 shape / size variation;
- 未知物体:对象实例或类别在训练中未出现,依赖参考图、CAD、视频 onboarding 或泛化表征。
- 输出:3DoF rotation、6DoF rigid pose、9DoF pose + size;articulated object 还会增加关节变量。
- 关键边界:论文将 shape reconstruction 的 CD 视为辅助评测;它不能替代 pose accuracy。
4. 研究脉络
- 综述并非只按网络结构分类,而是把 segmentation、correspondence、template matching、voting、pose solution / regression、refinement 放进 inference mode。
- 这种拆法解释了为什么两篇都叫“6D pose”的论文可能无法公平比较:输入是否有 depth、是否有 CAD、对象是否已见、是否给出 mask / detector、以及 metric 是否相同,都会改变任务难度。
- 对本站的数据集与评测页面而言,应该把 dataset 约束和 metric protocol 相邻展示,而不是只列一个总排行榜。
5. 研究动机
- 作者认为位姿估计的困难不仅来自遮挡、无纹理、透明 / 反光和 domain gap,也来自对“什么算正确 pose”的任务依赖性。
- 同一预测对抓取、AR 叠加、类别级尺寸估计的风险不同:前者需要三维表面严格对齐,后者可能更关心二维投影或可见表面。
- 因此综述以评测为独立章节,而不是把它附在数据集介绍后面。
6. 评测体系详解
6.1 从误差函数到最终分数
预测 pose / shape
        │
        ├── 误差函数:Rotation / Translation / ADD / VSD / MSSD / MSPD / IoU / CD
        │
        ├── 成功规则:< 0.1d、< 5px、5°5cm、BOP threshold
        │
        └── 聚合方式:mean / recall / AUC / AR / AP / mAP
这个链条是阅读结果表最重要的检查项。把 ADD-AUC、BOP AR、5°5cm 直接和 ADD / VSD 并列,会混淆“如何量误差”和“如何给分”。
6.2 3DoF:Geodesic rotation error
综述用两个旋转矩阵的 geodesic distance 衡量朝向差:
eR=arccos(2tr(RgtTR^)−1).
- 作者声称 / 事实:它是常见的 3DoF pose metric,并可与分类正确性和角度阈值组合为 accuracy。
- 我的分析:它不需要 CAD,适合类别级任务;但对称对象若不先按对称群最小化,会把等价旋转判成失败。
6.3 6DoF:BOP、ADD、阈值与图像投影
| 层 | 指标 | 它真正测量什么 | 最常见误读 |
|---|
| 可见表面 | VSD | 利用渲染深度、观测深度与可见掩码比较可观测表面 | 以为它等同完整 mesh 对齐 |
| 三维最坏情况 | MSSD | 在全局对称集合中最小化后,看最大顶点偏差 | 以为它是 ADD 的平均版 |
| 感知投影 | MSPD | 在对称集合中最小化后,看最大像素投影偏差 | 以为小像素偏差保证三维位置正确 |
| 模型平均距离 | ADD | 同一 CAD 点的平均 3D 距离 | 用在对称对象上仍认为公平 |
| 最近点距离 | ADD-S | 真实点到预测点集的平均最近邻距离 | 以为任何纹理定义的朝向都可忽略 |
| 联合成功 | n° mcm | 旋转、平移是否都低于门槛 | 不写阈值或单位 |
| 图像投影 | 2D Projection | 同一 CAD 点的平均像素偏移 | 跨分辨率直接比较 5px |
6.4 BOP 的 AR 与当前 detection AP
综述将 BOP-M 表述为 VSD、MSSD、MSPD 的 Average Recall 聚合。BOP 官方的 localization 说明可写为:
ARD=3ARVSD+ARMSSD+ARMSPD.
- 每个 ARe 都是在多组 correctness threshold 下求 recall 的平均;VSD 还涉及多个 misalignment tolerance τ。
- 所以
AR 必须带下标或任务范围:AR_VSD、AR_D、AR_C 的含义不同。
- 补充当前协议:BOP 2024 的 6D detection 用 precision–recall / AP,并基于 MSSD、MSPD,不再把 VSD 放入 detection 计算。这个更新不应被旧式“BOP AR”概述掩盖。
6.5 9DoF 与形状指标
- 3D IoU:预测 / GT 三维 box 的交并比,综合考察 translation、rotation 与 size。它适合 NOCS 一类同时预测类别级尺寸的任务。
- Chamfer Distance:预测点集到 GT 点集、GT 到预测点集的双向最近邻距离。它评估 shape reconstruction,不代表 pose 必然准确。
7. 实验分析
7.1 数据集与指标的配对
- 实例级表格重点出现 LINEMOD / LM-O 的 ADD(S)-0.1d、YCB-Video 的 ADD-S AUC 等。
- 类别级表格常见 CAMERA25、REAL275 上的 5°5cm 与 3D IoU,原因是任务还包含 size / shape variation。
- BOP 表格需要带出 task:已知对象 localization 常报 AR;未知对象和 6D detection 的当前 protocol 还需要看 onboarding 条件与 AP。
7.2 指标是否足以反映应用效果
| 应用问题 | 更有诊断力的指标 | 仍缺少什么 |
|---|
| 遮挡环境的实例 pose | VSD + BOP AR | depth 可用性、runtime、检测前端错误 |
| 抓取 / 插入 | MSSD、translation error | 碰撞、夹爪可达性、摩擦、下游成功率 |
| AR 叠加 / 图像对齐 | MSPD、2D Projection | 渲染外观、时序稳定性 |
| 类别级 pose + size | 5°5cm、3D IoU | 未见实例的 shape bias、尺度定义 |
| 在线形状补全 | CD + pose 指标 | 表面拓扑、语义部件与真实任务收益 |
7.3 贡献是否被证据支撑
| 作者声称的贡献 | 对应材料 | 我的判断 |
|---|
| 覆盖三种主流 pose formulation | 分章节方法综述与代表方法表格 | 覆盖广,适合作为领域地图 |
| 提供全面 metric / benchmark 参考 | Section 2.4 与各任务表格 | 对建立指标 taxonomy 很有价值,但具体阈值仍要回到原 benchmark |
| 帮助选择合适方法 | 输入、训练、推理与应用维度的交叉分类 | 有助于排除不公平比较,不替代应用端评测 |
8. 批判性分析
优点
- 把“问题设定不同”与“评测不同”一起处理,避免只按网络名词堆叠。
- 指标章节给出统一符号和公式,适合站内快速学习与交叉链接。
- 覆盖 category-level 与 unseen-object,弥补只讲 CAD-known instance-level 的视角。
缺点
- 作为综述,它难以替代 BOP 每年更新的细粒度 task 配置与 toolkit 说明。
- 论文的 “current” 表述受版本影响;本站应把官方 BOP 页面作为协议来源,把综述作为 taxonomy 来源。
- 某些实践指标(速度、内存、鲁棒性、抓取成功率)不属于核心 pose error,却会决定系统可用性;必须在论文页单列,不能硬塞进 pose accuracy。
隐含假设
- CAD 或可比较的 shape representation 可以获得;没有模型的完全开放场景会改变 ADD / BOP 的适用性。
- benchmark 提供的对象对称定义、相机内参和 GT 是可信的。
- 论文之间的输入模态、前端 detector / mask 和 runtime 计量是可对齐的;实际往往不完全成立。
9. 对本站的落实
- 用规范
metricId 连接论文与指标详情,同时保留论文原始 metrics 字符串。
- 指标详情页必须放置:极速版概要、公式、计算步骤、优势、误读边界、来源、相关论文。
- 采用分层目录:3DoF 分量、模型点 / 投影、BOP error 与 aggregate、9DoF / shape。
- 对 BOP 关系做双向说明:VSD / MSSD / MSPD 是 error,AR 是 localization aggregate,AP 是 detection aggregate。
10. 待解决问题
- 后续补充每篇论文时,需要核对其使用的 AUC 上限、ADD(S) 对称划分和具体 data split。
- BOP toolkit 不同年份的 threshold、dataset core 及 task 可能变化,详情页应持续标注协议版本。
- 对 texture-defined symmetry,ADD-S / 几何对称与应用真实需求是否一致,仍值得结合具体数据集和任务讨论。
